
 EN



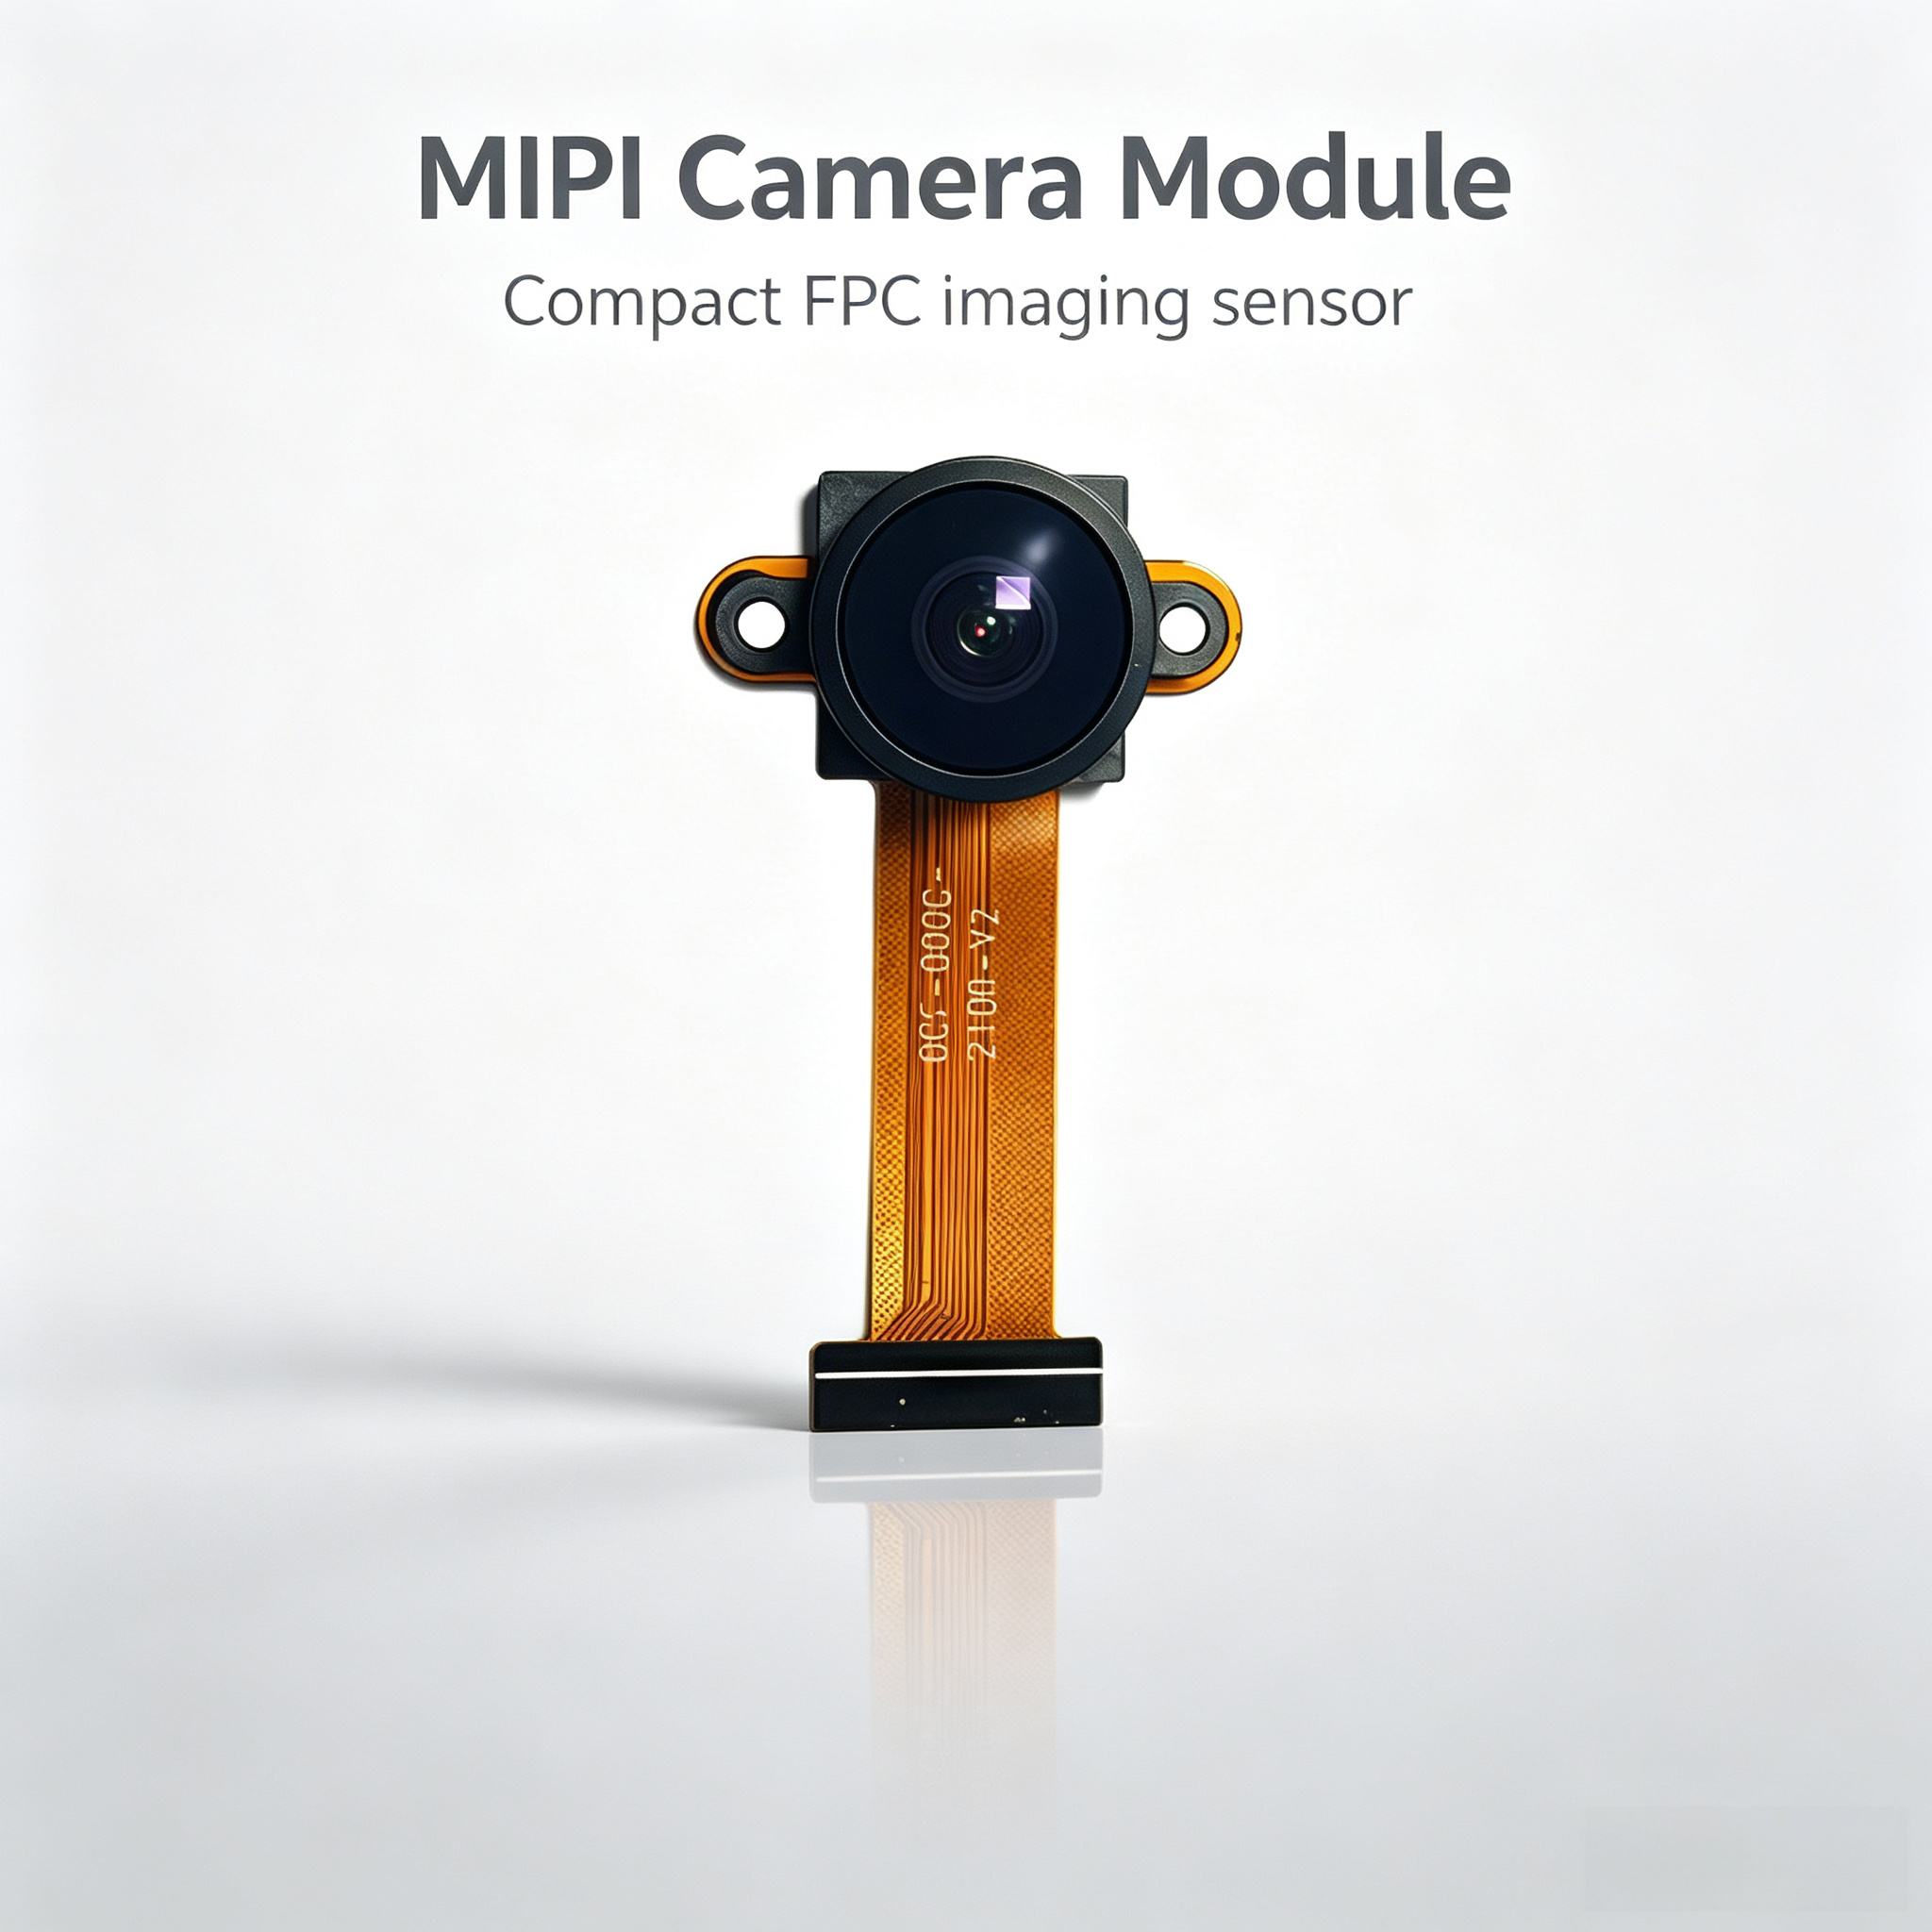
Embedded Linuxi platvormid on muutunud kaasaegse tööstusautomaatika, robotite, järelvalvesüsteemide ja IoT-rakenduste aluseks. Üks oluline komponent, mis aitab neil süsteemidel edu saavutada, on mIPI kaamera moodul mis on kujunenud tööstusstandardiks visioonipõhiste Embedded-lahenduste jaoks. MIPI kaameramoodulite tehnoloogia eelis Embedded Linuxi keskkonnas ei ole suvaline; see põhineb põhimõttelisel arhitektuurilisel eelisul, energiatõhususel ja õmmeldumatusel tarkvaraga – omadused, mida teised kaameraliidesed lihtsalt ei suuda üle võtta.
MIPI kaameramoodulite kasutuselevõtt süstemsiseste Linuxi platvormide puhul peegeldab laiemat tööstuslikku nihet standardiseeritud liideste poole, mis vähendavad arendusaja ja -kulu. Insenerid, kes töötavad süstemsiseste Linuxi süsteemidega, teadvustavad, et MIPI kaameramooduli hind tuleb kaaluda pikemaajaliste integreerimissoodustuste, draiverite stabiilsuse ja ekosüsteemi küpsusega seoses. See eelistus on kinnistunud, sest MIPI tehnoloogia sobib täpselt kokku avatud lähtekoodiga arenduse ja riistvaralise paindlikkuse põhimõtetega, millele süstemsiseste Linuxi ekosüsteemid põhinevad.
MIPI liidese arhitektuur ja süstemsiseste Linuxi integreerimine
Nativne draiverite tugi Linuxi tuumades
MIPI Camera Serial Interface (CSI) draiverid on sügavalt integreeritud populaarsetesse Linuxi tuumajaotustesse, tagades arendajatele kohe kasutatava ühilduvuse. Kui te valite oma süstemaatilise Linuxi projekti jaoks MIPI kaameramooduli, saate juurdepääsu hästi dokumenteeritud, kogukonna poolt hooldatud draiverite komplektidele, mille kohandamine nõuab minimaalset tööd. V4L2 (Video for Linux 2) raamistik toetab loomulikult MIPI kaameramoodulite konfiguratsioone, võimaldades arendajatel kirjutada kaamerarakendusi, mis on üle kanduvad erinevate riistvaraplatsvormide vahel. See standardiseerimine vähendab tugevalt tarkvararendusprotsessi kestust ja vähendab integreerimisega seotud riske võrreldes eriliste kaamera liideste kasutamisega.
Madala taseme riistvarajuhtimine ja paindlikkus
MIPI arhitektuur võimaldab täpset juhtimist sensori parameetrite, sünkroonimisaja ja andmete voogude režiimide üle Linuxi seadmespuu raamistikus. See paindlikkus võimaldab täpselt kohandada MIPI kaameramooduli jõudlust konkreetsete rakendustega – kas vajate kõrgemat kaadrisagedust, halva valguse tingimustes paremat tundlikkust või väiksemat energiatarvet. Insenerid saavad kohandada MIPI sünkroonimissagedusi, kanalite konfiguratsioone ja pakettide struktuure otse tuumaparameetrite kaudu, mis annab süsteemidele piirarvutuse ja reaalajas töötlemise jaoks vajaliku kohanduvuse. MIPI protokollide läbipaistvus tähendab, et alusega riistvara mehhanismid jäävad nähtavaks ja juhitavaks, edendades süsteemide kaameratehnoloogia innovatsiooni.
Energiasääst ja ressursside optimeerimine
Väiksem energiatarve akutoidetel süsteemidel
MIPI kaameramoodulite rakendused tarbivad oluliselt vähem võimsust kui traditsioonilised paralleelsed kaameraliidesed, mistõttu on need ideaalsed akutöötel süsteemites, millel põhineb Linux. MIPI andmete järjestikuse edastamise tõttu on vaja vähem GPIO-pingi ja madalamaid pinge signaalitasemeid, mis viib otseselt väiksemale voolutarbimisele süsteemi toitepuuridelt. Äärepoolsetele seadmetele, mida kasutatakse kaugsetes kohtades või IoT-võrkudes, kus võimsuse haldamine on kriitiliselt tähtis, õigustab MIPI kaameramooduli hind investeeringut pikendatud akuelu ja vähenenud soojuslahutuse arvestamisel. Tööstuslikus kasutuses tehtud võimsusmõõtmised näitavad pidevalt 40–60% vähenemist kaamerasüsteemi võimsustarvituses paralleelsetelt liidestelt MIPI liidestele üleminekul.
Skaalatav andmete läbitulek minimaalse ribalaiuse ülekoormusega
MIPI protokollid võimaldavad tõhusat andmete seeriasse kodeerimist, mis optimeerib süstemaatilise Linuxi süsteemi ribalaiuse kasutamist. Mitu MIPI kaameramoodulit saab sama CSI andmesidega samal ajal käivitada ilma paralleelsete liideste puhul vajaliku trükkplaadi (PCB) paigutuse keerukuseta, mis võimaldab arendajatel ehitada mitmekaameraga süsteeme väga kitsastes ruumipiirangutes. Kõrgkiiruslikud MIPI dphy-kihid toetavad andmekiirusi vahemikus 80 Mbps kuni 4,5 Gbps, mis hõlmab kõike lihtsatest liikumistuvastustest sensooridest kuni kõrglahutusega pilditöötluseni. Selle skaalatavuse tõttu saab teie süstemaatilise Linuxi platvormi laiendada lihtsast videopildistamisest keerukamatele arvutinägemise töövoogudele ilma täieliku riistvaralise üleehitamiseta.
Kulud ja tarnekettade eelised
Konkurentsivõimeline MIPI kaameramooduli hind ja mahutootmine
MIPI standardite laialdase kasutuselevõtt on loonud täiskasvanud komponentide turu, kus MIPI kaameramoodulite hindade konkurents vähendab kulusid kogu mahuskaalas. Tuntud tootjad investeerivad suures ulatuses MIPI tootmisvõimsustesse, mis tagab paremad hinnad kui eriliste liideste puhul, säilitades samas kvaliteedi ja usaldusväärsuse. Kui arendajad hindavad MIPI kaameramoodulite hindapakkumisi tootmisseriate jaoks, siis saavad nad kasu standardiseeritud spetsifikatsioonidest, mis võimaldavad läbipaistvat võrdlust tarnijate vahel ilma peidetud kohanduskulude mureta. MIPI spetsifikatsioonide läbipaistvus võimaldab ka konkurentsipõhist pakkumiste esitamist, tagades teie süsteemse Linuxi projektidele õiglased hinnad ilma müüja sõltuvuse mureta.
Ekosüsteemi täiskasvanus ja pikaajaline saadavus
MIPI kaameramoodulid toodavad kümned tõestatud tarnijad, mis tagab tarneketi üleliialduse ja pikaajalise komponentide saadavuse süstemaatiliste Linuxi lahenduste jaoks. Erinevalt omanlikest kaameralahendustest, mis sõltuvad ühest tarnijast, võimaldab MIPI tehnoloogia avatud standard laiendada tootjate valikut ilma suurte tarkvaraliste ümberkorraldamisteta. Selle tarneketi mitmekesisus kaitseb teie süstemaatilisi Linuxi projekte vananemise eest ja annab teile läbirääkimisvõimalusi komponentide tarnijatega. Tugev teismärkla turu MIPI kaameramoodulite jaoks toetab ka prototüüpimist, testimist ja väikese mahuga tootmist, kus tarnete paindlikkus on eriti oluline.
KKK
Kas saan kasutada MIPI kaameramooduleid vanemates süstemaatilistes Linuxi distributsioonides?
Enamik kaasaegseid süsteemis kasutatavaid Linuxi jaotusi ning hiljutised stabiilsed tuumaversioonid toetavad MIPI kaameramooduleid V4L2 raamistikus. Siiski võivad vanemad jaotused nõuda draiverite tagasipöördülekanne või käepäraselt koostatud tuuma, et lubada CSI-toetus. Enne MIPI kaameramooduli valimist tuleb kontrollida oma Linuxi tuumaversiooni ja tutvuda ühiskonna dokumentatsiooniga, et tagada ühilduvus ja vältida integreerimise viivitusi. Paljud tootjad pakuvad tuumaparandusi ja üleminekujuhiseid, et aidata süsteemis kasutatavate Linuxi kasutajatel vananenud süsteemidega.
Mis määrab MIPI kaameramooduli hinna erinevate tarnijate puhul?
MIPI kaameramooduli hind sõltub sensori eraldusvõimest, kaadrisageduse võimalustest, läätse kvaliteedist, halva valguse tingimustes töötamisvõimest ja tootmismahtude kohustustest. Tarnijad pakkuvad tavaliselt astmelist hinnastruktuuri, mis peegeldab komponentide spetsifikatsioone ja miinimumtellimustehinguid; kõrgemad eraldusvõimed ja kiiremad kaadrisagedused suurendavad kulusid proportsionaalselt. Erinevate pakkumuste analüüs ja spetsifikatsioonide vaheliste kompromisside mõistmine võimaldab valida MIPI kaameramooduli, mis vastab rakenduse nõuetele ilma liigselt kallite funktsioonideta. Tarnijatega suhete loomine võib samuti paljastada mahulaalusid, mis vähendavad ühiku MIPI kaameramooduli hinda suuremate tootmisseriate puhul.
Kuidas MIPI kaameramoodulid toimivad mitmekaameraga süsteemides, kus kasutatakse embedded Linuxi?
Kaasaegsed süvendatud Linuxi platvormid toetavad mitmeid MIPI kaameramooduleid CSI-bussi arhitektuuri kaudu, mis võimaldab samaaegset andmete voogu erinevatest sõltumatutest sensoritest. Iga MIPI kaameramoodul ühendub eraldi määratud CSI-teele ja V4L2 raamistik määrab iga sensori jaoks eraldi seadmesõlmed, lihtsustades rakendustasandil kaamerate haldamist. Arendajad saavad realiseerida keerukaid mitmivaate süsteeme, stereonägemisrakendusi ja üleliialdatud kaamerakonfiguratsioone süvendatud Linuxi keskkonnas ilma ribalaiuse kitsaskohtadeta. Tootlus sõltub kogu saadaolevast CSI-ribalaiusest ja sensorite väljundandmete kiirustest, mille arvutamine tuleb teha süsteemi projekteerimise ajal, et vältida ressursside konkurentsi.