syvyyskameramoduuli
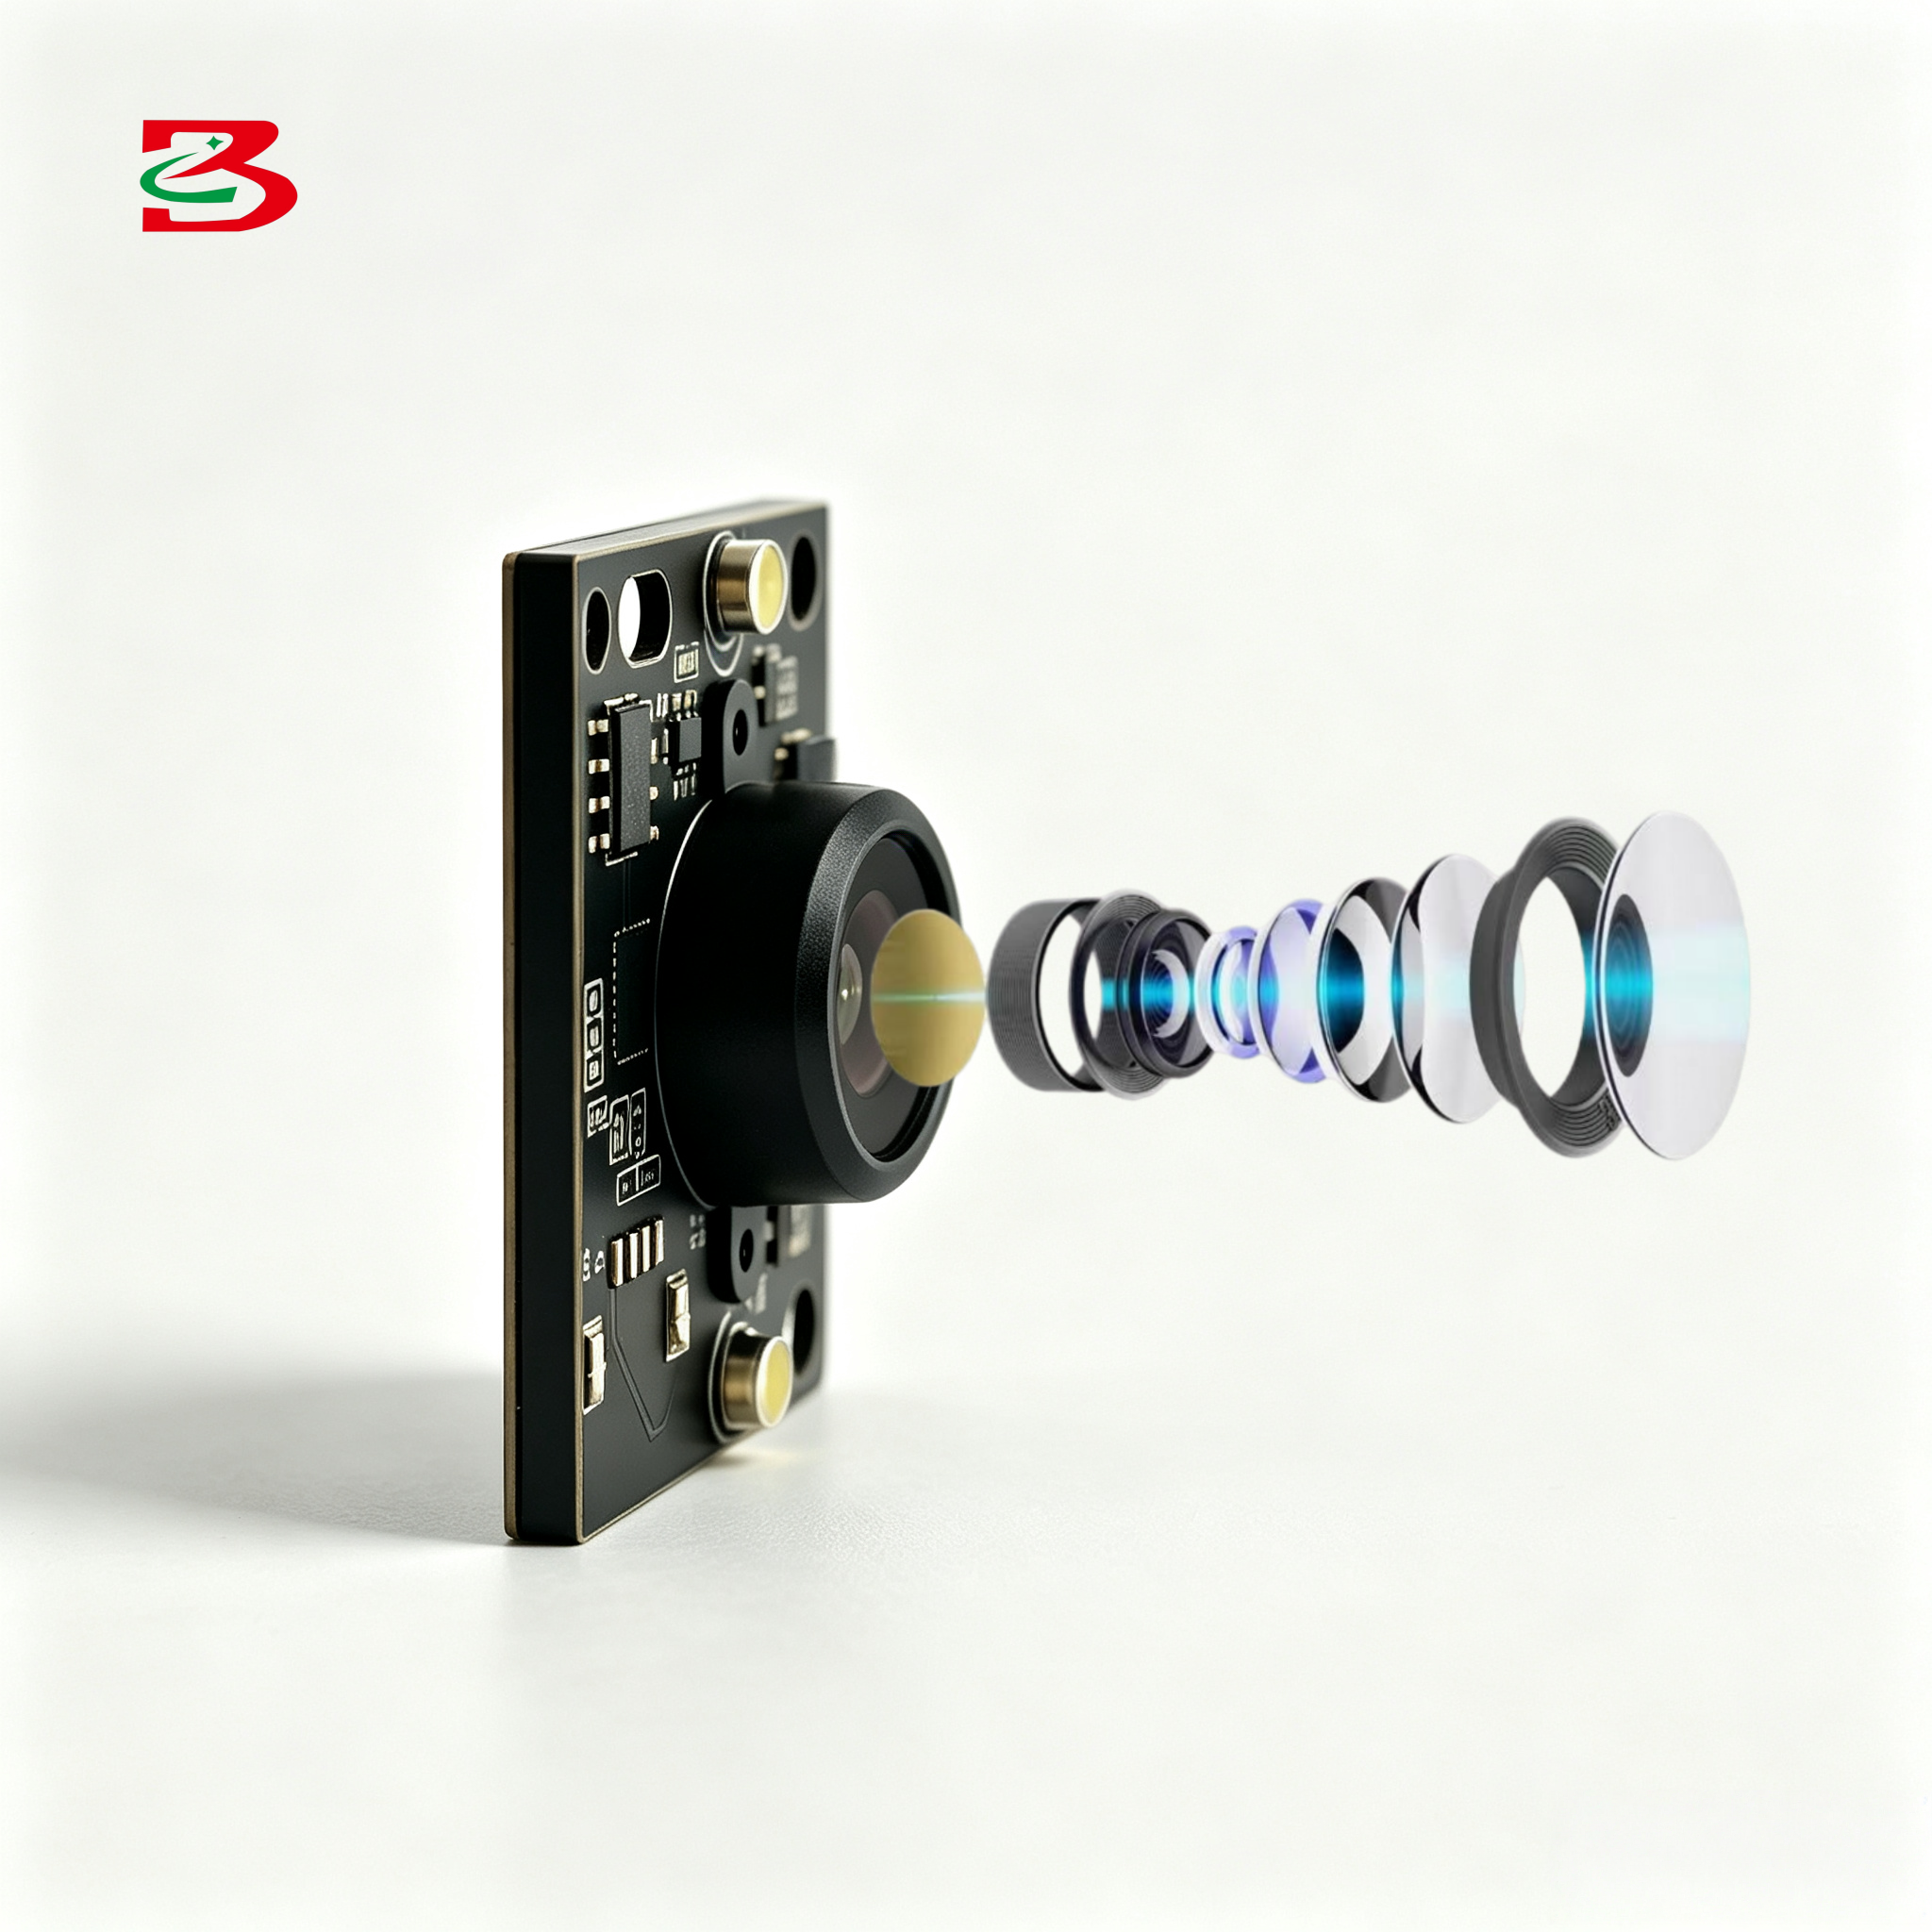
Syvyyskameramoduuli on edistynyt kuvantamislaite, joka tallentaa kolmiulotteista tilatietoa mittaamalla etäisyyttä kameran ja sen näkökenttään kuuluvien esineiden välillä. Tämä syvyyskameramoduuliteknologia mahdollistaa koneiden ympäristön tarkkaa ymmärtämistä ja yksityiskohtaisten pintojen ja rakenteiden karttojen luomista. Syvyyskameramoduuli toimii lähettämällä infrapunavaloa tai käyttämällä rakennettuja valokuvioita laskemaan syvyysarvot jokaiselle kuvan pikselille. Syvyyskameramoduulin teknologiset ominaisuudet sisältävät korkearesoluutioisia antureita, syvyyslaskentaan tarkoitettuja monitasoisia algoritmeja sekä reaaliaikaisia käsittelykykyjä. Nykyaikaiset syvyyskameramoduulijärjestelmät saavuttavat tarkkuutta millimetrin tarkkuudella, mikä tekee niistä soveltuvia vaativiin käyttötarkoituksiin. Syvyyskameramoduuli toimii useilla eri tekniikoilla, kuten aika-matka (Time-of-Flight, ToF), rakennettu valo (structured light) tai stereonäkö (stereo vision), joista jokainen tarjoaa omia etujaan tietyissä käyttötapauksissa. Syvyyskameramoduulien sovellusalueet kattavat useita eri aloja, kuten robotiikan, itseohjautuvien ajoneuvojen, terveydenhuollon, vähittäiskaupan, pelialan ja teollisen automaation. Robotiikassa syvyyskameramoduuli mahdollistaa koneiden liikkumisen monimutkaisissa ympäristöissä ja turvallisen vuorovaikutuksen esineiden kanssa. Valmistuslaitokset hyödyntävät syvyyskameramoduuliteknologiaa laadunvalvontaan ja prosessien automatisointiin. Terveydenhuollon palveluntarjoajat käyttävät syvyyskameramoduulijärjestelmiä potilaiden seurantaan ja leikkausten ohjaamiseen. Syvyyskameramoduuliratkaisujen monipuolisuus jatkaa laajentumistaan teknologian kehittyessä ja kustannusten laskiessa, mikä tekee kolmiulotteisen havainnoinnin saatavilla yhä useammalle organisaatiolle maailmanlaajuisesti.

 EN