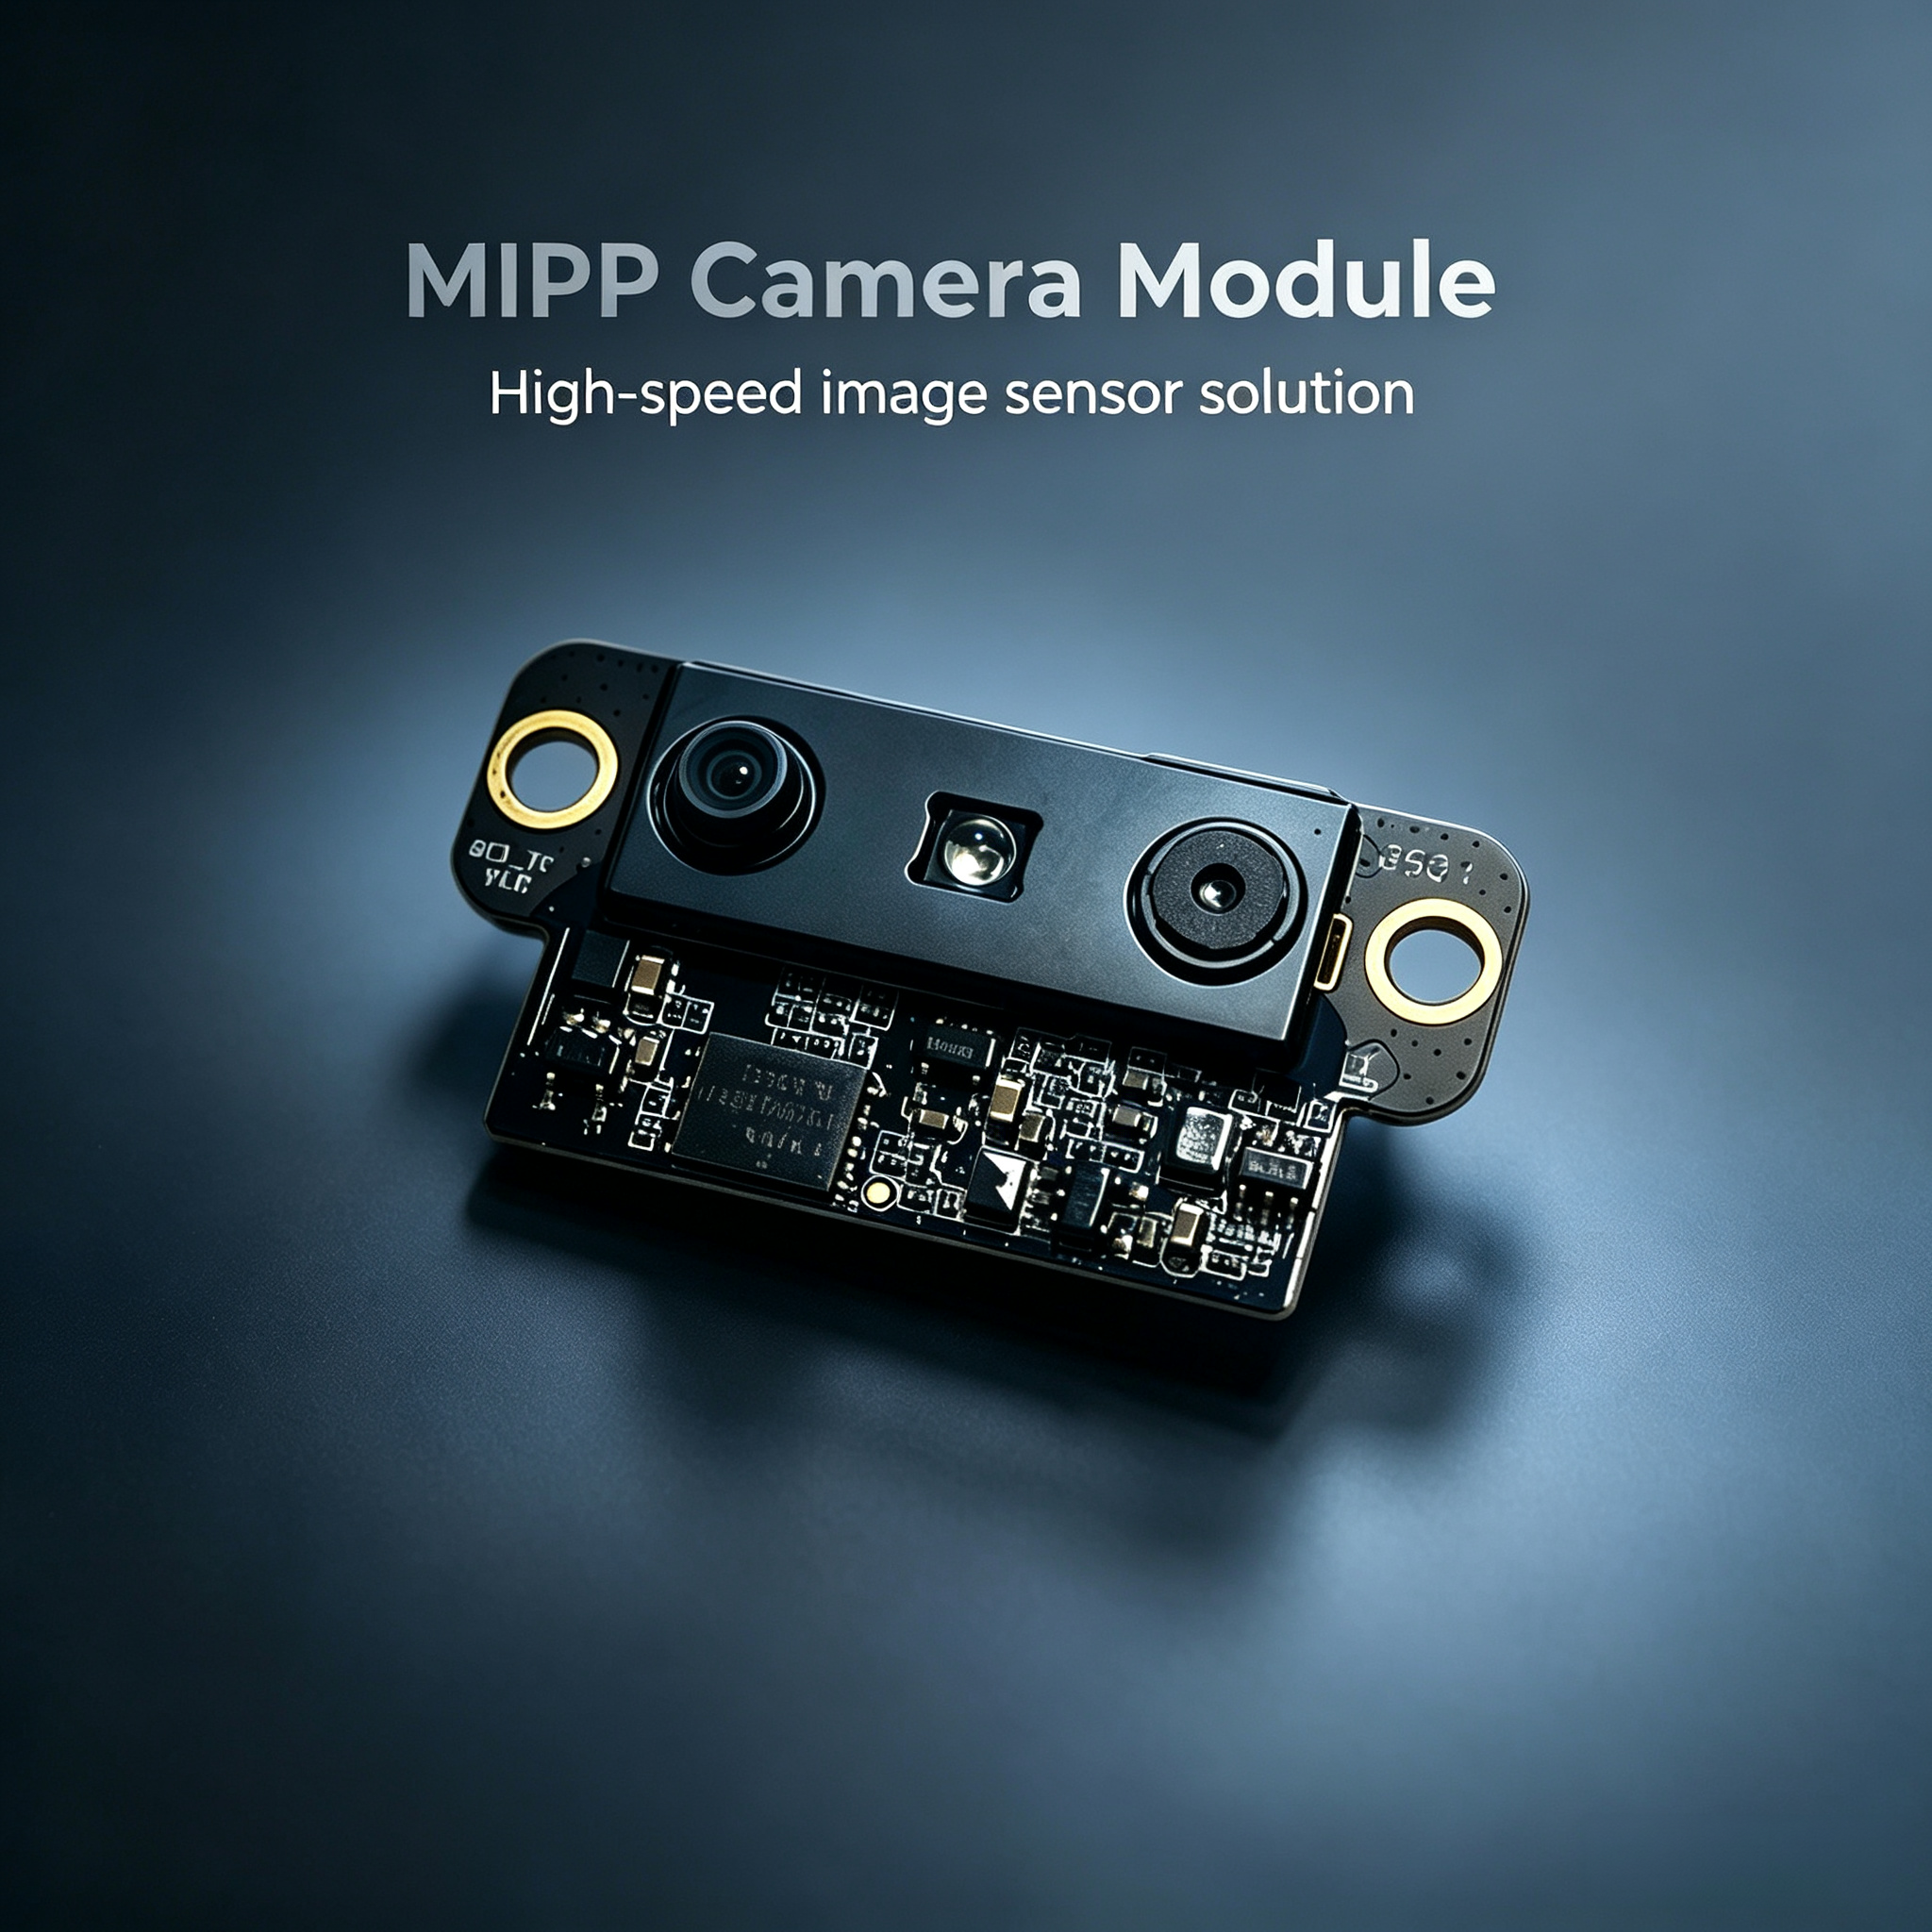
深度カメラモジュール
深度カメラモジュールは、環境や物体に関する三次元的な空間情報を取得する高度な画像技術を表します。このモジュールは、デバイスと視野内の表面との距離を測定することで機能し、機械が物理的な空間を正確に理解できるよう、詳細な空間マップを生成します。深度カメラモジュールは、構造光、飛行時間(ToF)、ステレオビジョンといったさまざまな技術を用いて動作しており、それぞれ特定の用途に応じた特有の利点を備えています。深度カメラモジュールの主な役割は、視覚シーンをコンピューターが処理・解釈可能な深度データに変換することです。現代の深度カメラモジュールシステムでは、高度なセンサーと知的アルゴリズムが統合され、リアルタイムの空間認識能力を実現しています。この技術はロボティクス分野で広く活用されており、機械がナビゲーションや操作作業のために周囲を正確に把握するのに不可欠です。医療現場では、ジェスチャー認識、患者モニタリング、手術支援などの用途に活用されています。また、拡張現実(AR)体験にも活用され、仮想オブジェクトが現実の環境と自然に相互作用できるようにします。セキュリティおよび監視システムでも、侵入検知や行動パターンの監視に深度カメラモジュールの機能が活用されています。さらに、産業用自動化においても、品質検査、物体認識、工程最適化などのソリューションを提供しています。各深度カメラモジュールの技術的洗練度は、高解像度センサーと高速処理能力の融合によって支えられており、ミリ秒単位の応答性を実現しています。深度カメラモジュールの機能を理解することは、現代技術がいかにして物理世界を認識・対話しているかを知る上で重要な手がかりとなります。

 EN


 ×