
 EN



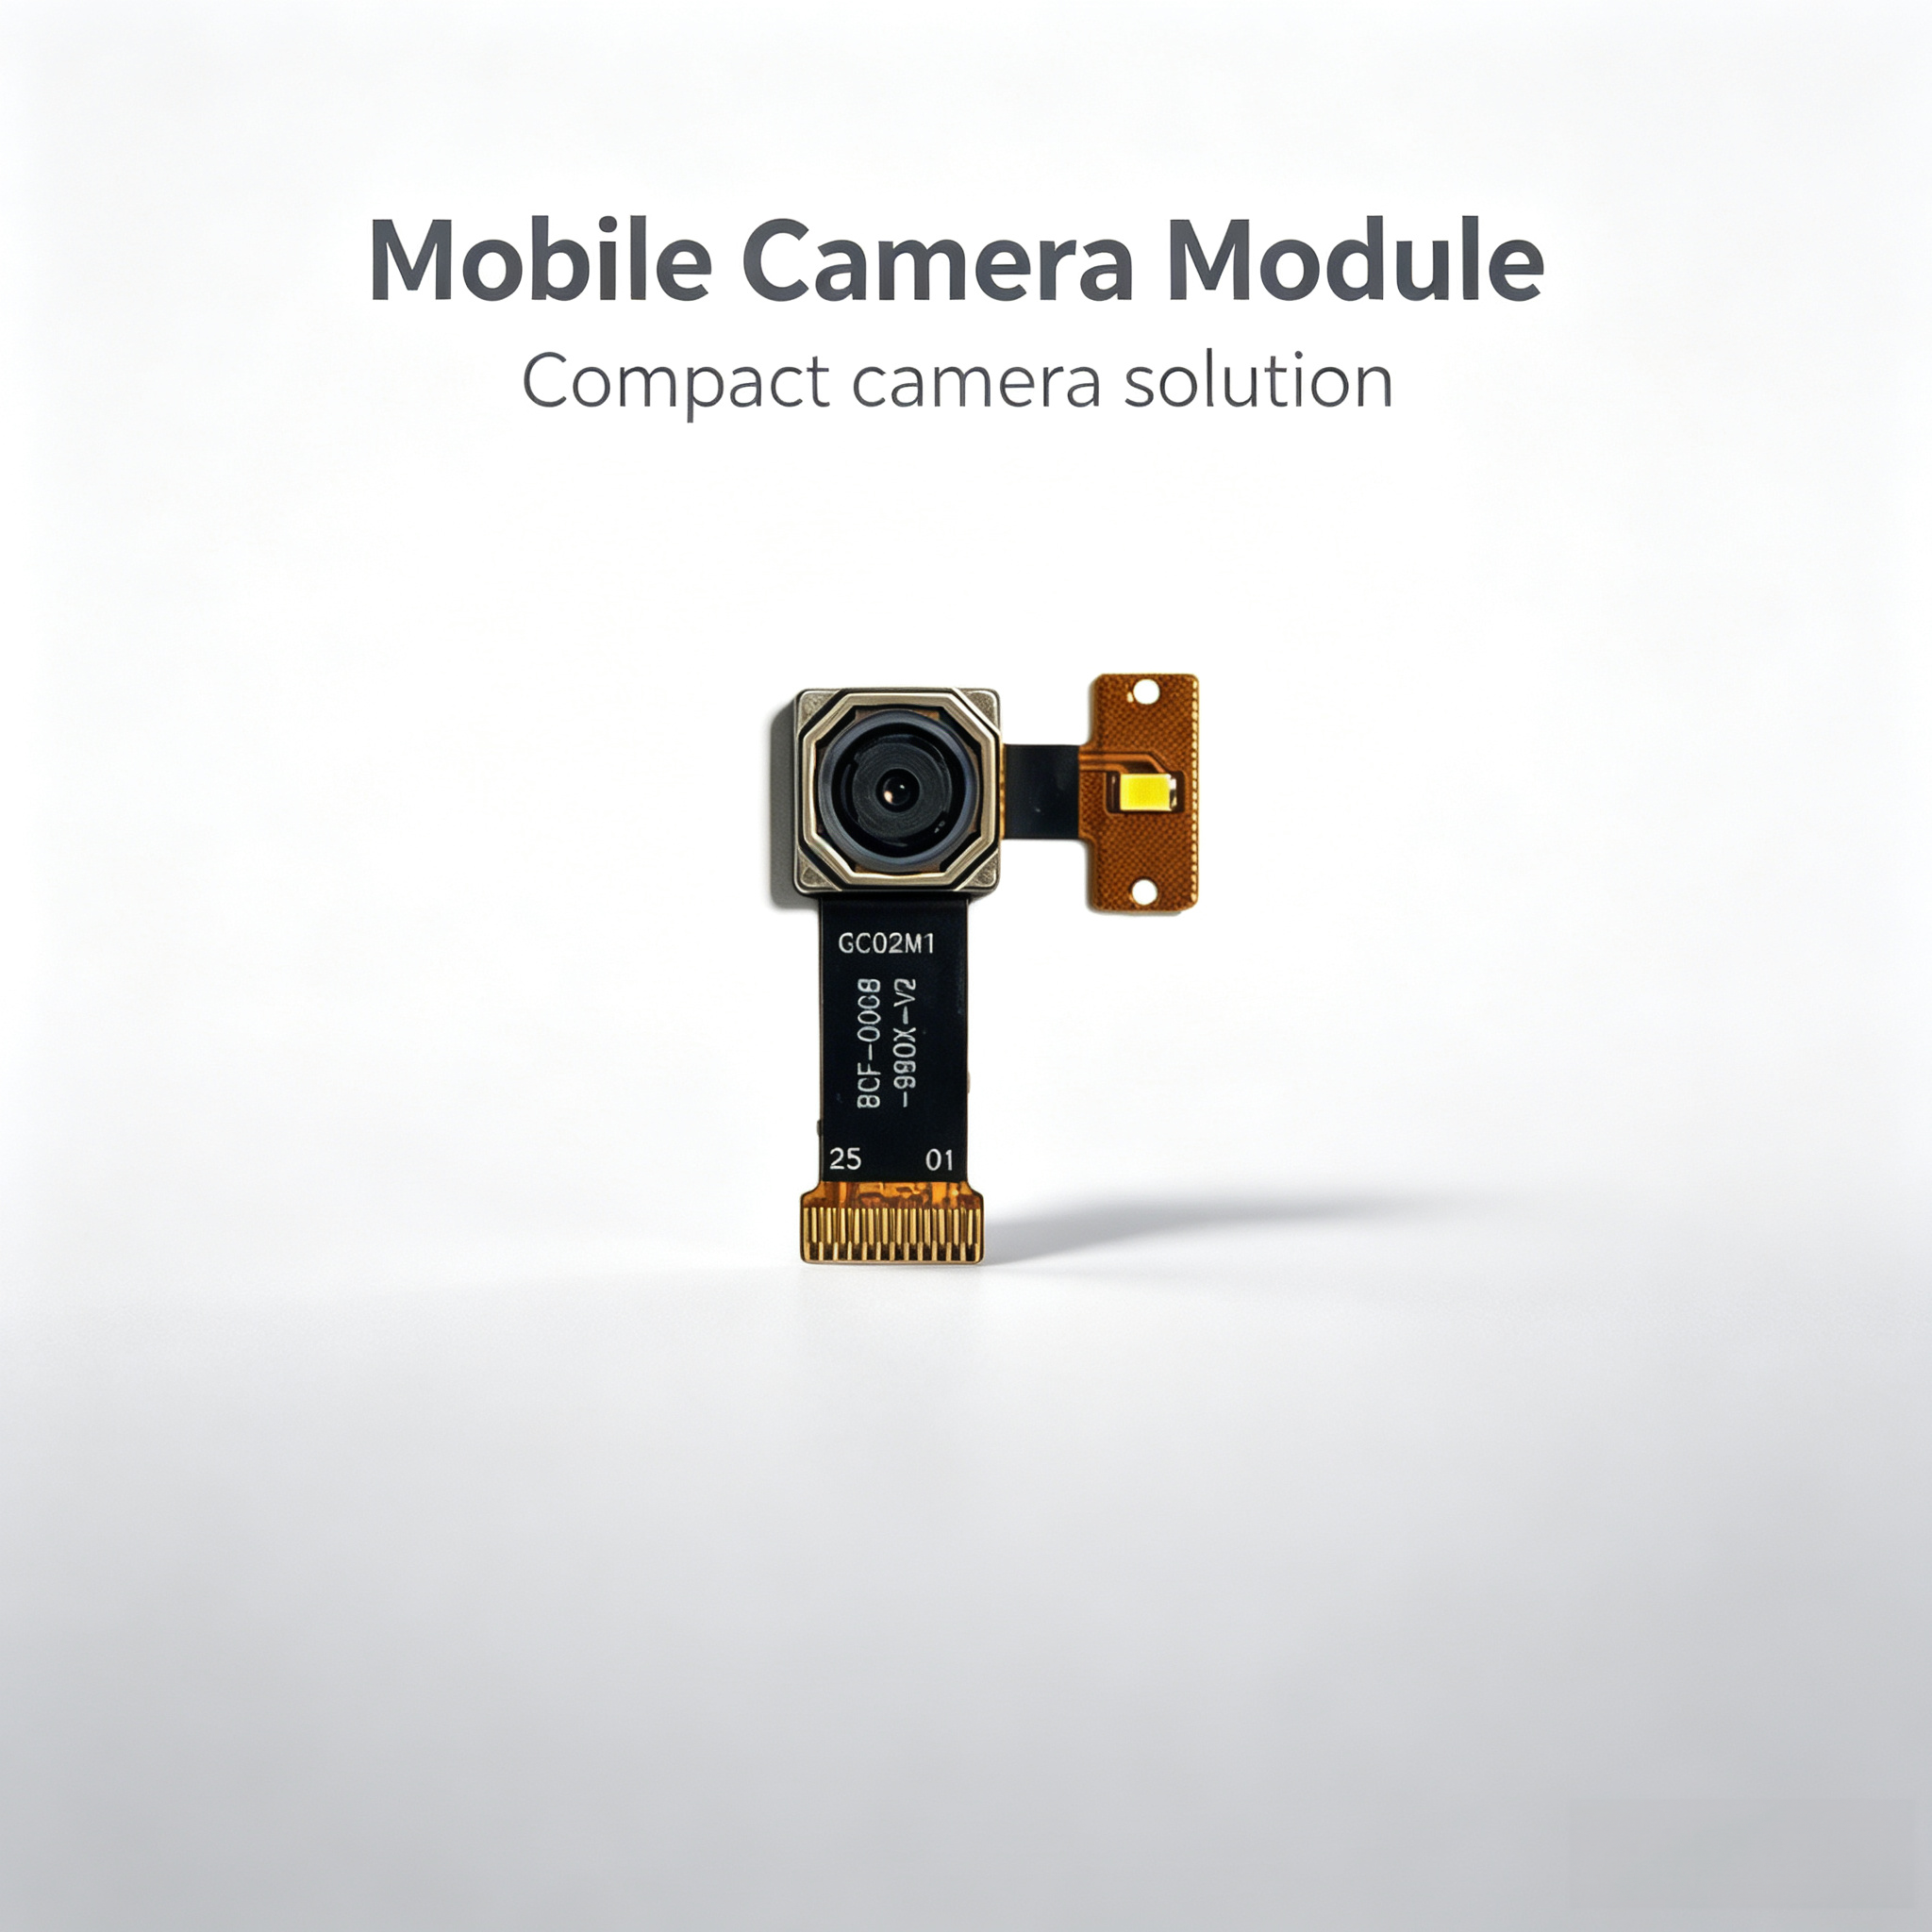
Internetin asiat -laitteiden nopea laajeneminen on luonut ennennäkemätöntä kysyntää älykkäille näkökyvyille, jotka eivät tyhjennä virtalähteitä tai ylikuormita verkkoinfrastruktuuria. AI-optiset moottorimoduulit edustavat muuttavaa lähestymistapaa upotettuun koneen näköön, mikä mahdollistaa IoT-laitteiden paikallisesti suoritettavan visuaalisen datan käsittelyn vähäisellä energiankulutuksella. Nämä erityisesti suunnitellut komponentit integroivat optisia antureita, prosessointiyksiköitä ja tekoälyä kiihdyttäviä elementtejä tiukkoihin, energiatehokkaisiin rakenteisiin, jotka muuttavat perusteellisesti sitä, miten reuna- (edge-)laitteet tulkitsivat ja reagoivat visuaalisiin ympäristöihin. Organisaatioille, jotka käyttävät hajautettuja IoT-verkkoja, AI-optisten moottorimoduulien ymmärtäminen on muodostunut välttämättömäksi osaksi informoidun teknologiapäätöksen tekemistä.

Matalan tehon tekoälyoptiset moottorimoduulit ratkaisevat keskeisen haasteen nykyaikaisissa IoT-käyttöönotoissa: ne mahdolluttavat monitasoisen kuvatunnistuksen ja -analyysin ilman perinteisiä pilvipalveluiden kustannuksia, viivettä ja jatkuvaa virrankulutusta. Kun neuroprosessointikyky upotetaan suoraan optiseen laitteistoon, nämä moduulit mahdolluttavat reaaliaikaisen päätöksenteon tietojen keräämiskohdassa. Tämä arkkitehtuuri poistaa tarpeen lähettää raakavideovirtoja etäpalvelimiin, mikä vähentää kaistanleveyden käyttöä, parantaa vastausaikoja ja lisää yksityisyyttä säilyttämällä arkaluonteiset visuaaliset tiedot paikallisesti. Tehokkuusparannukset näkyvät suoraan pidemmällä laitteen käyttöiällä ja vähemmän monimutkaisella infrastruktuurilla IoT-järjestelmien suunnittelijoille.
Ydinarkkitehtuuri ja tehonkulutuksen tehostamisen suunnittelu
Integroitu anturi ja prosessointi
AI-optinen moottorimoduulit yhdistävät useita toiminnallisuuksia yhdeksi integroiduksi yksiköksi, mikä eroaa perinteisistä kameramoduuleista ja niiden ulkoisista prosessoireista. Optinen anturi, kuvasignaaliprosessori ja tekoälykiihdytin toimivat yhteisessä virta-alueessa, mikä poistaa turhat datansiirrot ja tarpeettomat välivaiheet. Tämä integraatio vähentää huomattavasti kokonaissähkönkulutusta verrattuna erillisistä komponenteista muodostuviin ratkaisuihin. Kun AI-optiset moottorimoduulit yhdistävät nämä elementit, suunnittelijat voivat optimoida tehonjakoa, lämmönhallintaa ja signaalireittitystä mahdollisimman tehokkaaksi ilman suorituskyvyn tai kuvanlaadun heikkenemistä.
Neuraalisen päättelyn laitteistokiihdytys
AI-optinen moottorimoduulin sisään rakennetut neuroprosessointiytimet käyttävät erityisarkkitehtuureja, jotka on suunniteltu tehokkaaseen päättelyyn eivätkä vaadi koulutukseen verrattavaa laskentatehoa. Nämä prosessorit käyttävät kvantisointia, ohjauspuun leikkaamista ja muita optimointimenetelmiä, joilla vähennetään muistikaistanleveyttä ja virrankulutusta mallin suorituksen aikana. Kun videokuvakehykset käsitellään itse moduulissa, AI-optiset moottorimoduulit poistavat energiakustannukset, jotka liittyvät raakapikselitietojen siirtoon järjestelmäväylän tai verkkoliittymän kautta. Laitteistotason kiihdytysmahdollistaa monimutkaisten visuaalisten tunnistustehtävien – esimerkiksi esineiden tunnistamisen, kasvojen tunnistamisen ja poikkeamien havaitsemisen – jatkuvan suorituksen akulla tai erittäin alhaisen jännitteen virransyöttöpiirillä ilman järjestelmän resurssien kuluttamista.
Käyttötilanteet ja käytännön sovellukset
Autonominen valvonta- ja tarkkailujärjestelmä
Valvontaverkot, jotka kattavat laajoja alueita, vaativat tuhansia kamerasolmuja, mikä tekee energiatehokkuudesta tärkeimmän kustannustekijän sekä laitteisto- että käyttökustannuksissa. Ulkoisissa valvontasemissa käytettävät tekoälyoptiset moottorimoduulit voivat analysoida videota paikan päällä, havaiten tunkeutumisia, liikemallisia tai käyttäytymismuunnelmia ilman jatkuvaa suoraa lähettämistä keskusservereille. Tämä mahdollistaa etäasennusten toiminnan kuukausia akulla tai aurinkopaneelien avulla ilman verkkoyhteyttä. Teollisuuslaitokset, rajavalvontasemat ja hajautetut sensoriverkot hyötyvät kaikki tekoälyoptisten moottorimoduulien yhdistelmästä paikallisesta älykkyydestä ja energiatehokkuudesta, mikä vähentää sekä infrastruktuurivaatimuksia että käyttökuormaa.
Älykkäät IoT-laitteet ja reuna-robottitekniikka
Kuluttajille tarkoitetut IoT-laitteet, kuten älykodinkamerat, itsenäiset robotit ja käytettävät näköjärjestelmät, kohtaavat tiukat tehonrajoitukset, jotka tekevät perinteisestä pilvipohjaisesta näköprosessoinnista epäkäytännöllistä. AI Optical Engine -moduulit mahdollistavat näiden laitteiden tarjoavan älykkäitä ominaisuuksia – henkilöntunnistusta, eleiden tunnistamista ja ympäristön havaitsemista – samalla kun niiden toiminta-aika latauksen välillä on päiviä tai viikkoja. Robottijärjestelmät, jotka käyttävät AI Optical Engine -moduuleja, voivat tehdä reaaliaikaisia navigointi- ja käsittelypäätöksiä ilman pilviviestinnän aiheuttamaa viivettä ja tehonkulutusta. AI Optical Engine -moduulien kompakti muoto ja integroitu rakenne tekevät niistä ideaalisia paikkaa säästäviin sovelluksiin, joissa perinteiset kamerat ja prosessorit eivät mahdu.
Integrointi ja kehitysnäkökohdat
Ohjelmistopohjainen tuki ja ohjelmistoympäristö
Tehokas tekoälyoptisen moottorimoduulin käyttöönotto vaatii hyvin dokumentoitua firmwarea, kehitystyökaluja ja ohjelmistokirjastoja, jotka piilottavat al underlying laitteiston monimutkaisuuden. Johtavat tekoälyoptisen moottorimoduulin toteutukset tarjoavat kattavia SDK:ita, esivalmisteltuja mallikirjastoja ja integraatioesimerkkejä, jotka nopeuttavat laitevalmistajien tuotteiden markkinoille saattamista. Mahdollisuus mukauttaa neuroverkkomalleja, säätää kuvankäsittelyparametreja ja hallita virran tiloja standardoidun API:n kautta tekee tekoälyoptisen moottorimoduulin saatavilla insinööriteameille, joilla ei ole syvällistä asiantuntemusta laitteistopohjaisesta kiihdytyksestä tai mallioptimoinnista. Valmistajien tulee varmistaa, että saatavilla oleva dokumentaatio kattaa lämmönhallinnan, viivevaatimukset ja pahimman tapauksen tehonkulutuksen eri toimintatiloissa.
Lämpö- ja mekaaninen integraatio
Vaikka tekoälyoptisten moottorimodulien energiatehokkuus on perinteisesti parempi kuin erillisten vaihtoehtojen, jatkuva neuroprosessointi tuottaa lämpöä, jonka on hallittava asianmukaisesti luotettavuuden ja suorituskyvyn säilyttämiseksi. Modulin kotelointi, kiinnitysalusta ja ympäröivän järjestelmän rakenne vaikuttavat siihen, kuinka tehokkaasti lämpö hajoaa prosessointiytimistä. Oikea mekaaninen integraatio varmistaa, ettei optinen selkeys kärsi lämpöjännityksestä tai virheasennosta pitkän käyttöjakson ajan. Järjestelmäsuunnittelijoiden on otettava huomioon tekoälyoptisten moottorimodulien ja muiden tehonkuluttavien komponenttien vuorovaikutus ja varmistettava, että yhteiset virtalähteet, lämmönkuljetuspolut ja jäähdytysratkaisut on mitoitettu kattamaan huippukuormat samanaikaisesti ilman pullonkauloja tai luotettavuusriskiä.
Suorituskyvyn vertailutestit ja mallivalinnat
Päättelynopeuden ja tarkkuuden väliset kompromissit
Eri tekoälyoptiset moottorimodulit tukevat erilaisia neuroarkkitehtuureja ja mallikokoja, mikä luo eri sovelluksille suorituskyvyn ja tarkkuuden eri tasojen valikoiman. Kevyitä malleja ajavat tekoälyoptiset moottorimodulit voivat saavuttaa kuvataajuuden yli 30 kuvaa sekunnissa ja kuluttaa vain muutamia milliwatteja, kun taas monimutkaisemmat mallit voivat tarjota korkeampaa tarkkuutta alhaisemmillä kuvataajuuksilla tai suhteellisen korkeammalla tehonkulutuksella. Tekoälyoptisten moottorimodulien valinnassa on otettava huomioon kohdesovelluksen erityisvaatimukset – esimerkiksi onko prioriteetissa reaaliaikainen vastauskyky, tunnistustarkkuus vai energiatehokkuus. Viitteelliset toteutukset ja suorituskyvyn tekniset tiedot auttavat järjestelmäsuunnittelijoita ymmärtämään viiveen, tarkkuuden ja tehon välisiä kompromisseja ja valitsemaan soveltuvat mallit käyttötarkoituksiinsa.
Mallien kvantisoimis- ja tiivistämistekniikat
Edistyneet tekoälyoptisten moottorimodulien toteutukset käyttävät kvantisointia, mallin tiivistämistä ja tietämyksen tiivistämistä, jotta monitasoiset neuroverkot voidaan sovittaa resurssirajoitettuihin ympäristöihin. Nämä menetelmät vähentävät tekoälymallien muistinkäyttöä ja laskentakuormaa ilman, että havaintotarkkuus tai tunnistussuorituskyky heikkenee suhteellisesti. Tekoälyoptisten moottorimodulien, joissa on tuki kvantisoituille malleille, avulla kehittäjät voivat ottaa käyttöön nykyaikaisia tietokonenäköalgoritmeja laitteissa, jotka muuten rajoittuisivat paljon yksinkertaisempiin ratkaisuihin. Mahdollisuus suorittaa tiivistettyjä malleja tehokkaasti suoraan tekoälyoptisten moottorimodulien sisällä muuttaa perustavanlaatuisesti edistyneen näköälyllisen toiminnan käyttöönoton mahdollisuuden laajamittaisissa IoT-verkoissa.
UKK
Mikä on tyypillinen teho-oppimisalue tekoälyoptisille moottorimoduleille aktiivisen toiminnan aikana?
Useimmat tekoälyoptiset moottorimodulit kuluttavat jatkuvassa videokäsittelyssä ja aktiivisessa neuroverkkopäättelyssä 100 milliwattia–2 wattia, riippuen resoluutiosta, kuvataajuudesta ja mallin monimutkaisuudesta. Nukku- ja valmiustilat kuluttavat huomattavasti vähemmän, usein alle 10 milliwattia, mikä mahdollistaa akkukäyttöisten laitteiden käyttöajan pidentämisen älykkään virratilan vaihtamisen avulla. Tarkka teho-profiili riippuu optisen anturin resoluutiosta, käytetyn neuroverkkomallin laskennallisesta monimutkaisuudesta sekä kuvan esikäsittelyn ja jälkikäsittelyn intensiteetistä. Erilaisten tekoälyoptisten moottorimodulien tehospesifikaatioiden vertailussa on otettava huomioon mittausolosuhteet – sisältävätkö tehoarvot anturin toiminnan, neuroverkkoprosessoinnin vai molemmat yhtä aikaa.
Voivatko tekoälyoptiset moottorimodulit tukea mukautettuja neuroverkkomalleja, vai ovatko ne rajoitettuja vain ennakkoon opetettuihin malleihin?
Johtavat tekoälyoptiset moottorimodulit tarjoavat työkaluja ja dokumentaatiota, joiden avulla kehittäjät voivat muuntaa omilla tiedoilla koulutetut neuroverkkomallit optimoituun muotoon, joka on yhteensopiva laitteistopohjaisten kiihdytystoimintojen kanssa. Prosessi sisältää tyypillisesti kvantisoinnin, ytimen optimoinnin ja tarkistuksen kohdemoduulin kanssa, jotta varmistetaan tarkat päätelmätulokset. Suurten toimijoiden tuottamat tekoälyoptiset moottorimodulit sisältävät mallimuuntorahkistoja ja testiympäristöjä, jotka auttavat insinöörejä varmistamaan mukautettujen mallien toiminnan ennen niiden käyttöönottoa tuotantolaitteissa. Kaikki mukautetut arkkitehtuurit eivät kuitenkaan ole yhtä yhteensopivia – tehokkuutta silmällä pitäen suunnitellut mallit ja yhteensopivat kerrostyypit muuntuvat tehokkaammin kuin liian monimutkaiset tai ei-tuettujen arkkitehtuurien mallit.
Miten tekoälyoptiset moottorimodulit vertautuvat videon lähettämiseen pilvipalvelimille käsittelyä varten?
Reunankäsittely tekoälyoptisten moottorimoduulien avulla poistaa pilviprosessoinnin viiveen, vähentää verkkokaistan käyttöä, suojaa tietojen yksityisyyttä ja poistaa riippuvuuden jatkuvasta yhteydestä – etuja, joita pilviprosessointi ei voi tarjota kaistanleveyden rajoittamissa tai viiveherkissä sovelluksissa. Pilviprosessointi mahdollistaa kuitenkin tunnistusalgoritmien päivittämisen ilman laitteen firmware-päivityksiä ja voi kerätä tietoa suurista kamerakokoelmista. Optimaalinen lähestymistapa yhdistää usein molemmat: tekoälyoptiset moottorimoduulit hoitavat reaaliaikaiset paikallisesti tehtävät päätökset ja suodatuksen, kun taas valitut tulokset tai poikkeamat lähetetään pilvipalveluihin pitkäaikaiseen analyysiin, oppimiseen ja järjestelmälaajuiselle älylle. Kustannus-hyötyanalyysissä on otettava huomioon verkkoinfrastruktuuri, pilvipalvelumaksut sekä kunkin käyttötilanteen erityiset viive- ja yksityisyysvaatimukset.
Sisällysluettelo
- Ydinarkkitehtuuri ja tehonkulutuksen tehostamisen suunnittelu
- Käyttötilanteet ja käytännön sovellukset
- Integrointi ja kehitysnäkökohdat
- Suorituskyvyn vertailutestit ja mallivalinnat
-
UKK
- Mikä on tyypillinen teho-oppimisalue tekoälyoptisille moottorimoduleille aktiivisen toiminnan aikana?
- Voivatko tekoälyoptiset moottorimodulit tukea mukautettuja neuroverkkomalleja, vai ovatko ne rajoitettuja vain ennakkoon opetettuihin malleihin?
- Miten tekoälyoptiset moottorimodulit vertautuvat videon lähettämiseen pilvipalvelimille käsittelyä varten?