
 EN



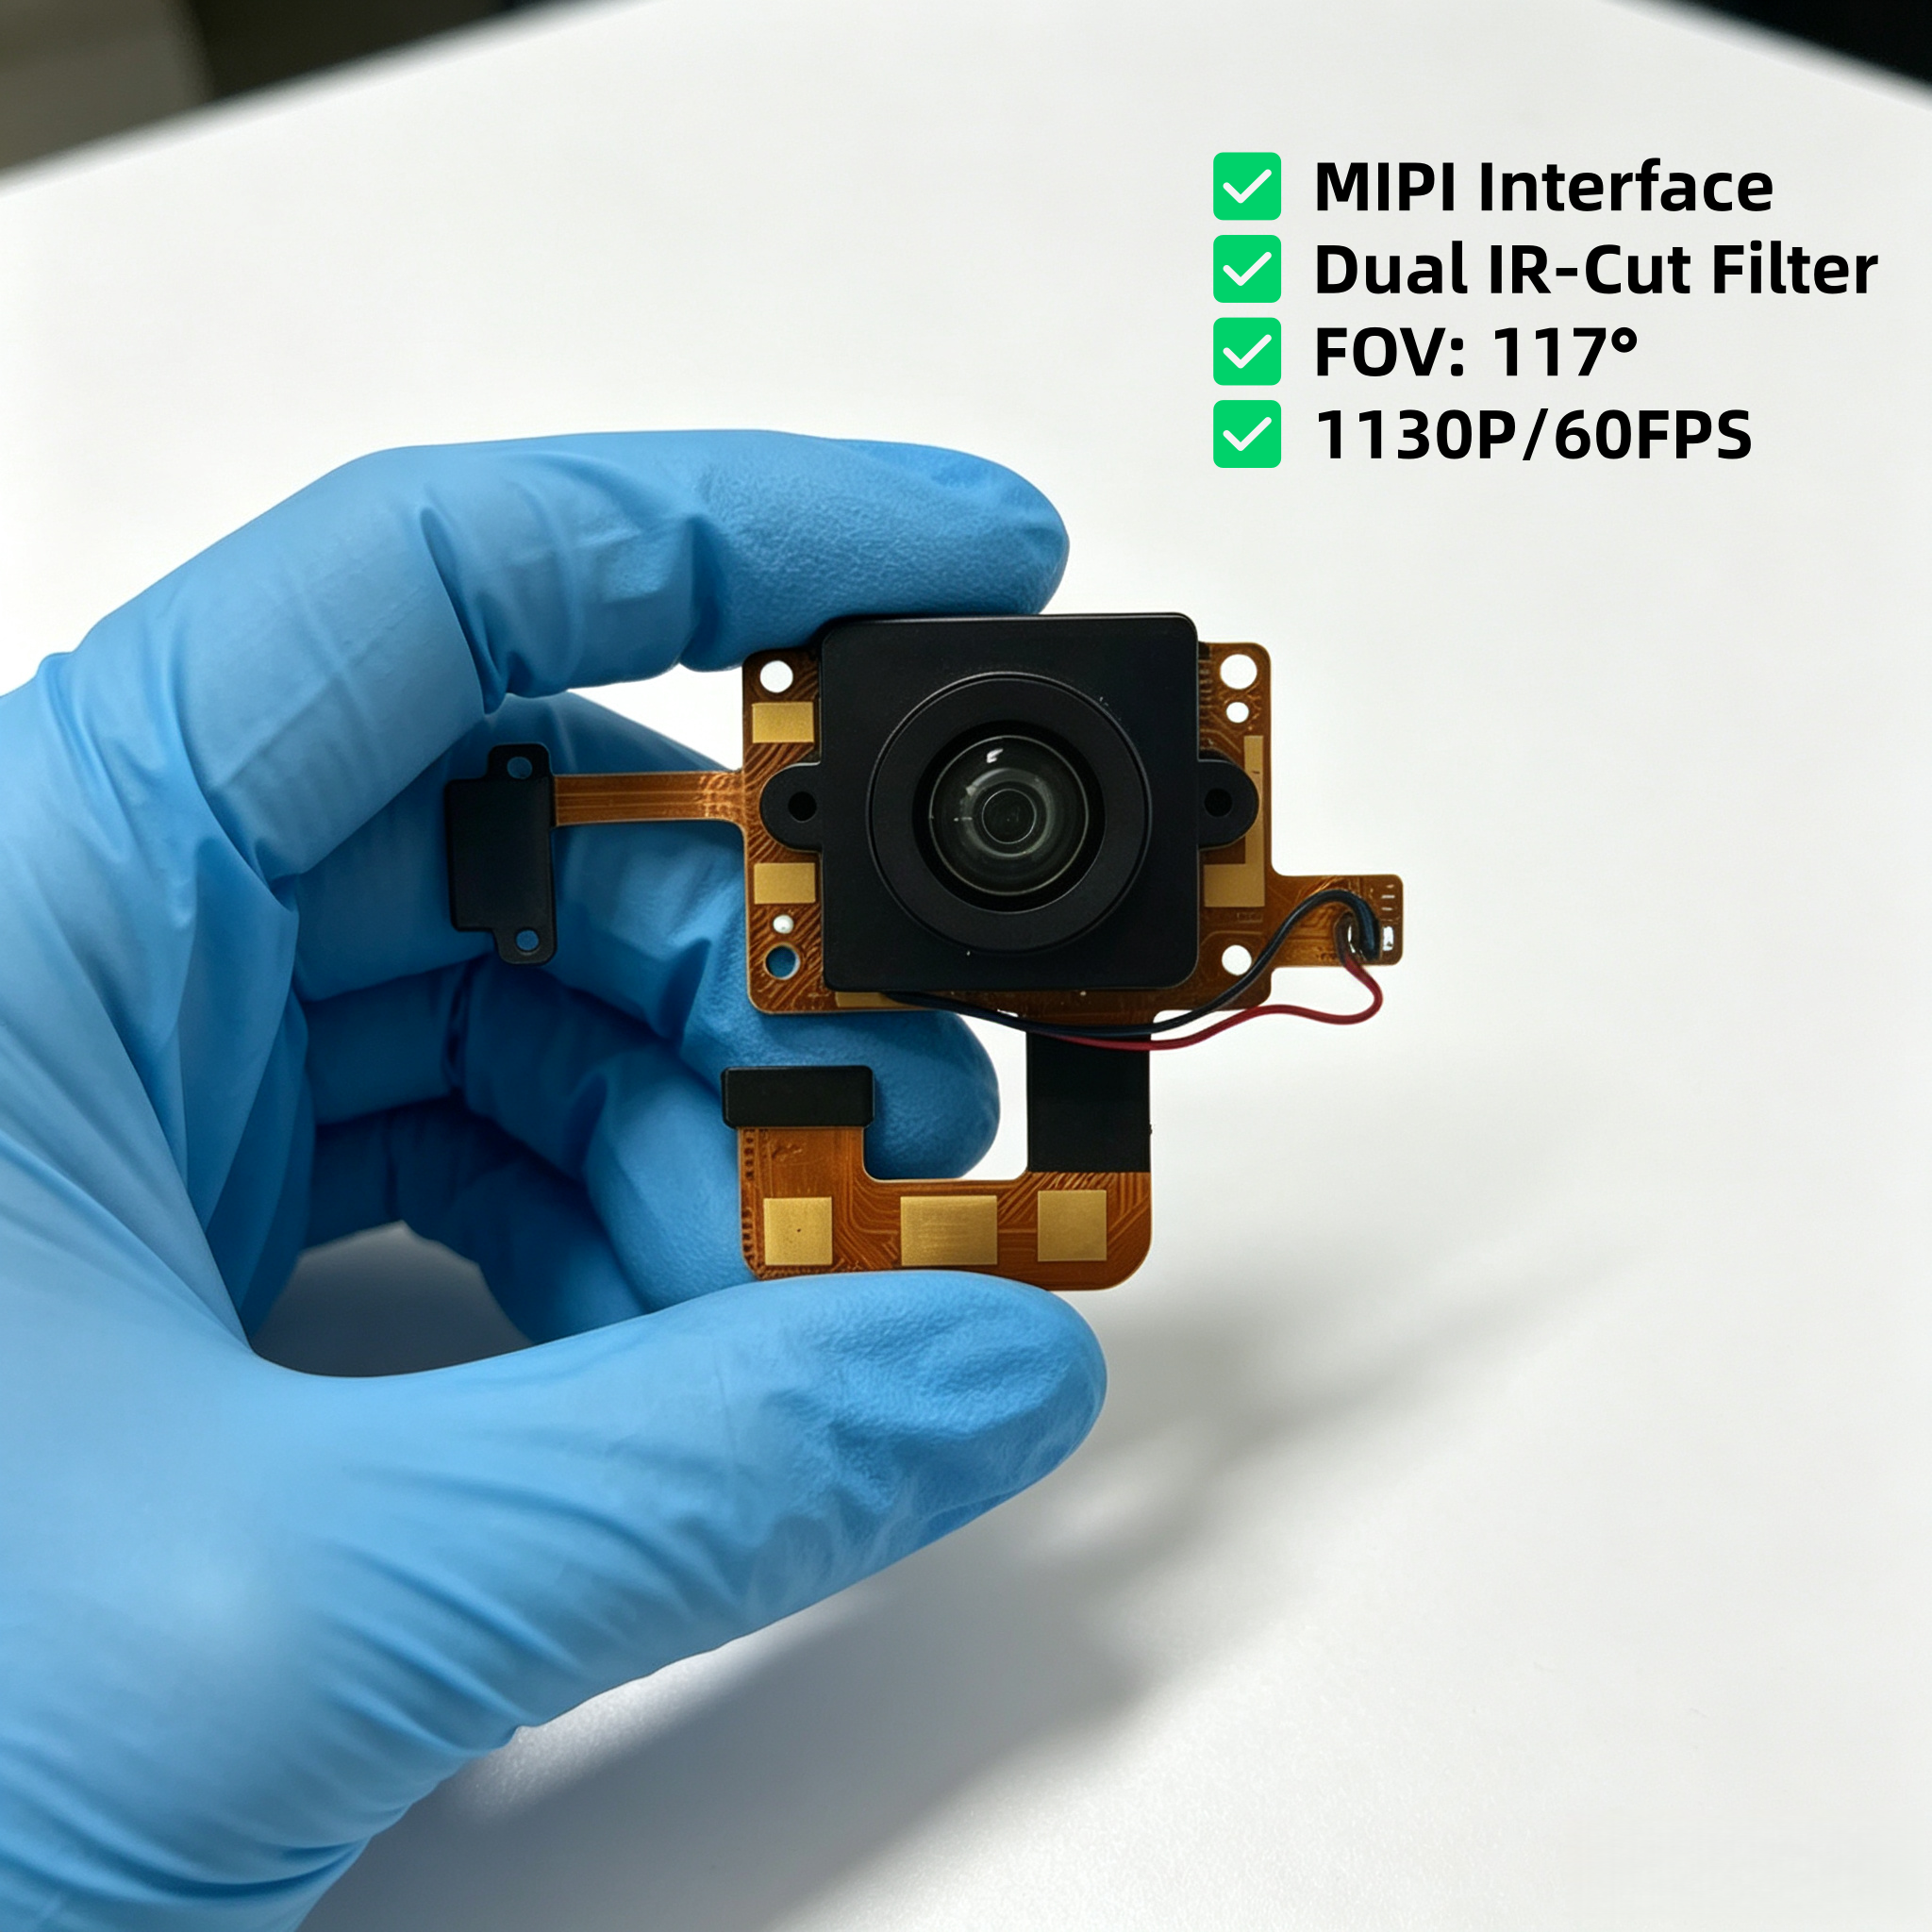
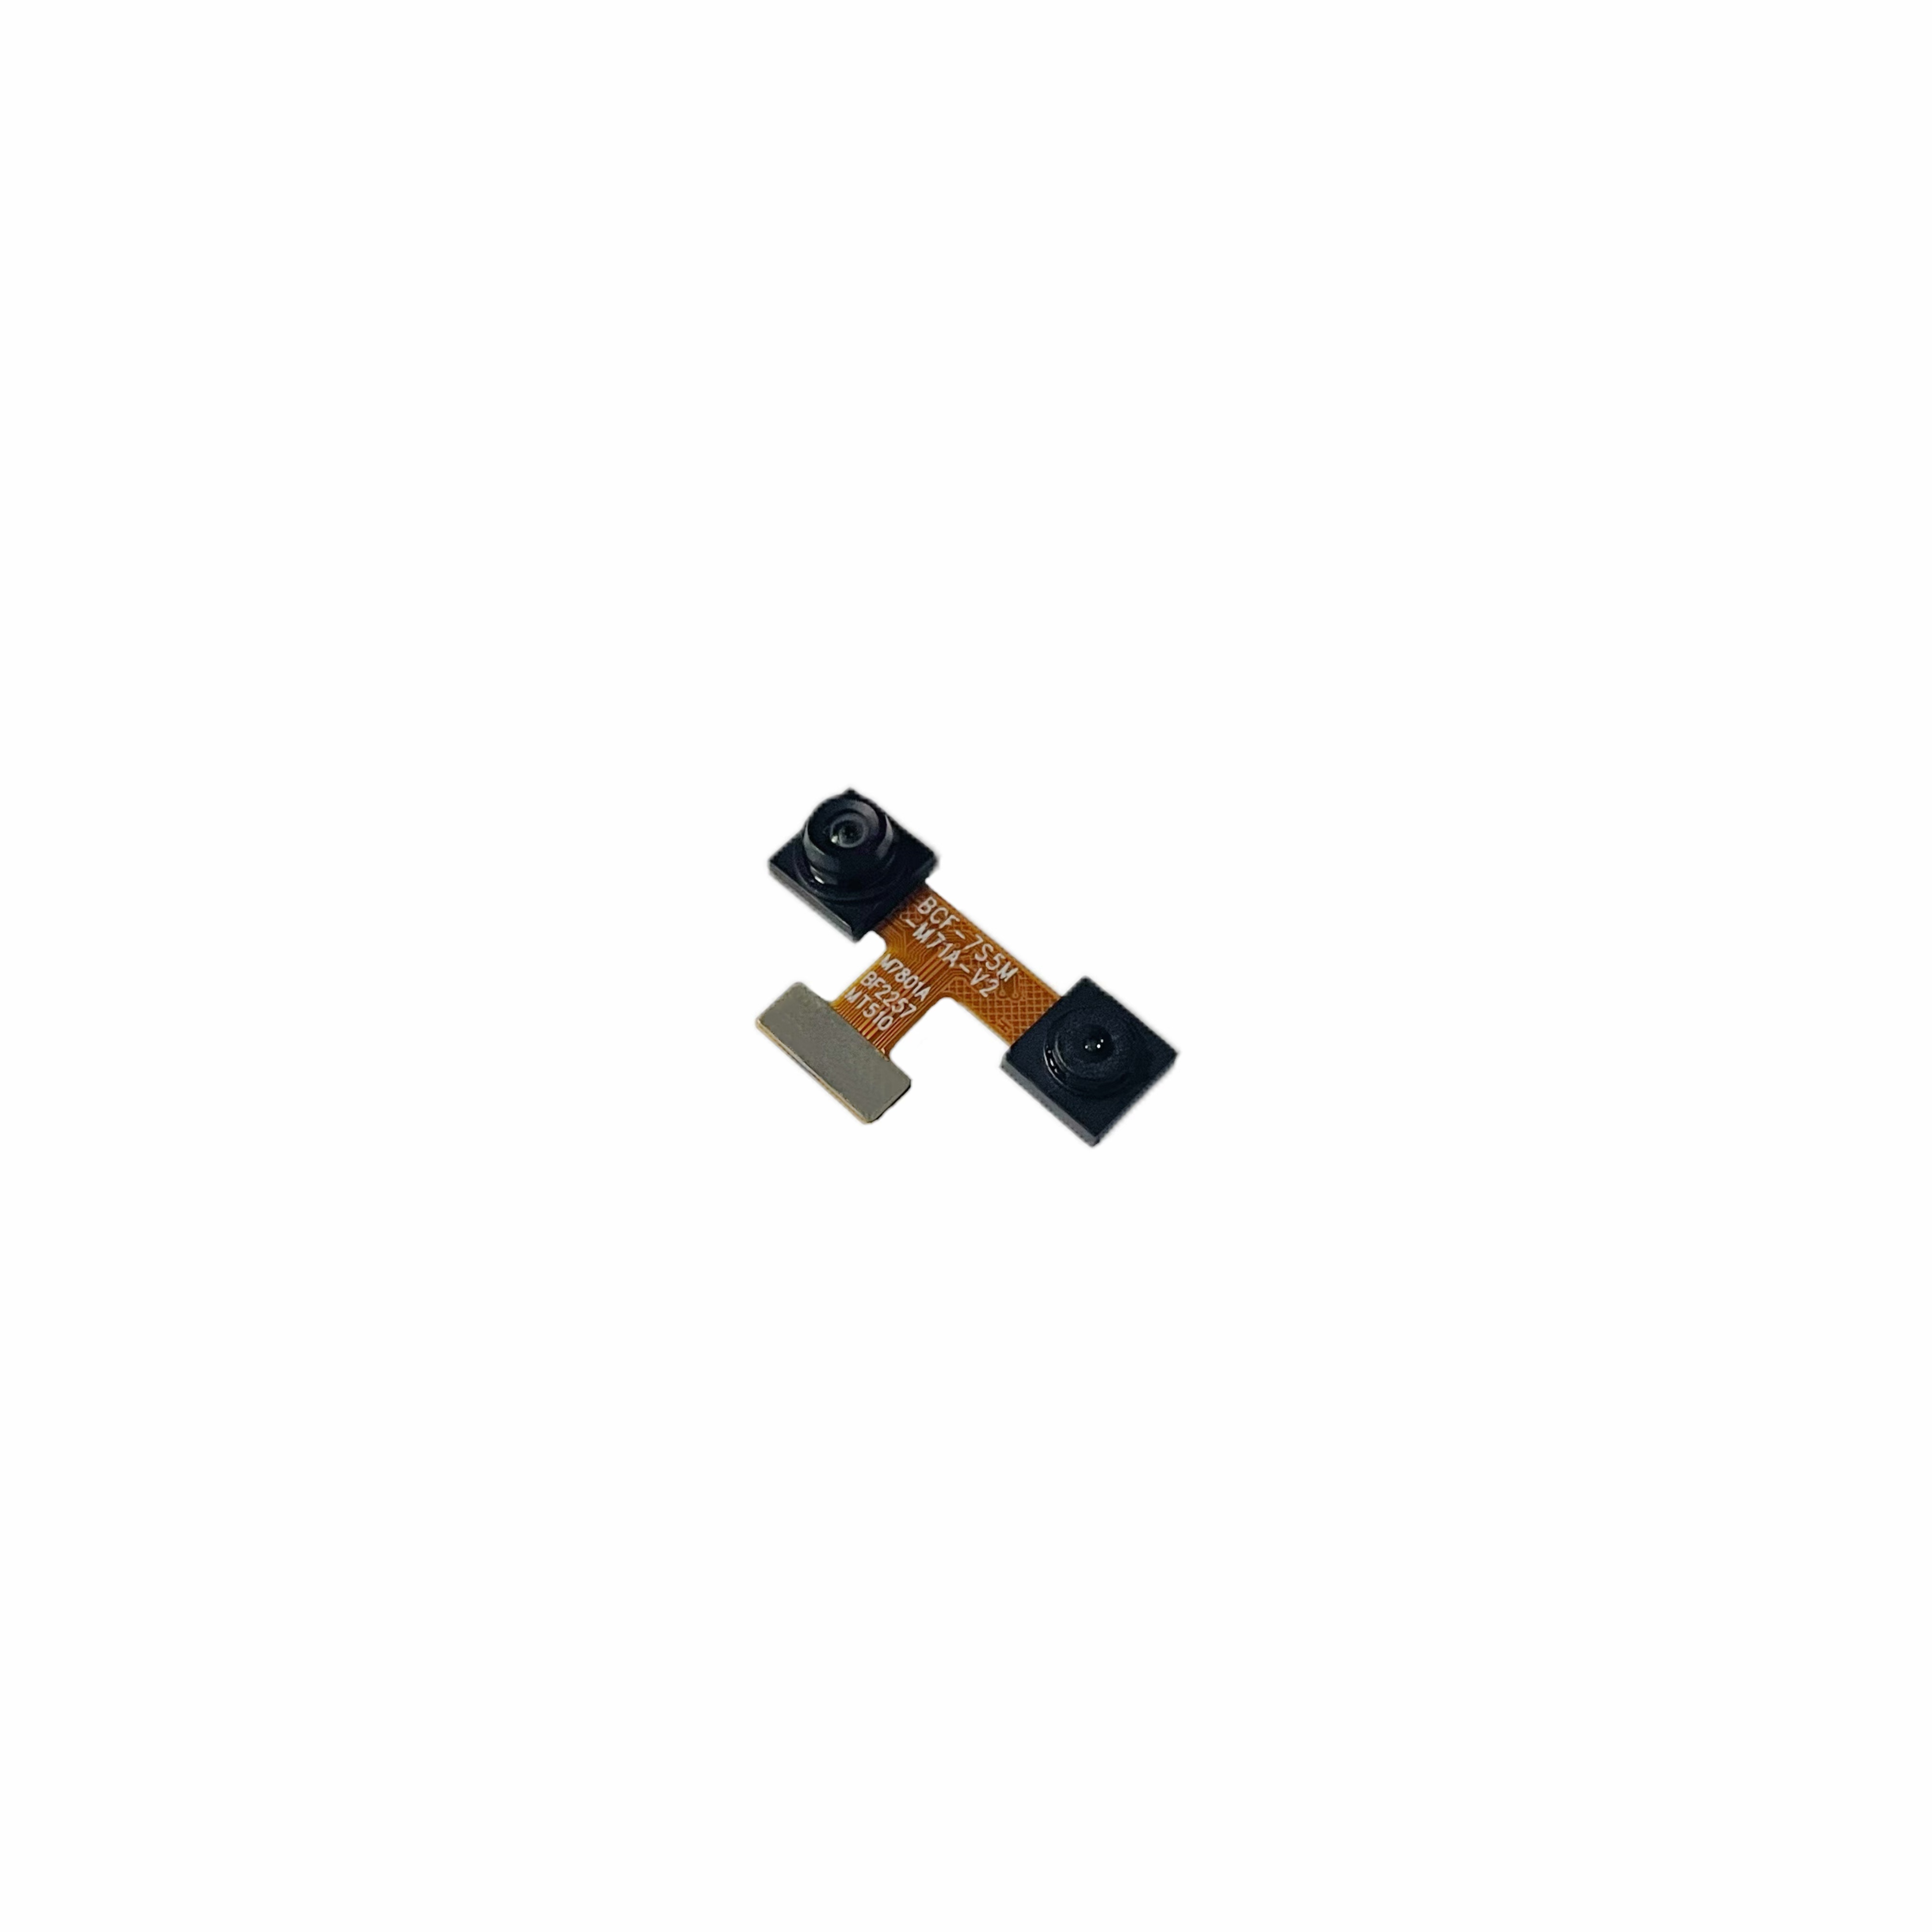
双眼視カメラ 双眼視カメラは、複数の業界において不可欠なツールとなりました。単眼カメラシステムでは実現できない、高精度な奥行き知覚と三次元画像処理機能を提供します。これらの高度な光学システムは、人間の双眼視を模倣し、2つの異なる視点から同時に画像を取得することで、機械やデバイスが空間的な関係性を正確に認識したり、距離を測定したり、周囲環境の詳細な3Dマップを作成したりすることを可能にします。産業界がより賢い自動化、高度な品質管理、そしてより知能化されたロボットシステムを求め続ける中、双眼視カメラへの需要は今後も拡大が続いています。
双眼視カメラが最も高い価値を発揮する場面を理解することは、製造業者、システムインテグレーター、および製品開発者が技術投資に関する適切な判断を下す上で重要です。工場の生産現場から民生用電子機器に至るまで、双眼視カメラは自動化、安全性、ユーザー体験の向上において新たな可能性を切り開きます。本稿では、双眼視カメラの実績と有効性がすでに証明されている主な応用事例を10件取り上げ、この革新的な技術を実際の現場で活用するための具体的な背景と状況を紹介します。
産業用ロボットによる操作および物体認識
ロボットアームの誘導と高精度な把持
双眼視カメラは、動的な工場環境において、ロボットアームが対象物を正確に検出し、識別し、把持することを可能にします。リアルタイムの3D空間データを提供することで、ロボットは最適な把持位置を算出し、対象物のばらつきに応じて調整を行い、衝突の危険を回避できます。双眼視カメラにより、ロボットシステムは、外部マーカーや固定位置補助具を用いずに、人間と安全に協働したり、複雑な組立作業を遂行したりするために必要な奥行き知覚を獲得します。この機能により、導入時の設定時間が大幅に短縮され、自動車・電子機器・民生品などの製造現場における生産の柔軟性が高まります。
自動組立ラインにおける部品検証
組立ラインのロボットは、次の工程に進む前に部品の向き、位置合わせ、存在を確認するために、双眼視カメラを必要とします。双眼視カメラが捉える立体的な奥行き情報により、システムは数ミリ秒で部品の位置ずれ、部品の欠落、または表面の損傷を検出できます。このリアルタイムのフィードバックにより、不良品のラインへの流下を防ぎ、無駄や手直しコストを削減します。また、双眼視カメラは、部品が積み重ねられていたり、嵌合していたり、あるいはランダムな向きで配置されていたりする場合でも、その寸法に応じてロボットがハンドリング方法を適応させるためにも活用されます。
品質管理および表面検査
3次元表面欠陥検出
双眼視カメラは、2次元画像処理システムではまったく検出できない表面の凹凸、傷、へこみ、塗装不良などを高精度で検出します。双眼視カメラが生成する3D点群データにより、高さの変化、表面テクスチャの不連続性、従来型カメラでは見えない微細な幾何学的異常を可視化できます。自動車の塗装工程、家電製品の製造、精密光学機器の生産などにおいて、双眼視カメラは「ゼロ欠陥」品質基準に求められる寸法精度を実現します。この技術は、人的な主観的判断を排した、生産ライン速度での非破壊検査を可能にします。
寸法検証および公差確認
精密製造では寸法の厳密な適合が求められますが、双眼視カメラは自動化された公差検査に必要な三次元計測機能を提供します。これらのシステムは部品の寸法を計測し、特徴部間の間隔を確認し、複雑な幾何学的関係を検証できます。その精度は三次元座標測定機(CMM)に匹敵しますが、コストと設置面積は大幅に削減されています。双眼視カメラは数秒で部品の完全な3Dモデルを生成するため、迅速な品質判断とトレーサビリティ文書の作成が可能です。航空宇宙産業から医療機器製造に至るまで、さまざまな業界がライン内計測(inline metrology)に双眼視カメラを活用しています。
モバイル端末および拡張現実(AR)アプリケーション
スマートフォンの写真撮影および画像処理における深度センシング
最新のスマートフォンでは、写真撮影性能や被写界深度効果、ポートレートモード機能を高めるために、バイノキュラー・ビジョン・カメラ(双眼視カメラ)が徐々に採用されています。モバイル機器に搭載されたバイノキュラー・ビジョン・カメラは、画像撮影時に奥行き情報を取得し、背景ぼかし、被写体の分離、リアルなライティング効果といった高度な計算写真技術を実現します。現代のバイノキュラー・ビジョン・カメラは小型軽量であるため、スマートフォンやタブレットへの組み込みに最適で、携帯性を損なうことなくユーザー体験を向上させます。本応用例は、バイノキュラー・ビジョン・カメラがプロ向けの映像品質と一般消費者向けデバイスの利便性を結びつける役割を示しています。
拡張現実(AR)におけるシーン理解とインタラクション
双眼視カメラは、リアルタイムの環境マッピングと空間認識を実現することで、次世代の拡張現実(AR)体験を支えます。ARアプリケーションは、部屋の形状や平面の位置、照明条件、ユーザーの位置を検出するために双眼視カメラに依存しており、これにより仮想オブジェクトが物理空間と自然に相互作用できるようになります。ゲーム、設計ビジュアライゼーション、リモート共同作業など、さまざまなアプリケーションが、双眼視カメラが提供する奥行き知覚の恩恵を受けています。この技術により、ARシステムは被覆(オクルージョン)、スケール、空間的関係性を、没入型のユーザー体験に必要な精度で理解できるようになります。
物流・倉庫管理・自律走行
自律移動ロボットの走行制御と障害物検知
倉庫や製造施設内の自律移動ロボットは、安全なナビゲーション、障害物の検出、および周囲環境のリアルタイム把握のために、双眼視カメラに依存しています。双眼視カメラから得られるステレオ深度情報により、ロボットは動的な環境マップを構築し、可動式の障害物と固定された構造物を区別し、人的介入なしでナビゲーション経路を調整できます。双眼視カメラは、自律ロボットが人間の作業員とともに信頼性高く運用されるために不可欠な堅牢な知覚機能を提供し、安全性を確保しつつ物流効率を向上させます。
荷物の寸法測定と積載最適化
物流業務では、トラックへの荷物の積載、配送料金の算出、倉庫内のスペース最適化のため、正確な荷物の寸法測定が不可欠です。双眼視カメラは、高精度で荷物の寸法を迅速に計測し、3Dモデルを生成します。これにより、コンテナへの荷物詰め(ビンパッキング)アルゴリズムや荷重分布戦略の最適化が可能になります。この双眼視カメラの活用により、物流コストの削減、不適切な積載による破損貨物の低減、および正確な寸法データに基づく動的な運賃設定が実現します。倉庫の自動化システムでは、こうした重要な計測機能のために、双眼視カメラの採用が急速に進んでいます。
よくある質問
双眼視カメラと単眼カメラシステムとの違いは何ですか?
双眼視カメラは、わずかにずれた2つの視点から同時に画像を撮影し、真の三次元的な奥行き知覚と空間認識を可能にします。一方、単眼カメラシステムは、深度推定のためにアルゴリズムや照明パターン、あるいは動きに依存しており、その精度と信頼性は双眼視カメラに比べて本質的に劣ります。双眼視カメラが採用するステレオ方式は、生物の視覚を模したもので、さまざまな照明条件や表面の種類においても堅牢な深度データを提供します。
双眼視カメラは、厳しい照明環境下ではどのように動作しますか?
受動ステレオアルゴリズムを用いた双眼視カメラは、低照度環境やテクスチャのない環境では性能が低下する場合がありますが、高度な双眼視カメラでは、赤外線主動照明や構造光パターンを組み込むことで、こうした制限を克服しています。最新の双眼視カメラでは、高度なマッチングアルゴリズムと時間的フィルタリングを採用しており、単眼カメラベースのシステムが機能しなくなるような状況でも、信頼性の高い奥行き認識を維持できます。双眼視カメラのアーキテクチャ選定は、ご使用のアプリケーションにおける具体的な照明条件や表面特性に応じて行う必要があります。
量産システムへの双眼視カメラの統合にかかる一般的なコスト範囲はどのくらいですか?
双眼視カメラは、解像度、フレームレート、基線距離、処理能力などに応じて、100ドル未満の手頃な民生用モジュールから、数千ドルを超えるプロフェッショナル向け産業用システムまで幅広く存在します。双眼視カメラの投資回収(ROI)は、主に不良品の削減、自動化の進展、および手作業による検査作業の削減によってもたらされます。製造・物流業界の多くでは、双眼視カメラの導入により、生産性向上と品質改善を通じて、数か月以内に投資費用を回収できることが実証されています。