
 EN



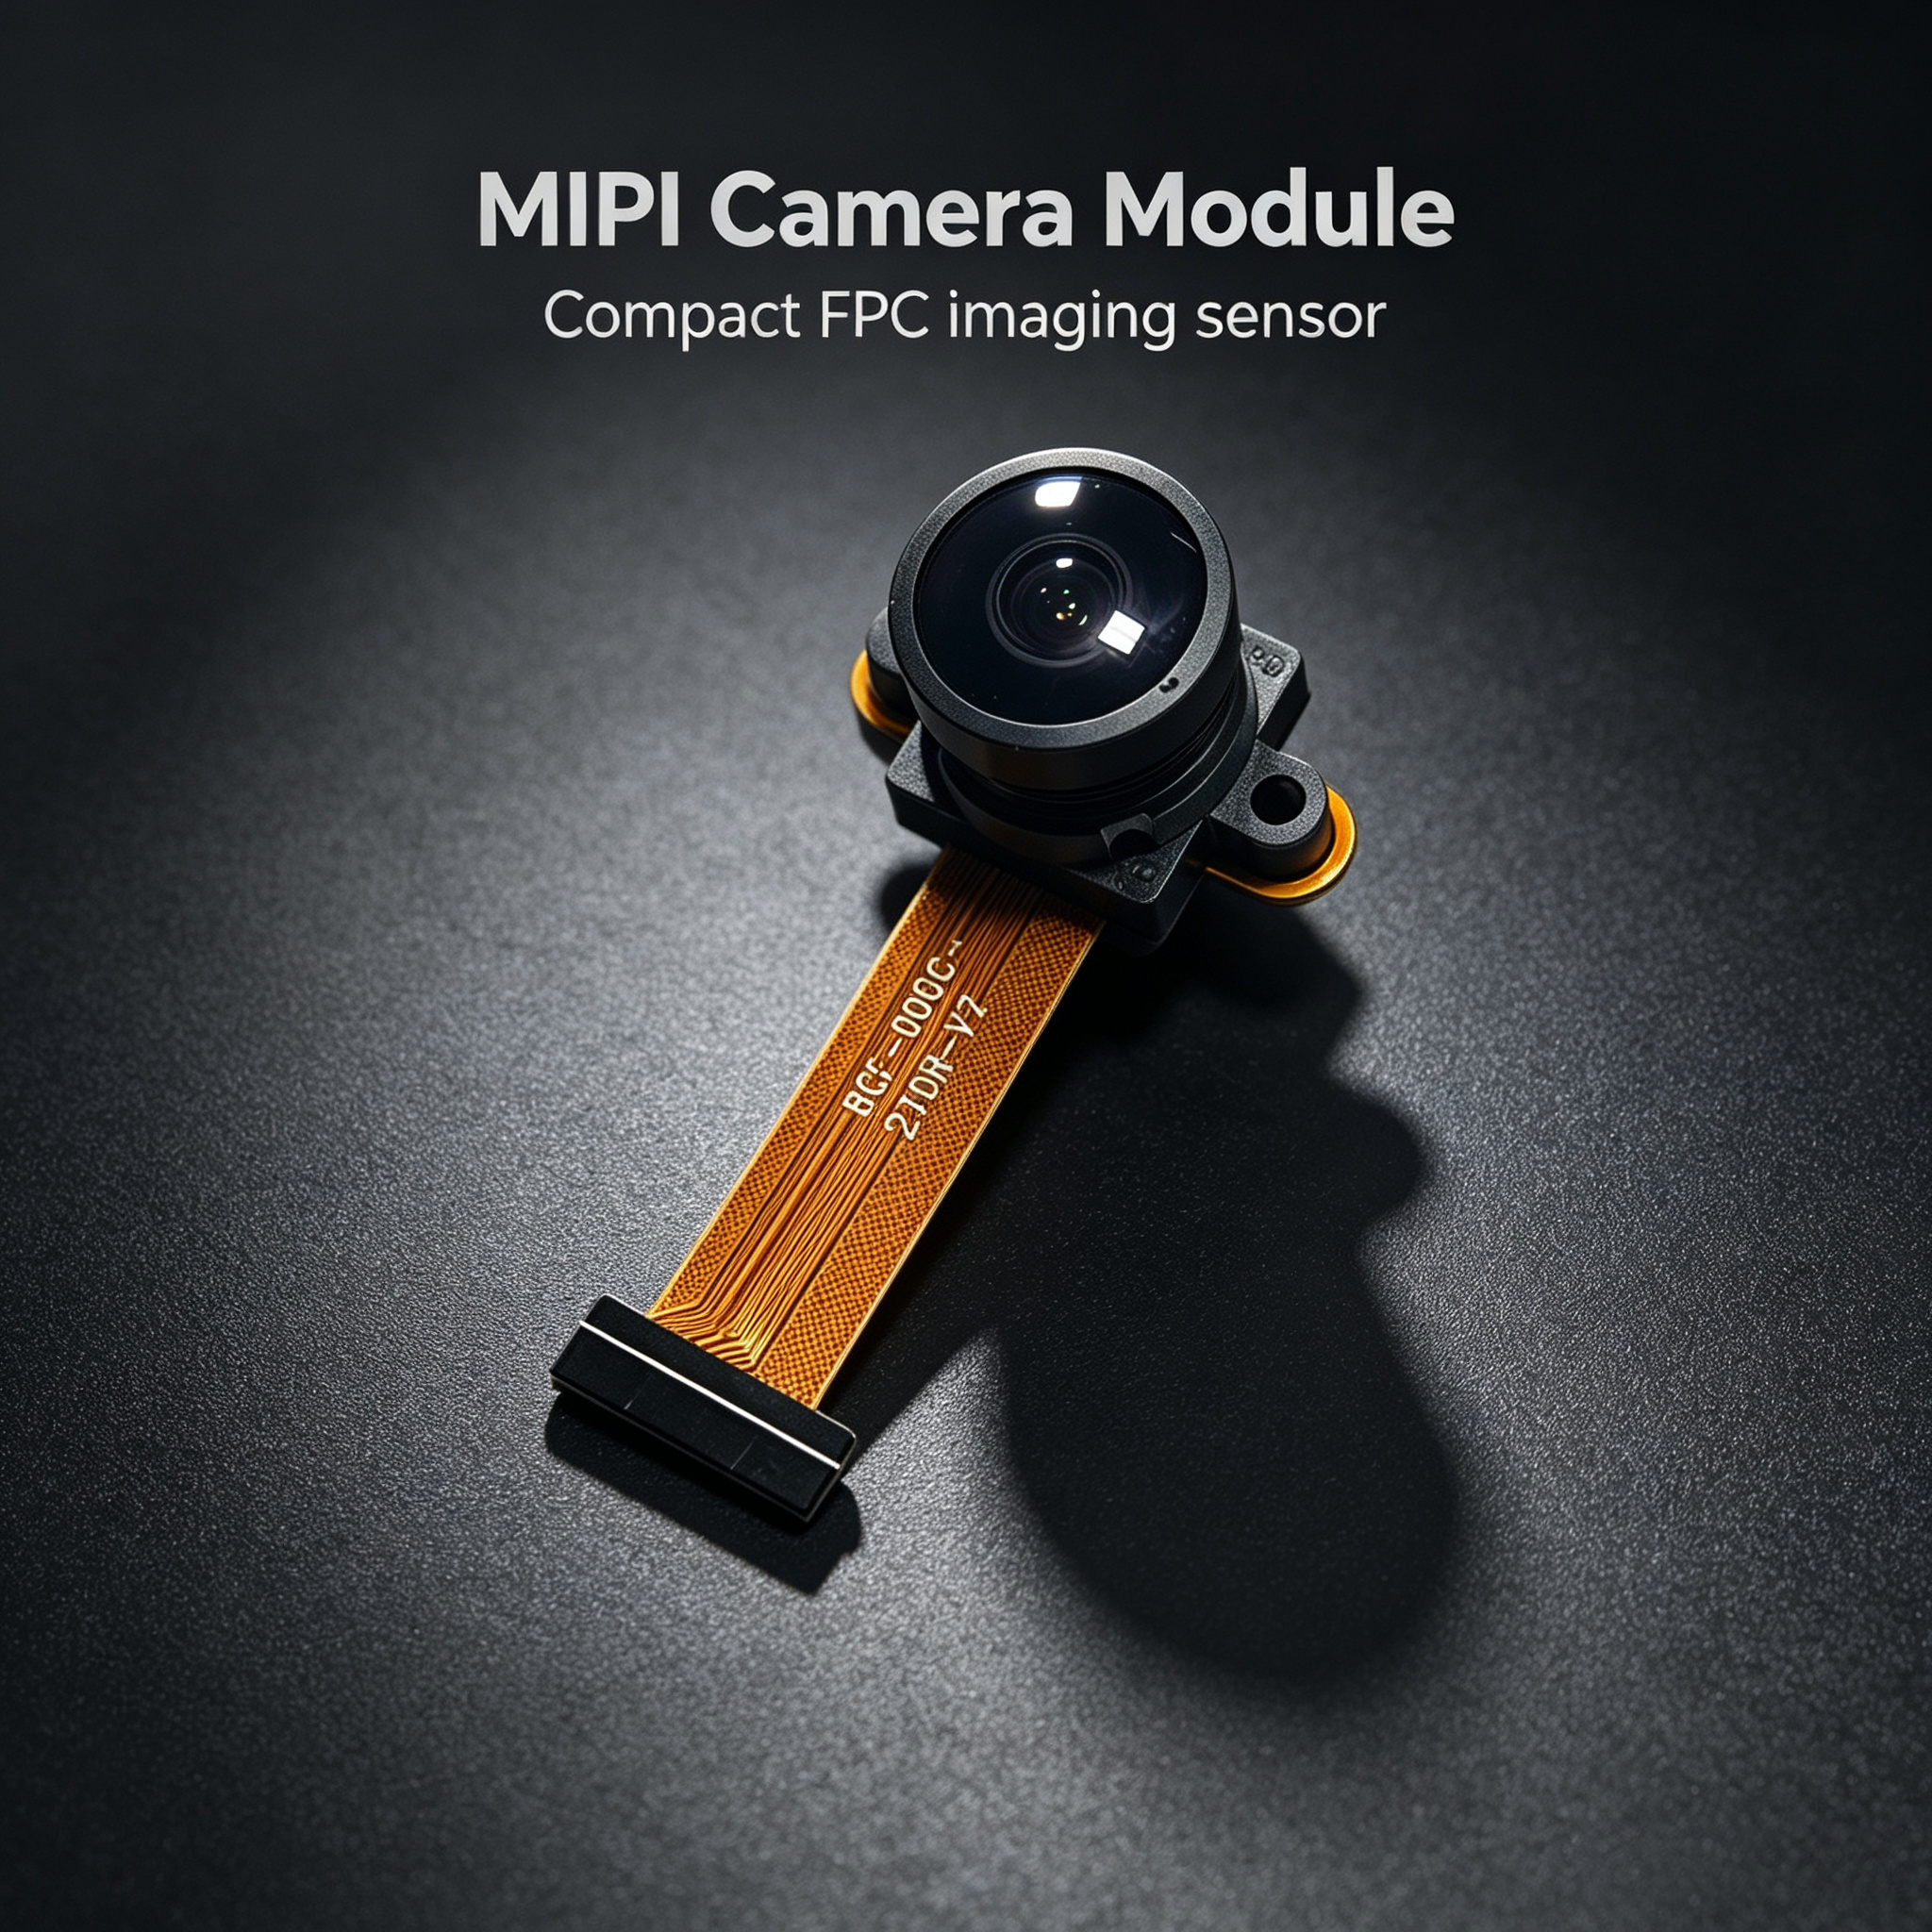
عملية اختيار مستشعر الصور تُعَدُّ قراراً محورياً عند تصميم وحدة كاميرا MIPI لوحدات كاميرا مِيبي المخصصة للتطبيقات الصناعية والمُضمنة. ويؤثّر اختيار المستشعر مباشرةً في جودة الصورة، واستهلاك الطاقة، وتعقيد عملية الدمج، والأداء العام للنظام. وبفهم الأنواع الشائعة من المستشعرات المستخدمة في معمارية وحدات كاميرا مِيبي الحديثة، يستطيع المهندسون وفرق المشتريات اتخاذ قراراتٍ مستنيرة تتماشى مع متطلبات مشاريعهم.
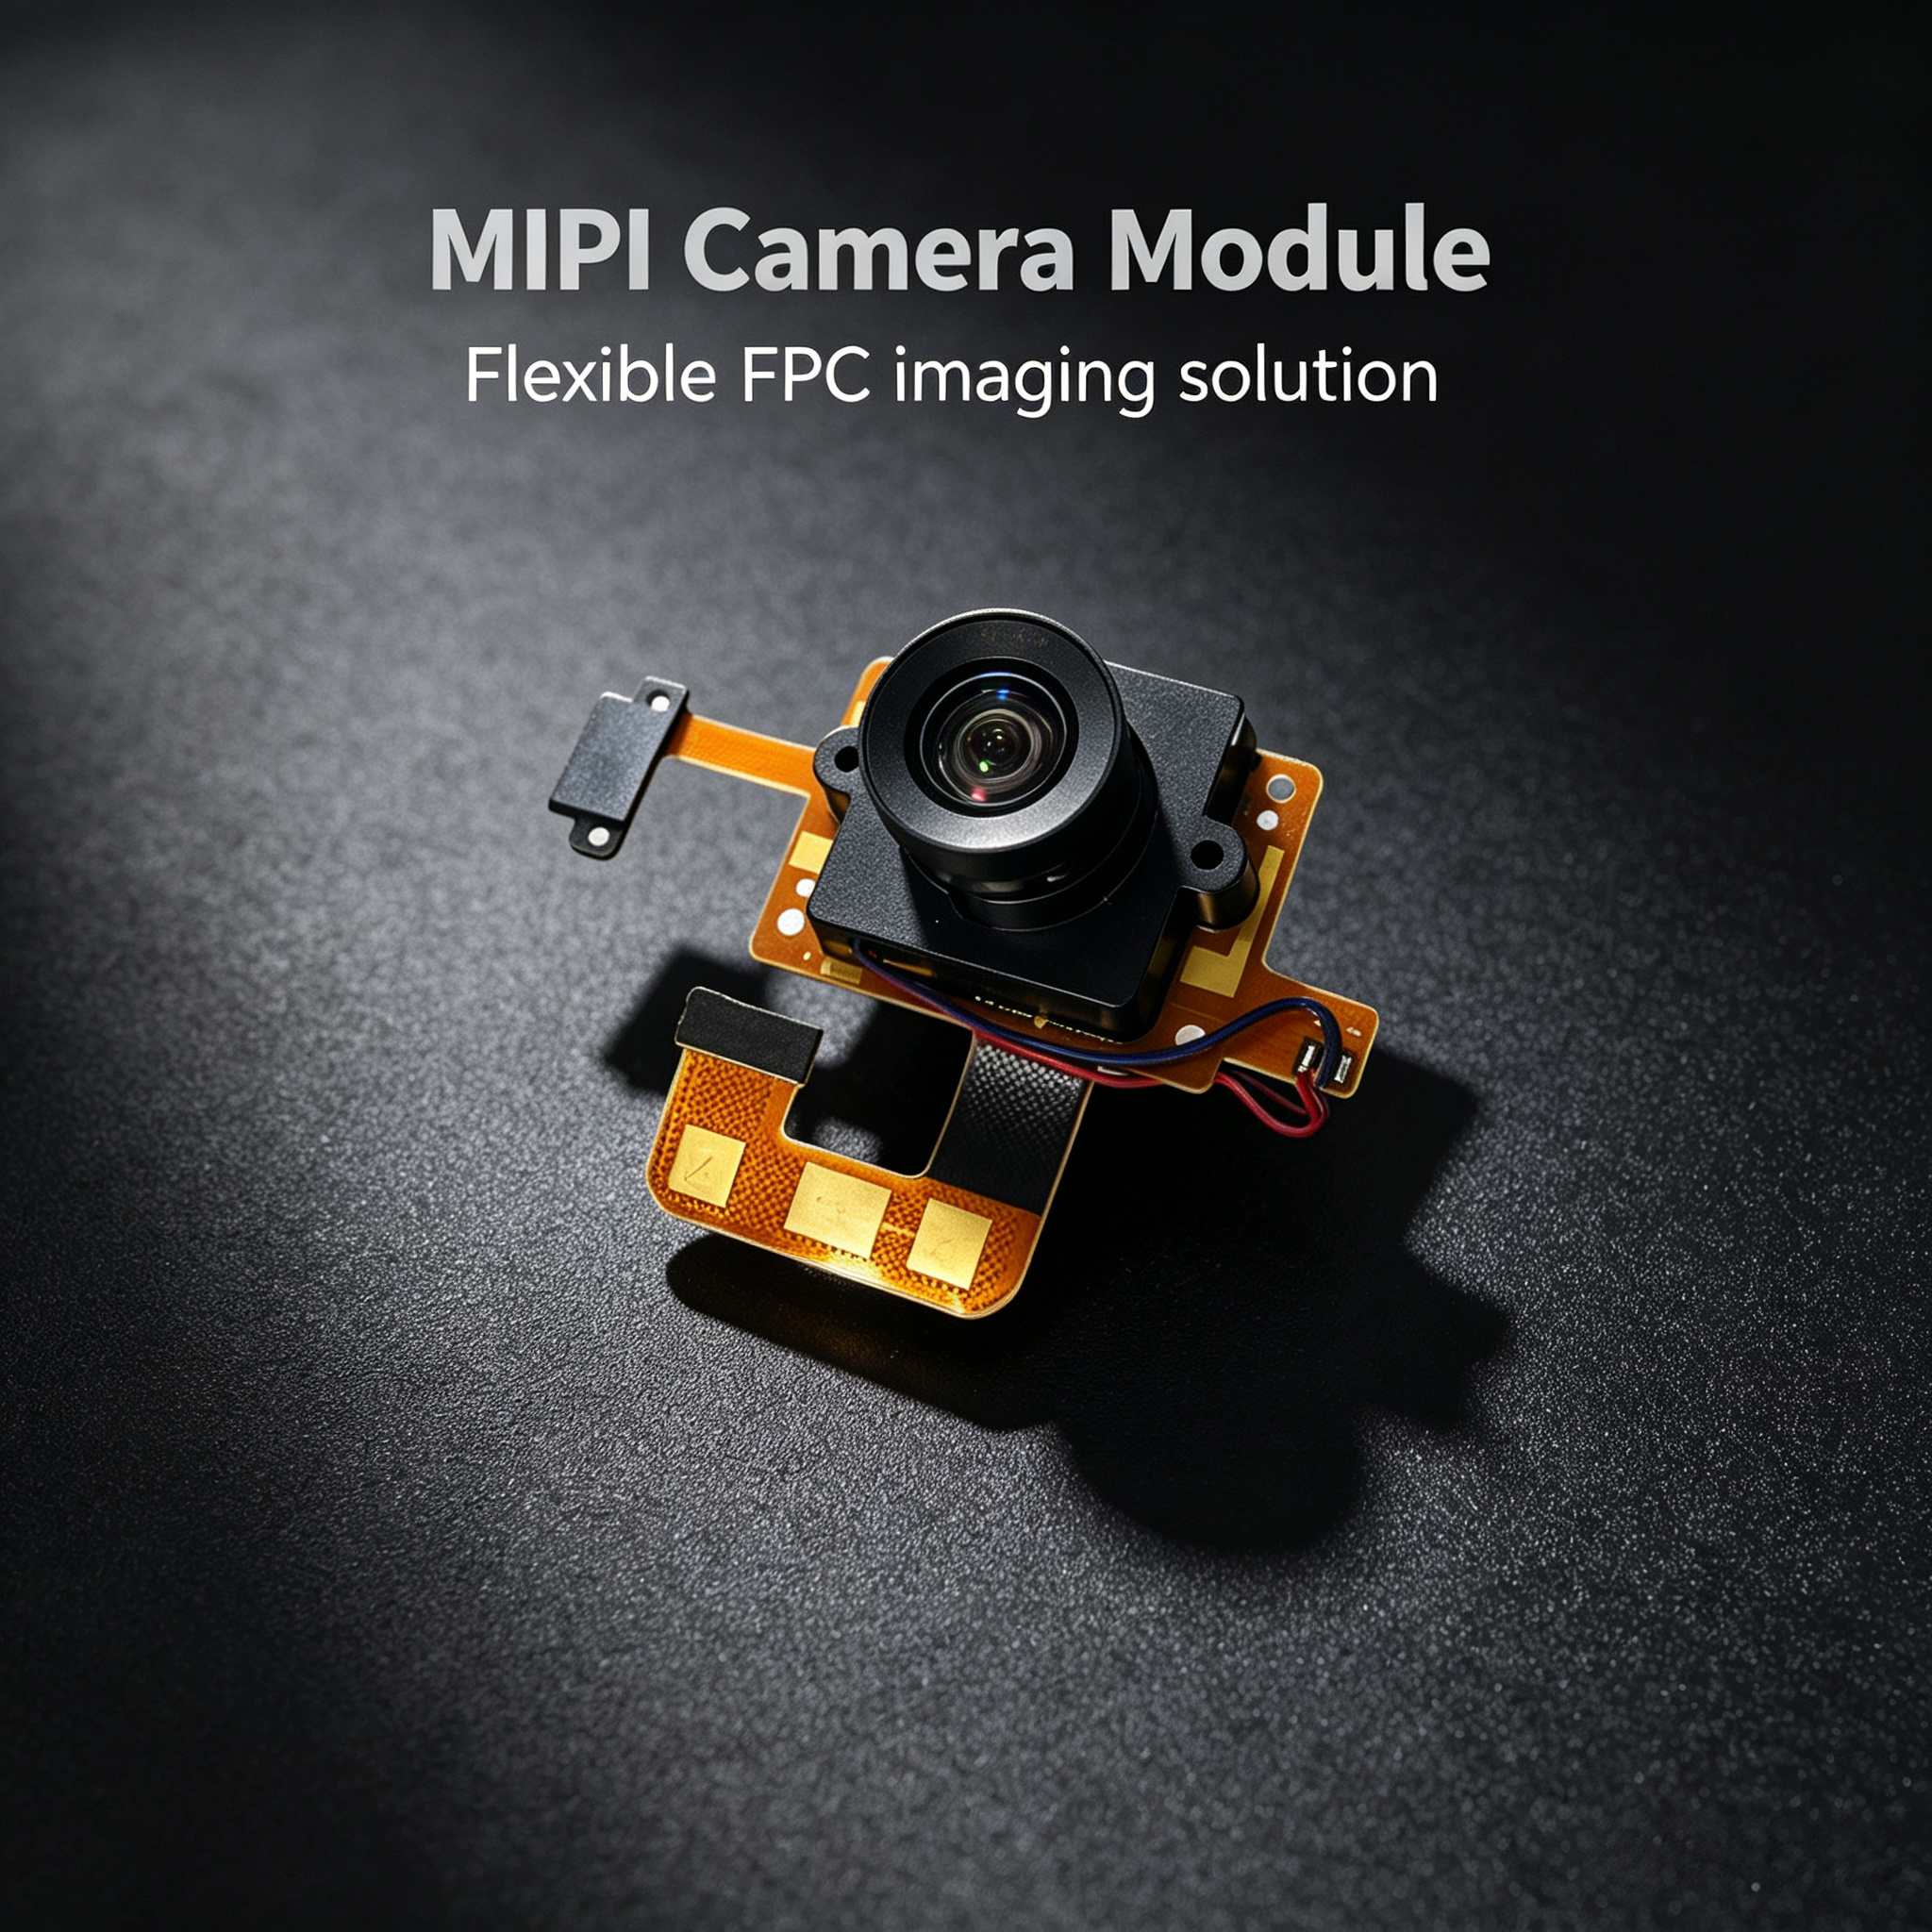
أصبحت وحدات الكاميرا ذات واجهة MIPI المعيار الصناعي لتوصيل مستشعرات الصور بالمعالجات في الهواتف الذكية والطائرات المُسيرة والمركبات ذاتية القيادة وأنظمة الرؤية الاصطناعية. وتوفّر واجهة MIPI CSI-2 اتصالاً عالي السرعة ومنخفض الاستهلاك للطاقة، ما يبسّط دمج المكوّنات المادية مع تمكين ميزات تصوير متقدمة. وتجمع وحدة كاميرا MIPI المصمَّمة جيداً بين مستشعر صور متوافق و conditioning إشارة مناسب وعناصر بصرية عدسة ودعم برمجي ثابت لتقديم بيانات بصرية موثوقة إلى التطبيق المضيف.
تقنية مستشعرات CMOS في وحدات كاميرا MIPI
مستشعرات CMOS ذات الغالق المتدرج
تتفوّق مستشعرات الـCMOS ذات الغالق المتدرّج في مجال تطبيقات وحدات الكاميرا ذات واجهة الـMIPI الاستهلاكية والصناعية نظراً لفعاليتها من حيث التكلفة ونضج عمليات تصنيعها على نطاق واسع. وتقوم هذه المستشعرات بكشف البكسلات صفّاً صفّاً بشكل متسلسل، ما يقلّل من تعقيد الدوائر والمتطلبات الكهربائية مقارنةً بالبدائل الأخرى. وفي حالة المواضيع الثابتة أو التطبيقات التي لا تتضمّن حركة سريعة، تكون أداءات الغالق المتدرّج كافية تماماً. وتتراوح الدقة الشائعة بين ٢ ميغابكسل و٢٠ ميغابكسل، بينما يعمل مصنعو المستشعرات باستمرار على تحسين تصاميم البكسلات لزيادة الحساسية للضوء وتقليل الضوضاء الناتجة عن القراءة في تطبيقات وحدات الكاميرا ذات واجهة الـMIPI.
مستشعرات الـCMOS ذات الغالق العالمي
تلتقط أجهزة استشعار CMOS ذات الغالق العالمي جميع البكسلات في وقتٍ واحد، مما يلغي التشويه الناتج عن الحركة والانحرافات أثناء السيناريوهات التي تشمل حركات سريعة. ويجعل هذا الخصوص من هذه الأجهزة ضروريةً في أنظمة المركبات ذاتية القيادة، والرؤية الروبوتية، وتطبيقات الرؤية الاصطناعية التي تتطلب التقاط الإطارات بشكل متزامن. وتتطلب تقنية الغالق العالمي بنية بكسل أكثر تعقيدًا واستهلاك طاقة أعلى، ما يبرر استخدامها في تصاميم وحدات الكاميرا MIPI الفاخرة، حيث تكون سلامة الصورة أهم من اعتبارات التكلفة. كما أن إزالة الانحراف التدريجي تحسّن دقة كشف الأجسام وتتبعها في خطوط أنابيب التعلّم الآلي بشكل ملحوظ.
مواصفات الدقة والأداء
اختيار دقة المستشعر لوحدات الكاميرا MIPI
يجب أن توازن دقة مستشعر الصورة في وحدة كاميرا MIPI بين موارد المعالجة، وعرض النطاق الترددي للنقل، ومتطلبات التخزين، وبين التفاصيل الفعلية المطلوبة من قِبل التطبيق. ويوفّر مستشعر CMOS بدقة ٢ ميجابكسل دقةً كافيةً للعديد من مهام المراقبة والرصد، بينما تصلح المستشعرات ذات الدقة من ٥ إلى ١٣ ميجابكسل لحالات الاستخدام في المجالات automotive والتفتيش الصناعي. وتتطلب الدقائق الأعلى معدل نقل بيانات أكبر عبر واجهة MIPI، ما يستلزم معدلات تردّد أعلى أو قنوات بيانات متعددة. كما يؤثّر اختيار الدقة أيضًا في استهلاك الطاقة، وإدارة الحرارة، والحجم الكلي لتجميع وحدة كاميرا MIPI المدمجة.
المدى الديناميكي وأداء الضوضاء
تضم أجهزة استشعار الصور الحديثة القائمة على تكنولوجيا CMOS، المستخدمة في تصاميم وحدات الكاميرا ذات واجهة MIPI، ميزات متقدمة مثل القدرة على التقاط صور ذات مدى ديناميكي عالٍ (HDR)، ما يسمح بالتقاط المناطق الساطعة والمظلمة في وقتٍ واحدٍ حتى في ظروف الإضاءة الصعبة. وقد تحسّنت مواصفات الضوضاء أثناء القراءة تحسّنًا كبيرًا بفضل التكنولوجيات الجديدة في عمليات التصنيع، مما يمكّن هذه الأجهزة من العمل بكفاءة في ظروف الإضاءة الخافتة، وهي قدرة حاسمة في تطبيقات المراقبة والتصوير الطبي. أما عمق بت البكسل، الذي يتراوح عادةً بين ٨ بت و١٠ بت و١٢ بت، فيحدد درجات التدرج اللوني والدقة اللونية المتاحة للمُعالِج الرئيسي عند معالجة بيانات الإخراج الصادرة عن وحدة الكاميرا ذات واجهة MIPI. وتؤثر هذه المؤشرات الأداءية تأثيرًا مباشرًا على جودة تحليل الرؤية الاصطناعية والنتائج النهائية لمعالجة الصور اللاحقة.
اعتبارات التكامل والتصميم البصري
البصريات العدسية وشكل الوحدة
يجب أن يتكامل مستشعر الصورة مع عدسات بصرية مناسبة لتحقيق مجال الرؤية والعمق المطلوبَين في كل تطبيق محدَّد. وتشمل الأشكال القياسية لوحدات الكاميرا ذات واجهة MIPI التصاميم ذات البؤرة الثابتة المخصصة للتركيب الثابت، والوحدات القادرة على الضبط التلقائي للبعد البؤري والمخصصة للتحكم التكيُّفي في العمق. ويحدد حجم المستشعر، الذي يكون عادةً ١/٤ بوصة أو ١/٣ بوصة أو تنسيقات أكبر، توافق العدسة وخصائص الأداء البصري. وغالبًا ما تستخدم تصاميم وحدات الكاميرا الصغيرة ذات واجهة MIPI عدسات بلاستيكية مُحسَّنة من حيث التكلفة وإنتاج الكميات الكبيرة، بينما قد تستخدم التطبيقات الدقيقة عدسات زجاجية لتحقيق جودة بصرية فائقة.
ميزانية الطاقة والاعتبارات الحرارية
تستهلك مستشعرات الصور في وحدات الكاميرا ذات واجهة MIPI طاقةً لقراءة البكسل، والتضخيم، والتحويل التناظري-الرقمي، وعمليات مُ.serializer الخاصة بواجهة MIPI. وتتراوح إجمالي الطاقة المبدَّدة بين عشرات الملليواط في التصاميم منخفضة الاستهلاك، وعددٍ يبلغ مئات الملليواط في الوحدات عالية الدقة التي تتضمَّن ميزات إضافية. ويكتسب إدارة الحرارة أهميةً في الأغلفة المدمجة أو عند تشغيل عدة وحدات كاميرا MIPI في وقتٍ واحد، لأن ارتفاع درجة حرارة المستشعر يؤدي إلى تدهور أداء الضوضاء وجودة الصورة. وتساعد تخطيط لوحة الدوائر المطبوعة (PCB) بعناية، ومواد الواجهة الحرارية، وإيقاف تشغيل الساعة عبر البرمجيات الثابتة في الحفاظ على درجات حرارة تشغيل مقبولة داخل تجميعات وحدات كاميرا MIPI.
الأسئلة الشائعة
ما الدقة التي ينبغي أن أختارها لوحدة كاميرا MIPI للرؤية الاصطناعية؟
يَعتمد اختيار الدقة على حجم الكائن، والمسافة التي يُكتشَف عندها، وقدرة النظام البصري الذكي على المعالجة. ولمهام كشف الكائنات، غالبًا ما توفر أجهزة الاستشعار ذات الدقة من ٢ ميجابكسل إلى ٥ ميجابكسل التفاصيل الكافية مع تقليل عبء المعالجة في خط أنابيب وحدة الكاميرا MIPI. أما الدقائق الأعلى فتفيدها مهام التصنيف والتفتيش الدقيق على التفاصيل، لكنها ترفع متطلبات عرض النطاق الترددي للبيانات واستهلاك الطاقة عبر واجهة MIPI.
هل يمكن لجهاز استشعار الغالق المتدرج أن يعمل في تطبيقات المركبات ذاتية القيادة؟
أجهزة استشعار الغالق المتدرج ليست مثالية لتطبيقات المركبات ذاتية القيادة، حيث تُضعف التشوهات الناتجة عن الحركة موثوقية كشف الكائنات. وتُفضَّل أجهزة استشعار CMOS ذات الغالق العالمي بشدة في تصاميم وحدات الكاميرا MIPI للسيارات لأنها تلغي التشوه أثناء الحركة السريعة وتضمن تزامن الإطارات عبر إشارات الكاميرات المتعددة في نظام المركبة.
كيف تفيد واجهة MIPI CSI-2 في اختيار المستشعر ودمجه؟
معيار MIPI CSI-2 يبسّط عملية الدمج من خلال تزويد واجهة تسلسليّة قياسيّة تعمل مع معظم مستشعرات الصور الحديثة. وتؤدّي هذه التوحيد إلى خفض تعقيد التصميم لمصنّعي وحدات الكاميرا المتوافقة مع MIPI، وتقليل تكاليف الاتصال البيني، وإتاحة إنجاز النماذج الأوليّة بسرعة. كما يمكن للمعالجات التي تدعم معيار MIPI CSI-2 دعماً أصلياً أن تستقبل البيانات مباشرةً من المستشعرات المتوافقة دون الحاجة إلى معالجة إشارات مخصصة أو منطق لالتقاط الإطارات.