
 EN



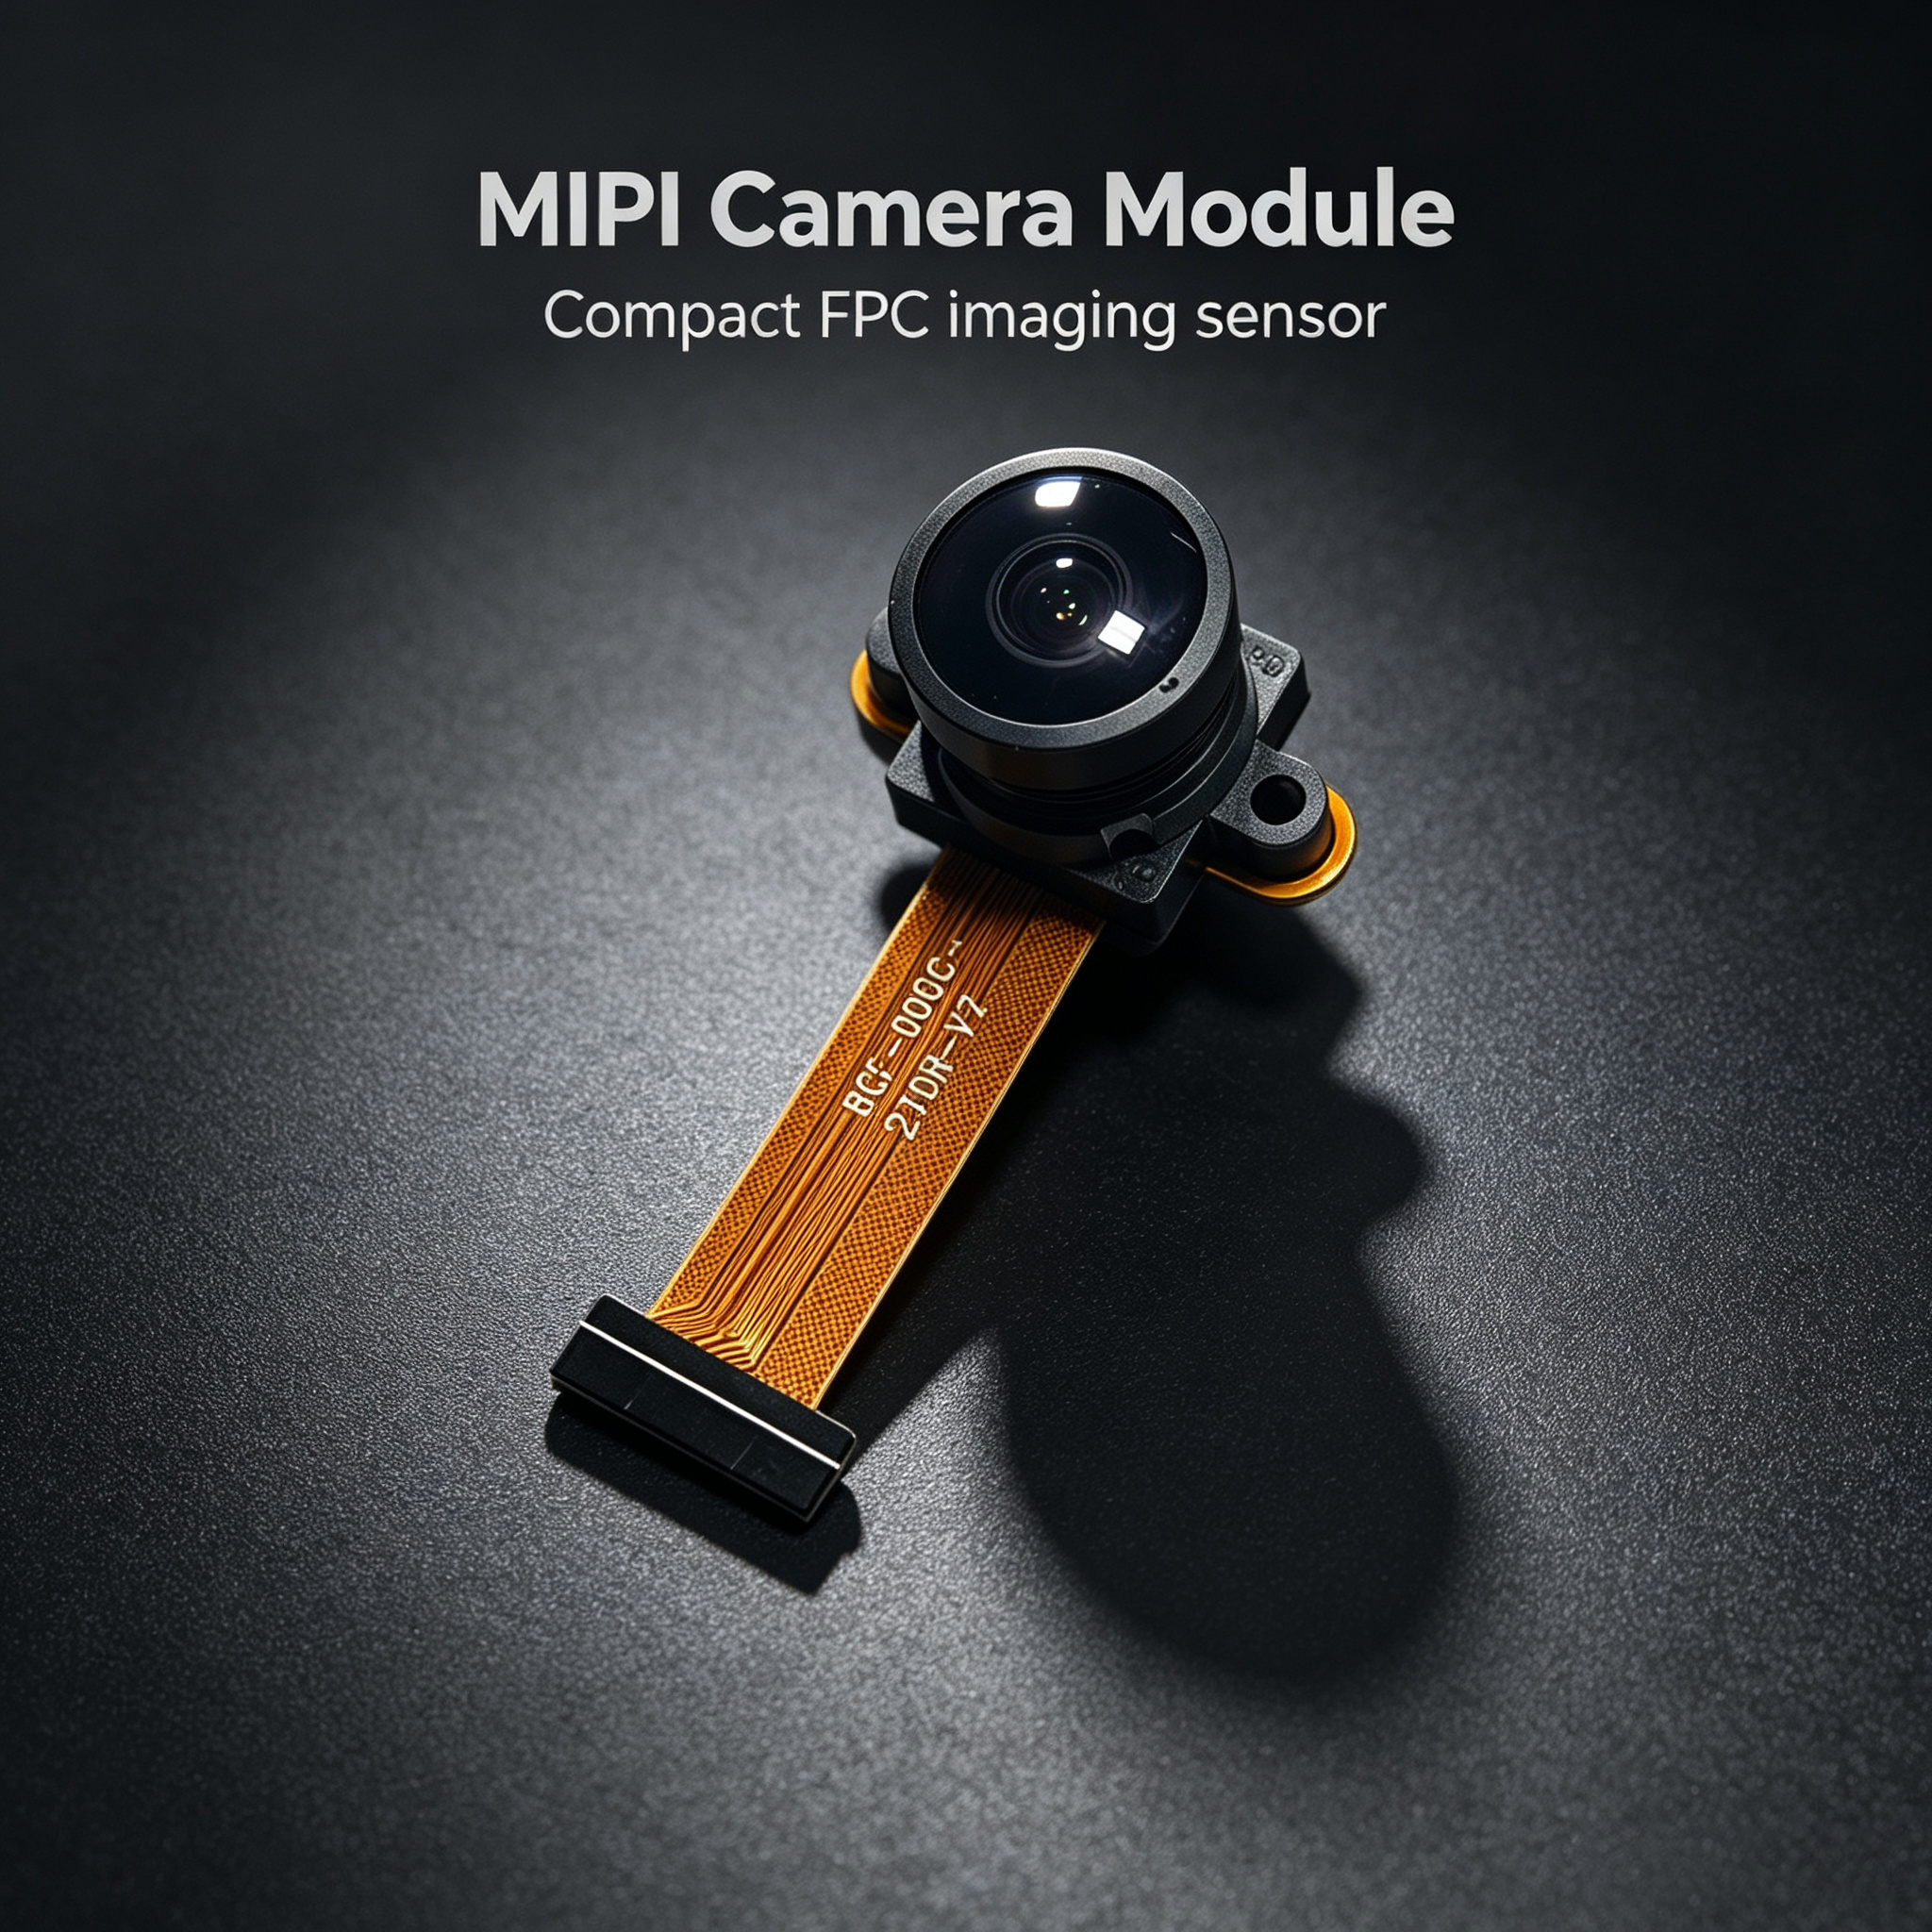
Seleção de sensor de imagem é uma decisão crítica ao projetar um módulo de câmera MIPI para aplicações industriais e de visão embarcada. A escolha do sensor afeta diretamente a qualidade da imagem, o consumo de energia, a complexidade de integração e o desempenho geral do sistema. Compreender os tipos mais comuns de sensores utilizados nas arquiteturas modernas de módulos de câmera MIPI ajuda engenheiros e equipes de compras a tomarem decisões informadas, alinhadas aos requisitos do projeto.
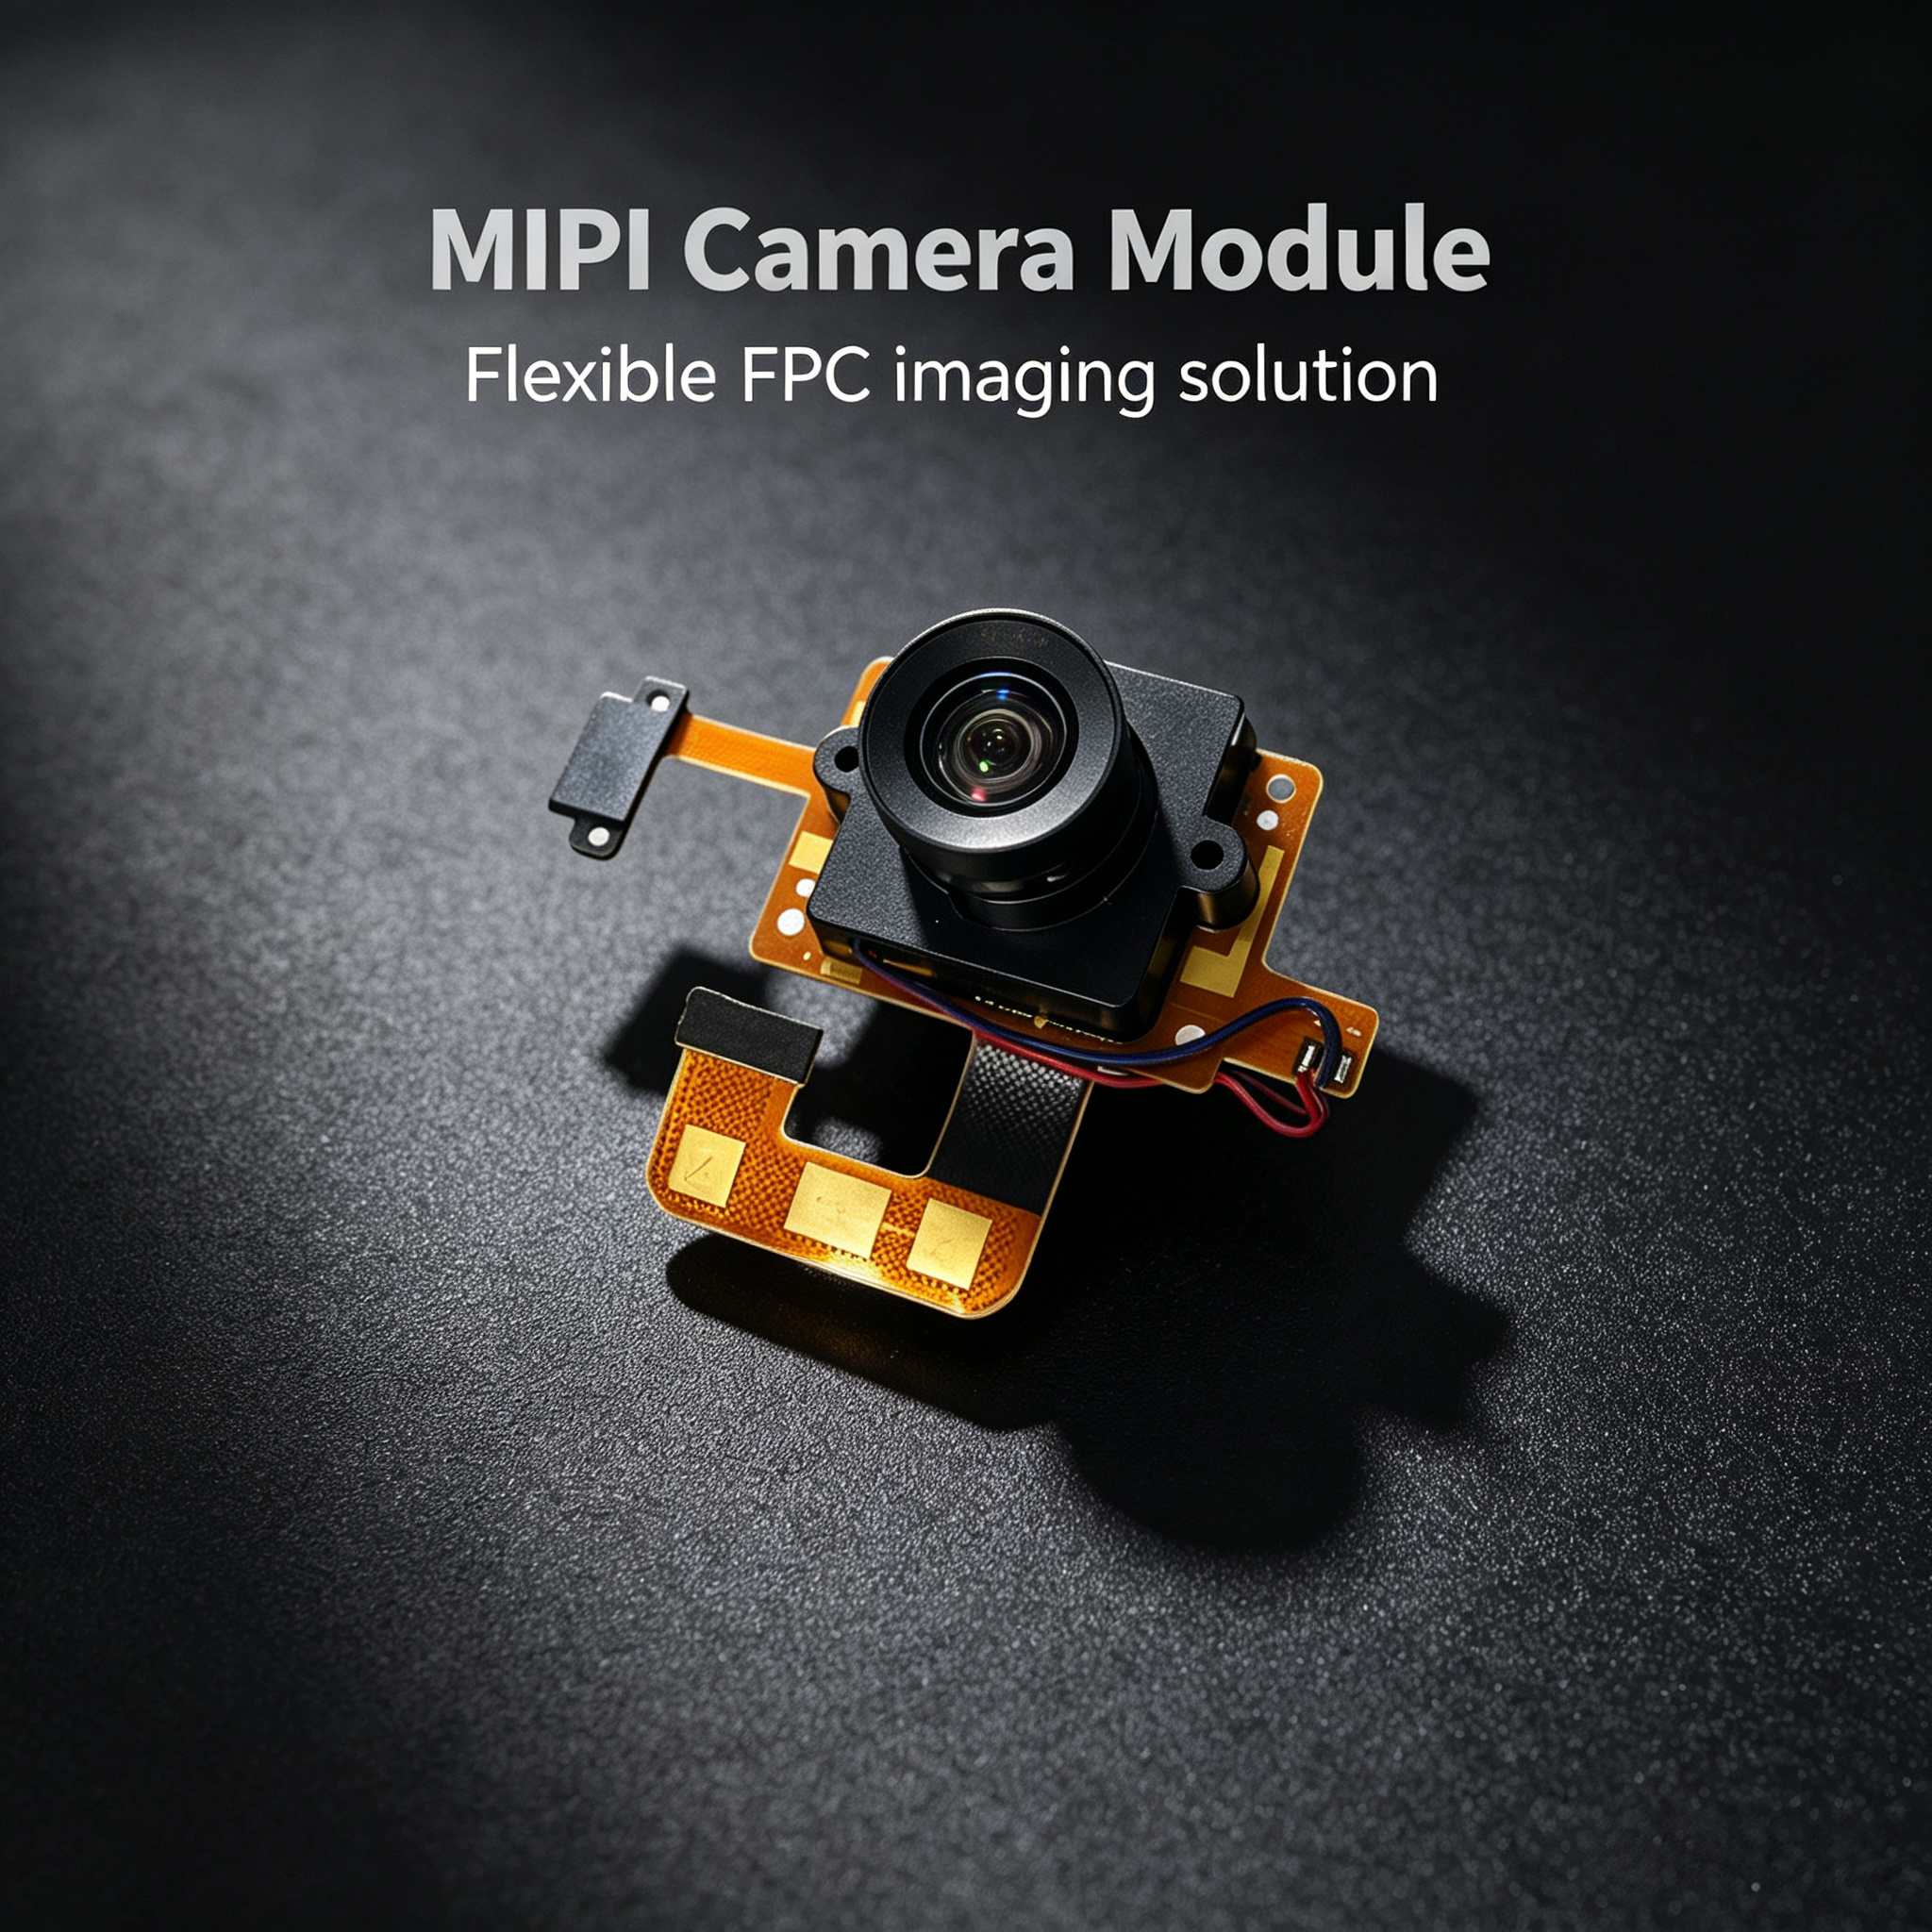
Os módulos de câmera MIPI tornaram-se o padrão da indústria para conectar sensores de imagem a processadores em smartphones, drones, veículos autônomos e sistemas de visão artificial. A interface MIPI CSI-2 fornece uma conexão de alta velocidade e baixo consumo de energia, simplificando a integração de hardware ao mesmo tempo que permite recursos avançados de imagem. Um módulo de câmera MIPI bem projetado combina um sensor de imagem compatível com condicionamento adequado de sinal, óptica de lente e suporte de firmware para entregar dados visuais confiáveis à aplicação hospedeira.
Tecnologia de Sensor CMOS em Módulos de Câmera MIPI
Sensores CMOS com Obturador Rolante
Sensores CMOS com obturador rolante dominam o cenário de aplicações de módulos de câmera MIPI para consumidores e industriais devido à sua relação custo-benefício e à maturidade consolidada na fabricação. Esses sensores expõem os pixels linha por linha, sequencialmente, o que reduz a complexidade do circuito e os requisitos de energia em comparação com alternativas. Para sujeitos imóveis e aplicações sem movimento rápido, o desempenho do obturador rolante é mais do que adequado. As resoluções comuns variam de 2 megapixels a 20 megapixels, com os fabricantes de sensores otimizando continuamente os designs dos pixels para melhorar a sensibilidade à luz e reduzir o ruído de leitura nas implementações de módulos de câmera MIPI.
Sensores CMOS com obturador global
Sensores CMOS com obturador global capturam todos os pixels simultaneamente, eliminando artefatos de movimento e distorção em cenários de alta velocidade. Essa característica torna-os essenciais para sistemas de veículos autônomos, visão robótica e aplicações de visão por IA que exigem aquisição de quadros sincronizada. A tecnologia de obturador global exige uma arquitetura de pixel mais complexa e maior consumo de energia, o que justifica seu uso em designs premium de módulos de câmera MIPI, onde a integridade da imagem prevalece sobre considerações de custo. A eliminação da distorção por rolagem melhora significativamente a precisão na detecção e no rastreamento de objetos em pipelines de aprendizado de máquina.
Especificações de Resolução e Desempenho
Seleção da Resolução do Sensor para Módulos de Câmera MIPI
A resolução do sensor de imagem num módulo de câmara MIPI deve equilibrar os recursos computacionais, a largura de banda de transmissão e os requisitos de armazenamento com o nível de detalhe efetivamente necessário pela aplicação. Um sensor CMOS de 2 megapíxeis fornece resolução adequada para muitas tarefas de vigilância e monitorização, enquanto sensores de 5 a 13 megapíxeis são adequados para casos de utilização em automóveis e inspeção industrial. Resoluções mais elevadas exigem maior débito de dados através da interface MIPI, requerendo taxas de relógio mais rápidas ou múltiplas vias de dados. A seleção da resolução influencia também o consumo de energia, a gestão térmica e a dimensão global do conjunto integrado do módulo de câmara MIPI.
Faixa Dinâmica e Desempenho de Ruído
Sensores de imagem CMOS modernos utilizados em projetos de módulos de câmera MIPI incorporam recursos avançados, como captura de alta faixa dinâmica (HDR), que permite a gravação simultânea de regiões claras e escuras em condições de iluminação desafiadoras. As especificações de ruído de leitura melhoraram drasticamente com novas tecnologias de processo, possibilitando operação em baixa luminosidade — essencial para aplicações de vigilância e imagens médicas. A profundidade de bits por pixel, normalmente 8 bits, 10 bits ou 12 bits, determina a graduação tonal e a precisão de cor disponíveis ao processador hospedeiro durante o processamento dos dados de saída do módulo de câmera MIPI. Essas métricas de desempenho afetam diretamente a qualidade da análise de visão artificial e dos resultados de processamento de imagem posteriores.
Considerações de Integração e Projeto Óptico
Óptica da Lente e Fator de Forma do Módulo
O sensor de imagem deve ser emparelhado com ópticas de lente apropriadas para alcançar o campo de visão e a profundidade de campo desejados em cada aplicação específica. Os formatos mais comuns de módulos de câmera MIPI incluem designs de foco fixo para montagem estacionária e módulos com capacidade de autofoco para controle adaptativo de profundidade. O tamanho do sensor, normalmente 1/4 polegada, 1/3 polegada ou formatos maiores, determina a compatibilidade com lentes e as características de desempenho óptico. Projetos compactos de módulos de câmera MIPI frequentemente empregam lentes plásticas otimizadas para custo e produção em volume, enquanto aplicações de precisão podem utilizar ópticas de vidro para qualidade óptica superior.
Orçamento de Energia e Considerações Térmicas
Os sensores de imagem em implementações de módulos de câmera MIPI consomem energia para leitura de pixels, amplificação, conversão analógico-digital e operações do serializador MIPI. A dissipação total de potência varia de dezenas de miliwatts em projetos de baixo consumo a várias centenas de miliwatts em módulos de alta resolução com funcionalidades adicionais. O gerenciamento térmico torna-se relevante em invólucros compactos ou quando vários módulos de câmera MIPI operam simultaneamente, pois temperaturas elevadas do sensor degradam o desempenho de ruído e a qualidade da imagem. Um layout cuidadoso da placa de circuito impresso (PCB), materiais de interface térmica e o controle por firmware do gateamento de clock ajudam a manter temperaturas operacionais aceitáveis nas montagens de módulos de câmera MIPI.
Perguntas Frequentes
Qual resolução devo escolher para um módulo de câmera MIPI de visão artificial?
A seleção da resolução depende do tamanho do objeto, da distância de detecção e da capacidade computacional do seu sistema de visão artificial. Para tarefas de detecção de objetos, sensores de 2 megapixels a 5 megapixels frequentemente fornecem detalhamento suficiente, ao mesmo tempo que minimizam a sobrecarga de processamento no fluxo de trabalho do módulo de câmera MIPI. Resoluções mais altas beneficiam tarefas de classificação e inspeção de detalhes finos, mas aumentam a largura de banda de dados e os requisitos de energia na interface MIPI.
Um sensor com obturador rolante pode funcionar em aplicações para veículos autônomos?
Sensores com obturador rolante não são ideais para aplicações em veículos autônomos, onde artefatos de movimento comprometem a confiabilidade da detecção de objetos. Sensores CMOS com obturador global são fortemente preferidos em projetos automotivos de módulos de câmera MIPI, pois eliminam distorções durante movimentos rápidos e garantem sincronização de quadros entre múltiplos fluxos de câmera no sistema do veículo.
Como a interface MIPI CSI-2 beneficia a seleção e a integração de sensores?
O padrão MIPI CSI-2 simplifica a integração ao fornecer uma interface serial padronizada que funciona com a maioria dos sensores de imagem modernos. Essa padronização reduz a complexidade do projeto para os fabricantes de módulos de câmera MIPI, diminui os custos de interconexão e permite a prototipagem rápida. Processadores com suporte nativo ao MIPI CSI-2 podem receber dados diretamente de sensores compatíveis, sem necessitar de condicionamento personalizado de sinal ou lógica de captura de quadros.