
 EN



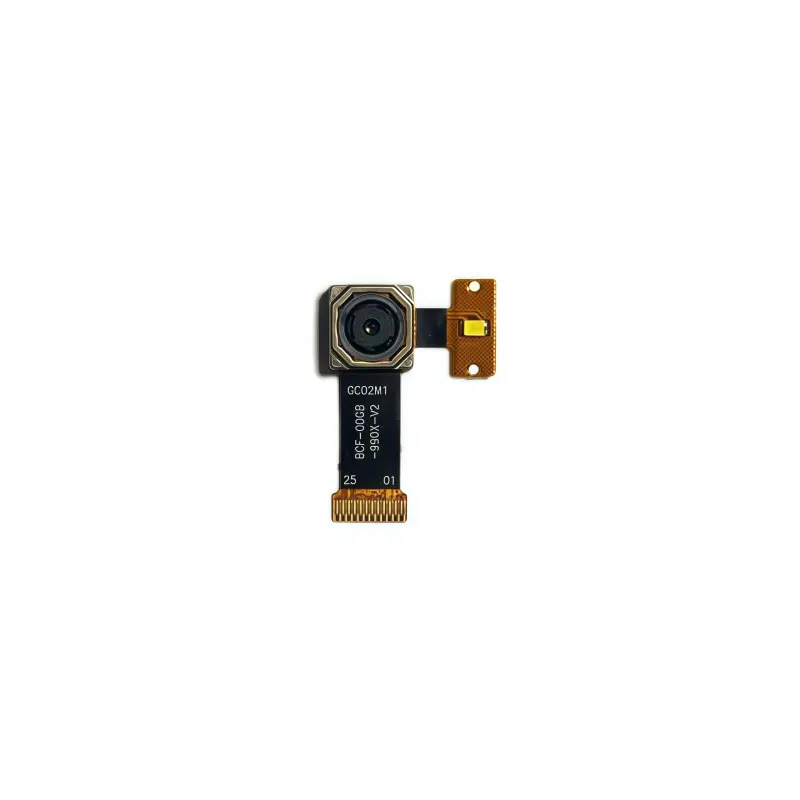
AI-visioni arvutus tähistab põhimõtteliselt uut lähenemist masinatel visuaalse teabe tajumisele ja tõlgendamisele tööstuslikes ja kaubanduslikes keskkondades. Kaasaegsete kaameramoodulite integreerimine AI-visioni arvutusega loob võimsaid süsteeme, mis suudavad analüüsida pilte reaalajas, tuvastada objekte ja teha intelligentseid otsuseid ilma inimese sekkumiseta. See koostöö AI-algoritmide ja kaamerahardvara vahel võimaldab organisatsioonidel automatiseerida keerukaid visuaalseid inspektsioonitööde, parandada kvaliteedikontrolli protsesse ning avada uusi operatsioonilisi efektiivsusi tootmis-, logistika-, tervishoiu- ja jälgimisvaldkonnas.
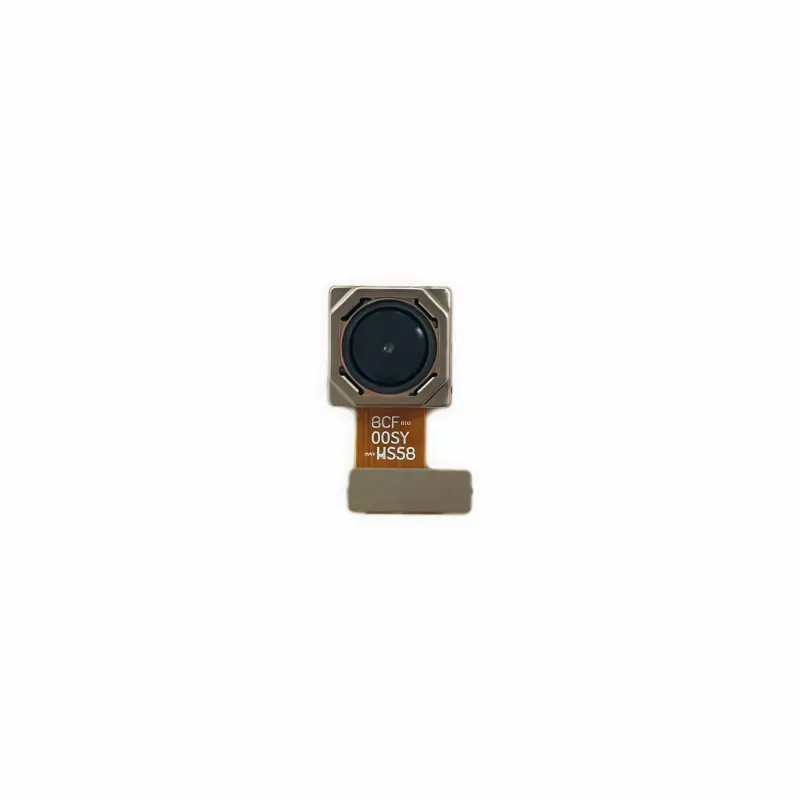
Sünergia kunstliku intelligentsuse nägemisarvutuse ja kaameramoodulite vahel sõltub põhimõtteliselt sellest, kuidas need kaks komponenti koos töötavad suurte koguste visuaalsete andmete töötlemisel. Kaameramoodulid pildistavad kõrglahutuslikke pilte täpsete optiliste süsteemide abil, samas kui kunstliku intelligentsuse nägemisarvutuse algoritmid töötlevad neid andmeid millisekundites, tuvastades mustreid, erinevusi ja objekte täpsusega, mis sageli ületab inimlikku võimekust. See koostöö teisendab toorset pikslite andmeid kasutatavaks teabeks, mille tõttu on see oluline ettevõtetele, kes otsivad konkurentsieelise saavutamist üha rohkem automaatselt toimivates turundustes.
Kunstliku intelligentsuse nägemisarvutussüsteemide põhiarhitektuur
Kuidas? Kaameramoodulid Sisestage andmed AI nägemisarvutusse
Kaameramoodulid on AI nägemisarvutuslahenduste tajusüsteemi alus. Need seadmed koguvad visuaalset teavet erinevates lainepikkustes ja eraldusvõimega – alates tavapärasest RGB-kaamerast kuni spetsialiseeritud infrapunakaamerateni, mitmespektraalseteni või 3D sügavusanduriteni. Kaameramooduli tehnilised andmed mõjutavad otseselt AI nägemisarvutuse väljundkvaliteeti: kõrgema eraldusvõimega sensorid, parem väikese valguse tundlikkus ja laiem dünaamiline ulatus pakuvad AI-algoritmidele rikkamat andmekogumit analüüsiks. Kui AI nägemisarvutussüsteemid saavad andmeid optimeeritud kaameramoodulitelt, suudavad algoritmid tuvastada täpsemalt üksikasju, töödelda pilte kiiremini ja anda usaldusväärsemaid tulemusi ka keerulistel keskkonningutingimustel.
Kaameramoodulite ja AI-nägemisarvutusprotsessorite vaheline liides peab olema õmmeldud ja väikese viivitusega. Kaasaegsed rakendused kasutavad pildiandmete pidevaks edastamiseks kaameramoodulist töötlemisüksustesse USB 3.0, gigabiitne Ethernet või omanimelisi kõrgkiiruslikke ühendusi. See reaalajas andmevoog on kriitiliselt tähtis, sest AI-nägemisarvutus toimib kohe tagasiside tsüklitel; viivitus pildi salvestamise ja analüüsi vahel võib kahjustada kogu süsteemi tõhusust näiteks kvaliteedikontrolli, robotnavigatsiooni või autonoomsete süsteemide rakendustes, kus aegumine on oluline.
Ääretöötlemine vs. pilvapõhine AI-nägemisarvutus
AI-visiooniarvutust saab kasutada ääres, otseselt kaameramooduli peal või selle läheduses, või töödelda pilvakeskkonnas. Ääresüsteemis toimuv AI-visiooniarvutus tagab väiksema viivituse, parema privaatsuskaitse ja sõltumatuse võrguühendusest, mistõttu on see ideaalne reaalajas tööstuslikuks kasutamiseks, kus iga millisekund loeb. Kaameramoodulid, millel on sisseehitatud AI-protsessorid, teevad pildianalüüsi kohapeal ja edastavad ainult töödeldud tulemusi, mitte algseid videovoo andmeid. Pilvakeskkonnas toimuv AI-visiooniarvutus võimaldab organisatsionitel kasutada võimsamaid protsessooreid ja uuendada AI-mudeleid sageli, kuid see lähenemine teeb süsteemi sõltuvaks võrguühendusest ning teeb vajalikuks kaaluda privaatsusnõudeid, mis puudutavad visuaalsete andmete edastamist.
Integratsiooni väljakutsed ja lahendused AI-visiooniarvutuses
Optilise ja sensori täpsuslik paigutus AI-visiooniarvutuse jaoks
Kaameramoodulite füüsiline konfiguratsioon mõjutab otseselt AI nägemisarvutuste täpsust. Läätsede moonutus, sensori müra ja kalibreerimisvead võivad levia kogu AI töövoos, põhjustades algoritmide õppimist vigasest sisendist ja usaldusväärsete väljundite genereerimise katkemist. Professionaalsed AI nägemisarvutuste rakendused nõuavad kaameramoodulite hoolikat valikut, täpseid kalibreerimisprotseduure ja keskkonnatingimuste kontrolli, et tagada ühtlane pildikvaliteet tuhandete töötlemistsüklite vältel. See kooskõla riistvaralise täpsuse ja tarkvaraliste ootustega on üks kõige rohkem vahele jäetud aspekte, kui tugevaid AI nägemisarvutussüsteeme tootmistingimustes kasutusele võetakse.
Erinevad rakendused nõuavad erinevaid kaameramoodulite spetsifikatsioone optimaalse AI nägemisarvutuse jõudluse saavutamiseks. Näiteks nõuab kvaliteedikontroll tööstuses kõrglahutuslikke sensorid ja püsivat valgustust, samas kui turvalisuse jälgimisele orienteeritud AI nägemisarvutus võib eelistada laia dünaamilist vahemikku ja väikese valgustuse tundlikkust. Meditsiiniliste piltide tegemise rakendused nõuavad spetsialiseeritud kaameramooduleid, millel on konkreetne lainepikkuse reageerimine, et toetada neil konkreetsetel sensorite omadustel treenitud AI nägemisarvutusalgoritme. Kaameramoodulite võimaluste ja AI nägemisarvutusmudelite ootuste vaheline mittekohesuse teeb süstemaatilisi vigu, mida ei saa täielikult kõrvaldada ühegi tarkvaralise sättega.
Andmete toru optimeerimine AI nägemisarvutuse jaoks
Teekond kaameramoodulist AI nägemisarvutuste järelduste tegemiseni hõlmab mitmeid töötlemisetappe, kus andmete kvaliteet võib halveneda. Kompressioonivigade, värviruumi teisenduste ja eeltegumiste operatsioonide hoolikas juhtimine on oluline pildiinformatsiooni säilitamiseks, millele AI nägemisarvutuste algoritmid toetuvad täpsete prognooside tegemiseks. Organisatsioonid, kes rakendavad AI nägemisarvutussüsteeme, investeerivad suures mahus eeltegumiste optimeerimisse, et tagada, et andmed, mis voolavad kaameramoodulist AI mudelisse, jõuaksid sinna oma kõige kasulikumas vormis. Selle hulka kuuluvad ülesanded nagu müra vähendamine, normaliseerimine ja vormingu teisendamine, mida kõiki täidetakse minimaalse viivituseta, et säilitada reaalajas töökindlus.
Praktilised rakendused, kus AI nägemisarvutus on eriti tugev
AI nägemisarvutuse kasutamine kvaliteedikontrolli ja defektide tuvastamiseks
Tööstuslikud tootmiskeskkonnad kasutavad AI-visioni arvutust, et kontrollida tooteid kiirustes ja täpsustes, mida inimtootjatel saavutada ei õnnestu. Kaameramoodulid, mis on paigaldatud tootmisliinidele, pildistavad komponente, koostusüksusi või valmis tooteid, samas kui AI-visioni arvutusalgoritmide abil tuvastatakse pinnakõrvalekalded, mõõtmete muutused, värvierinevused ja montaaživigu kohe. Selle AI-visioni arvutuse integreerimine kaob ebakohorduv inimhinnang, vähendab jäätmeid ja võimaldab tootjatel säilitada kvaliteedinorme seni nägematu täpsusega. Süsteemi võime õppida näidete põhjal teeb AI-visioni arvutuse kohandatavaks uute tooteridadega, mille jaoks on vaja minimaalset ümberõpet, mis tagab olulised kulutuskäigud traditsiooniliste automaatsete visionisüsteemide suhtes.
Ravimite ja toiduainetööstus saavad eriti palju kasu AI-põhise nägemisarvutuse masslahendustest. Tänu AI-põhisele nägemisarvutusele ja spetsialiseeritud kaameramoodulitele saab automatiseerida pudelite terviklikkuse, sildi paigalduse, pakendite hermeetilisuse ja saastumise tuvastamise. Sellised rakendused nõuavad sageli tuhandete ühikute töötlemist tunnis – sellist läbilaskevõimet saab usaldusväärselt tagada ainult AI-põhise nägemisarvutuse ja eraldiseisva riistvaraga. Majanduslik mõju on oluline, sest varajane defektide tuvastamine AI-põhiste nägemisarvutussüsteemidega takistab kulusid põhjustavaid tagasivõtmisi ja regulaatorsete ametite karistusi, mis ületaksid süsteemi investeerimiskulu oluliselt.
Autonoomsed süsteemid ja robotnägemine
Robotite ja autonoomsed sõidukid sõltuvad oma keskkonna tajumise ja navigatsiooniotsuste tegemise põhimõtteliselt AI nägemisarvutusest. Kaameramoodulid tagavad sensoorse sisendi, samas kui AI nägemisarvutusalgoritmid seda sisendit interpreteerivad takistuste tuvastamiseks, sihtkohtade äratundmiseks, objektide klassifitseerimiseks ja ohutute liikumiste planeerimiseks. Selle integreerimise jaoks on vajalik väga madal viivitus ja kõrge usaldusväärsus; robotitel ei ole võimalik oodata pilveteenuste töötlemist ega taluda sageli esinevaid vigu. Robotil otseselt töötav äärepoolne AI nägemisarvutus tagab reageerimisvõime ja toimimise ohutuse, muutes kaameramooduli ja sisseehitatud AI protsessori autonoomsetes süsteemides lahutamatute partneriteks.
Jälgimis- ja turvalahendused
Kaasaegsed turvasüsteemid kasutavad tehisintellektsiooni nägemise arvutamist, et jälgida rajatisi, tuvastada volitamata juurdepääsu ja tuvastada kahtlast käitumist ilma pideva inimjärelevalveta. Kaamera moodulid salvestada video pidevalt, samas kui AI nägemise arvutusalgoritmid käivad pidevalt taustal, hoiatama turvamehi ainult siis, kui asjakohased sündmused juhtuvad. See võimekus vähendab oluliselt valealarme võrreldes lihtsa liikumise tuvastamisega ja võimaldab turvateamidel keskenduda tõeliselt murettekitavatele intsidentidele. AI nägemisarvutite integreerimine võimaldab ka näo tuvastamist, rahvahulga tiheduse analüüsi ja jälgimist mitmesugustes kaamera moodulis, luues jagatud kaameravõrkudest tervikliku turvaalase luure.
KKK
Mis vahe on traditsioonilisel masinate nägemisel ja tehisintellektis arvuti nägemisel?
Traditsioonilised masinvaatamissüsteemid kasutavad reeglipõhiseid algoritme ja etteantud pilditöötlustehnikaid konkreetsete probleemide lahendamiseks, samas kui AI vaatamisarvutus toetub sügavõppe mudelitele, mis õpivad mustreid suurtest andmekogudest. AI vaatamisarvutussüsteemid on paindlikumad ja kohanevad muutustega ning uute stsenaariumidega ilma väljendatud programmeerimiseta, samas kui traditsioonilise masinvaatamise puhul peavad insenerid ise inspekteerimisreeglid määrama. Siiski võib traditsiooniline masinvaatamine pakkuda paremat jõudlust siis, kui lahendused on väga lihtsad või kui andmeid AI vaatamisarvutusmudelite õppimiseks pole saadaval. Kaasaegsed tööstuslikud rakendused eelistavad üha rohkem AI vaatamisarvutust keerukate ülesannete ja reeglipõhiste süsteemide lihtsate operatsioonide jaoks.
Kuidas mõjutab kaameraresolutsioon AI vaatamisarvutuse jõudlust?
Kõrgem kaamerakahutus annab rohkem pikslite andmeid AI nägemisarvutusalgoritmidele analüüsiks, võimaldades väiksemate defektide ja täpsemate üksikasjade tuvastamist. Siiski tähendab kõrgem lahutus ka suuremaid failisuurusi, aeglasema töötlemiskiiruse ja kõrgemaid arvutusnõudeid AI nägemisarvutusmudelitele. Optimaalne lahutus sõltub konkreetsest ülesandest: suurte objektide tuvastamiseks on vaja vähem lahutust kui mikroskoopiliste vigade tuvastamiseks. AI nägemisarvutussüsteemid tuleb konfigureerida kaameramoodulitega, mis vastavad ülesande nõuetele, tasakaalustades üksikasjade säilitamist töötlemiskiiruse ja kuluga.
Kas AI nägemisarvutussüsteemid suudavad töötada halva valgustingimuste korral?
Kõrgelt tundlikud ja laia dünaamilise vahemikuga kaameramoodulid toimivad paremini keerukates valgustingimustes ning AI-visioni arvutusalgoritme saab õpetada pildidelt, mis on saadud erinevates valgustingimustes, et parandada kindlust. Siiski on suurim pimedus või kiiresti muutuv valgus ikka väljakutseks kõigile nägemissüsteemidele. Professionaalsed AI-visioni arvutuslahendused hõlmavad kaamera moodulite kõrval kontrollitud valgustuslahendusi, et tagada pildikvaliteedi ühtlus sõltumata keskkonnatingimustest. Spetsialiseeritud kaameramoodulid, mis kasutavad infrapunat või muid lainepikkusi, võimaldavad AI-visioni arvutusrakendusi täielikus pimeduses, kuigi nende jaoks on vajalikud konkreetse mudeli õppimine.