
 EN



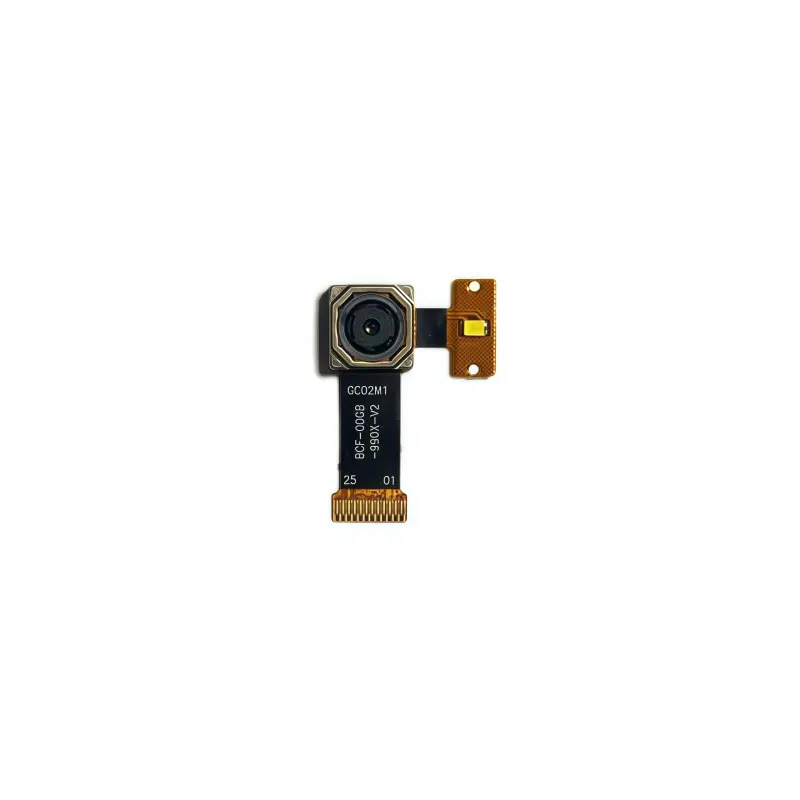
Tekoälyyn perustuva näkölaskenta edustaa perustavanlaatuista muutosta siinä, miten koneet havaitsevat ja tulkitsevat visuaalista informaatiota teollisuus- ja kaupallisissa ympäristöissä. Tekoälyyn perustuvan näkölaskennan ja modernien kameramoodulien integrointi luo voimakkaita järjestelmiä, jotka pystyvät suorittamaan reaaliaikaista kuvan analyysiä, esineiden tunnistamista ja älykästä päätöksentekoa ilman ihmisen puuttumista. Tämä tekoälyalgoritmien ja kamerahardwaren välinen yhteistyö mahdollistaa organisaatioiden monimutkaisten visuaalisten tarkastustehtävien automatisoinnin, laadunvalvontaprosessien parantamisen sekä uusien toiminnallisten tehokkuuksien saavuttamisen valmistuksessa, logistiikassa, terveydenhuollossa ja valvontasektorilla.
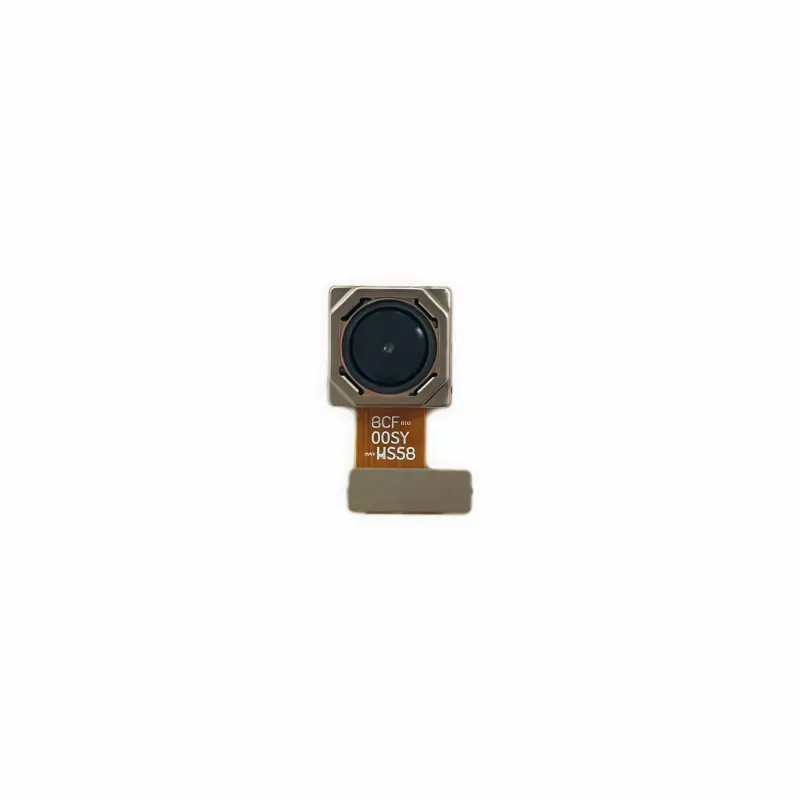
Teollisen tekoälyn näkökyvyn ja kameramoodulien välinen synergia perustuu perustavanlaatuisesti siihen, miten nämä kaksi komponenttia toimivat yhdessä visuaalisen datan käsittelyyn suurella mittakaavalla. Kameramoodulit tallentavat korkealaatuisia kuvia tarkoilla optiikoilla, kun taas tekoälypohjaiset näkökyvyn laskentamenetelmät tulkivat tätä dataa millisekunneissa, tunnistamalla kaavat, poikkeamat ja objektit tarkkuudella, joka usein ylittää ihmisen kyvyn. Tämä yhteistyö muuttaa raakapikselidatasta toimintaa ohjaavaa tietoa, mikä tekee siitä välttämättömän yrityksille, jotka pyrkivät kilpailuetuun yhä automatisoituvissa markkinoissa.
Teollisen tekoälyn näkökyvyn laskentajärjestelmien ydinarkkitehtuuri
Miten Kameran moduulit Syötä tiedot AI-näkökyvyn laskentaan
Kameramoduulit toimivat tekoälypohjaisten näköalusten tietojen keruuun perustana. Nämä laitteet keräävät visuaalista tietoa eri aallonpituuksilla ja resoluutioilla – tavallisista RGB-kameroista erikoistettuihin infrapunakameroihin, monispektraalikameroihin tai 3D-syvyysantureihin. Kameramoduulin tekniset tiedot vaikuttavat suoraan tekoälypohjaisten näköalusten tulosten laatuun: korkeampi resoluutio, parempi heikossa valossa toimiva herkkyys ja laajempi dynaaminen alue tarjoavat tekoälyalgoritmeille rikkaampia tietoja analysoitavaksi. Kun tekoälypohjaiset näköalustajärjestelmät saavat tietoa optimoiduista kameramoduuleista, algoritmit voivat havaita hienompia yksityiskohtia, käsitellä kuvia nopeammin ja tuottaa luotettavampia tuloksia haastavissa ympäristöolosuhteissa.
Kameramoodulien ja tekoälypohjaisten näköalustojen välinen rajapinnan on oltava saumaton ja viiveton. Nykyaikaiset toteutukset käyttävät kuvatietojen jatkuvaa siirtoa kameramoodulista prosessointiyksiköihin USB 3.0 -liitännän, gigabit-Ethernet-liitännän tai omien korkean nopeuden liitännöiden kautta. Tämä reaaliaikainen tietovirta on ratkaisevan tärkeä, koska tekoälypohjainen näköalusto vaatii välitöntä takaisinkytkentää; viiveet kuvien ottamisen ja analysoinnin välillä voivat heikentää koko järjestelmän tehokkuutta sovelluksissa, kuten laadunvalvonnassa, robottinavigoinnissa tai autonomisissa järjestelmissä, joissa ajoitus on ratkaisevan tärkeää.
Reunakäsittely vs. pilvipohjainen tekoälypohjainen näköalusto
Tekoälypohjainen näkölaskenta voidaan toteuttaa reuna-alueella (edge), suoraan kameramoduulin sisällä tai sen läheisyydessä, tai se voidaan käsitellä pilviympäristöissä. Reuna-alueella tapahtuva tekoälypohjainen näkölaskenta tarjoaa alhaisemman viivettä, paremman tietosuojan ja riippumattomuuden verkkoyhteydestä, mikä tekee siitä ihanteellisen valinnan reaaliaikaisiin teollisiin sovelluksiin, joissa jokainen millisekunti on ratkaiseva. Kameramoduulit, joissa on upotettuja tekoälyprosessoireita, suorittavat kuvien analyysin paikan päällä ja lähettävät vain käsitellyt tulokset eivätkä raakakuvavirtoja. Pilvipohjainen tekoälypohjainen näkölaskenta puolestaan mahdollistaa organisaatioiden hyödyntää voimakkaita prosessoreita ja päivittää tekoälymalleja usein, vaikka tämä lähestymistapa lisääkin riippuvuutta verkkoyhteydestä ja herättää mahdollisia tietosuojakysymyksiä visuaalisten tietojen siirron osalta.
Integrointihaasteet ja ratkaisut tekoälypohjaisessa näkölaskennassa
Optinen ja sensorien kohdistus tarkkaa tekoälypohjaista näkölaskentaa varten
Kameramoodulien fyysiset ominaisuudet vaikuttavat suoraan tekoälypohjaisen näköalalaskennan tarkkuuteen. Linssien vääristymät, anturien kohina ja kalibrointivirheet voivat leviä koko tekoälyputken läpi, mikä saa algoritmit oppimaan virheellisistä syötteistä ja tuottamaan luotettamattomia tuloksia. Ammattimaisissa tekoälypohjaisen näköalalaskennan toteutuksissa vaaditaan huolellista kameramoodulien valintaa, tarkkoja kalibrointimenettelyjä ja ympäristöolosuhteiden hallintaa, jotta kuvalaatu pysyy tasaisena tuhansien käsittelykiertojen ajan. Tämä yhteensovitettavuus laitteiston tarkkuuden ja ohjelmiston odotusten välillä on yksi tuotantoympäristöihin luotettavien tekoälypohjaisten näköalalaskennan järjestelmien käyttöönoton usein välistetyimmistä näkökohdista.
Erilaiset sovellukset vaativat erilaisia kameramoduulien määrittelyjä optimaalisen tekoälyyn perustuvan näkökäsittelyn suorituskyvyn saavuttamiseksi. Esimerkiksi valmistuksessa tapahtuva laadunvalvonta vaatii korkearesoluutioisia antureita ja tasaisia valaistusolosuhteita, kun taas turvavalvontajärjestelmiin perustuva tekoälyyn perustuva näkökäsittely saattaa painottaa laajaa dynaamista sävyaluetta ja heikossa valossa toimivuutta. Lääketieteellisissä kuvantamissovelluksissa tarvitaan erityisiä kameramoduuleja, joilla on tiettyjä aallonpituusvasteita, jotta tekoälyyn perustuvat näkökäsittelyalgoritmit toimisivat tehokkaasti niiden erityisten anturien ominaisuuksien perusteella koulutettuna. Kameramoduulin ominaisuuksien ja tekoälyyn perustuvan näkökäsittelyn mallin odotusten välinen epäyhteensopivuus aiheuttaa systemaattisia virheitä, joita ei voida täysin korjata ohjelmistosäädöillä.
Tietoputken optimointi tekoälyyn perustuvalle näkökäsittelylle
Polku kameramoduulista tekoälypohjaiseen näkölaskennan päättelyyn sisältää useita käsittelyvaiheita, joissa tiedon laatu voi heikentyä. Pakkausartefaktit, väriavaruusmuunnokset ja esikäsittelytoiminnot on hallittava huolellisesti, jotta säilytetään kuva-aineisto, johon tekoälypohjaiset näkölaskennan algoritmit perustavat tarkat ennusteensa. Organisaatiot, jotka toteuttavat tekoälypohjaisia näkölaskennan järjestelmiä, panostavat voimakkaasti esikäsittelyn optimointiin varmistaakseen, että kameramoduulista tuleva tieto saavuttaa tekoälymallin mahdollisimman hyödyllisessä muodossa. Tähän kuuluu esimerkiksi kohinan vähentäminen, normalisointi ja muotojen muuntaminen, kaikki suoritettuna mahdollisimman vähällä viiveellä, jotta reaaliaikainen suorituskyky säilyy.
Käytännön sovellukset, joissa tekoälypohjainen näkölaskenta loistaa
Laatutarkastus ja virheiden havaitseminen tekoälypohjaisella näkölaskennalla
Valmistusympäristöissä hyödynnetään tekoälypohjaista näkölaskeutumista tuotteiden tarkastukseen nopeudella ja tarkkuudella, jota ihmisoperaattorit eivät voi saavuttaa. Tuotantolinjoille asennetut kameramoduulit ottavat kuvia komponenteista, kokoonpanoista tai valmiista tuotteista, kun taas tekoälypohjaiset näkölaskeutumisalgoritmit havaitsevat välittömästi pinnan virheet, mittojen poikkeamat, värin epäjohdonmukaisuudet ja kokoonpanovirheet. Tämän tekoälypohjaisen näkölaskeutumisen integrointi poistaa epäjohdonmukaisen ihmisen arvion, vähentää jätettä ja mahdollistaa valmistajien laatuvaatimusten noudattamisen ennennäkemättömän tarkan tarkkuuden avulla. Järjestelmän kyky oppia esimerkeistä tekee tekoälypohjaisesta näkölaskeutumisesta sopeutuvan uusille tuotantolinjoille vähällä uudelleenkoulutuksella, mikä tarjoaa merkittäviä kustannussäästöjä verrattuna perinteisiin automatisoituun näkötarkastusjärjestelmiin.
Lääke- ja elintarviketeollisuus hyötyvät erityisesti laajamittaisesti käytetystä tekoälypohjaisesta näkölaskennasta. Pullon eheys, tarran sijoittuminen, pakkaustiukkuuden laatu ja saastumisen tunnistaminen voidaan kaikki automatisoida tekoälypohjaisten näkölaskentajärjestelmien ja erikoistettujen kameramoodulien avulla. Nämä sovellukset vaativat usein tuhansien tuotteiden käsittelyä tunnissa, mikä on suorituskyky, joka voidaan saavuttaa luotettavasti ainoastaan tekoälypohjaisen näkölaskennan ja erityisesti suunnitellun laitteiston yhdistelmällä. Taloudellinen vaikutus on merkittävä, sillä tekoälypohjaiset näkölaskentajärjestelmät havaitsevat virheet varhain, mikä estää kalliita takaisinvedoja ja sääntelyviranomaisten määräämiä sakkoja, jotka ylittäisivät järjestelmän hankintakustannukset moninkertaisesti.
Autonominen järjestelmä ja robottinäkö
Robotiikka ja autonomiset ajoneuvot perustuvat perimmiltään tekoälyyn perustuvaan näkölaskentaan ympäristönsä havaitsemiseen ja navigointipäätösten tekemiseen. Kameramoduulit tarjoavat sensorisen syötteen, kun taas tekoälyyn perustuvat näkölaskenta-algoritmit tulkitsivat tätä syötettä esteiden tunnistamiseksi, kohteiden tunnistamiseksi, esineiden luokittellemiseksi ja turvallisten liikkeiden suunnittelemiseksi. Tämän integraation vaatimukset ovat erinomaisen alhainen viive ja korkea luotettavuus; robotit eivät voi odottaa pilviprosessointia tai sietää satunnaisia vikoja. Reunapohjainen tekoälyyn perustuva näkölaskenta, joka toimii suoraan robotissa, varmistaa reagointikyvyn ja käyttöturvallisuuden, mikä tekee kameramoduulista ja laitteistoon integroidusta tekoälyprosessorista erottamattomia kumppaneita autonomisissa järjestelmissä.
Valvonta- ja turvallisuussovellukset
Modernit turvajärjestelmät käyttävät tekoälypohjaista näkölaskentaa tilojen valvontaan, tunnistavat luvattomat pääsyt ja havaitsevat epäilyttäviä käyttäytymismalleja ilman jatkuvaa ihmispohjaista valvontaa. Kameramoduulit tallentavat videota jatkuvasti, kun taas tekoälypohjaiset näkölaskenta-algoritmit toimivat jatkuvasti taustalla ja varoittavat turvahenkilökuntaa vain silloin, kun relevantteja tapahtumia ilmenee. Tämä ominaisuus vähentää huomattavasti väärävaroitusten määrää verrattuna yksinkertaiseen liiketunnistukseen ja mahdollistaa turvatiimin keskittymisen todella huolestuttaviin tapauksiin. Tekoälypohjaisen näkölaskennan integrointi mahdollistaa myös kasvojen tunnistamisen, joukon tiukkuusanalyysin ja seurannan useiden kameramoduulien välillä, mikä luo kattavan turvallisuusälykäsityksen hajautettujen kameraverkkojen perusteella.
UKK
Mikä on ero perinteisen koneen näköjärjestelmän ja tekoälypohjaisen näkölaskennan välillä?
Perinteiset koneellisen näkemisen järjestelmät käyttävät sääntöpohjaisia algoritmeja ja ennalta määriteltyjä kuvankäsittelytekniikoita tiettyjen ongelmien ratkaisemiseen, kun taas tekoälypohjainen näkemislaskenta hyödyntää syväoppimismalleja, jotka oppivat hahmoja suurista aineistojoukoista. Tekoälypohjaiset näkemislaskentajärjestelmät ovat joustavampia ja sopeutuvat vaihteluihin sekä uusiin tilanteisiin ilman eksplisiittistä ohjelmointia, kun taas perinteisen koneellisen näkemisen järjestelmissä insinöörien on määriteltävä tarkastussäännöt manuaalisesti. Perinteinen koneellinen näkeminen voi kuitenkin tarjota parempaa suorituskykyä silloin, kun ratkaisut ovat erinomaisen yksinkertaisia tai kun tekoälypohjaisten näkemislaskentamallien kouluttamiseen tarvittavaa dataa ei ole saatavilla. Nykyaikaiset teollisuussovellukset suosivat yhä enemmän tekoälypohjaista näkemislaskentaa monimutkaisiin tehtäviin ja sääntöpohjaisia järjestelmiä suoraviivaisiin toimintoihin.
Miten kameran resoluutio vaikuttaa tekoälypohjaisen näkemislaskennan suorituskykyyn?
Korkeampi kameran resoluutio tarjoaa enemmän pikselitietoja tekoälypohjaisille näköalgoritmeille, mikä mahdollistaa pienempien vikojen ja hienompien yksityiskohtien tunnistamisen. Korkeampi resoluutio tarkoittaa kuitenkin myös suurempia tiedostokokoja, hitaampaa käsittelynopeutta ja korkeampia laskentavaatimuksia tekoälypohjaisille näköjärjestelmille. Optimaalinen resoluutio riippuu tehtävästä: suurten objektien tunnistamiseen vaaditaan vähemmän resoluutiota kuin mikroskooppisten virheiden havaitsemiseen. Tekoälypohjaisten näköjärjestelmien tulisi olla varustettu kameramoduuleilla, jotka vastaavat tehtävän vaatimuksia, ja tasapainottaa yksityiskohtien säilyttämistä käsittelynopeuden ja kustannusten kanssa.
Voivatko tekoälypohjaiset näköjärjestelmät toimia huonossa valaistuksessa?
Korkean herkkyyden ja laajan dynaamisen säväläisen valokuvamoduulit toimivat paremmin haastavissa valaistusoloissa, ja tekoälypohjaisia näköalgoritmeja voidaan kouluttaa kuvilla, jotka on otettu erilaisissa valaistusoloissa, mikä parantaa niiden robustisuutta. Kuitenkin täysin pimeä ympäristö tai nopeasti muuttuva valaistus edelleen asettavat haasteita kaikille näköjärjestelmille. Ammattimaisissa tekoälypohjaisissa näköjärjestelmissä käytetään kameramoduulien lisäksi ohjattuja valaistusratkaisuja varmistaakseen yhtenäisen kuvalaadun riippumatta ympäristöolosuhteista. Erityisesti infrapuna- tai muilla aallonpituuksilla toimivat kameramoduulit mahdollistavat tekoälypohjaisten näkösovellusten käytön täysin pimeässä, vaikka niiden käyttö edellyttää erityistä mallikoulutusta.