
 EN



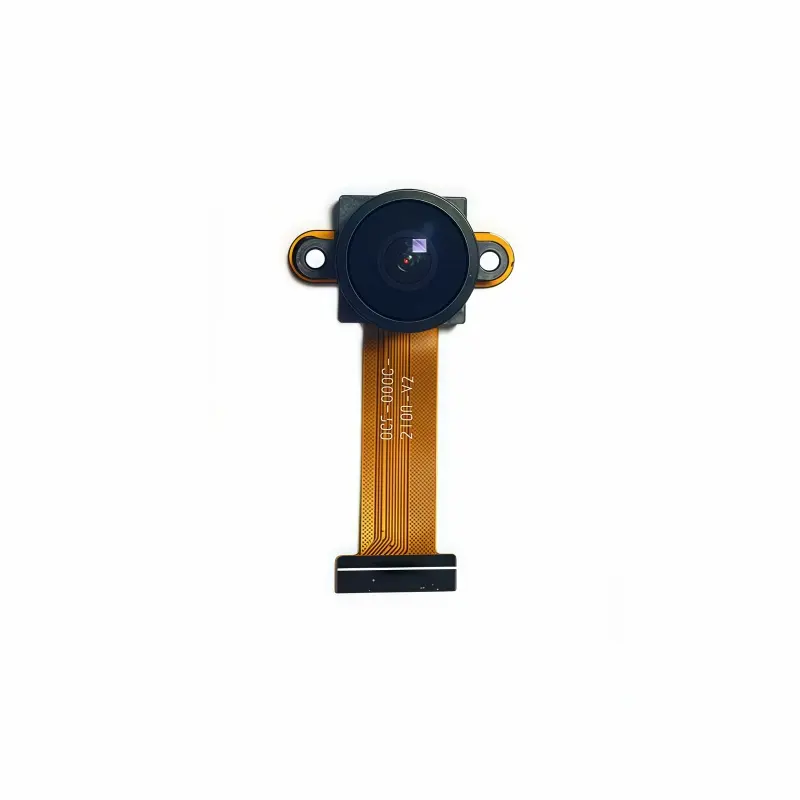
تُعَدُّ وحدات الكاميرا مكوِّناتٍ جوهريةً في أنظمة التضمين الحديثة والمعدات الصناعية والإلكترونيات الاستهلاكية. ويؤثِّر الاختيار بين مختلف واجهات كاميرا MIPI المعايير والبدائل التقليدية تأثيرًا كبيرًا في أداء النظام وكفاءته في استهلاك الطاقة وتعقيد التكامل. ويساعد فهم الفروق بين تصاميم واجهة كاميرا MIPI وبروتوكولات DVP (منفذ الفيديو الرقمي) المهندسين ومدراء المنتجات على اتخاذ قراراتٍ مستنيرةٍ بشأن البنية التحتية للكاميرا الأنسب لمتطلبات تطبيقهم المحددة.
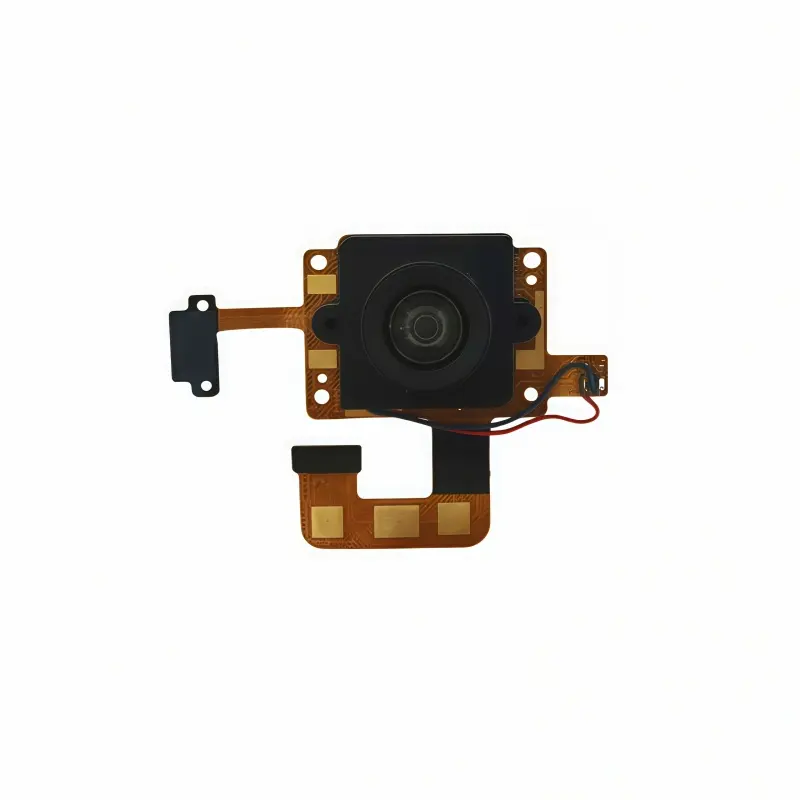
تمثل واجهة كاميرا MIPI وتكنولوجيا DVP فلسفتين مختلفتين تمامًا في نقل البيانات البصرية. فتركّز معمارية واجهة كاميرا MIPI على نقل البيانات التسلسلي مع تقليل عدد الدبابيس واستهلاك طاقة أقل، بينما تعتمد DVP على مسارات البيانات المتوازية التي تتطلّب عددًا أكبر من الدبابيس المادية. وتؤثّر هذه الاختلافات الجذرية في جميع جوانب تصميم النظام، بدءًا من تخطيط لوحة الدوائر الإلكترونية ووصولًا إلى توزيع موارد المعالج وهيكل تكلفة المنتج الكلي.
معمارية واجهة كاميرا MIPI والمزايا المرتبطة بها
نقل البيانات التسلسلي وكفاءة الدبابيس
يستخدم واجه كاميرا ميبي بروتوكولات نقل البيانات التسلسلية التي تدمج المعلومات المرئية في أزواج تفاضلية عالية السرعة، بدلًا من توزيع البيانات عبر عدة دبابيس متوازية. وبفضل هذه البنية التسلسلية، يحتاج واجه كاميرا ميبي إلى عددٍ أقلَّ بكثيرٍ من الدبابيس المادية مقارنةً بتطبيقات دي في بي. فبينما قد تتطلب كاميرات دي في بي ٢٤ دبوسًا أو أكثر لنقل بيانات متوازية بعرض ٨ بت بالإضافة إلى إشارات التحكم، فإن واجه كاميرا ميبي يحقق نفس نقل البيانات باستخدام عددٍ ضئيلٍ جدًّا من المسارات المخصصة، عادةً زوجين أو أربعة أزواج تفاضلية بالإضافة إلى خطوط الساعة وخطوط التحكم. ويؤدي خفض عدد الدبابيس مباشرةً إلى تقليل مساحة اللوحة الإلكترونية المطلوبة، ما يمكّن من تصميم وحدات كاميرا أصغر حجمًا ومناسبة للتطبيقات ذات القيود المكانية مثل الهواتف الذكية والطائرات المُسيَّرة وأجهزة التصوير الطبي.
الكفاءة في استهلاك الطاقة والتشغيل منخفض الاستهلاك
تستهلك واجهة كاميرا MIPI طاقة كهربائية أقل بطبيعتها مقارنةً بأساليب DVP المتوازية، لأن النقل التسلسلي يتطلب عددًا أقل من خطوط الإشارة الفعّالة. وترتبط الحرارة الناتجة عن الدوائر الرقمية ارتباطًا مباشرًا بعدد دبابيس التبديل وتكرار تبديلها. وتقلل واجهة كاميرا MIPI كلا العاملين في آنٍ واحد. علاوةً على ذلك، تدعم بروتوكولات MIPI ميزات إدارة الطاقة الديناميكية التي تسمح لواجهة الكاميرا بالدخول في حالات منخفضة الطاقة أثناء فترات الخمول. وتستفيد الأجهزة التي تعمل بالبطارية وأجهزة استشعار الإنترنت للأشياء (IoT) وتطبيقات الحوسبة الطرفية بشكل كبير من انخفاض استهلاك الطاقة الذي توفره واجهة كاميرا MIPI. ويختار المهندسون الذين يصممون أنظمةً تكون فيها مدة عمر البطارية أو إدارة الحرارة قيودًا حرجةً غالبًا واجهة كاميرا MIPI باعتبارها الخيار الأمثل من حيث التكنولوجيا.
خصائص واجهة DVP والقيود العملية
البنية البيانات المتوازية واعتبارات عرض النطاق الترددي
تُمثِّل تكنولوجيا منفذ الفيديو الرقمي (DVP) معيار واجهة متوازية قديمًا، حيث تتدفَّق بيانات الكاميرا عبر عدة دبابيس في وقتٍ واحد، وعادةً ما تكون عرضها ٨ أو ١٠ أو ١٢ أو ١٦ أو ٢٤ بتًا، حسب التنفيذ المحدَّد ومتطلبات عمق الألوان. وبسبب هذه البنية المتوازية، فإن كل بت من بيانات البكسل يشغَّل خط إشارة مخصَّصًا له، ما يتطلَّب اتصالات فيزيائية واسعة بين وحدة الكاميرا ومعالج المضيف. وعلى الرغم من أن النقل المتوازي يوفِّر سلامة إشارية مباشرة عند السرعات المعتدلة، فإن هذه الطريقة تصبح أكثر صعوبةً تدريجيًّا عند الدقة العالية ومعدلات الإطارات الأسرع. كما تواجه تنفيذات DVP تحديات في التزامن عندما تقترب ترددات الساعة من مئات الميجاهرتز، لأن إدارة التزامن الإشاري عبر العديد من الخطوط المتوازية تؤدِّي إلى انحراف زمني (skew) وتثير مخاوف تداخل كهرومغناطيسي لا تؤثِّر بنفس الدرجة على واجهة كاميرا MIPI.
قيود المساحة والدمج
تُسبِّب متطلبات دبابيس التوازي في تكنولوجيا DVP تحدياتٍ كبيرةً في التكامل داخل الأجهزة المصغَّرة واللوحات الإلكترونية المزدحمة. ويحتاج موصل كاميرا DVP النموذجي إلى مساحة أكبر بكثير على اللوحة مقارنةً بموصل واجهة كاميرا MIPI بسبب العدد الأكبر من الدبابيس والتعقيد المرتبط بتوجيه الإشارات. وتزداد هذه القيود حدةً في أشكال الأجهزة الحديثة، حيث تكتسب الأبعاد التي تُقاس بالميليمتر أهميةً بالغة. وبجانب ذلك، يرفع التصميم المعتمد على عدد كبير من الدبابيس في نظام DVP احتمال حدوث مشكلات في سلامة الإشارة، والتشويش بين الدبابيس المجاورة، والعُيوب التصنيعية أثناء التجميع. أما واجهة كاميرا MIPI فهي تتميز بعدد أقل من الدبابيس ومنهجية إرسال إشارات تفاضلية، ما يوفِّر عزلًا أفضل ضد الضوضاء ويسمح بتشغيلٍ موثوقٍ على مسافات قصيرة دون تدهور في جودة الإشارة، ما يجعلها الخيار المفضَّل للأجهزة الاستهلاكية والصناعية من الجيل القادم.
سيناريوهات الاستخدام ومعايير الاختيار
التطبيقات عالية الدقة وأجهزة الهواتف المحمولة
تستخدم الهواتف الذكية الحديثة وأجهزة اللوح والجهاز الطبية المحمولة تقريباً بشكل عالمي معيار واجهة كاميرا MIPI، لأن هذه التطبيقات تتطلب أشكالاً خارجية فائقة الصغر وكفاءة استثنائية في استهلاك طاقة البطارية ودعم مستشعرات عالية الدقة تُنتج صوراً بدقة تصل إلى الميجابكسل. وتتيح واجهة كاميرا MIPI دمج وحدات كاميرا متعددة في جهاز واحد بسلاسة، نظراً لأن هندستها التسلسلية تستهلك أقل قدر ممكن من المساحة الفيزيائية والطاقة. كما أن التطبيقات الصناعية — مثل المركبات ذاتية القيادة وأنظمة المراقبة والتصوير الطبي — تتجه أيضاً نحو واجهة كاميرا MIPI بسبب قدرتها الفائقة على الحفاظ على معدلات إطارات عالية وتكوينات كاميرات متعددة دون إثقال الموارد النظامية. وقد أصبحت واجهة كاميرا MIPI المعيار القياسي الفعلي في قطاعات الإلكترونيات الاستهلاكية والقطاعات الصناعية المتقدمة.
الأنظمة القديمة ومشاريع التضمين الحساسة من حيث التكلفة
قد تظل أنظمة صناعية قديمة معينة ومنصات معالجات أقدم ومشاريع مضمنة حساسة التكلفة تعتمد على تقنية DVP، لأن التصاميم المادية القديمة كانت مُحسَّنة حول الواجهات المتوازية. وتشمل بعض عائلات وحدات التحكم الدقيق الأقدم وتصاميم أنظمة على رقاقة (SoC) دعماً أصلياً لـ DVP دون الحاجة إلى جسور واجهات منفصلة أو معالجات إشارات صورية متخصصة. وفي هذه السيناريوهات المقيدة، قد يمثل اعتماد DVP المسار الأكثر اقتصاديةً للمضي قدماً، رغم القيود الجوهرية لهذه التقنية. ومع ذلك، فإن تصاميم المعدات الجديدة تختار تقنية واجهة الكاميرا MIPI بشكل شبه موحد، لأن الفجوات التقنية بينها وبين DVP قد ضاقت، بينما أصبحت المزايا المعمارية لواجهة كاميرا MIPI أكثر إقناعاً على نحو متزايد من حيث التكلفة والأداء وسهولة التكامل.
الأسئلة الشائعة
ما الفرق الرئيسي بين واجهتي الكاميرا MIPI وDVP؟
تستخدم واجهة كاميرا MIPI نقلًا تسلسليًّا مع عدد أقل من الدبابيس واستهلاك طاقة أقل، بينما تستخدم واجهة DVP مسارات بيانات متوازية تتطلب عددًا أكبر من الدبابيس المادية واستهلاك طاقة أعلى. وتُحقِّق واجهة كاميرا MIPI كثافة وكفاءة متفوِّقتين، ما يجعلها الخيار القياسي للأجهزة الصغيرة الحديثة وتطبيقات التصوير عالي الدقة.
هل يمكن استخدام وحدة كاميرا DVP بدلًا من وحدة واجهة كاميرا MIPI؟
ليست وحدات واجهة الكاميرا DVP وMIPI قابلة للتبديل المباشر لأنها تعتمد على واجهات كهربائية وبروتوكولات اتصال مختلفة جذريًّا. ويستلزم التحويل بينهما جسور واجهات متخصصة أو أجهزة تحويل إشارات تضيف تعقيدًا وتكاليف إضافية. وللتصاميم الجديدة، فإن اختيار دعم واجهة كاميرا MIPI الأصلية يلغي هذه العوائق الناتجة عن التحويل ويضمن الأداء الأمثل.
لماذا اعتمدت الهواتف الذكية والأجهزة الحديثة تقنية واجهة كاميرا MIPI كمعيار؟
أصبح واجه الاتصال بالكاميرا MIPI معيارًا في الأجهزة المحمولة والمتنقلة لأنّه يوفّر العوامل الشكلية الصغيرة، واستهلاك الطاقة المنخفض، والقدرة العالية على نقل البيانات المطلوبة في هذه التطبيقات. وتدعم معالجات الحواسيب الحديثة ومعالجات إشارات الصور بشكلٍ عالمي واجه الاتصال بالكاميرا MIPI أصليًّا. بالإضافة إلى ذلك، يسمح واجه الاتصال بالكاميرا MIPI بتشغيل وحدات كاميرات متعددة في وقتٍ واحد دون استنزاف موارد النظام، وهو ما يُعتبر ضروريًّا في تصاميم الهواتف الذكية الحديثة ذات الكاميرات المتعددة والمعدات الاحترافية الخاصة بالتصوير.