
 EN



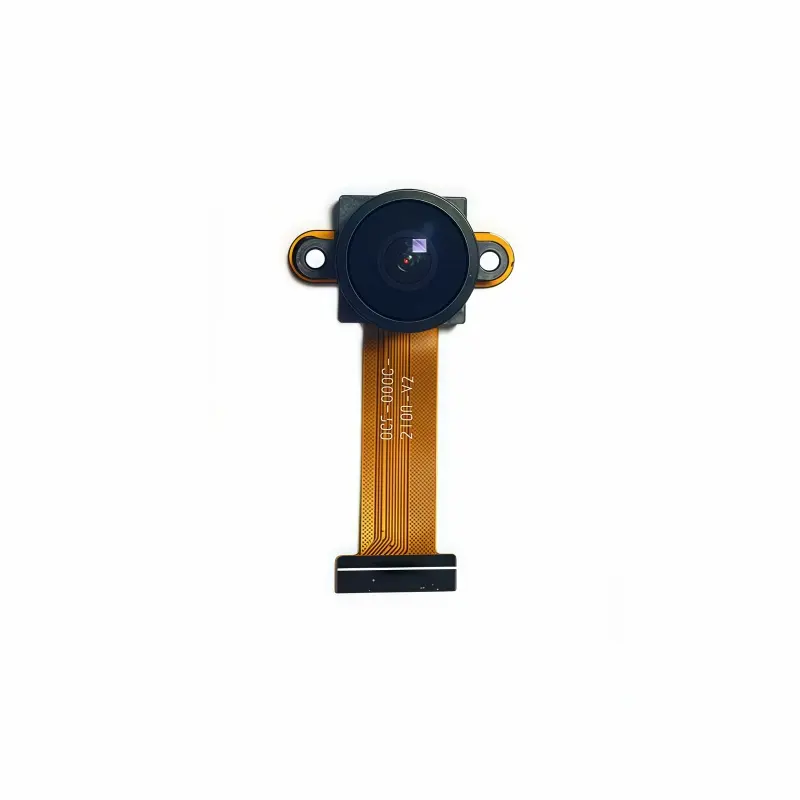
Kameramoduler udgør kritiske komponenter i moderne indlejrede systemer, industriudstyr og forbrugerelktronik. Valget mellem forskellige MIPI-kameragrænseflade standards og traditionelle alternativer påvirker betydeligt systemets ydeevne, strømforbrug og integrationskompleksitet. At forstå forskellene mellem MIPI-kameragrænsefladedesigns og DVP-protokoller (Digital Video Port) hjælper ingeniører og produktledere med at træffe velovervejede beslutninger om, hvilken kameraarkitektur der bedst opfylder deres specifikke applikationskrav.
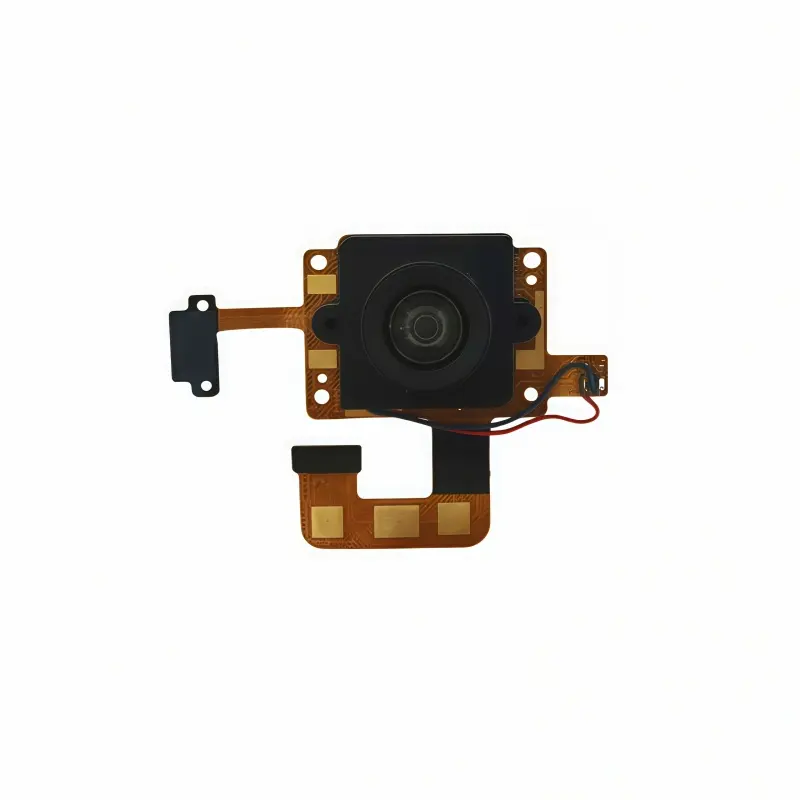
MIPI-kamerainterface og DVP-teknologi repræsenterer to forskellige filosofier inden for visuel datatransmission. MIPI-kamerainterface-arkitekturen lægger vægt på seriel datatransmission med færre kontaktpinde og lavere strømforbrug, mens DVP bygger på parallele datapathways med større fysiske krav til antallet af kontaktpinde. Disse grundlæggende forskelle påvirker hele systemdesignet – fra layoutet af kredsløbskortet over allokeringen af processorressourcer til den samlede produktomkostningsstruktur.
MIPI-kamerainterface-arkitektur og fordele
Seriel datatransmission og kontaktpindeffektivitet
MIPI-kamerainterfacet bruger seriel datatransmissionsprotokoller, der konsoliderer visuel information til højhastighedsdifferentialpar i stedet for at sprede data over flere parallele pind. Denne seriel arkitektur betyder, at et MIPI-kamerainterface kræver betydeligt færre fysiske pind end DVP-implementeringer. Mens DVP-kameraer måske kræver 24 eller flere pind til at overføre 8-bit parallel data samt styresignaler, udfører et MIPI-kamerainterface den samme datatransmission med blot et fåtal dedikerede kanaler – typisk to eller fire differentialpar plus ur- og styrelinjer. Denne reduktion i antallet af pind resulterer direkte i mindre kredsløbskortarealer og gør det muligt at designe mere kompakte kameramoduler, der er velegnede til pladsbegrænsede applikationer såsom smartphones, droner og medicinske billeddanningsenheder.
Effektivitet og lavstrømsdrift
MIPI-kamerainterfacet forbruger i sig selv mindre elektrisk effekt end parallelle DVP-løsninger, fordi seriel transmission kræver færre aktive signallinjer. Effekttab i digitale kredsløb er direkte relateret til antallet af skiftende kontakter og deres skiftefrekvens. Et MIPI-kamerainterface reducerer begge faktorer samtidigt. Desuden understøtter MIPI-protokoller dynamiske strømstyringsfunktioner, der giver kamerainterfacet mulighed for at gå i dyp hviletilstand i inaktive perioder. Batteridrevne enheder, IoT-sensorer og edge-computing-applikationer drager betydelig fordel af det reducerede strømforbrug ved MIPI-kamerainterfacet. Ingeniører, der designer systemer, hvor batterilevetid eller termisk styring udgør kritiske begrænsninger, vælger ofte et MIPI-kamerainterface som den optimale teknologivalg.
DVP-grænsefladens egenskaber og praktiske begrænsninger
Parallell dataarkitektur og båndbreddeovervejelser
Digital Video Port-teknologi repræsenterer en ældre parallel grænsefladestandard, hvor kameradata overføres samtidigt over flere pindesammenhænge, typisk 8, 10, 12, 16 eller 24 bit bred, afhængigt af den specifikke implementering og kravene til farvedybde. Denne parallel arkitektur betød, at hver pixeldata-bit optager sin egen dedikerede signallinje, hvilket kræver omfattende fysiske forbindelser mellem kameramodulet og host-processoren. Selvom parallel overførsel tilbyder enkel signalintegritet ved moderate hastigheder, bliver denne metode stadig mere problematisk ved højere opløsninger og hurtigere billedfrekvenser. DVP-implementeringer står over for tidsrelaterede udfordringer, når klokkefrekvenserne nærmer sig flere hundrede megahertz, fordi synkronisering af signaler over mange parallelle linjer introducerer forsinkelser (skew) samt elektromagnetisk interferensproblemer, som ikke påvirker en MIPI-kameragrænseflade i samme grad.
Plads- og integrationsbegrænsninger
De parallelle pindkrav i DVP-teknologien skaber betydelige integrationsudfordringer i miniaturiserede enheder og tæt pakket kredsløbskort. En typisk DVP-kamerakonnektor kræver væsentligt mere plads på kortet end en MIPI-kameragrænsefladekonnektor på grund af det højere antal pins og den tilhørende rutekompleksitet. Denne begrænsning bliver især akut i moderne formfaktorer, hvor millimeterpræcise dimensioner er afgørende. Desuden øger DVP’s pin-intensive design risikoen for signalintegritetsproblemer, krydspaning mellem nabopins og fremstillingsfejl under montage. MIPI-kameragrænsefladens lavere antal pins og differentielle signaleringstilgang giver bedre støjdæmpning og muliggør pålidelig drift over kortere afstande uden signalforringelse, hvilket gør den til det foretrukne valg for forbruger- og industriudstyr af næste generation.
Anvendelsesscenarier og udvalgskriterier
Højopløsnings- og mobilenhedsapplikationer
Moderne smartphones, tablets og bærbare medicinske enheder bruger næsten universelt MIPI-kamerainterfacestandarden, fordi disse applikationer kræver ekstremt kompakte formfaktorer, fremragende batterieffektivitet og understøttelse af højopløselige sensorer, der producerer billeder på megapixel-niveau. Et MIPI-kamerainterface gør det muligt at integrere flere kameramoduler i én enkelt enhed uden problemer, fordi den seriel arkitektur optager minimal fysisk plads og strøm. Industrielle applikationer – herunder autonome køretøjer, overvågningssystemer og medicinsk billedbehandling – vælger også MIPI-kamerainterface på grund af dets overlegne evne til at opretholde høje billedfrekvenser og konfigurationer med flere kameraer uden at overbelaste systemressourcerne. MIPI-kamerainterfacet er blevet den de facto standard inden for forbrugerelektronik og avancerede industrielle segmenter.
Eldre systemer og omkostningssensitive indlejrede projekter
Visse ældre industrielle systemer, ældre processorplatforme og omkostningssensitive indlejrede projekter kan stadig være afhængige af DVP-teknologi, fordi historiske hardware-designs blev optimeret til parallele grænseflader. Nogle ældre mikrocontroller-familier og system-on-chip-design inkluderer indbygget DVP-understøttelse uden behov for separate grænsefladebroer eller specialiserede billedsignalprocessorer. I disse begrænsede scenarier kan adoptionen af DVP repræsentere den mest økonomiske fremadrettede løsning, selvom teknologien har indbyggede begrænsninger. Ny udstyrsdesign vælger imidlertid næsten altid en MIPI-kameragrænseflade, fordi teknologiske huller er blevet mindre, mens de arkitektoniske fordele ved MIPI-kameragrænsefladen er blevet stærkere på tværs af områderne omkostninger, ydelse og integration.
Ofte stillede spørgsmål
Hvad er den primære forskel mellem MIPI- og DVP-kameragrænseflader?
MIPI-kameragrænsefladen bruger seriel overførsel med færre ben og lavere strømforbrug, mens DVP bruger parallele datapathes, der kræver flere fysiske ben og højere strømforbrug. En MIPI-kameragrænseflade opnår bedre tæthed og effektivitet, hvilket gør den til det standardvalg for moderne kompakte enheder og applikationer med højopløsningsbilleder.
Kan en DVP-kameramodule bruges som erstatning for en MIPI-kameragrænseflademodule?
DVP- og MIPI-kameragrænseflademoduler er ikke direkte udskiftelige, fordi de anvender fundamentalt forskellige elektriske grænseflader og kommunikationsprotokoller. Konvertering mellem dem kræver specialiserede grænsefladebroer eller signalomdannelseshardware, hvilket tilføjer kompleksitet og omkostninger. Ved nye design er valg af indbygget MIPI-kameragrænsefladesupport derfor at foretrække, da det eliminerer denne konverteringsomkostning og sikrer optimal ydeevne.
Hvorfor er smartphones og moderne enheder standardiseret på MIPI-kameragrænsefladeteknologi?
MIPI-kameragrænsefladen blev standarden i mobile og bærbare enheder, fordi den leverer det kompakte formfactor, den lave strømforbrug og den høje hastighed, som disse applikationer kræver. Moderne processorer og billederignalprocessorer understøtter universelt MIPI-kameragrænsefladen indbygget. Desuden gør en MIPI-kameragrænseflade det muligt at køre flere kameramoduler samtidigt uden at udtømme systemressourcerne, hvilket er afgørende for moderne multikamera-smartphone-design og professionel billedudstyr.