
 EN



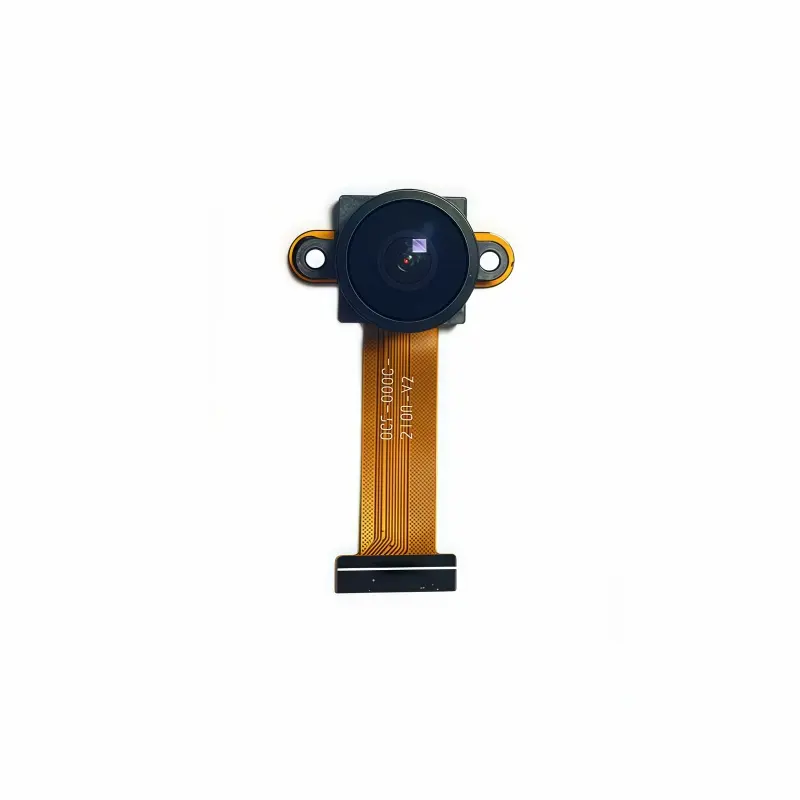
A kameramodulok kritikus összetevők a modern beágyazott rendszerekben, ipari berendezésekben és fogyasztói elektronikában. A különböző MIPI kamerainterfész szabványok és a hagyományos alternatívák közötti választás jelentősen befolyásolja a rendszer teljesítményét, az energiahatékonyságot és az integrációs bonyolultságot. A MIPI kamerainterfész-tervek és a DVP (Digital Video Port) protokollok közötti különbségek megértése segít a mérnököknek és termékmenedzsereknek megbízható döntést hozni arról, hogy melyik kamerarchitektúra felel meg legjobban adott alkalmazási igényeiknek.
A MIPI kamerainterfész és a DVP technológia két különböző filozófiát képvisel a vizuális adatátvitelben. A MIPI kamerainterfész architektúrája a soros adatátvitelre és az alacsonyabb tűszámra, valamint az alacsonyabb energiafogyasztásra helyezi a hangsúlyt, míg a DVP párhuzamos adatátviteli utakat használ, amelyek szélesebb fizikai tűigényt támasztanak. Ezek az alapvető különbségek hatással vannak az egész rendtervezésre, beleértve a nyomtatott áramkörök elrendezését, a processzor-erőforrások lefoglalását és az egész termék költségstruktúráját.
MIPI kamerainterfész architektúra és előnyei
Soros adatátvitel és tűhatékonyság
A MIPI kamerainterfész soros adatátviteli protokollokat használ, amelyek a vizuális információkat nagysebességű differenciális párokká tömörítik, nem pedig több párhuzamos tűn keresztül terjesztik szét az adatokat. Ez a soros architektúra azt jelenti, hogy a MIPI kamerainterfészhez lényegesen kevesebb fizikai tűre van szükség, mint a DVP megvalósításokhoz. Míg a DVP-kamerák 24 vagy több tűt igényelhetnek a 8 bites párhuzamos adat és vezérlőjelek átviteléhez, egy MIPI kamerainterfész ugyanazt az adatátvitelt csupán néhány kijelölt sáv segítségével tudja elvégezni – általában két vagy négy differenciális pár, valamint órajel- és vezérlővezetékek. Ez a tűszám-csökkenés közvetlenül kisebb nyomtatott áramkör-foglalatot eredményez, és lehetővé teszi a kompakt kameramodulok tervezését, amelyek alkalmasak térkorlátozott alkalmazásokra, például okostelefonokra, drónokra és orvosi képalkotó eszközökre.
Teljesítményhatékonyság és alacsony fogyasztású működés
A MIPI kamerainterfész természetes módon kevesebb elektromos energiát fogyaszt, mint a párhuzamos DVP megközelítések, mivel a soros adatátvitel kevesebb aktív jelvezetéket igényel. A digitális áramkörökben fellépő teljesítményfelvétel közvetlenül arányos a kapcsoló tűk számával és azok kapcsolási gyakoriságával. A MIPI kamerainterfész egyszerre csökkenti mindkét tényezőt. Emellett a MIPI protokollok támogatják a dinamikus energiakezelési funkciókat, amelyek lehetővé teszik a kamerainterfész alacsony fogyasztású állapotba való váltását üresjárat idején. Az akksiüzemű eszközök, az IoT érzékelők és az él számítási (edge computing) alkalmazások lényegesen profitálnak a MIPI kamerainterfész csökkent energiaigényéből. Az olyan rendszerek tervezésénél, ahol az akkumulátor-élettartam vagy a hőkezelés kritikus korlátozást jelent, a mérnökök gyakran a MIPI kamerainterfészt választják az optimális technológiai megoldásként.
DVP interfész jellemzői és gyakorlati korlátozásai
Párhuzamos adatarchitektúra és sávszélesség-megfontolások
A Digital Video Port (DVP) technológia egy régi párhuzamos interfészszabványt képvisel, amelyben a kamerából származó adatok egyszerre több vezetéken folynak át, általában 8, 10, 12, 16 vagy 24 bites szélességben, az adott megvalósítástól és a színmélység-igényektől függően. Ez a párhuzamos architektúra azt jelentette, hogy minden pixelelem adatbitje saját, külön jelvezetéket igényel, így nagy fizikai kapcsolatokra van szükség a kameramodul és a gazdaprocesszor között. Bár a párhuzamos adatátvitel egyszerű jelek integritását biztosítja mérsékelt sebességnél, a megközelítés egyre problémásabbá válik magasabb felbontások és gyorsabb képkocka-sebességek esetén. A DVP megvalósítások időzítési nehézségekbe ütköznek, amikor az órajel-frekvenciák több száz megahertznél járnak, mivel a számos párhuzamos vonalon történő jel-szinkronizáció kezelése késleltetést okoz és elektromágneses zavarokat generál, amelyek nem érintik ugyanilyen mértékben a MIPI kamerainterfészt.
Térbeli és integrációs korlátozások
A DVP technológia párhuzamos tűkkel való követelményei jelentős integrációs kihívásokat jelentenek a miniaturizált eszközökben és sűrűn elhelyezett nyomtatott áramkörös lapokon. Egy tipikus DVP kamerakapcsoló lényegesen több helyet igényel a nyomtatott áramkörös lapon, mint egy MIPI kamerainterfész-kapcsoló, mivel több tűre van szükség, és a vezetékek útvonaltervezése is bonyolultabb. Ez a korlátozás különösen élesedik a modern formátumokban, ahol a milliméteres méretek döntőek. Emellett a DVP tűkkel túlterhelt terve növeli a jelek integritásának problémáinak, a szomszédos tűk közötti kereszthatásnak és a gyártási hibáknak a kockázatát az összeszerelés során. A MIPI kamerainterfész alacsonyabb tűszáma és differenciális jelátviteli megközelítése kiváló zajimmunitást biztosít, és megbízható működést tesz lehetővé rövidebb távolságokon jelek torzulása nélkül, ezért a következő generációs fogyasztói és ipari berendezések elsődleges választása.
Alkalmazási forgatókönyvek és kiválasztási szempontok
Nagyon magas felbontású és mobil eszközök alkalmazásai
A modern okostelefonok, tablet számítógépek és hordozható orvosi eszközök majdnem kivétel nélkül a MIPI kamerafelületi szabványt használják, mivel ezek az alkalmazások rendkívül kis méretű kialakítást, kiváló akkumulátorkiemelést és nagy felbontású érzékelők támogatását igénylik, amelyek megapixeles képeket állítanak elő. A MIPI kamerafelület lehetővé teszi több kameramodul zavartalan integrálását egyetlen eszközbe, mert a soros architektúra minimális fizikai helyet és energiát igényel. Ipari alkalmazások – például autonóm járművek, megfigyelőrendszerek és orvosi képalkotás – szintén a MIPI kamerafelületet részesítik előnyben, mivel kiválóan képes magas képkockasebesség és többkamerás konfigurációk fenntartására anélkül, hogy túlterhelné a rendszer erőforrásait. A MIPI kamerafelület a fogyasztói elektronikában és a fejlett ipari szegmensekben is de facto szabvánnyá vált.
Régi rendszerek és költségérzékeny beágyazott projektek
Egyes régi ipari rendszerek, régebbi processzorplatformok és költségérzékeny beágyazott projektek továbbra is a DVP-technológiára támaszkodnak, mert a korábbi hardvertervek párhuzamos interfészekre voltak optimalizálva. Néhány régebbi mikrovezérlő-család és rendszer-chip (SoC) tervezés natívan támogatja a DVP-t anélkül, hogy külön interfész-híd vagy specializált képfeldolgozó egység szükséges lenne. Ezekben a korlátozott körülmények között a DVP alkalmazása – bár a technológia saját korlátozásai miatt – gyakran a leggazdaságosabb megoldást jelenti. Az új berendezéstervek azonban majdnem kivétel nélkül a MIPI kamerainterfészt választják, mivel a technológiai rések összehúzódtak, miközben a MIPI kamerainterfész architekturális előnyei egyre vonzóbbá váltak a költség, a teljesítmény és az integráció szempontjából.
GYIK
Mi a fő különbség a MIPI és a DVP kamerainterfészek között?
A MIPI kamerainterfész soros adatátvitelt használ, kevesebb tűvel és alacsonyabb energiafogyasztással, míg a DVP párhuzamos adatutakat igényel, amelyek több fizikai tűt és magasabb energiafelvételt igényelnek. A MIPI kamerainterfész kiváló sűrűséget és hatékonyságot ér el, ezért a modern, kompakt eszközök és nagy felbontású képfeldolgozási alkalmazások szabványos választása.
Használható-e egy DVP kameramodul a MIPI kamerainterfész-modul helyettesítésére?
A DVP és a MIPI kamerainterfész-modulok nem cserélhetők ki egymással közvetlenül, mert alapvetően eltérő elektromos interfészeket és kommunikációs protokollokat használnak. A két típus közötti átalakításhoz speciális interfész-híd- vagy jelátalakító hardver szükséges, ami bonyolultságot és költséget jelent. Új terveknél a natív MIPI kamerainterfész-támogatás kiválasztása kiküszöböli ezt az átalakítási ráhagyást, és optimális teljesítményt biztosít.
Miért a MIPI kamerainterfész-technológia a szabványos megoldás okostelefonokon és modern eszközökön?
A MIPI kamerainterfész a mobil és hordozható eszközök szabványos interfészévé vált, mert biztosítja az ilyen alkalmazásokhoz szükséges kompakt méretet, alacsony energiafelhasználást és nagy sebességet. A modern processzorok és képfeldolgozó egységek egyetemesen natívan támogatják a MIPI kamerainterfészt. Ezen felül a MIPI kamerainterfész lehetővé teszi több kameramodul egyidejű működését anélkül, hogy kimerítené a rendszer erőforrásait – ez elengedhetetlen a mai többkamerás okostelefon-terveknél és a professzionális képfeldolgozó berendezéseknél.