
 EN



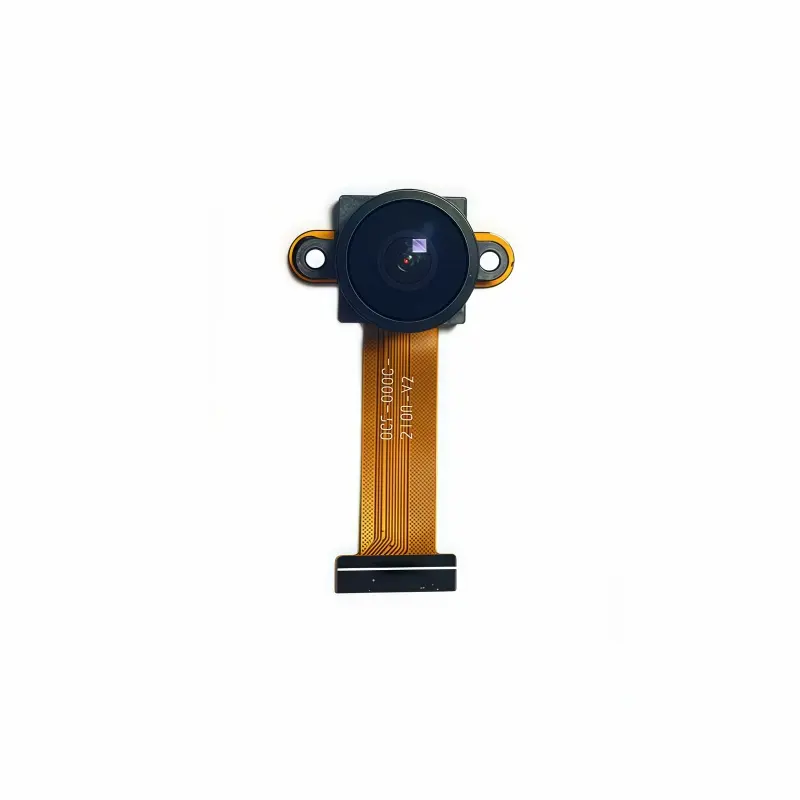
Kaameramoodulid on olulised komponendid kaasaegsetes süsteemides, mis põhinevad sisestatud tehnoloogial, tööstusseadmetel ja tarbekaupadel. Valik erinevate MIPI kaameraliidese standardite ja traditsiooniliste alternatiivide vahel mõjutab oluliselt süsteemi jõudlust, energiatõhusust ja integreerimise keerukust. MIPI kaameraliideste disaini ja DVP (Digital Video Port) protokollide erinevuste tundmine aitab inseneridel ja tootejuhtidel teha teadlikke otsuseid selle kohta, milline kaamerakujundus sobib kõige paremini nende konkreetsetele rakendusnõuetele.
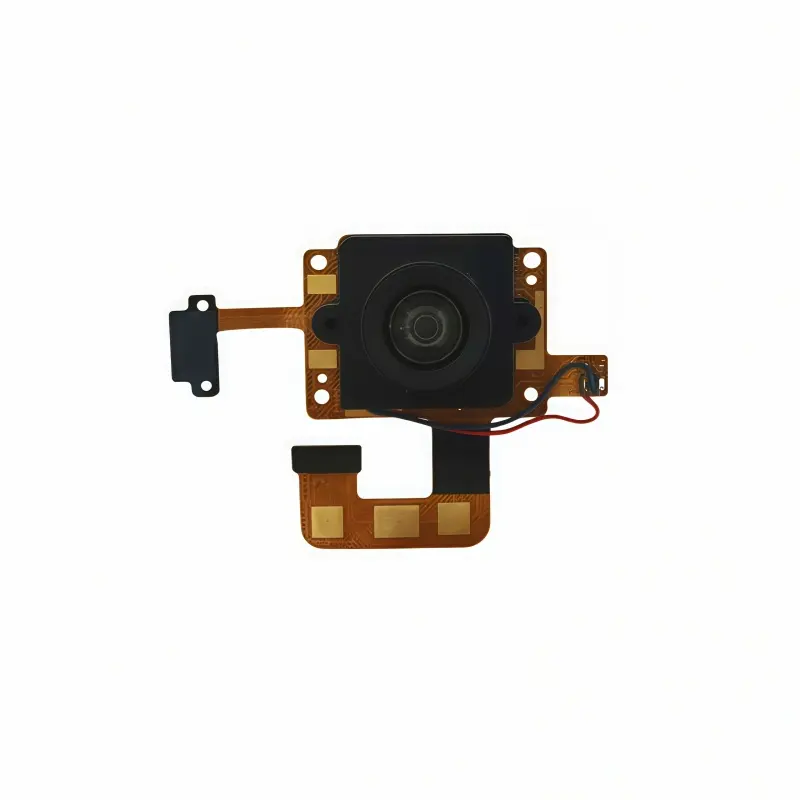
MIPI kaameraliidese ja DVP tehnoloogia esindavad kaht erinevat filosoofiat visuaalsete andmete edastamisel. MIPI kaameraliidese arhitektuur rõhutab järjestikust andmete edastamist väiksema pinide arvuga ja väiksema võimsustarbega, samas kui DVP kasutab paralleelseid andmete edastusliinu, millel on laiemad füüsilised pininõudmised. Need põhilised erinevused mõjutavad süsteemi projekteerimist kogu ulatuses – alates printplaatide paigutusest kuni protsessori ressursside jaotuseni ning kogu toote maksumustrini.
MIPI kaameraliidese arhitektuur ja eelised
Järjestikune andmete edastamine ja pinide efektiivsus
MIPI kaameraliidese puhul kasutatakse jadasisendit, mis ühendab visuaalset teavet kõrgkiiruselistesse erinevuspaaridesse, mitte seda levitades mitme paralleelse piniga. Selle jadearhitektuuri tõttu vajab MIPI kaameraliides oluliselt vähem füüsilisi pine, kui DVP rakendused. Kui DVP-kaamerad võivad nõuda 24 või enam pinni, et edastada 8-bitiseid paralleelseid andmeid koos juhtsignaalidega, siis saab MIPI kaameraliides sama andmete edastamise teostada vaid mõne spetsiaalse kanalaga – tavaliselt kaks või neli erinevuspaari pluss kella- ja juhtliinid. Pinude arvu vähendamine vähendab otseselt printplaatide ruumala ja võimaldab disainida kompaktemaid kaameramooduleid, mis sobivad ruumipiiratud rakendustesse, näiteks nutitelefonidesse, lennukitele ja meditsiinilistesse pildiülesande seadmetesse.
Võimsuse efektiivsus ja väikese võimsustarbega töö
MIPI kaameraliidese elektrienergia tarbimine on sisuliselt väiksem kui paralleelsete DVP lahenduste puhul, sest järjestikune edastus nõuab vähem aktiivseid signaallinju. Digitaalsete ahelate energiakadu on otseselt seotud lülituvate pinide arvuga ja nende lülitumissagedusega. MIPI kaameraliides vähendab mõlemat tegurit korraga. Lisaks toetavad MIPI protokollid dünaamilisi võimsuse haldusfunktsioone, mis võimaldavad kaameraliidesele oodata vaikseisus madala võimsustarbe olekut. Akuga toitetavad seadmed, IoT-sensorid ja äärekujutuslikud rakendused saavad MIPI kaameraliidese väiksema võimsustarbega olulist kasu. Insenerid, kes projekteerivad süsteeme, kus aku eluiga või soojusjuhtimine on kriitilise tähtsusega, valivad sageli MIPI kaameraliidese optimaalse tehnoloogia valikuna.
DVP liidese omadused ja praktilised piirangud
Paralleelne andmearhitektuur ja ribalaiuse kaalutlused
Digital Video Porti tehnoloogia esindab vanemat paralleelset liidestandardit, kus kaamera andmed liiguvad samaaegselt mitme pini vahendusel, tavaliselt 8, 10, 12, 16 või 24 baidi laiuses konkreetse rakenduse ja värvikasvavuse nõuete järgi. See paralleelne arhitektuur tähendas, et iga piksli andmebit okupeerib oma eraldiseisva signaallüli, nõudes kaamera mooduli ja hostprotsessori vahel märkimisväärseid füüsilisi ühendusi. Kuigi paralleelne edastus tagab lihtsa signaalitervikluse mõõdukatel kiirustel, muutub see lähenemine probleemsemaks kõrgematel eraldusvõimetel ja kiirematel kaadrisagedustel. DVP rakendused silmitsuvad ajastamisprobleemidega, kui kella sagedused lähenevad sadade megahertsidele, kuna paljude paralleelsete joonte üle signaali sünkroonimise haldamine tekitab moonutusi ja elektromagnetilise segatuse ohud, mida MIPI kaamera liides sama määraga ei kogu.
Ruumi ja integreerimise piirangud
DVP-tehnoloogia paralleelsete kontaktide nõuded tekitavad olulisi integreerimisprobleeme miniaturiseeritud seadmetes ja tihedalt paigutatud trükkplaatidel. Tüüpiline DVP-kamerakontakti ühendus nõuab oluliselt rohkem pinnat, kui MIPI-kameraliidese ühendus, kuna kontaktide arv on suurem ja marsruutimine keerukam. See piirang muutub eriti teravnaks kaasaegsetes konstruktsioonides, kus millimeetritasemel mõõtmed on olulised. Lisaks suurendab DVP kontaktirohke disain signaalikvaliteedi probleemide, naaberkontaktide vahelise sega ja tootmisvigade tekke ohtu monteerimisel. MIPI-kameraliidese väiksem kontaktide arv ja diferentsiaalne signaalimisviis tagavad parema müra vastupidavuse ning võimaldavad usaldusväärset tööd lühemate kauguste korral ilma signaali halvenemiseta, mistõttu on see eelistatud valik järgmise põlvkonna tarbija- ja tööstusseadmete jaoks.
Rakendussituatsioonid ja valikukriteeriumid
Kõrglahutuslikud ja mobiilsed seadmed
Kaasaegsed nutitelefonid, tahvelarvutid ja kanduvad meditsiiniseadmed kasutavad peaaegu üleüldiselt MIPI kaameraliidese standardit, sest need rakendused nõuavad väga kompaktset kuju, erakordset aku tõhusust ja toetust kõrglahutuslikele sensoritele, mis toodavad megapikslite tasemel pilti. MIPI kaameraliides võimaldab sujuvat mitme kaamermooduli integreerimist ühte seadmesse, kuna selle jadarkhitektuur kasutab vähe füüsilist ruumi ja energiat. Ka tööstusrakendused – näiteks isemääratlevad sõiduautod, jälgimissüsteemid ja meditsiiniline pildistamine – eelistavad MIPI kaameraliidest oma üleüldise võimet tagada kõrged kaadrisagedused ja mitme kaameraga konfiguratsioonid ilma süsteemi ressursside ülekoormamiseta. MIPI kaameraliides on saanud de facto standardiks nii tarbetooteelektronikas kui ka täpp-tööstuslikus valdkonnas.
Vanemad süsteemid ja kulutundlikud süsteemseadeldised projektid
Mõned vanemad tööstuslikud süsteemid, vanemad protsessoriplatvormid ja maksumäärast tingitud süsteemid on endiselt sõltuvad DVP-tehnoloogiast, kuna ajaloolised riistvarakujundused olid optimeeritud paralleelsete liideste jaoks. Mõned vanemad mikrokontrolleri perekonnad ja süsteemide-ühe-paigalduse (SoC) kujundused sisaldavad DVP-toetust ilma eraldi liideste ühenduste või spetsialiseeritud pildisignaaliprotsessoriteta. Sellistes piiratud olukordades võib DVP kasutuselevõtt olla kõige majanduslikum lahendus, kuigi tehnoloogial on oma sisemised piirangud. Uute seadmete kujundused valivad aga peaaegu ühtselt MIPI kaameraliidese, kuna tehnoloogia vahe on vähenenud ning MIPI kaameraliidese arhitektuurilised eelised on muutunud üha tõsisemaks nii maksumäära, jõudluse kui ka integreerimise mõttes.
KKK
Mis on peamine erinevus MIPI ja DVP kaameraliideste vahel?
MIPI kaameraliidese järjestikülekande kasutamine vähendab pinne arvu ja võimsustarvet, samas kui DVP kasutab paralleelseid andmeteid, mis nõuavad rohkem füüsilisi pine ja suuremat võimsustarvet. MIPI kaameraliides saavutab ülekaalukama tiheduse ja tõhususe, mistõttu on see kaasaegsete kompaktsete seadmete ja kõrglahutuslike pilditamisrakenduste standardvalik.
Kas DVP kaameramoodulit saab kasutada MIPI kaameraliidese mooduli asendusena?
DVP ja MIPI kaameraliidese moodulid ei ole otseselt vahetuvad, sest nad kasutavad põhimõtteliselt erinevaid elektroonilisi liideseid ja suhtluskokkuleppeid. Nende vahelise teisendamiseks on vajalikud spetsiaalsed liidese sildid või signaaliteisendusseadmed, mis lisavad keerukust ja kulutusi. Uute disainide puhul tagab otsene MIPI kaameraliidese toetus selle teisenduskoorma puudumise ning optimaalse jõudluse.
Miks on nutitelefonid ja kaasaegsed seadmed standardiseeritud MIPI kaameraliidese tehnoloogial?
MIPI kaameraliides sai mobiil- ja kandevate seadmete standardiks, kuna see tagab nende rakenduste jaoks vajaliku kompaktse konstruktsiooni, väikese võimsustarbimise ja kõrgkiirusega võimalused. Kaasaegsed protsessorid ja pildisignaaliprotsessorid toetavad üleüldiselt MIPI kaameraliidest nativaalselt. Lisaks võimaldab MIPI kaameraliides mitme kaamermooduli samaaegset tööd ilma süsteemiressursside ülekoormamiseta, mis on oluline tänapäevaste mitmekaameraga nutitelefonide disaini ja professionaalse pilditöötlusseadmete jaoks.