
 EN



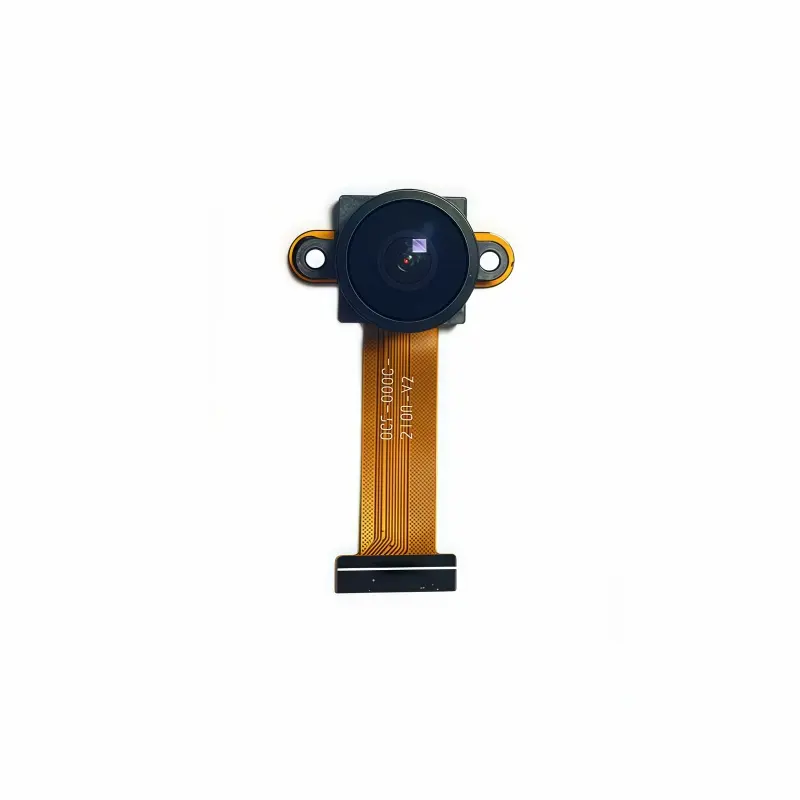
Kameramoduler utgör kritiska komponenter i moderna inbäddade system, industriell utrustning och konsumentelektronik. Valet mellan olika MIPI-kameragränssnitt standarder och traditionella alternativ påverkar väsentligt systemprestanda, strömeffektivitet och integrationskomplexitet. Att förstå skillnaderna mellan MIPI-kameragränssnittsdesigner och DVP-protokoll (Digital Video Port) hjälper ingenjörer och produktchefer att fatta informerade beslut om vilken kamerarkitektur som bäst uppfyller deras specifika applikationskrav.
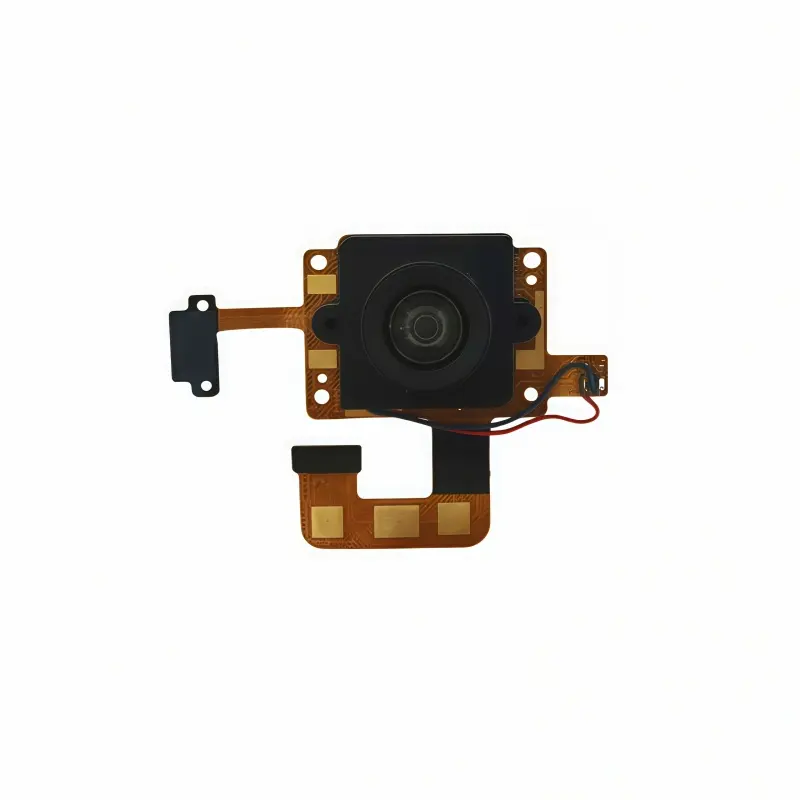
MIPI-kameragränssnittet och DVP-tekniken representerar två olika filosofer inom överföring av visuella data. MIPI-kameragränssnittets arkitektur betonar seriell datatransmission med färre kontakter och lägre efforförbrukning, medan DVP använder parallella datapathways med större krav på fysiska kontakter. Dessa grundläggande skillnader påverkar hela systemdesignen, från kretskortslayout till processorresursallokering och slutligen produktens kostnadsstruktur.
MIPI-kameragränssnittsarkitektur och fördelar
Seriell datatransmission och kontakt-effektivitet
MIPI-kameragränssnittet använder serielldataöverföringsprotokoll som sammanfattar visuell information till höghastighetsdifferenspar istället för att sprida data över flera parallella kontakter. Denna seriella arkitektur innebär att ett MIPI-kameragränssnitt kräver betydligt färre fysiska kontakter jämfört med DVP-implementeringar. Medan DVP-kameror kan kräva 24 eller fler kontakter för att överföra 8-bitars parallelldata tillsammans med styrsignalerna klarar ett MIPI-kameragränssnitt samma dataöverföring med endast ett fåtal dedikerade kanaler, vanligtvis två eller fyra differenspar plus klock- och styrledningar. Denna minskning av antalet kontakter leder direkt till mindre kretskortsytor och möjliggör utformningen av mer kompakta kameramoduler som är lämpliga för applikationer med begränsat utrymme, såsom smartphones, drönare och medicinska bildbehandlingsenheter.
Effektivitet och drift vid låg effekt
MIPI-kameragränssnittet förbrukar i sig mindre elektrisk effekt än parallella DVP-lösningar, eftersom seriell överföring kräver färre aktiva signalledningar. Effektförbrukningen i digitala kretsar står i direkt samband med antalet växlande kontaktpinnar och deras växlingsfrekvens. Ett MIPI-kameragränssnitt minskar båda faktorerna samtidigt. Dessutom stödjer MIPI-protokoll funktioner för dynamisk effekthantering, vilket gör det möjligt för kameragränssnittet att gå in i lågeffektlägen under inaktiva perioder. Batteridrivna enheter, IoT-sensorer och edge-computing-applikationer drar stora fördelar av MIPI-kameragränssnittets minskade effektkrav. Ingenjörer som utvecklar system där batteritid eller värmehantering utgör kritiska begränsningar väljer ofta ett MIPI-kameragränssnitt som den optimala tekniklösningen.
DVP-gränssnittets egenskaper och praktiska begränsningar
Parallell dataarkitektur och bandbreddsoverväganden
Digital Video Port-teknik representerar en äldre parallellgränssnittsstandard där kameradata flödar samtidigt över flera pinnar, vanligtvis 8, 10, 12, 16 eller 24 bitar bred beroende på specifik implementation och krav på färgdjup. Denna parallella arkitektur innebar att varje pixeldata-bit upptar sin egen dedikerade signalledning, vilket kräver omfattande fysiska anslutningar mellan kameramodulen och värdprocessorn. Även om parallell översändning erbjuder enkel signalintegritet vid måttliga hastigheter blir denna metod alltmer problematisk vid högre upplösningar och snabbare bildfrekvenser. DVP-implementationer möter tidsrelaterade utmaningar när klockfrekvenserna närmar sig hundratals megahertz, eftersom hanteringen av signalsynkronisering över ett stort antal parallella ledningar introducerar förskjutning (skew) samt elektromagnetisk störningsproblem som inte påverkar ett MIPI-kameragränssnitt i lika hög grad.
Utrymmes- och integrationsbegränsningar
De parallella kontaktkraven för DVP-tekniken skapar betydande integrationsutmaningar i miniatyriserade enheter och tätt packade kretskort. En typisk DVP-kamerakontakt kräver avsevärt mer kortyta än en MIPI-kameragränssnittskontakt på grund av det högre antalet kontakter och den tillhörande routningskomplexiteten. Denna begränsning blir särskilt akut i moderna formfaktorer där millimeternivåns mått är avgörande. Dessutom ökar DVP:s kontaktintensiva design risken för signalintegritetsproblem, korsförvrängning mellan intilliggande kontakter och tillverkningsfel under monteringen. MIPI-kameragränssnittets lägre antal kontakter och differentiella signalering ger bättre störningsimmunitet och möjliggör pålitlig drift över kortare avstånd utan signalförsvagning, vilket gör det till det föredragna valet för konsument- och industriutrustning av nästa generation.
Applikationsscenarier och urvalskriterier
Applikationer för högupplösningsförmåga och mobila enheter
Modern smartphones, tablets och bärbara medicinska enheter använder nästan universellt MIPI-kameragränssnittsstandarden, eftersom dessa applikationer kräver extremt kompakta formfaktorer, exceptionell batterieffektivitet och stöd för högupplösta sensorer som genererar bilder med megapixel-upplösning. Ett MIPI-kameragränssnitt möjliggör sömlös integration av flera kameramoduler i en enda enhet, eftersom den seriella arkitekturen kräver minimal fysisk plats och strömförbrukning. Industriella applikationer, inklusive autonoma fordon, övervakningssystem och medicinsk bildbehandling, väljer också MIPI-kameragränssnittet på grund av dess överlägsna förmåga att upprätthålla höga bildfrekvenser och flerkamerakonfigurationer utan att överbelasta systemresurserna. MIPI-kameragränssnittet har blivit de facto-standard inom både konsumentelektronik och avancerade industriella segment.
Legacy-system och kostnadskänsliga inbyggda projekt
Vissa gamla industriella system, äldre processorplattformar och kostnadskänsliga inbäddade projekt kan fortfarande förlita sig på DVP-teknik eftersom historiska hårdvarudesign optimerades kring parallella gränssnitt. Vissa äldre mikrokontrollerfamiljer och system-on-chip-design inkluderar inhemskt DVP-stöd utan att kräva separata gränssnittsbroar eller specialiserade bildsignalprocessorer. I dessa begränsade scenarier kan införandet av DVP vara den mest ekonomiska vägen framåt trots teknikens inneboende begränsningar. Men nya utrustningskonstruktioner väljer nästan jämnt ett MIPI-kameragränssnitt eftersom teknikklyftorna har minskat medan de arkitektoniska fördelarna med MIPI-kameragränssnittet har blivit alltmer övertygande över kostnad, prestanda och integrationsdimensioner.
Vanliga frågor
Vad är den främsta skillnaden mellan MIPI- och DVP-kameranterfacet?
MIPI-kameragränssnittet använder seriell översändning med färre kontakter och lägre effektförbrukning, medan DVP använder parallella datapathar som kräver fler fysiska kontakter och högre effektförbrukning. Ett MIPI-kameragränssnitt uppnår överlägsen täthet och effektivitet, vilket gör det till standardvalet för moderna kompakta enheter och applikationer med högupplöst bildkvalitet.
Kan en DVP-kameramodul användas som ersättning för en MIPI-kameragränssnittsmodul?
DVP- och MIPI-kameragränssnittsmoduler är inte direkt utbytbara eftersom de använder fundamentalt olika elektriska gränssnitt och kommunikationsprotokoll. Omvandling mellan dem kräver specialiserade gränssnittsbridgar eller signalomvandlingshårdvara, vilket ökar komplexiteten och kostnaden. För nya designlösningar eliminerar valet av inbyggt stöd för MIPI-kameragränssnitt denna omvandlingsbelastning och säkerställer optimal prestanda.
Varför är smartphones och moderna enheter standardiserade på MIPI-kameragränssnittsteknologi?
MIPI-kameragränssnittet blev standarden för mobila och bärbara enheter eftersom det ger den kompakta formfaktorn, låga effektförbrukningen och höga hastigheten som krävs för dessa applikationer. Moderna processorer och bildsignalkonverterare stödjer universellt MIPI-kameragränssnittet inbyggt. Dessutom gör ett MIPI-kameragränssnitt att flera kameramoduler kan fungera samtidigt utan att utarma systemresurserna, vilket är avgörande för samtida smarttelefoner med flera kameror och professionell bildutrustning.