
 EN



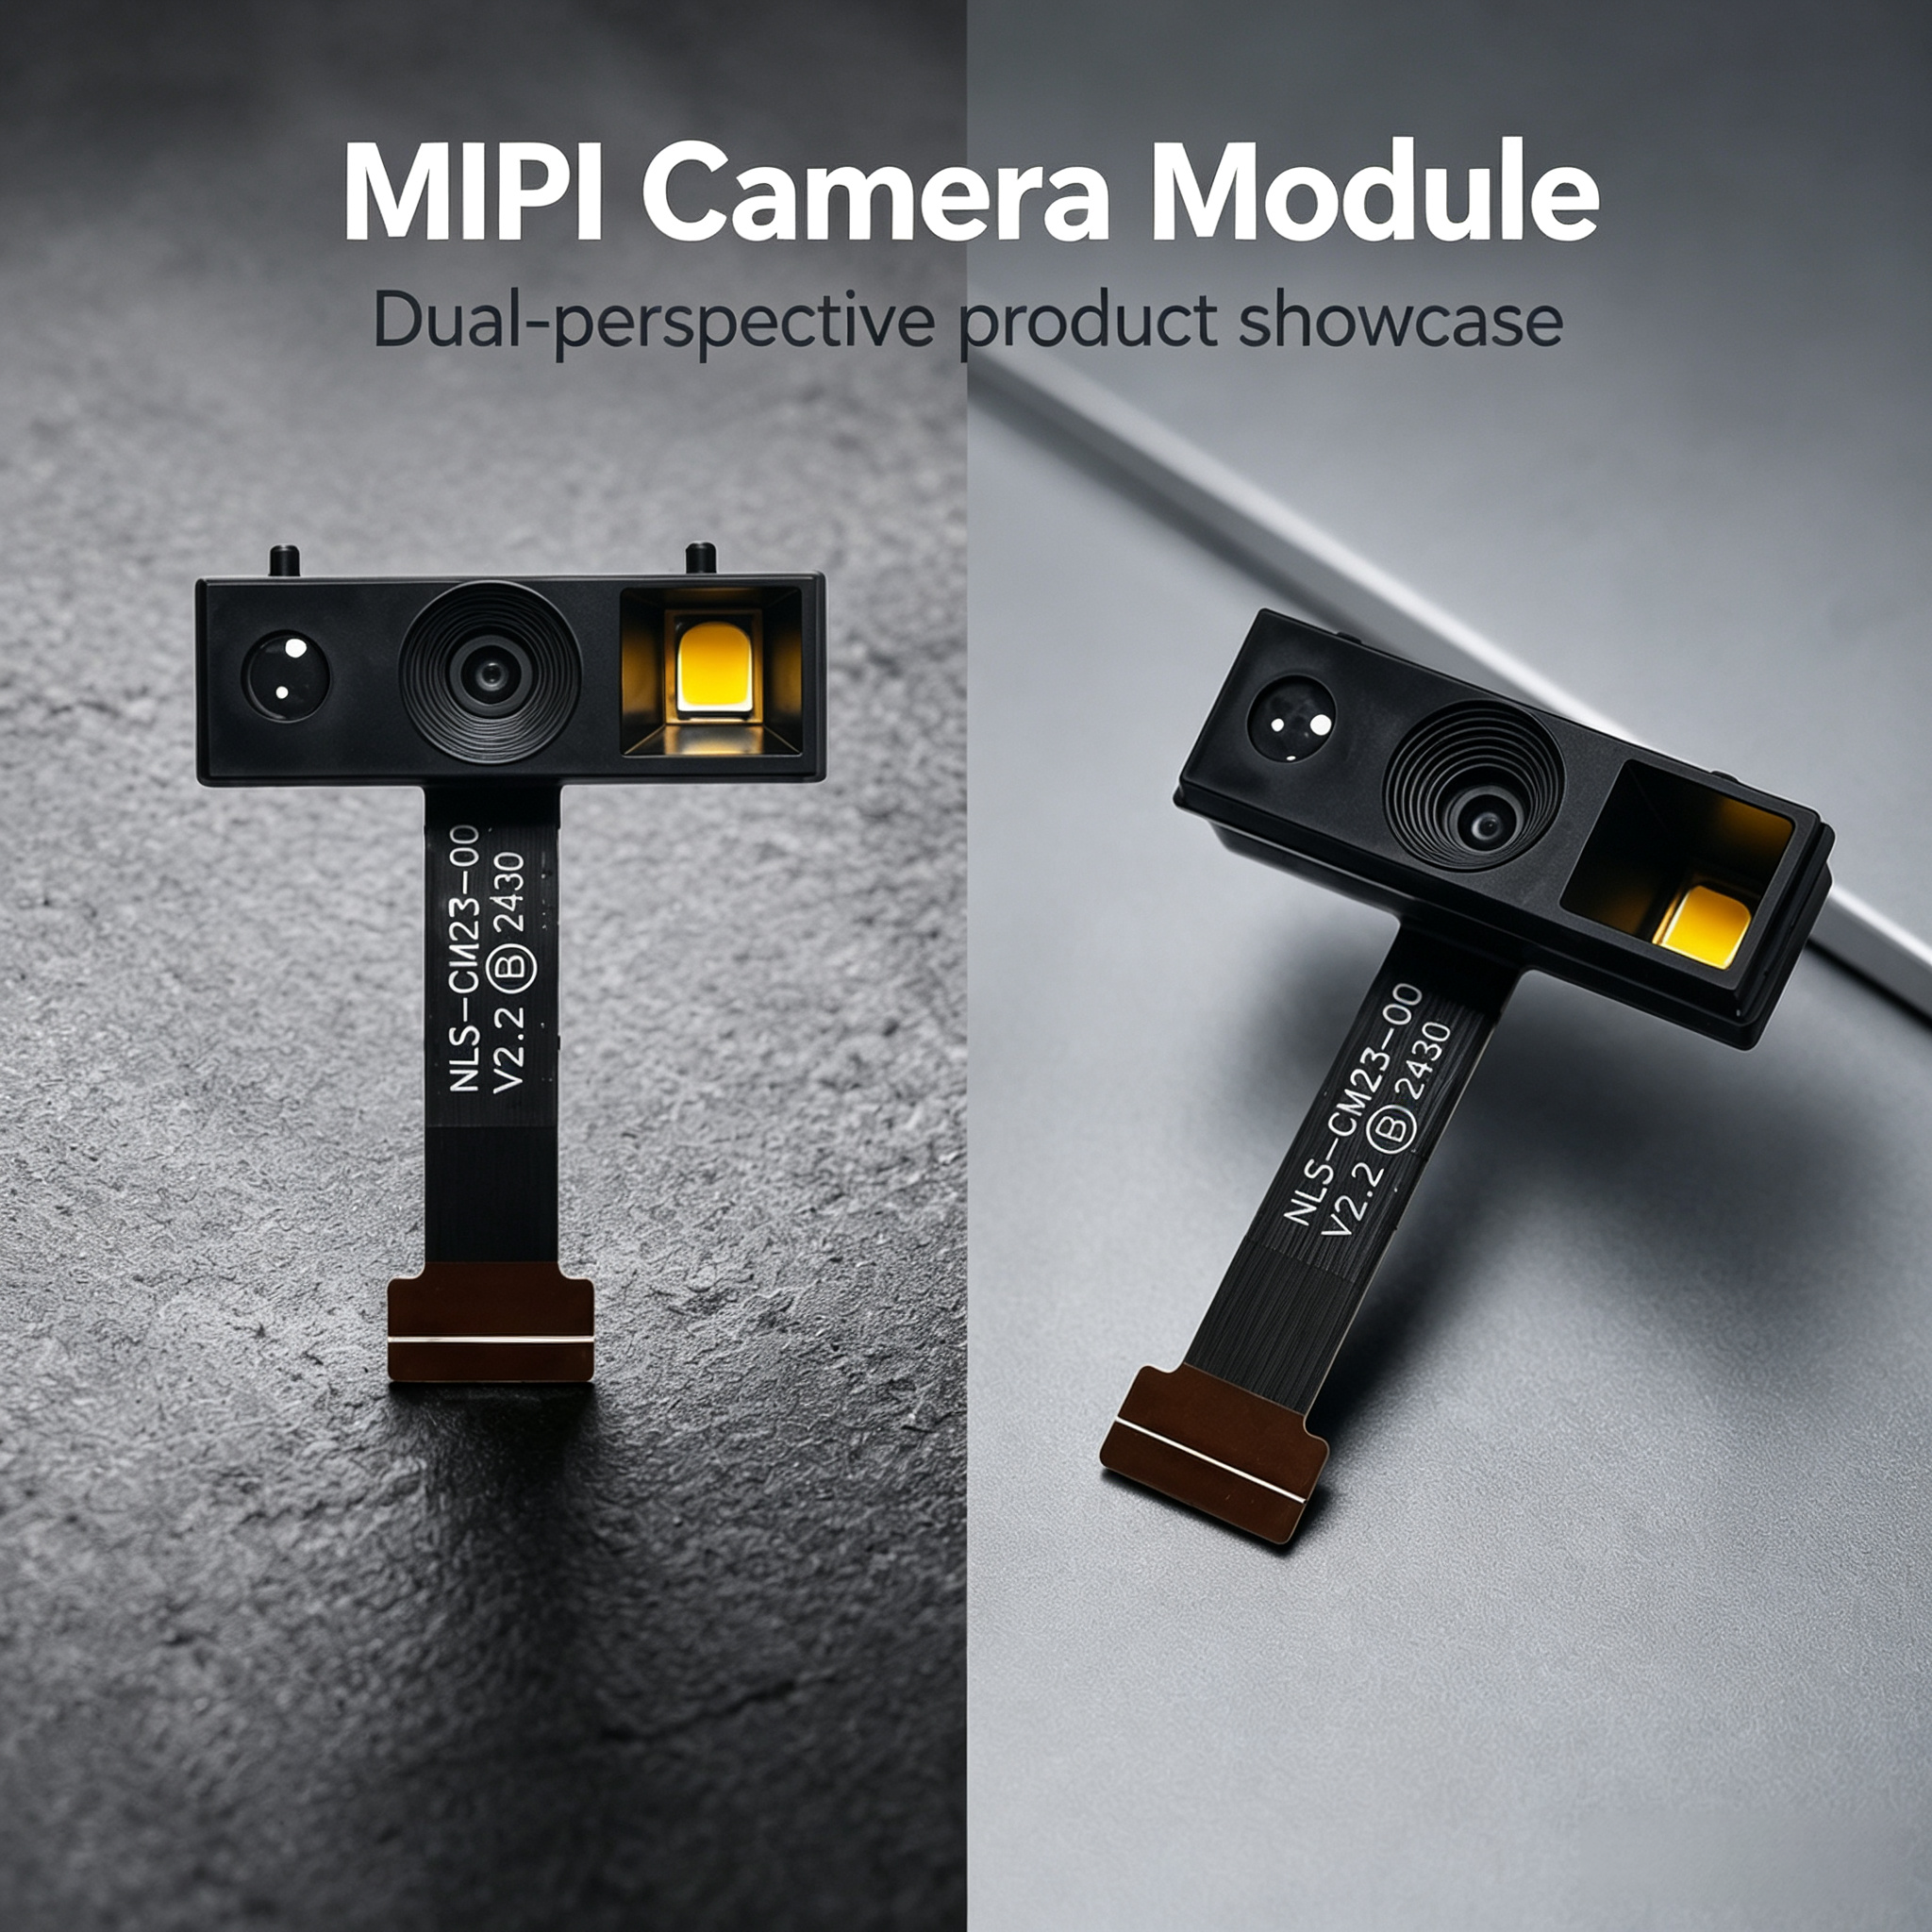
Die keuse van die regte kameraskoppelvlak vir jou ingebedde sigstelsel vereis 'n begrip van die fundamentele verskille tussen twee dominante tegnologieë: die mIPI-kameramodule en die USB-kamerasmodule. Albei argitekture dien siggebaseerde toepassings, maar hulle spreek verskillende ontwerpprioriteite, kragbegrotings en integrasiebeperkings aan. Hierdie vergelyking gaan verder as basiese spesifikasies om te ondersoek wanneer elke koppelvlak werklike besigheidswaarde lewer en waar 'n verkeerde keuse duur herwerk verder afstreep.
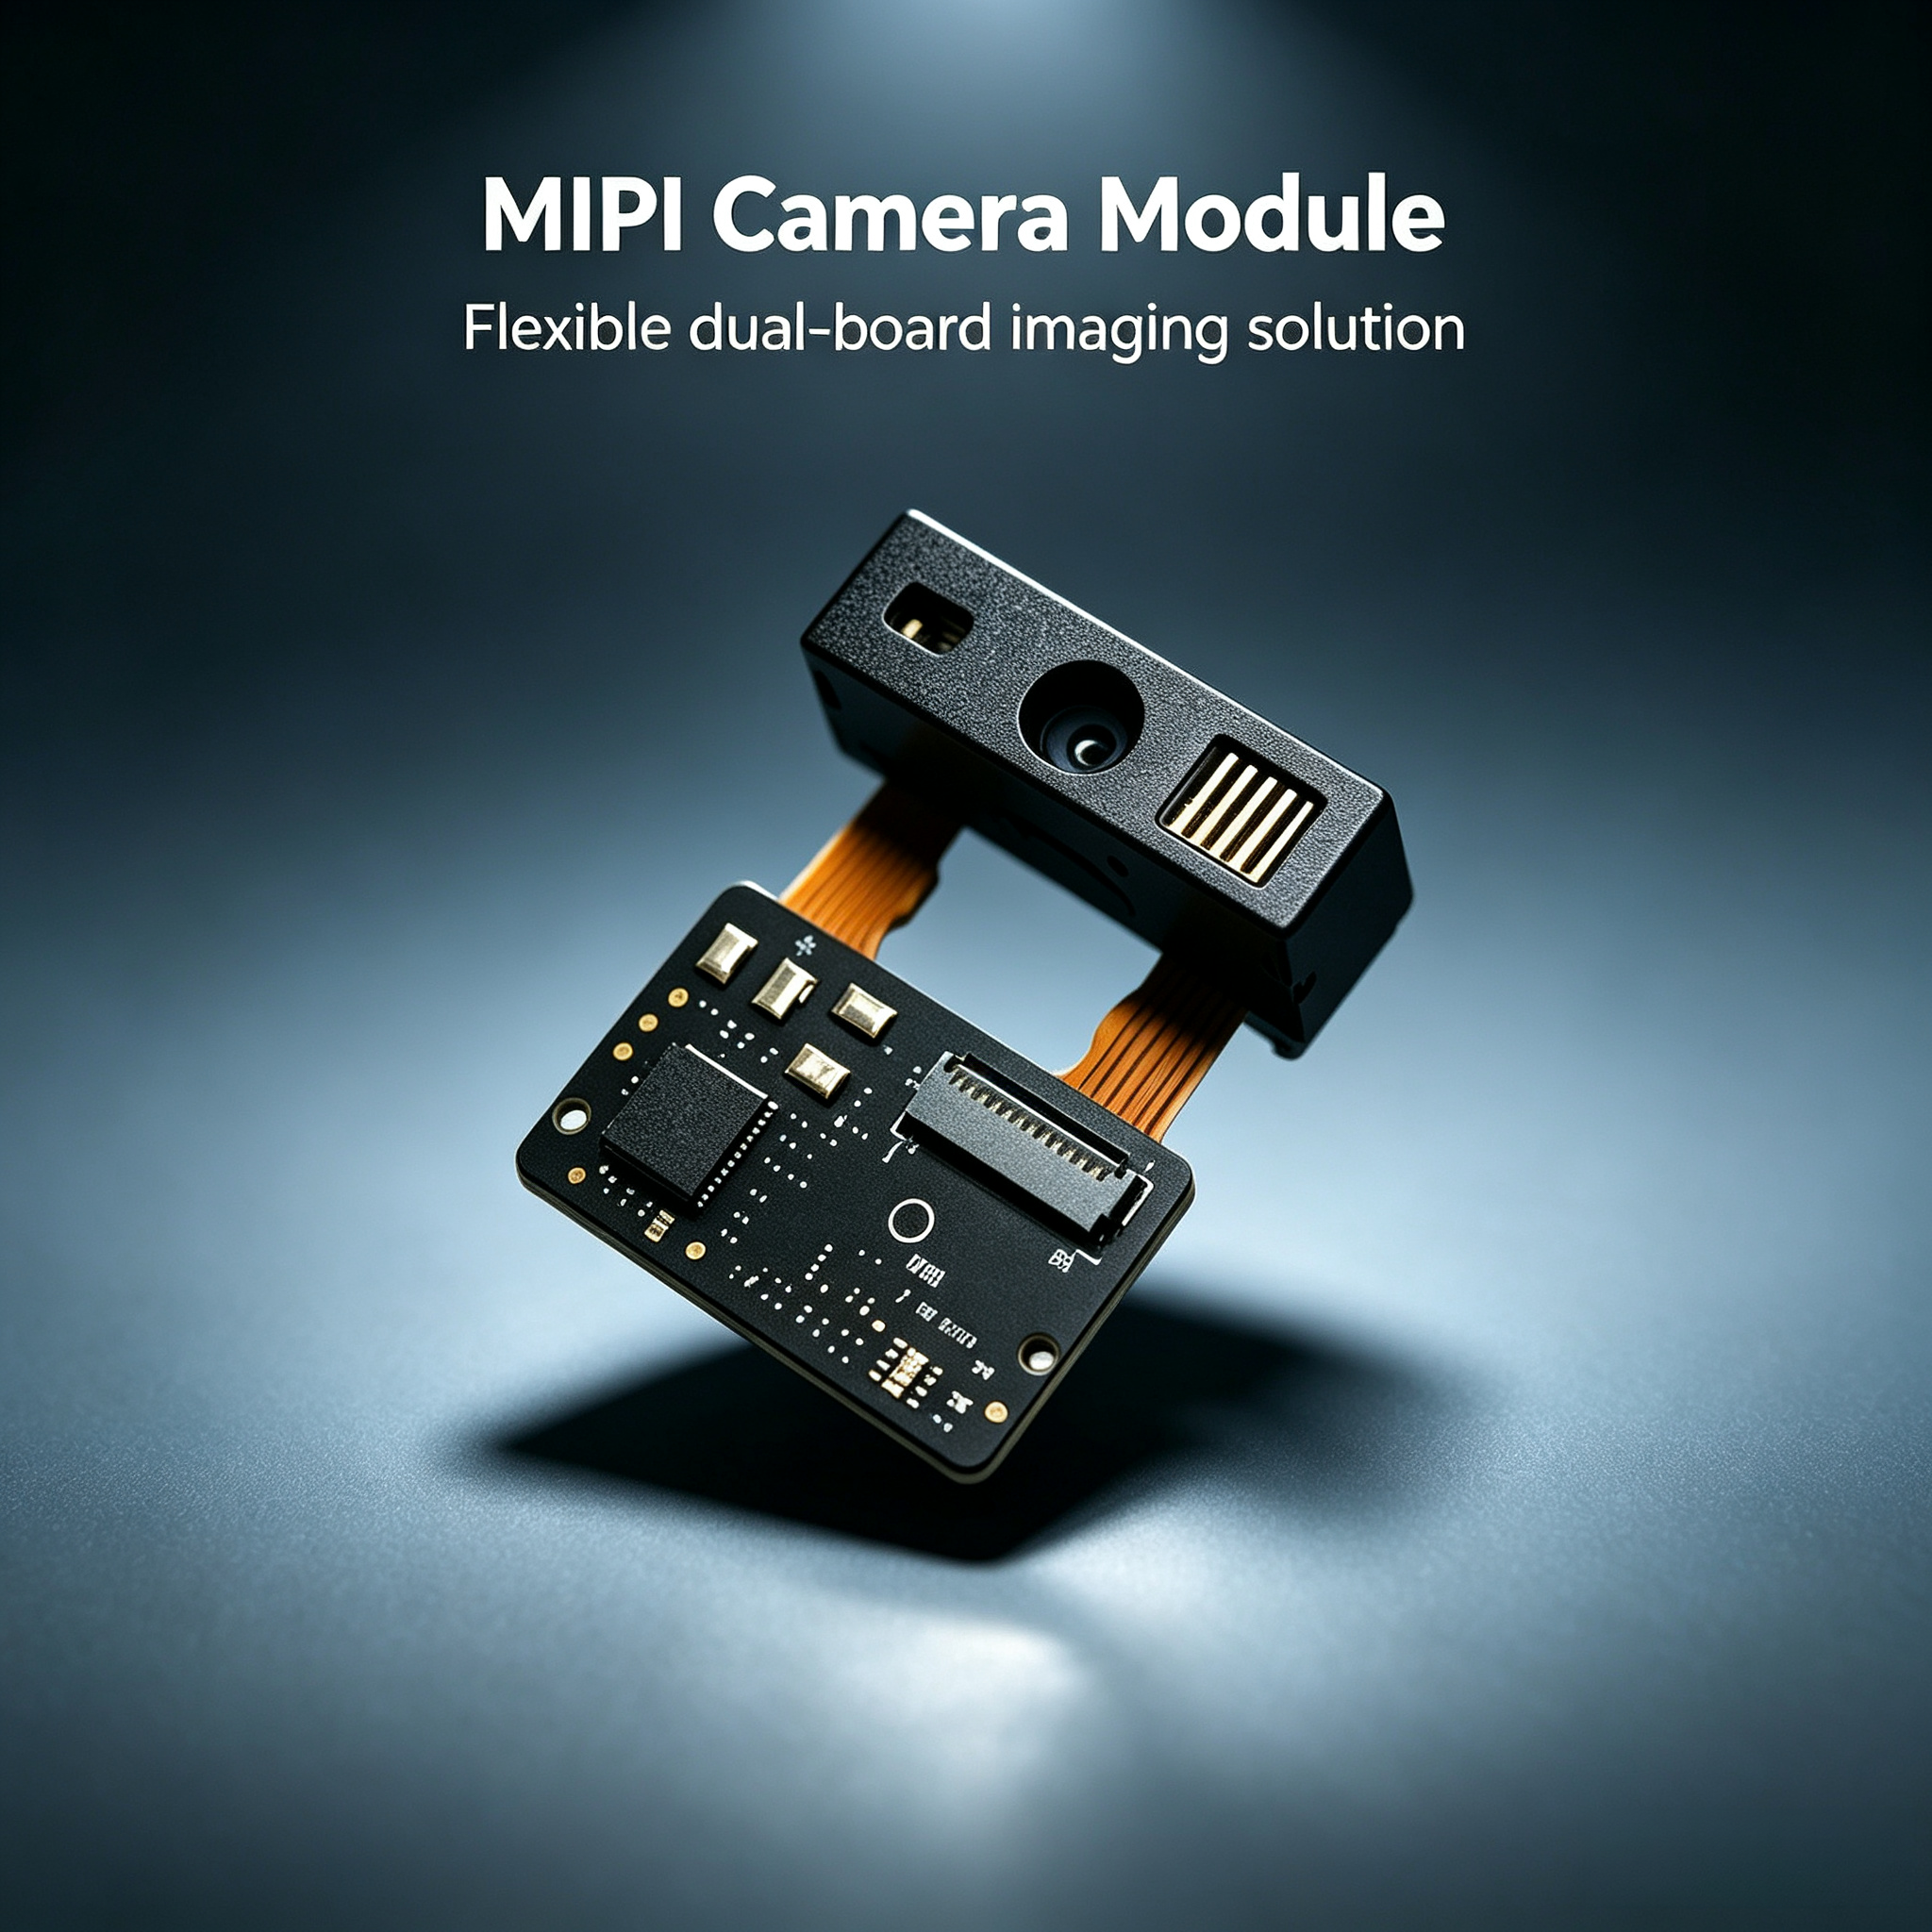
Die keuse tussen ’n USB- en ’n MIPI-kameraselfoonmodule bepaal alles – van energieverbruik en PCB-bedienvlak-kompleksiteit tot verwerkingstydvertraging en stelseluitbreidbaarheid. ’n Begrip van hierdie kompromisse vroeg in die proses voorkom konflikte tydens ontwikkeling tussen hardewareargitekte, firmware-ingenieurs en produkbestuurders. Elke koppelvlak het sy eie voordele in spesifieke toepassingscenario’s, en hierdie gids bied ’n duidelike, industriële oorsig van die besluitnemingproses.
Argitektuur en Fundamente van Signaaloordrag
MIPI-kameraselfoonmoduleprotokolstruktuur
MIPI CSI-2 is ’n hoëspoed-reekspanningprotokol wat spesifiek vir mobiele en ingebedde beeldstelsels ontwerp is. Die MIPI-kameraselfmodule stuur rou-pikseldata oor toegewyse verskilpare teen spoed wat wissel van 80 Mbps tot meer as 2 Gbps per baan, afhangende van die weergawe en implementering. MIPI werk in ’n meester-slaafkonfigurasie waar die SoC beheer oor beeldvasvorderingstyd, resolusie en raamtempo uitoefen deur ’n afsonderlike I2C-beheerbus, terwyl video-data oor onafhanklike CSI-bane vloei.
Hierdie skeiding van beheer- en data-paaie skep doeltreffendheidsvoordele wat in kragbeperkte omgewings vermenigvuldig word. Die MIPI-kameraselfmodule-implementering vermy die voortdurende handskakeloorbelasting wat by USB-stapeloordragte voorkom, wat dit moontlik maak vir sensore om tussen raamopnames in lae-kragtoestande te tree. Veelbaankonfigurasies—tipies 1, 2 of 4 bane—verskaf skaalbaarheid sonder protokolwyzigings, sodat stelselargitekte bandwydte aan werklike toepassingsbehoeftes kan aanpas sonder oorversiening.
USB-kamera-module datavloei en topologie
USB-kamera-modules implementeer die USB-video-klas-spesifikasie, wat beeldoordrag oor die USB-stapeloorvoerprotokol plaas. In teenstelling met die vergelyking tussen USB- en MIPI-kamera-modules, is USB van nature 'n gasheer-geïnisieerde, op opvraging gebaseerde stelsel. Die gasheer versoek voortdurend beeldraamte, verwerk die versoek, haal data uit die toestel se buffer en begin die volgende oordrag-siklus. Hierdie transaksie-oorhead bly konstant ongeag of jy by 1 fps of 30 fps vasvang, wat doeltreffendheidsverliese in lae-raamtempo-toepassings veroorsaak.
USB-kamera-modules maak gebruik van gestandaardiseerde plug-and-play-stuurprogramme en universele versoenbaarheid met verbruikersrekenaarplatforms. Die voordeel van die AI-siening MIPI-kamera-module ten opsigte van kragdoeltreffendheid kom ten koste van hierdie universele toepaslikheid. USB vereis onderhandelde bandwydte-toekennings, opsommingprotokolle en beskrywerontleding—lae infrastruktuur wat determinisme-uitdagings skep vir tydsgebaseerde sigpype in industriële omgewings.
Kragverbruik en termiese oorwegings
Energie-doeltreffendheid in MIPI-gebaseerde stelsels
Energieverbruik word die beslissende faktor in batterye-aangedrewe en veld-geïmplementeerde stelsels. Die MIPI-kameraselfstandige-moduleargitektuur maak beduidend laer kragverbruik moontlik omdat die protokol dinamiese bandwydteaanpassing en intelligente klokafsluiting ondersteun. Wanneer die stelsel beelde by 'n laer resolusie of verminderde beeldfrekwensie vasvang, verminder die MIPI-koppelvlak die snelheid van die seriele klok en aktivering van die lane, wat direk die voedingstroom verlaag. 'n AI-visie MIPI-kameraselfstandige-module wat by 15 fps werk, verbruik meetbaar minder krag as dieselfde sensor wat via USB by dieselfde beeldfrekwensie gekoppel is.
Termiese dissipasie verbeter saam met verminderde drywing. MIPI-gebaseerde randtoestelle in buitelug-toesig- of landbou-moniterings-toepassings handhaaf laer sensor- en SoC-kontaktemperature, wat die leeftyd van komponente verleng en die vereistes vir koelingsinfrastruktuur verminder. Drywingsbesparings versamel oor die tydperk van implementering — 'n veldtoestel wat maande lank werk, versamel beduidende vermindering in batteryvervangingssiklusse of sonpanele-groottevereistes.
USB-module-drywingslas en kompromisse
USB-kamera-modules veroorsaak 'n aanhoudende drywingslas deur voortdurende gasheer-toestelonderhandeling, selfs tydens stilstandperiodes. Die USB-koppelvlak handhaaf terminasie-trekopwaarts, seinintegriteitsmonitering en protokolstatusmasjiene wat drywing verbruik onafhangend van werklike beeldoordragaktiwiteit. Vir toepassings wat af en toe foto's neem eerder as kontinue videoskakels, gun die drywingsdoeltreffendheid van usb teenoor mipi-kamera-modules duidelik MIPI-ontwerpe. Die drywingslas word minder krities in stelsels met eksterne drywingsvoorsienings, maar bly probleematies vir draagbare en IoT-implantasies.
Termiese oorwegings stem ooreen met drywingsneigings. USB-modules versprei hitte oor die hele datapad, insluitend die gasheerbeheerder-silikon, kabelweerstand en toestelstroombane. MIPI-implementasies fokus hitteverspreiding in die SoC en sensor, wat beter plaaslike verkoelingontwerp moontlik maak. In kompakte industriële vormfaktore voorkom hierdie verskil termiese interferensie tussen beeldvorming- en verwerking-substelsels.
Integrasiekompleksiteit en stelselontwerpimplikasies
PCB-lêergestalting en koppelvlakroutebepaling
Die MIPI-kamera-modulekoppelvlak vereis noukeurige hoëspoedverskilpaad-bediening, impedansie-afstemming en kruiskommunikasie-bestuur. MIPI CSI-2-spore werk teen Gbps-tempo’s, wat PCB-spoorlengte-afstemming binne toleransies en beheerde deur-spesifikasies vereis. Die MIPI-kamera-module-voetspoor bly egter klein omdat data-verkeer op 1 tot 4 verskilpare plus beheerlyne gekonsentreer is, wat die totale aantal I/O-pinne op die SoC verminder. Seinintegriteitsuitdagings is goed verstaan en word gereeld deur verwysingsontwerpe van kamera-sensor- en SoC-verskaffers opgelos.
USB-kamera-modules het verskillende vlakke van bedradingkompleksiteit. Die vergelyking tussen USB- en MIPI-kamera-modules toon dat USB langer kabelverbindings, eksterne hubs en integrasie van die gasheerbeheerder se PCB vereis. Alhoewel individuele USB-signaalpare laer frekwensies het as MIPI-spore, verbruik die bykomende infrastruktuur—soos die aanSluitingsvoetskrif, EMI-skerming en gasheersilikon—meer bordoppervlakte. Bestaande stelsels en verbruikersprodukte pas gewoonlik makliker by USB aan omdat die drywerstappe volwasse en wyd bekend is, maar spesiale industriële ontwerpe ondervind integrasieprobleme wanneer USB beperkings aan die meganiese verpakking toevoeg.
Firmware- en drywerontwikkelingslas
Die ontwikkeling van firmware vir ’n AI-visie-MIPI-kameraselfstandige module vereis ingebedde ingenieurskundige kundigheid in CSI-protokolbesonderhede, sensorregisterprogrammering en SoC-spesifieke kamera-beheerderkonfigurasie. Die leerkurwe is strenger, maar die MIPI-kameraselfstandige-module-ontwikkeling versnel sodra die span se kennis vaslê. Verwysingsimplementasies van sensormaatskappye en SoC-vervaardigers verskaf raamwerkkode wat die tyd vir pasgemaakte ontwikkeling verminder. Firmware-opdaterings bly plaaslik op die ingebedde toestel – geen gasheerstuurprogramverdraagbaarheidslae is nodig nie.
USB-kamera-modules verskuif die ontwikkelingslas na die gasheerkant. Algemene USB-video-klasstuurprogramme hanteer die protokolvlak en vereenvoudig aanvanklik ingebedde firmware. Egter, pasgemaakte sigalgoritmes, metadata-injeksie en raam-presiese aktivering vereis noukeurige integrasie op stuurprogramvlak. Wanneer kruisplatformverenigbaarheid belangrik is (Windows, Linux, macOS), word die onderhoud van USB-stuurprogramme gefragmenteer. Die MIPI-kamera-module vermy hierdie veelvuldigheid omdat MIPI van nature ingebed-gebaseer is, wat die firmware-oppervlak tot een platformdoelwit verminder.
Werkverrigting en tydsgewrigte beperkings
Latensie in die MIPI-pyplyn
MIPI CSI-2 lewer laer end-to-end-vertragings tyd omdat data direk vanaf die sensor na die SoC se beeldseinverwerker vloei sonder die USB-protokol se oorbelading. Raamvas en -verwerking begin in perfekte sinkronisasie met die sensor se uitset, wat deterministiese tydsgebaseerde gedrag skep wat noodsaaklik is vir werklike tydtoepassings soos outonome robotika en gehalte-inspeksiestelsels. Die MIPI-kamera-module ondersteun ook raamsinkronisasie oor verskeie sensore—wat krities is vir stereo-sien- en veelvoudige-kamera-opsporingstelsels waar temporale uitlyning 3D-rekonstruksiefoute voorkom.
Veranderlikheid in vertragings tydens USB-implementasies kom voor as gevolg van gasheer-benodigde skedulering, onderbrekingsprioriteitsbepaling en bufferbestuur. USB-stapel-oordragte voltooi slegs wanneer die gasheer se skeduler bandwydte toeken, wat jitter inbring wat bewegingsberaming- en opsporingsalgoritmes beskadig. Vir veiligheidskritieke toepassings wat 'n begrensde reaksietyd vereis, gun die vergelyking tussen USB- en MIPI-kamera-modules duidelik MIPI se voorspelbare, onderbrekings-gedrewe datavloei.
Bandwydte-gebruik en Skaleerbaarheid
Multi-spoor MIPI CSI-2-implementasies ondersteun gelyktydige hoë-resolusie-opname en -verwerking met minimale CPU-belasting. 'n MIPI-kamera-module wat 4K-video by 60 fps dra, verbruik voorspelbare bandwydte, wat prosessorhulpbronne vir sigalgoritmes vrylaat. USB 2.0 se bandwydte-beperkings word probleemagtig—hoë-resolusie-strome vereis noukeurige saampersie-kompromisse tussen gehalte en CPU-last. USB 3.0 en 3.1 verbeter kapasiteit, maar ouer ingebedde stelsels en industriële beheerplatforms integreer selde USB 3-hostbeheerders, wat praktiese implementering beperk.
Skaleerbaarheid na multi-kamera-stelsels gun MIPI. Die byvoeging van 'n tweede AI-sig MIPI-kamera-module aktiveer bloot addisionele CSI-sporings of maak verbinding met 'n tweede SoC-koppelvlak—beide argitekture ondersteun parallelle strome van nature. USB-multiplexing via hubs veroorsaak latensie-onbalans en vereis 'n gevoede infrastruktuur, wat velddistribusie en onderhoud bemoeilik.
VVV
Wanneer moet ek ’n MIPI-kameraselfoon kies bo USB?
Kies die MIPI-kameraselfoon vir batterye-gevoede toestelle, werklike tyd ingebedde stelsels en toepassings wat raam-presiese sinkronisasie vereis. MIPI tree uit in rand-AI-sigstelsels, outonome robotika en industriële inspeksie waar lae vertragings- en kragdoeltreffendheid direk besigheidsresultate beïnvloed. As jou SoC CSI-2 van nature ondersteun en jou stelselontwerp ingebedde prosessering eerder as PC-gebaseerde ontleding omvat, lewer die MIPI-kameraselfoon ’n beter totale eienaarskapskoste deur verminderde kragverbruik en vereenvoudigde firmware.
Wat is die hoofnadelaes van MIPI in vergelyking met USB?
Die MIPI-kamera-module vereis hoër ingebedde ingenieurskundigheid en SoC-vlak integrasiebeplanning. Indien jou platform nie aanvanklike CSI-ondersteuning het nie, voeg die byvoeging van MIPI-beheerders koste by. Algemene verbruikersstuurprogramme bestaan nie—elke SoC-verskaffer verskaf eie kamera-implementasies. Die keuse tussen USB- en MIPI-kamera-module word duidelik wanneer mens die spanvaardighede evalueer: MIPI vereis dieper ingebedde stelselkennis, terwyl USB geskik is vir spanne met hoofsaaklik toepassingsvlak-ervaring.
Kan ek migreer van USB na MIPI sonder om my hele stelsel opnuut te ontwerp?
Die oorgang vanaf USB na ’n AI-sien-MIPI-kameraselfoon vereis veranderinge op SoC-vlak omdat MIPI-ondersteuning op silikonvlak moet bestaan. Indien u egter u sienverwerkingseenheid van u hooftoepassingsprosesor skei, word dit moontlik om die kamera-onderskrywing te oorplant terwyl die gasheer-CPU behou word. Kamera-abstraksievlakke in firmware maak dit moontlik om kamerastuurprogramme te vervang sonder dat die boonste sienvlakke hergeskryf hoef te word. Die beplanning van ’n modulêre argitektuur vroeg in die proses maak tegnologiese ontwikkeling moontlik; ná-inkorporering van integrasie kos altyd meer as vooruitgaande ontwerp.