
 EN



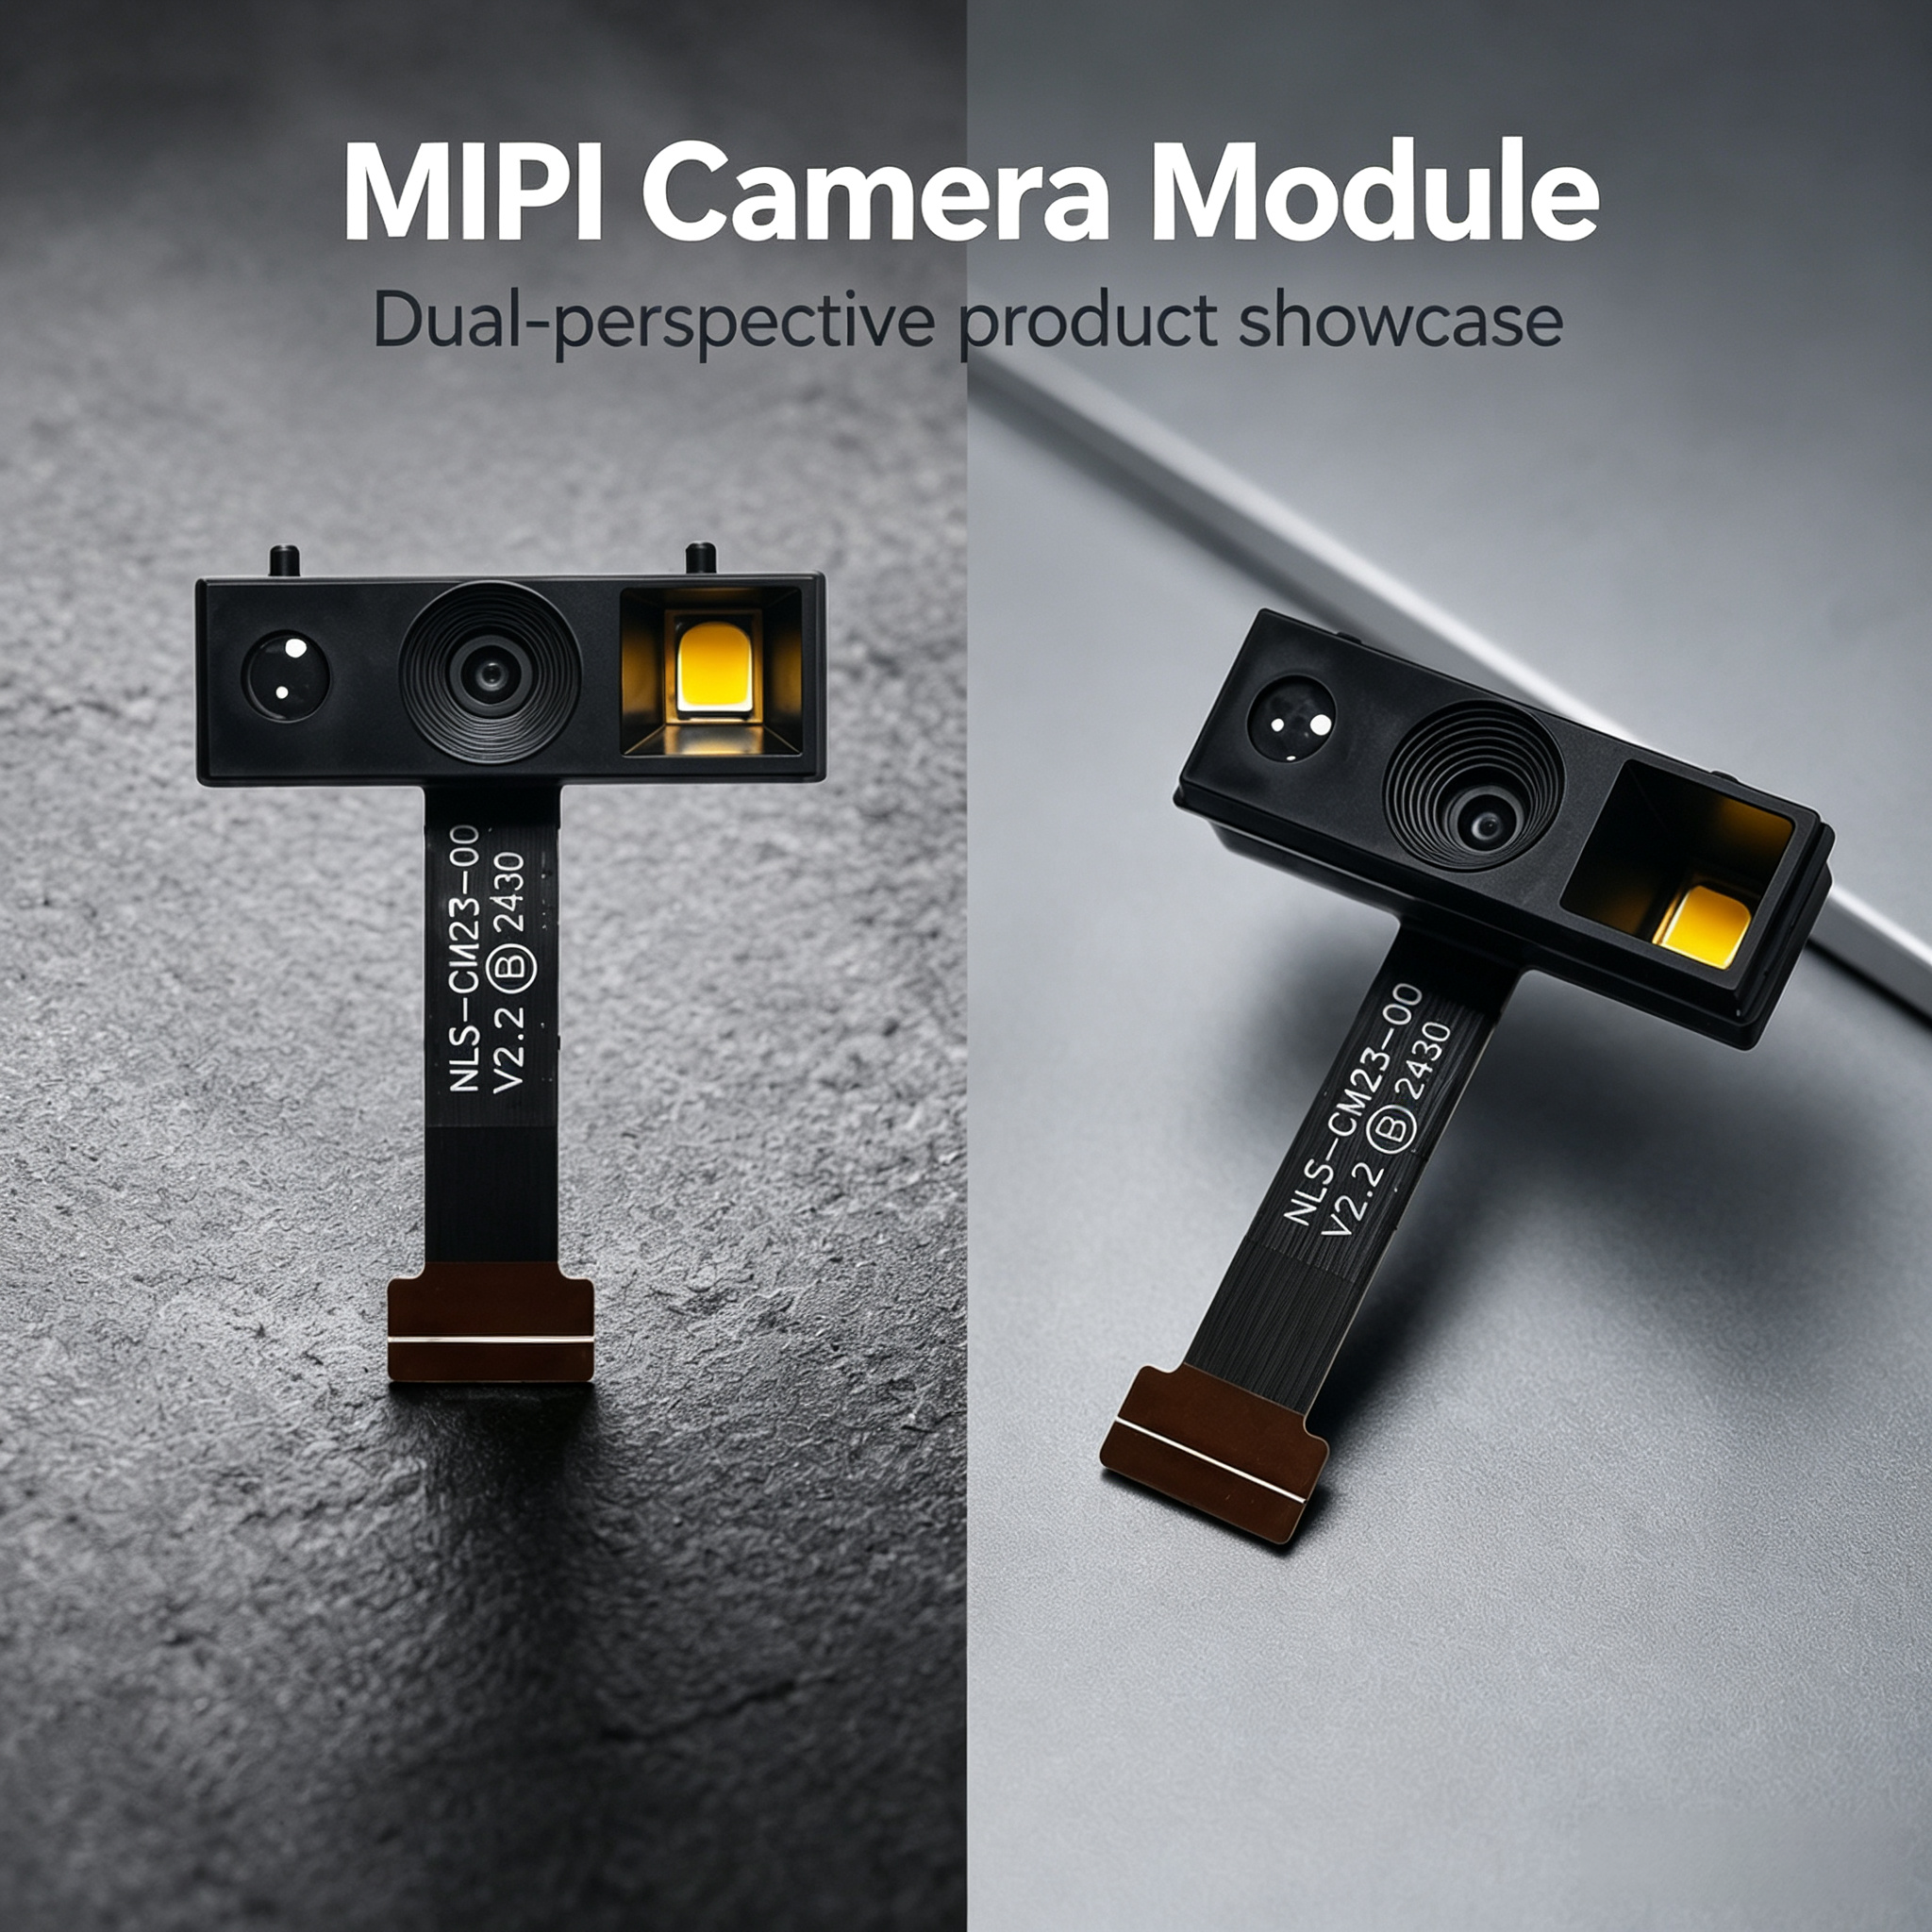
A beágyazott látásos rendszerhez szükséges megfelelő kamerainterfész kiválasztása azt igényli, hogy megértsük a két domináns technológia alapvető különbségeit: a mipi kamera modul és az USB kameramodult. Mindkét architektúra látásalapú alkalmazásokat szolgál, de eltérő tervezési prioritásokat, energiakereteket és integrációs korlátozásokat céloz meg. Ez az összehasonlítás túlmutat az alapvető műszaki adatokon, és feltárja, mikor nyújt valódi üzleti értéket az egyes interfészek, illetve hol vezethet a rossz választás költséges újraforgatáshoz a fejlesztés későbbi szakaszában.
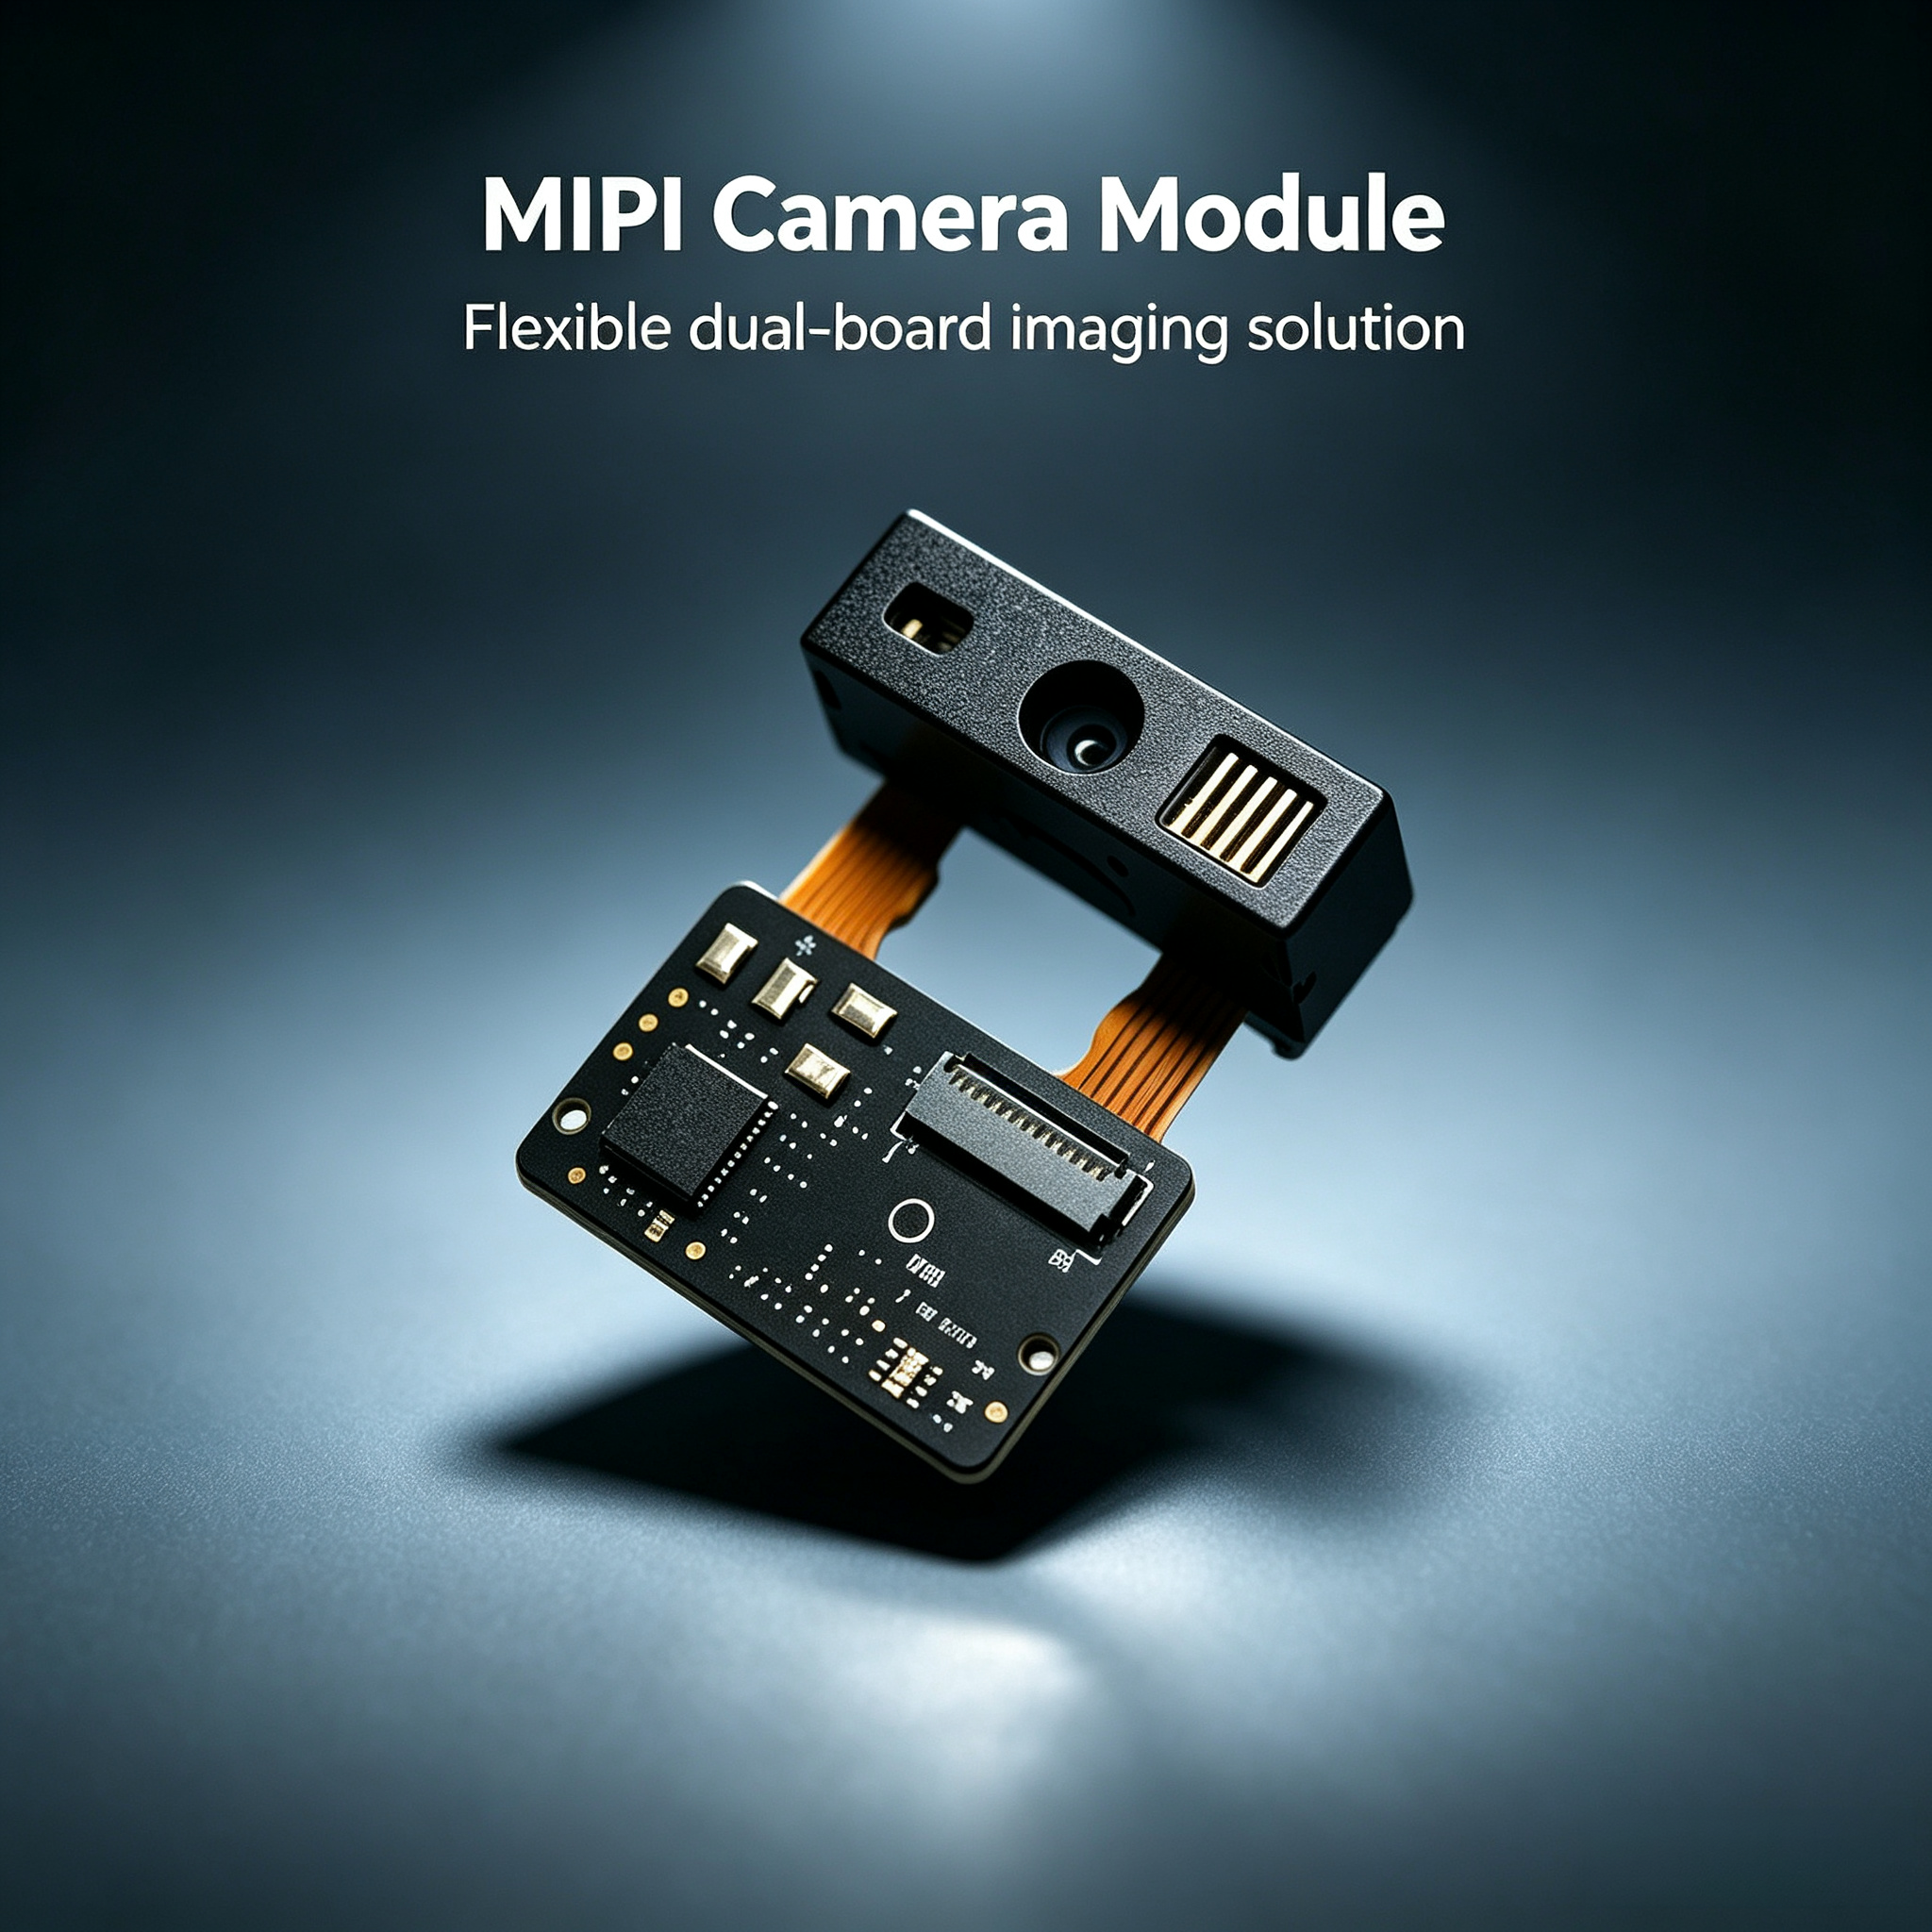
A USB és a MIPI kameramodul közötti döntés minden szempontból meghatározza a rendszert – a fogyasztást és a nyomtatott áramkörök (PCB) elrendezésének bonyolultságától kezdve a feldolgozási késleltetésen és a rendszer skálázhatóságán át. Az ilyen kompromisszumok korai megértése megakadályozza a fejlesztés közbeni konfliktusokat a hardverarchitektok, a firmware-mérnökök és a termékmenedzserek között. Mindkét interfész egyedi előnyöket kínál meghatározott üzembe helyezési forgatókönyvekben, és ez az útmutató ipari szintű pontossággal térképezi fel a döntési lehetőségeket.
Architektúra és jelátvitel alapelvei
MIPI kameramodul protokollstruktúra
Az MIPI CSI-2 egy nagysebességű soros protokoll, amelyet kifejezetten mobil és beágyazott képfeldolgozó rendszerek számára terveztek. Az MIPI kameramodul nyers pixeldatákat továbbít speciális differenciális párokon, sebessége 80 Mbps-tól több mint 2 Gbps-lal sávonként változik, a verziótól és az implementációtól függően. Az MIPI mester–szolga konfigurációban működik, ahol az SoC vezérli a képfelvétel időzítését, felbontását és képkockasebességét egy külön I2C vezérlőbuszon keresztül, miközben a videóadatok független CSI-sávokon folynak.
A vezérlési és adatútak elkülönítése hatékonyságnövekedést eredményez, amely különösen erős hatással van az energia-korlátozott környezetekre. Az MIPI kameramodul implementációja elkerüli a USB-adatátvitel tömeges átvitelének folyamatos kézfogási (handshaking) terhelését, így a szenzorok képkockák között alacsonyenergiás állapotba léphetnek. A többsávos konfigurációk – általában 1, 2 vagy 4 sáv – skálázhatóságot biztosítanak protokollmódosítás nélkül, lehetővé téve a rendszertervezők számára, hogy a sávszélességet pontosan az adott alkalmazási igényekhez igazítsák, anélkül, hogy túlterhelnék a rendszert.
USB-kameramodul adatfolyam és topológia
Az USB-kameramodulok az USB Video Class szabványt valósítják meg, amely a képátvitelt az USB tömeges átviteli protokollra építi. Ellentétben az USB és az MIPI kameramodul összehasonlításával, az USB alapvetően gazdagép-kezelt, lekérdezés-alapú rendszer. A gazdagép folyamatosan kér képkockákat, feldolgozza a kérést, lekéri az adatokat az eszköz pufferéből, majd elindítja a következő átviteli ciklust. Ez a tranzakciós ráfordítás állandó marad, akár 1 fps, akár 30 fps sebességgel történik a felvétel, így alacsony képkockasebességű alkalmazásokban hatékonysági veszteségek lépnek fel.
A USB-kameramodulok profitálnak a szabványosított, csatlakoztasd-és-működj-meghajtókból és az egyetemes kompatibilitásból a fogyasztói számítástechnikai platformokkal. Az AI Vision MIPI kameramodul előnye az energiahatékonyságban ezen egyetemesség árán jön létre. A USB-nak meg kell egyeznie a sávszélesség-elosztásról, leíró protokollokkal és leíró elemzéssel – ezek az infrastruktúra-rétegek determinisztikus kihívásokat jelentenek a valós idejű látási folyamatok számára ipari környezetben.
Teljesítményfelvétel és hőmérsékleti szempontok
Energiatakarékosság MIPI-alapú rendszerekben
Az energiafogyasztás a döntő tényező az akkumulátoros és terepen üzemelő rendszerekben. A MIPI kameramodul architektúrája jelentősen alacsonyabb energiafelvételt tesz lehetővé, mivel a protokoll támogatja a dinamikus sávszélesség-szabályozást és az intelligens órajel-kikapcsolást. Amikor a rendszer alacsonyabb felbontásban vagy csökkent képkockasebességgel rögzít képeket, a MIPI interfész lecsökkenti a soros órajel-sebességet és a csatornák aktiválását, ami közvetlenül csökkenti a tápellátási áramot. Egy AI-látásra optimalizált MIPI kameramodul 15 fps-es képkockasebességnél mérhetően kevesebb energiát fogyaszt, mint ugyanaz a szenzor USB-csatlakozással ugyanazon képkockasebességnél.
A hőelvezetés javul a teljesítménycsökkenéssel együtt. A MIPI-alapú peremkészülékek, például kültéri megfigyelési vagy mezőgazdasági figyelőrendszerekben, alacsonyabb érzékelő- és SoC-átmeneti hőmérsékletet tartanak fenn, ami meghosszabbítja az alkatrészek élettartamát, és csökkenti a hűtőinfrastruktúra igényét. A teljesítmény-megtakarítások összeadódnak az üzembe helyezés időtartama alatt – egy több hónapig működő mezőkészülék jelentős csökkenést eredményez az akkumulátorcsere-ciklusok számában vagy a napelemes rendszer méretezésének igényében.
USB-modul teljesítményfelhasználása és kompromisszumok
A USB-kameramodulok folyamatosan energiafelhasználást okoznak a gazdagép és az eszköz közötti folyamatos tárgyalási folyamat miatt, még az inaktív időszakokban is. Az USB-felület fenntartja a lezáró ellenállásokat, figyeli a jelminőséget, és protokoll-alapú állapotgépeket üzemeltet, amelyek energiafelhasználása független a tényleges képátviteltől. Olyan alkalmazásoknál, amelyek időszakos képfelvételeket készítenek, nem folyamatos videofolyamot, az USB- és a MIPI-kameramodulok energiahatékonyságának összehasonlítása egyértelműen javára ítéli a MIPI-terveknek. Az energiafelhasználás kevésbé kritikus olyan rendszerekben, amelyek külső tápegységről működnek, de továbbra is problémát jelent hordozható és IoT-alkalmazásokban.
A hőmérsékleti szempontok összhangban vannak a teljesítménytrendekkel. Az USB-modulok a teljes adatút mentén, beleértve a gazdagép-vezérlő félvezetőjét, a kábel ellenállását és az eszköz áramkörét is, hőt bocsátanak ki. A MIPI-megvalósítások a hőelvezetést az SoC-ban és az érzékelőben koncentrálják, így lehetővé teszik a helyileg hatékonyabb hűtési megoldások tervezését. A kompakt ipari formátumokban ez a különbség megakadályozza a hőmérsékleti zavarokat a képfeldolgozási és a feldolgozási részrendszerek között.
Integrációs bonyolultság és rendszertervezési következmények
NYÁK-elrendezés és interfész-útvonaltervezés
A MIPI-kameramodul interfészének különös figyelmet igényel a nagysebességű differenciális párok útvonaltervezése, az impedancia-illesztés és a kereszthatás-kezelés. A MIPI CSI-2 csatornák Gbps sebességgel működnek, ezért a nyomtatott áramkörök (PCB) vezeték-hosszának meg kell egyeznie a megadott tűréshatárokon belül, és a fúrt lyukak (via) specifikációi szigorúan ellenőrzött állapotban kell legyenek. Ugyanakkor a MIPI-kameramodul lábmintázata továbbra is kicsi marad, mivel az adatforgalom 1–4 differenciális párra és vezérlővonalakra koncentrálódik, ami csökkenti az SoC teljes I/O-csatorna-számát. A jelminőséget érintő kihívások jól ismertek, és a kamerás érzékelők és az SoC-gyártók referencia tervei rendszeresen megoldást kínálnak rájuk.
Az USB-kameramodulok különböző irányítási bonyolultságot igényelnek. Az USB és a MIPI kameramodulok összehasonlítása azt mutatja, hogy az USB hosszabb kábeltávolságokat, külső hubokat és gazdagép-vezérlő PCB-integrációt igényel. Bár az egyes USB-jel-párok frekvenciája alacsonyabb, mint a MIPI-sávoké, az ehhez szükséges további infrastruktúra – a csatlakozó felületmérete, az EMI-pajzolás és a gazdagép-félvezető – több nyomtatott áramkör-felületet foglal el. A régi rendszerek és fogyasztói termékek gyakran könnyebben alkalmazkodnak az USB-hez, mivel a meghajtóprogram-csomagok érették és széles körben ismertek, de az ipari célú egyedi terveknél az USB integrációs ráfordítást jelent, ha mechanikai csomagolási korlátozásokat vet fel.
Firmware- és meghajtóprogram-fejlesztési ráfordítás
Az AI-látás MIPI kameramodul szoftverének fejlesztése beágyazott mérnöki szakértelmet igényel a CSI protokoll részleteiben, a szenzor regiszterprogramozásában és az SoC-specifikus kameravezérlő konfigurálásában. A tanulási görbe meredekebb, de a MIPI kameramodul-fejlesztés gyorsul, amint a csapat ismerete stabilizálódik. A szenzorgyártók és az SoC-gyártók referenciaimplementációi keretkódot biztosítanak, csökkentve az egyedi fejlesztési időt. A szoftverfrissítések továbbra is a beágyazott eszközön maradnak – nincs szükség gazdagép-meghajtó kompatibilitási rétegekre.
Az USB-kameramodulok a fejlesztési terhet a gazdagép oldalára helyezik át. Az általános USB Video Class (UVC) illesztőprogramok kezelik a protokollréteget, így kezdetben leegyszerűsítik az beágyazott szoftverfirmware fejlesztését. Azonban egyedi látási algoritmusok, metaadat-beillesztés és képkocka-precíz indítás szükségessé teszi a driver-szintű integráció gondos megvalósítását. Amikor a keresztplatformos kompatibilitás fontos (Windows, Linux, macOS), az USB-illesztőprogramok karbantartása szétesik. A MIPI-kameramodul elkerüli ezt a sokszínűséget, mert a MIPI természetes módon beágyazott-rendszerekhez készült, így az illesztőprogram-felületet egyetlen platformcélra korlátozza.
Teljesítmény és valós idejű korlátozások
Késés a MIPI-folyamatban
Az MIPI CSI-2 alacsonyabb végponttól végpontig tartó késleltetést biztosít, mert az adatok közvetlenül a szenzorról az SoC képfeldolgozó egységére áramlanak, anélkül hogy USB-protokollbeli terhelés keletkezne. A képkocka-rögzítés és -feldolgozás szinkronban indul a szenzor kimenetével, így megbízható, determinisztikus időzítés jön létre, amely elengedhetetlen valós idejű alkalmazásokhoz, például autonóm robotrendszerekhez és minőségellenőrző rendszerekhez. Az MIPI kameramodul emellett több szenzor közötti képkocka-szinkronizációt is támogat – ami kritikusan fontos a sztereó látás és a többkamerás követőrendszerek számára, ahol az időbeli egyezés megakadályozza a 3D-rekonstrukciós hibákat.
A USB-megvalósításokban fellépő késleltetés-ingadozás a gazdagép ütemezéséből, megszakítási prioritásból és pufferkezelésből ered. A USB tömeges átvitelek csak akkor fejeződnek be, ha a gazdagép ütemezője sávszélességet biztosít, ami jittert okoz, és megbolygatja a mozgásbecslési és követési algoritmusokat. Biztonságkritikus alkalmazásoknál, ahol korlátozott válaszidő szükséges, az USB és az MIPI kameramodul összehasonlítása egyértelműen az MIPI előnyére szól, mivel az MIPI megbízható, megszakításvezérelt adatfolyamot biztosít.
Sávszélesség-használat és skálázhatóság
A többsávos MIPI CSI-2 megvalósítások támogatják a szimultán, nagy felbontású rögzítést és feldolgozást minimális CPU-terhelés mellett. Egy 4K felbontású, 60 képkockás videót továbbító MIPI kameramodul előrejelezhető sávszélességet használ, így a processzor erőforrásai a látási algoritmusok futtatására maradnak. Az USB 2.0 sávszélesség-korlátai problémákat okoznak – a nagy felbontású adatfolyamok esetében gondosan meg kell választani a tömörítési kompromisszumot a minőség és a CPU-terhelés között. Az USB 3.0 és 3.1 növeli a kapacitást, de a régebbi beágyazott rendszerek és ipari vezérlőplatformok ritkán tartalmaznak USB 3 gazdavezérlőket, ami korlátozza a gyakorlati üzembe helyezést.
A többkamerás rendszerekre való skálázhatóság a MIPI irányába hajlik. Egy második AI-látási MIPI kameramodul hozzáadása egyszerűen további CSI-sávok aktiválását vagy egy második SoC-felületre való csatlakoztatást jelenti – mindkét architektúra natívan támogatja a párhuzamos adatfolyamokat. Az USB-multiplexelés hubokon keresztül késleltetés-egyenetlenséget okoz és tápegységgel ellátott infrastruktúrát igényel, ami bonyolulttá teszi a terepi üzembe helyezést és karbantartást.
GYIK
Mikor érdemes MIPI kameramodult választani USB helyett?
Válassza a MIPI kameramodult akkor, ha akkumulátorral működő eszközöket, valós idejű beágyazott rendszereket és olyan alkalmazásokat tervez, amelyeknél a képkocka-precíz szinkronizáció elengedhetetlen. A MIPI kiválóan alkalmazható perem-AI látási rendszerekben, autonóm robotokban és ipari minőségellenőrzési feladatokban, ahol az alacsony késleltetés és az energiahatékonyság közvetlenül befolyásolja a vállalati eredményeket. Ha az SoC támogatja natívan a CSI-2 interfészt, és a rendszerterv inkább beágyazott feldolgozásra épül, nem PC-alapú elemzésre, akkor a MIPI kameramodul alacsonyabb energiafogyasztása és egyszerűbb firmware-kezelése révén kedvezőbb teljes tulajdonosi költséget (TCO) biztosít.
Mi a MIPI fő hátrányai a USB-hez képest?
A MIPI-kameramodul magasabb szintű beágyazott mérnöki szakértelmet és SoC-szintű integrációs tervezést igényel. Ha a platformod nem támogatja natívan a CSI interfészt, a MIPI-vezérlők hozzáadása költséget jelent. Általános fogyasztói meghajtóprogramok nem léteznek – minden SoC-gyártó saját, tulajdonosi kameramegbízásokat nyújt. A USB és a MIPI kameramodul közötti kompromisszum akkor válik egyértelművé, amikor a csapat képességeit értékeljük: a MIPI mélyebb beágyazott rendszerek iránti ismeretet igényel, míg az USB inkább az alkalmazásszintű tapasztalattal rendelkező csapatoknak felel meg.
Át tudok-e állni USB-ről MIPI-re újra tervezés nélkül az egész rendszeremre?
Az USB-ről egy MIPI kameramodulra (mesterséges intelligenciával kiegészített látás) történő átállás SoC-szintű módosításokat igényel, mivel a MIPI-támogatásnak a szilíciumszinten jelen kell lennie. Ha azonban elkülöníti a látásfeldolgozó modulját a fő alkalmazásprocesszorától, akkor lehetségessé válik a kamerainterfész átállítása anélkül, hogy a gazdagép-CPU-t le kellene cserélni. A firmware-ben található kameraabsztrakciós rétegek lehetővé teszik a kamerameghajtók cseréjét anélkül, hogy újra kellene írni a felsőbb látási rétegeket. Az elején modularizált architektúra tervezése lehetővé teszi a technológia fejlődését; a későbbi integráció mindig drágább, mint a jövőbe tekintő tervezés.