
 EN



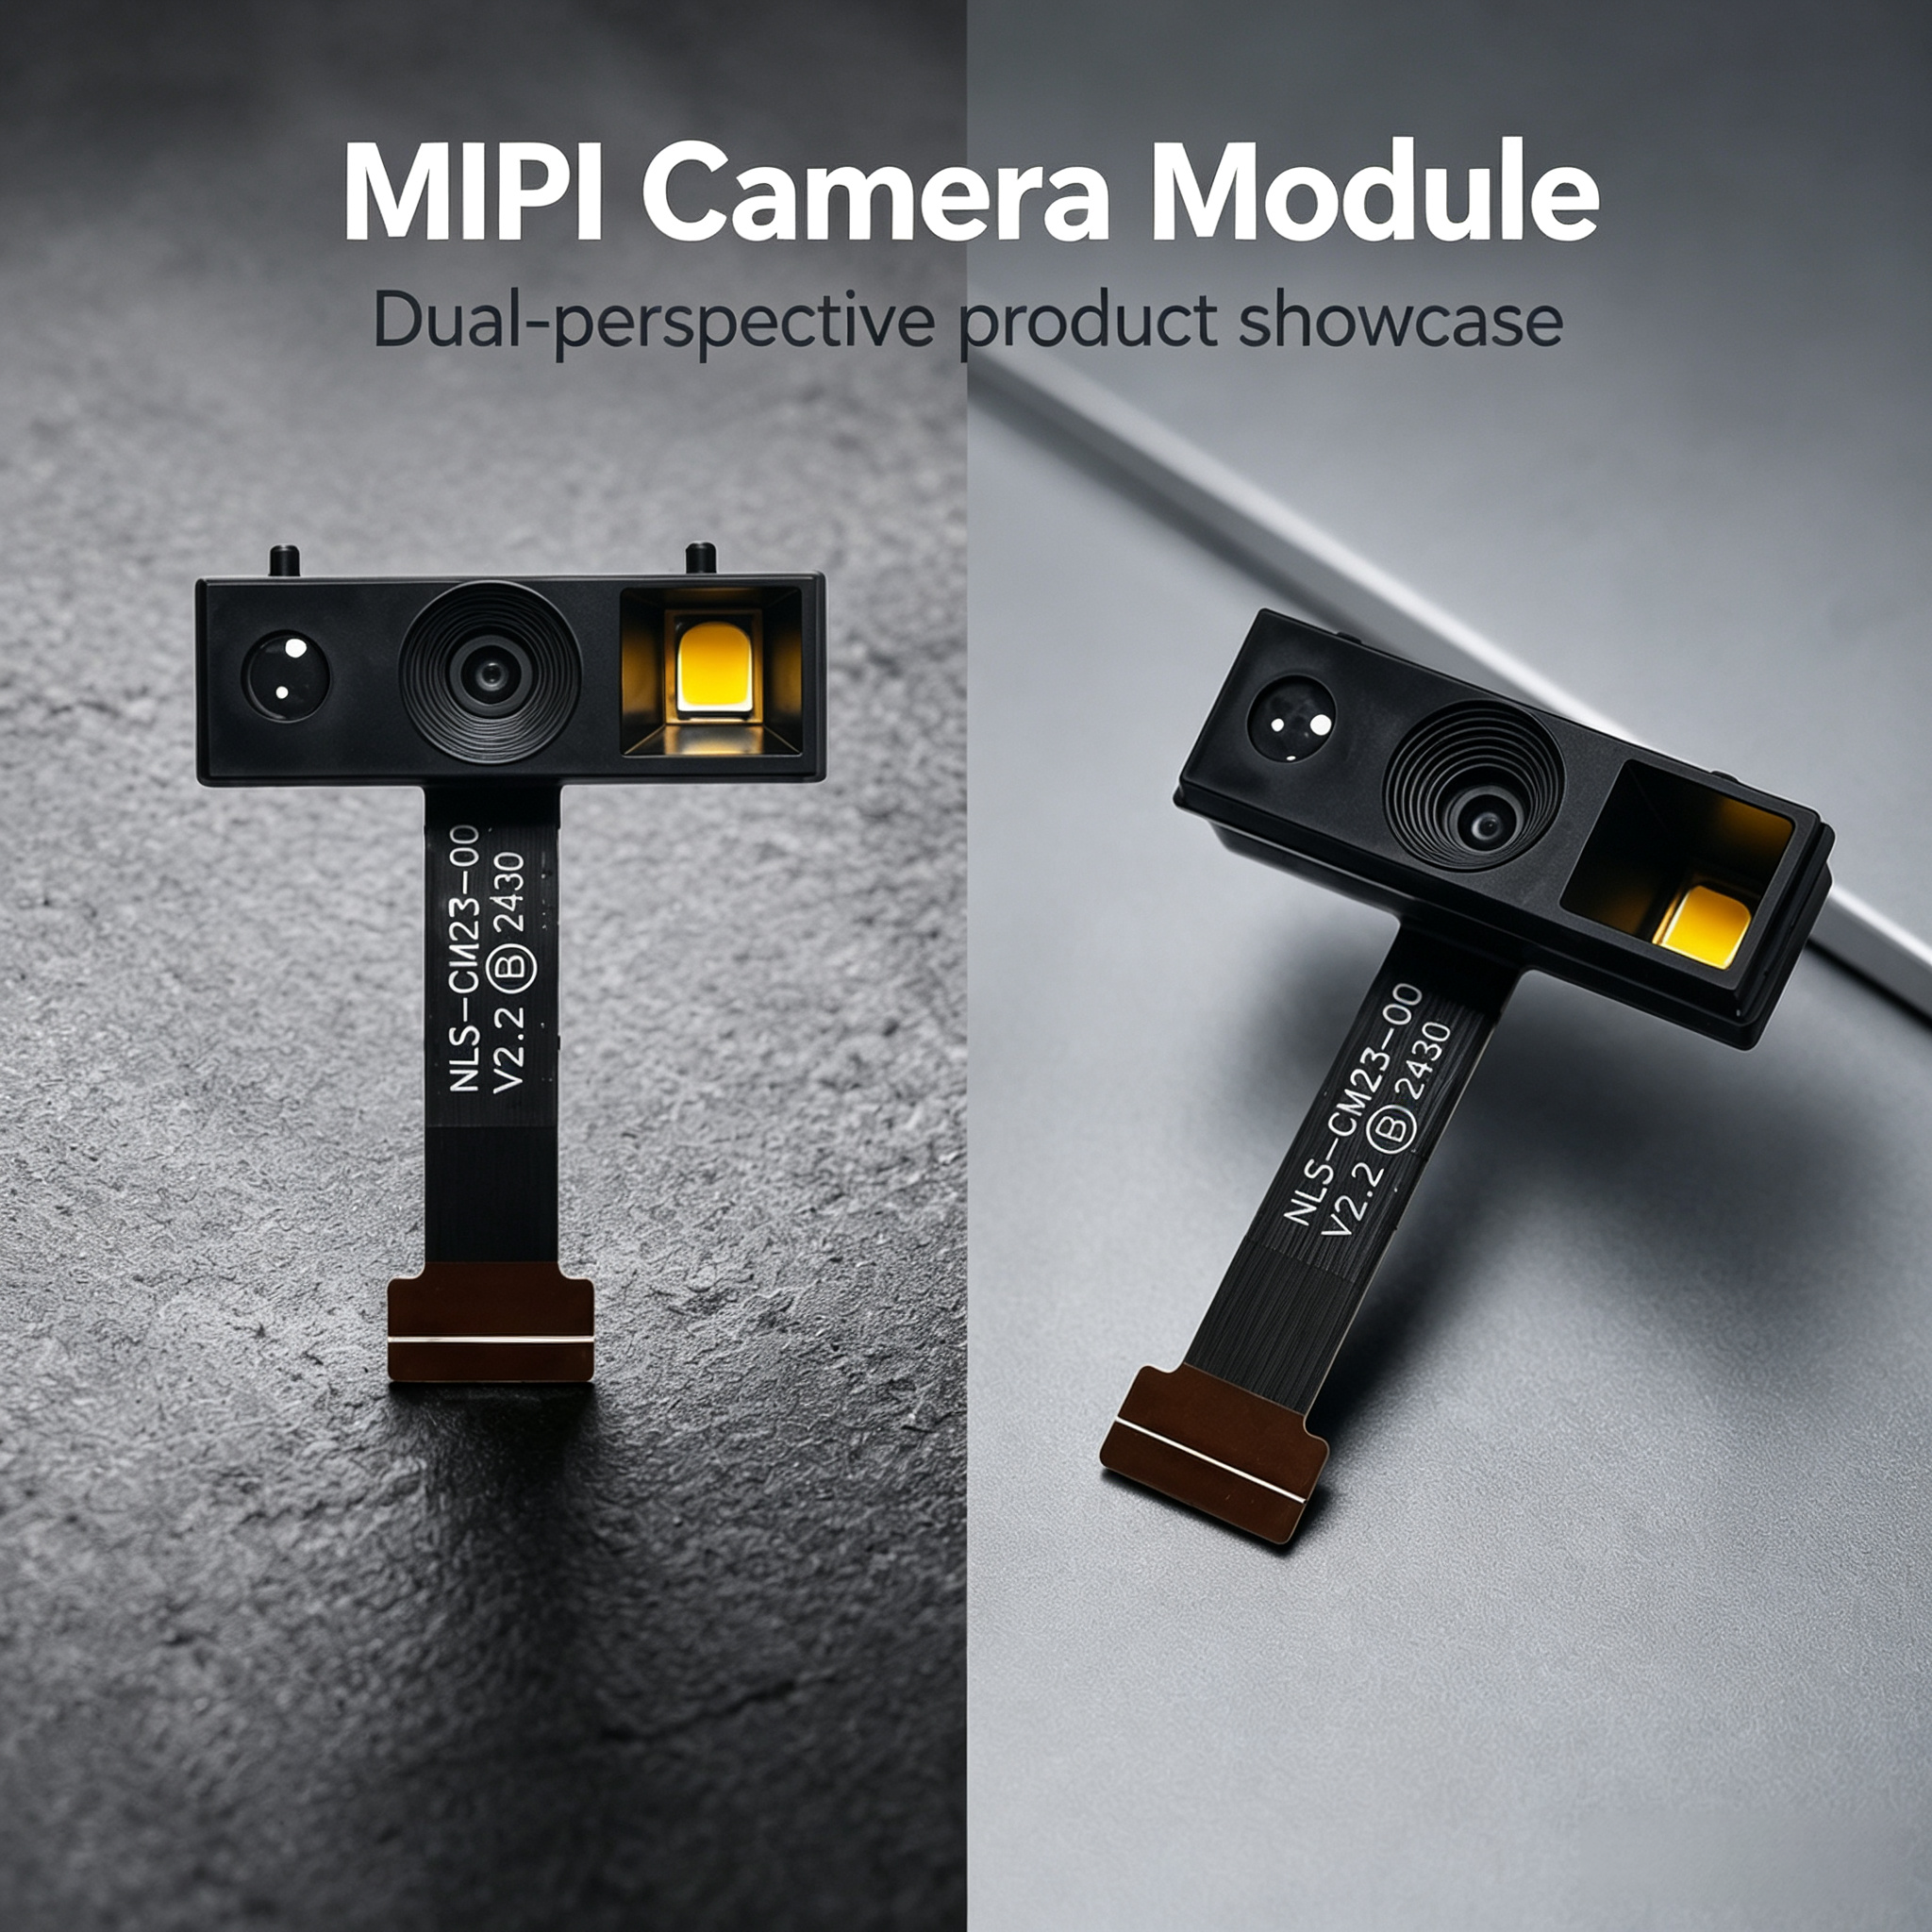
Module caméra MIPI module de caméra mipi et le module caméra USB. Ces deux architectures servent des applications basées sur la vision, mais elles répondent à des priorités de conception différentes, à des budgets énergétiques distincts et à des contraintes d’intégration variées. Cette comparaison va au-delà des spécifications de base pour explorer les cas où chaque interface apporte une véritable valeur commerciale, ainsi que les situations où un mauvais choix entraîne des retouches coûteuses en aval.
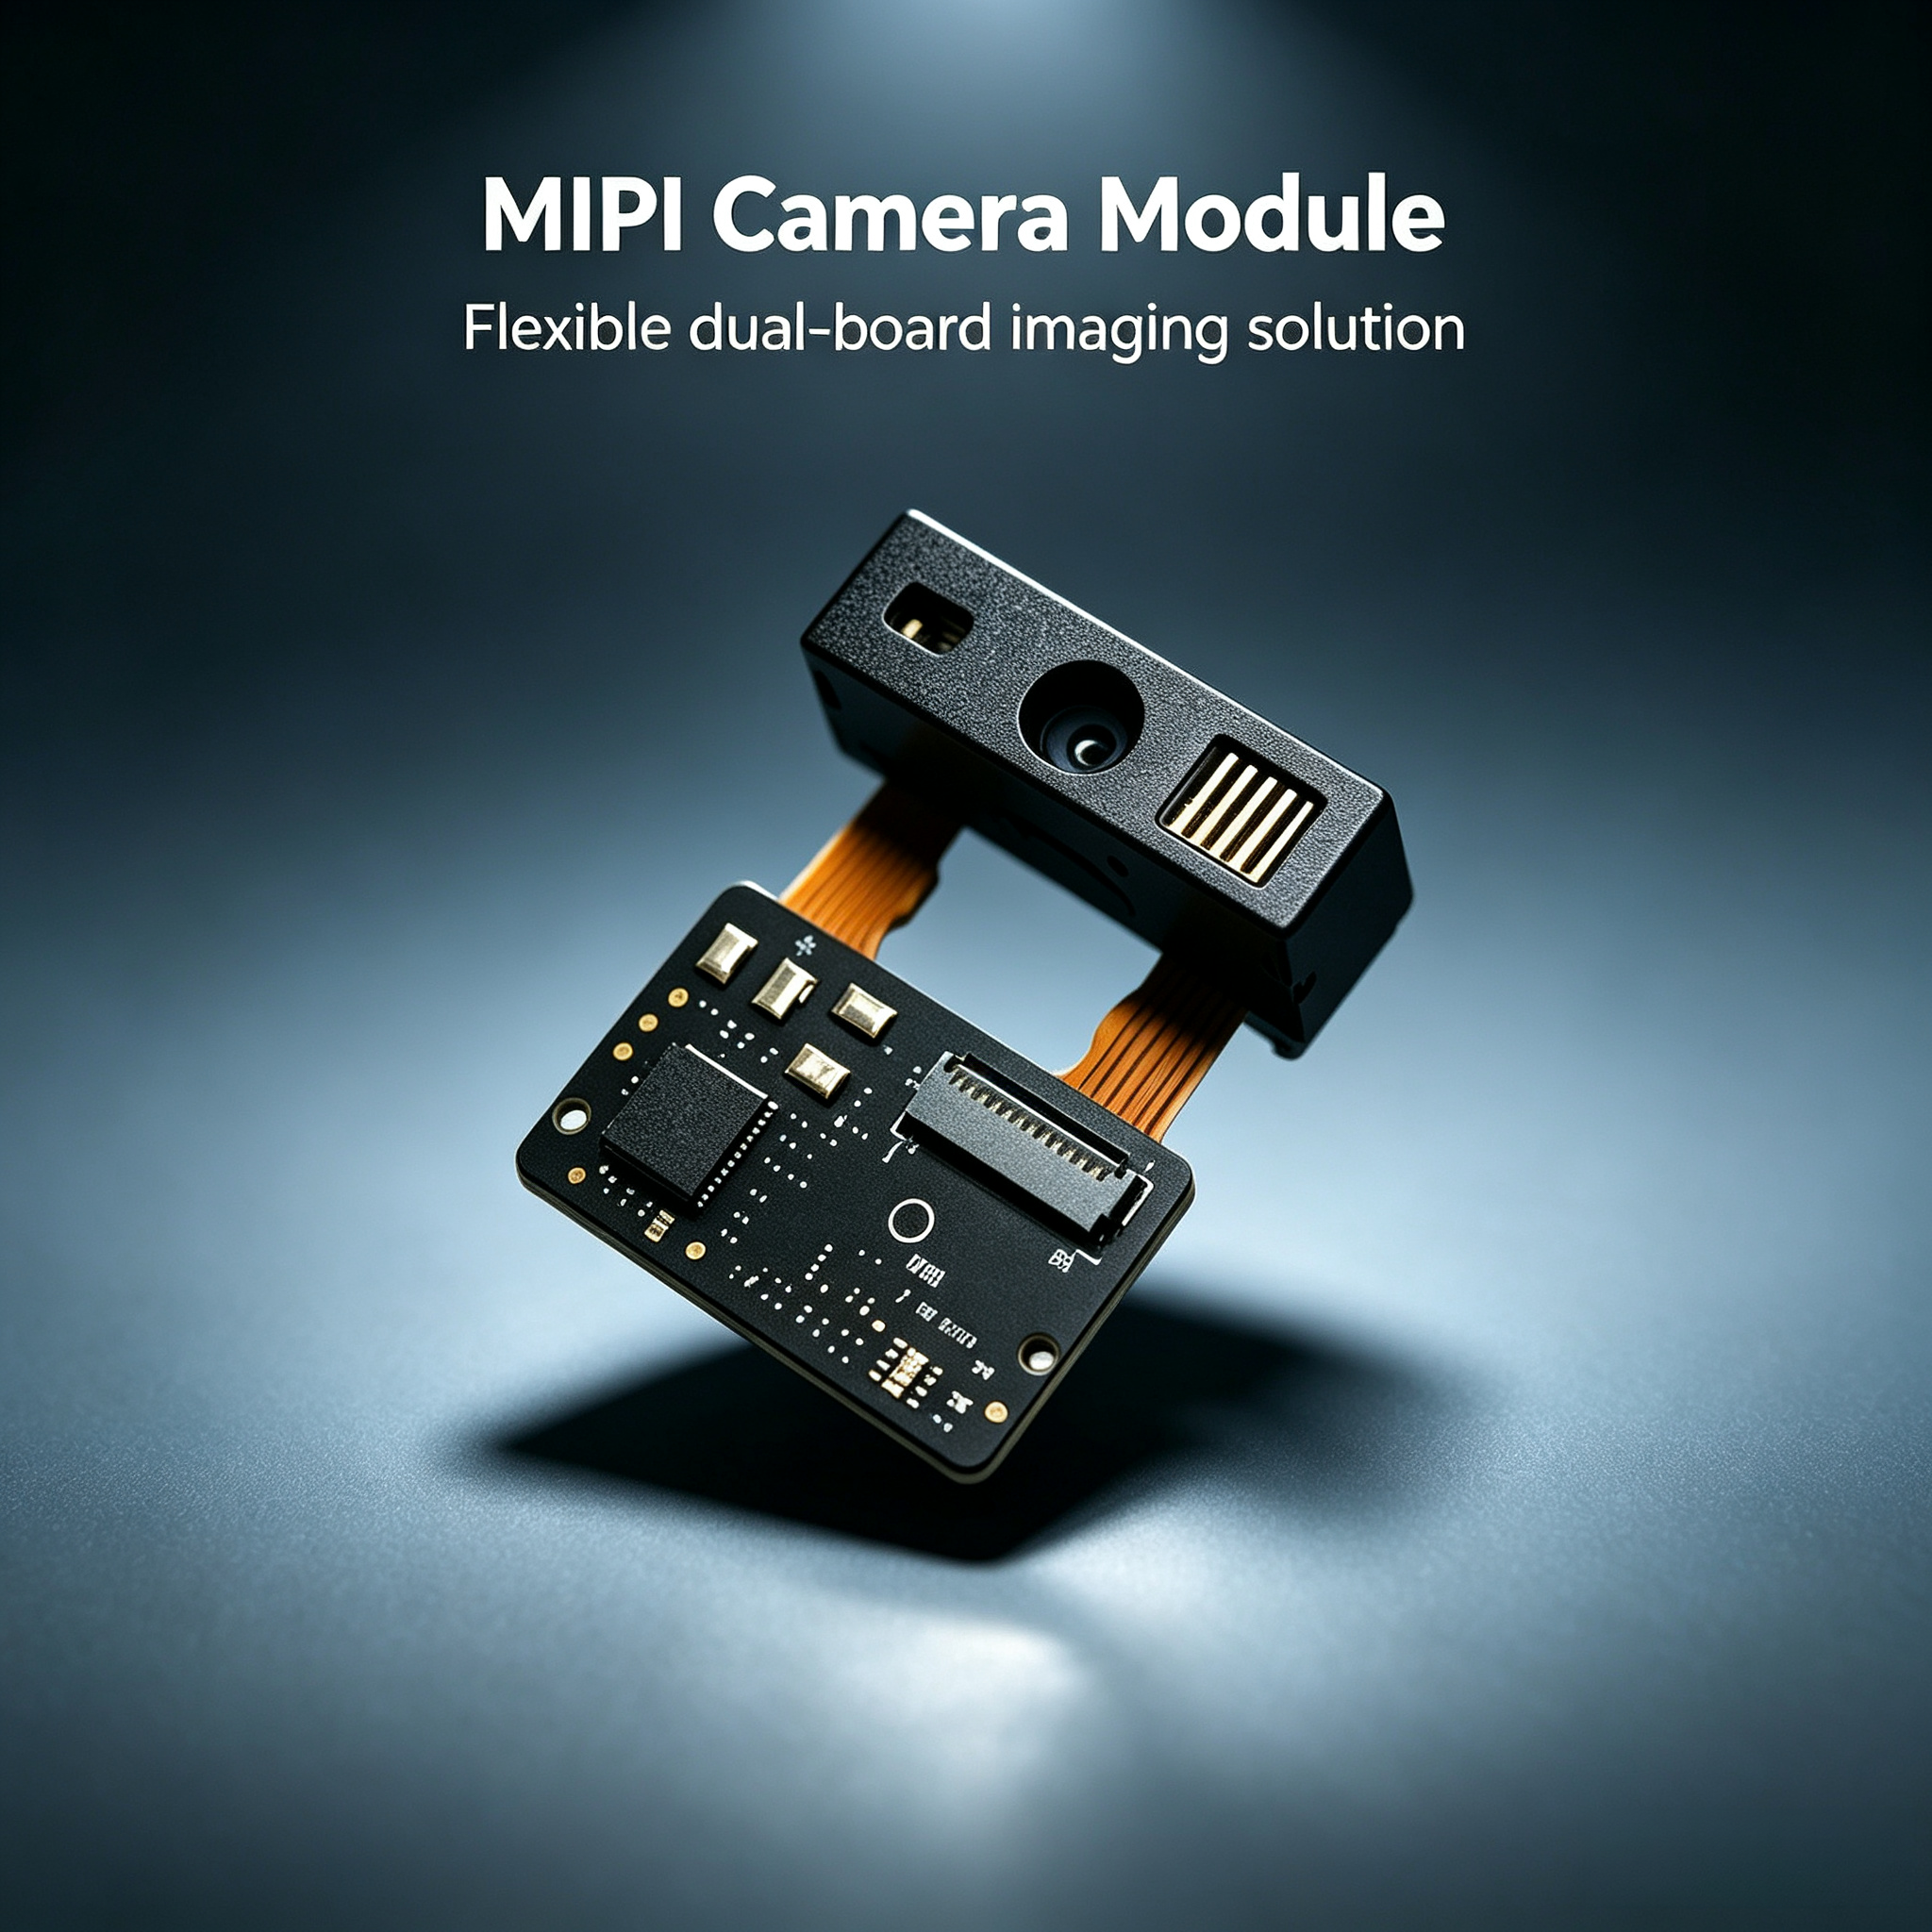
La décision entre module de caméra USB et module de caméra MIPI façonne tout, de la consommation d’énergie et de la complexité de l’agencement de la carte de circuits imprimés (PCB) à la latence de traitement et à l’évolutivité du système. Comprendre ces compromis dès le début évite les conflits en cours de développement entre architectes matériels, ingénieurs firmware et chefs de produit. Chaque interface présente des avantages distincts dans des scénarios de déploiement spécifiques, et ce guide cartographie le paysage décisionnel avec une clarté industrielle.
Fondamentaux de l’architecture et de la transmission des signaux
Structure du protocole du module de caméra MIPI
MIPI CSI-2 est un protocole série haute vitesse conçu spécifiquement pour les systèmes d’imagerie mobiles et embarqués. Le module caméra MIPI transmet des données de pixels bruts via des paires différentielles dédiées à des débits allant de 80 Mbit/s à plus de 2 Gbit/s par voie, selon la version et l’implémentation. MIPI fonctionne en configuration maître-esclave, où le SoC contrôle le moment de la capture d’image, la résolution et le taux d’images via un bus de commande I2C séparé, tandis que les données vidéo circulent sur des voies CSI indépendantes.
Cette séparation entre les chemins de commande et de données génère des gains d’efficacité qui s’accumulent dans les environnements à contrainte énergétique. L’implémentation du module caméra MIPI évite la surcharge continue d’échanges de signaux de synchronisation présente dans les transferts volumineux USB, permettant ainsi aux capteurs d’entrer dans des états à faible consommation entre les images. Les configurations multi-voies — généralement 1, 2 ou 4 voies — offrent une évolutivité sans modification du protocole, ce qui permet aux architectes système d’ajuster la bande passante aux besoins réels de l’application sans surdimensionnement.
Flux de données et topologie du module de caméra USB
Les modules de caméra USB implémentent la spécification USB Video Class, qui superpose la transmission d’images sur le protocole de transfert par blocs USB. Contrairement à la comparaison entre modules de caméra USB et MIPI, l’USB est par nature un système initié par l’hôte et fondé sur l’interrogation (polling). L’hôte demande continuellement des images, traite la demande, récupère les données depuis le tampon du périphérique, puis lance le cycle de transfert suivant. Cette surcharge liée aux transactions reste constante, qu’une capture s’effectue à 1 image par seconde ou à 30 images par seconde, ce qui entraîne des pertes d’efficacité dans les applications à faible fréquence d’images.
Les modules de caméra USB bénéficient de pilotes standardisés « brancher-et-utiliser » et d’une compatibilité universelle avec les plates-formes informatiques grand public. L’avantage du module de caméra MIPI pour la vision artificielle en matière d’efficacité énergétique s’obtient au détriment de cette universalité. L’interface USB exige une négociation de la bande passante, des protocoles d’énumération et une analyse des descripteurs — autant de couches d’infrastructure qui posent des défis en termes de déterminisme pour les pipelines de vision en temps réel dans les environnements industriels.
Consommation électrique et considérations thermiques
Efficacité énergétique dans les systèmes basés sur MIPI
La consommation d’énergie devient le facteur déterminant pour les systèmes alimentés par batterie et déployés sur le terrain. L’architecture du module de caméra MIPI permet une consommation d’énergie nettement plus faible, car le protocole prend en charge l’adaptation dynamique de la bande passante et la gestion intelligente de l’horloge. Lorsque le système capture des images à une résolution inférieure ou à un taux d’images réduit, l’interface MIPI diminue les vitesses d’horloge série et le nombre de voies activées, ce qui réduit directement le courant d’alimentation. Un module de caméra MIPI pour vision artificielle fonctionnant à 15 ips consomme mesurablement moins d’énergie qu’un capteur identique connecté via USB au même taux d’images.
La dissipation thermique s'améliore parallèlement à la réduction de la puissance. Les dispositifs périphériques basés sur MIPI, utilisés dans des applications de surveillance extérieure ou de suivi agricole, maintiennent des températures plus basses au niveau des jonctions du capteur et du SoC, ce qui prolonge la durée de vie des composants et réduit les besoins en infrastructure de refroidissement. Les économies d'énergie s'accumulent au fil de la durée de déploiement : un dispositif déployé sur le terrain pendant plusieurs mois permet de réduire de façon significative le nombre de cycles de remplacement des batteries ou les exigences de dimensionnement des panneaux solaires.
Surcharge énergétique du module USB et compromis associés
Les modules de caméra USB imposent une surcharge énergétique persistante en raison de la négociation continue hôte-périphérique, même pendant les périodes d’inactivité. L’interface USB maintient des résistances de tirage vers le haut pour la terminaison, une surveillance de l’intégrité du signal et des machines à états de protocole qui consomment de l’énergie indépendamment de tout transfert réel d’images. Pour les applications capturant des clichés intermittents plutôt que des flux vidéo continus, l’efficacité énergétique des modules de caméra USB par rapport à ceux utilisant l’interface MIPI penche nettement en faveur des conceptions MIPI. Cette surcharge énergétique devient moins critique dans les systèmes alimentés par des sources externes, mais demeure problématique pour les déploiements portables et IoT.
Les considérations thermiques s’alignent sur les tendances de puissance. Les modules USB dissipent la chaleur sur l’ensemble du chemin de données, y compris le silicium du contrôleur hôte, la résistance du câble et les circuits des périphériques. Les implémentations MIPI concentrent la dissipation thermique dans le SoC et le capteur, ce qui permet une conception de refroidissement localisée plus efficace. Dans les formats industriels compacts, cette distinction évite les interférences thermiques entre les sous-systèmes d’imagerie et de traitement.
Complexité d’intégration et implications pour la conception système
Agencement de la carte de circuit imprimé et routage des interfaces
L’interface du module de caméra MIPI exige un routage soigné des paires différentielles haute vitesse, une adaptation d’impédance et une gestion des couplages indésirables. Les voies MIPI CSI-2 fonctionnent à des débits de l’ordre du gigabit par seconde, ce qui impose un appariement précis des longueurs de pistes sur le circuit imprimé, dans les tolérances autorisées, ainsi qu’un respect strict des spécifications relatives aux vias. Toutefois, l’empreinte du module de caméra MIPI reste réduite, car le trafic de données se concentre sur 1 à 4 paires différentielles, auxquelles s’ajoutent des lignes de commande, ce qui diminue le nombre total de broches d’entrée/sortie sur le SoC. Les défis liés à l’intégrité du signal sont bien connus et régulièrement résolus grâce aux conceptions de référence fournies par les fabricants de capteurs d’image et de SoC.
Les modules de caméra USB présentent des niveaux de complexité d’acheminement différents. La comparaison entre modules de caméra USB et MIPI montre que l’USB exige des câbles plus longs, des concentrateurs externes et une intégration de la carte PCB du contrôleur hôte. Bien que les paires de signaux USB individuelles fonctionnent à une fréquence inférieure à celle des voies MIPI, l’infrastructure supplémentaire — empreinte des connecteurs, blindage contre les interférences électromagnétiques (EMI) et silicium hôte — occupe davantage d’espace sur la carte. Les systèmes anciens et les produits grand public intègrent souvent l’USB plus facilement, car les piles de pilotes sont matures et largement comprises ; toutefois, dans les conceptions industrielles sur mesure, l’USB génère un surcoût d’intégration lorsqu’il impose des contraintes au conditionnement mécanique.
Surcharge liée au développement du micrologiciel et des pilotes
Le développement du micrologiciel pour un module de caméra MIPI doté de capacités de vision artificielle exige une expertise en ingénierie embarquée portant sur les détails du protocole CSI, la programmation des registres du capteur et la configuration spécifique au SoC du contrôleur de caméra. La courbe d’apprentissage est plus abrupte, mais le développement du module de caméra MIPI s’accélère dès que les connaissances de l’équipe se stabilisent. Les implémentations de référence fournies par les fabricants de capteurs et de SoC offrent un code-cadre qui réduit le temps de développement personnalisé. Les mises à jour du micrologiciel restent localisées sur le dispositif embarqué : aucune couche de compatibilité avec les pilotes hôte n’est nécessaire.
Les modules de caméra USB déplacent la charge de développement vers le côté hôte. Des pilotes génériques de la classe vidéo USB gèrent la couche protocole, simplifiant initialement le micrologiciel embarqué. Toutefois, des algorithmes de vision personnalisés, l’injection de métadonnées et le déclenchement précis au niveau de la trame exigent une intégration soignée au niveau du pilote. Lorsque la compatibilité multiplateforme (Windows, Linux, macOS) est essentielle, la maintenance des pilotes USB devient fragmentée. Le module de caméra MIPI évite cette multiplicité, car MIPI est intrinsèquement natif pour les systèmes embarqués, réduisant ainsi la surface du micrologiciel à une seule cible plateforme.
Performances et contraintes temps réel
Latence dans le pipeline MIPI
MIPI CSI-2 offre une latence bout-en-bout réduite, car les données circulent directement du capteur au processeur d’image du SoC, sans surcharge liée au protocole USB. La capture et le traitement des images démarrent en parfaite synchronisation avec la sortie du capteur, ce qui crée un comportement temporel déterministe essentiel pour les applications temps réel, telles que la robotique autonome et les systèmes d’inspection de qualité. Le module caméra MIPI prend également en charge la synchronisation d’images entre plusieurs capteurs — une fonction critique pour les systèmes de vision stéréoscopique et de suivi multi-caméras, où un alignement temporel précis évite les erreurs de reconstruction 3D.
La variabilité de latence dans les implémentations USB provient de l’ordonnancement hôte, de la priorisation des interruptions et de la gestion des tampons. Les transferts USB en mode « bulk » ne s’achèvent que lorsque l’ordonnanceur hôte alloue de la bande passante, ce qui introduit des fluctuations (jitter) altérant les algorithmes d’estimation de mouvement et de suivi. Pour les applications critiques en matière de sécurité, exigeant un temps de réponse borné, la comparaison entre modules caméra USB et MIPI penche nettement en faveur du flux de données prévisible et piloté par interruptions offert par MIPI.
Utilisation de la bande passante et évolutivité
Les implémentations MIPI CSI-2 multi-canaux prennent en charge l’acquisition et le traitement simultanés à haute résolution avec une charge minimale pour le processeur. Un module caméra MIPI transmettant une vidéo 4K à 60 images par seconde consomme une bande passante prévisible, laissant des ressources processeur disponibles pour les algorithmes de vision. Les limitations de bande passante de l’USB 2.0 posent problème : les flux haute résolution exigent des compromis soigneux entre qualité et surcharge processeur liée à la compression. L’USB 3.0 et l’USB 3.1 améliorent la capacité, mais les anciens systèmes embarqués et les plateformes de contrôle industriel intègrent rarement des contrôleurs hôte USB 3, ce qui limite le déploiement pratique.
L’évolutivité vers des systèmes multi-caméras privilégie MIPI. Ajouter un deuxième module caméra MIPI pour vision artificielle consiste simplement à activer des voies CSI supplémentaires ou à connecter un deuxième interface SoC — les deux architectures prennent nativement en charge des flux parallèles. Le multiplexage USB via des concentrateurs introduit un déséquilibre de latence et nécessite une infrastructure alimentée, ce qui complique le déploiement sur site et la maintenance.
FAQ
Quand devrais-je choisir un module de caméra MIPI plutôt qu’un module USB ?
Choisissez le module de caméra MIPI pour les dispositifs alimentés par batterie, les systèmes embarqués en temps réel et les applications nécessitant une synchronisation précise image par image. MIPI excelle dans les systèmes de vision IA embarquée, la robotique autonome et l’inspection industrielle, où une faible latence et une haute efficacité énergétique influencent directement les résultats commerciaux. Si votre SoC prend en charge nativement CSI-2 et si votre conception système repose sur un traitement embarqué plutôt que sur une analyse basée sur un ordinateur personnel, le module de caméra MIPI offre un coût total de possession supérieur grâce à une consommation d’énergie réduite et à une simplification du micrologiciel.
Quels sont les principaux inconvénients de MIPI par rapport à USB ?
Le module de caméra MIPI exige une expertise plus poussée en ingénierie embarquée et une planification d’intégration au niveau du SoC. Si votre plateforme ne prend pas en charge nativement l’interface CSI, l’ajout de contrôleurs MIPI entraîne des coûts supplémentaires. Aucun pilote grand public générique n’existe : chaque fabricant de SoC fournit sa propre implémentation propriétaire pour les caméras. Le compromis entre module de caméra USB et module de caméra MIPI devient évident lors de l’évaluation des compétences de l’équipe : MIPI requiert des connaissances approfondies en systèmes embarqués, tandis que l’USB convient mieux aux équipes possédant principalement une expérience au niveau des applications.
Puis-je migrer de l’USB vers le MIPI sans devoir entièrement repenser mon système ?
Passer d’un port USB à un module de caméra à vision artificielle MIPI exige des modifications au niveau du SoC, car la prise en charge MIPI doit être intégrée au niveau du silicium. Toutefois, si vous isolez votre module de traitement de la vision de votre processeur applicatif principal, il devient possible de migrer l’interface caméra tout en conservant le CPU hôte. Des couches d’abstraction caméra dans le micrologiciel permettent de remplacer les pilotes caméra sans devoir réécrire les couches supérieures de traitement de la vision. Planifier dès le départ une architecture modulaire rend possible l’évolution technologique ; adapter une intégration après coup coûte toujours plus cher qu’une conception anticipée.