
 EN



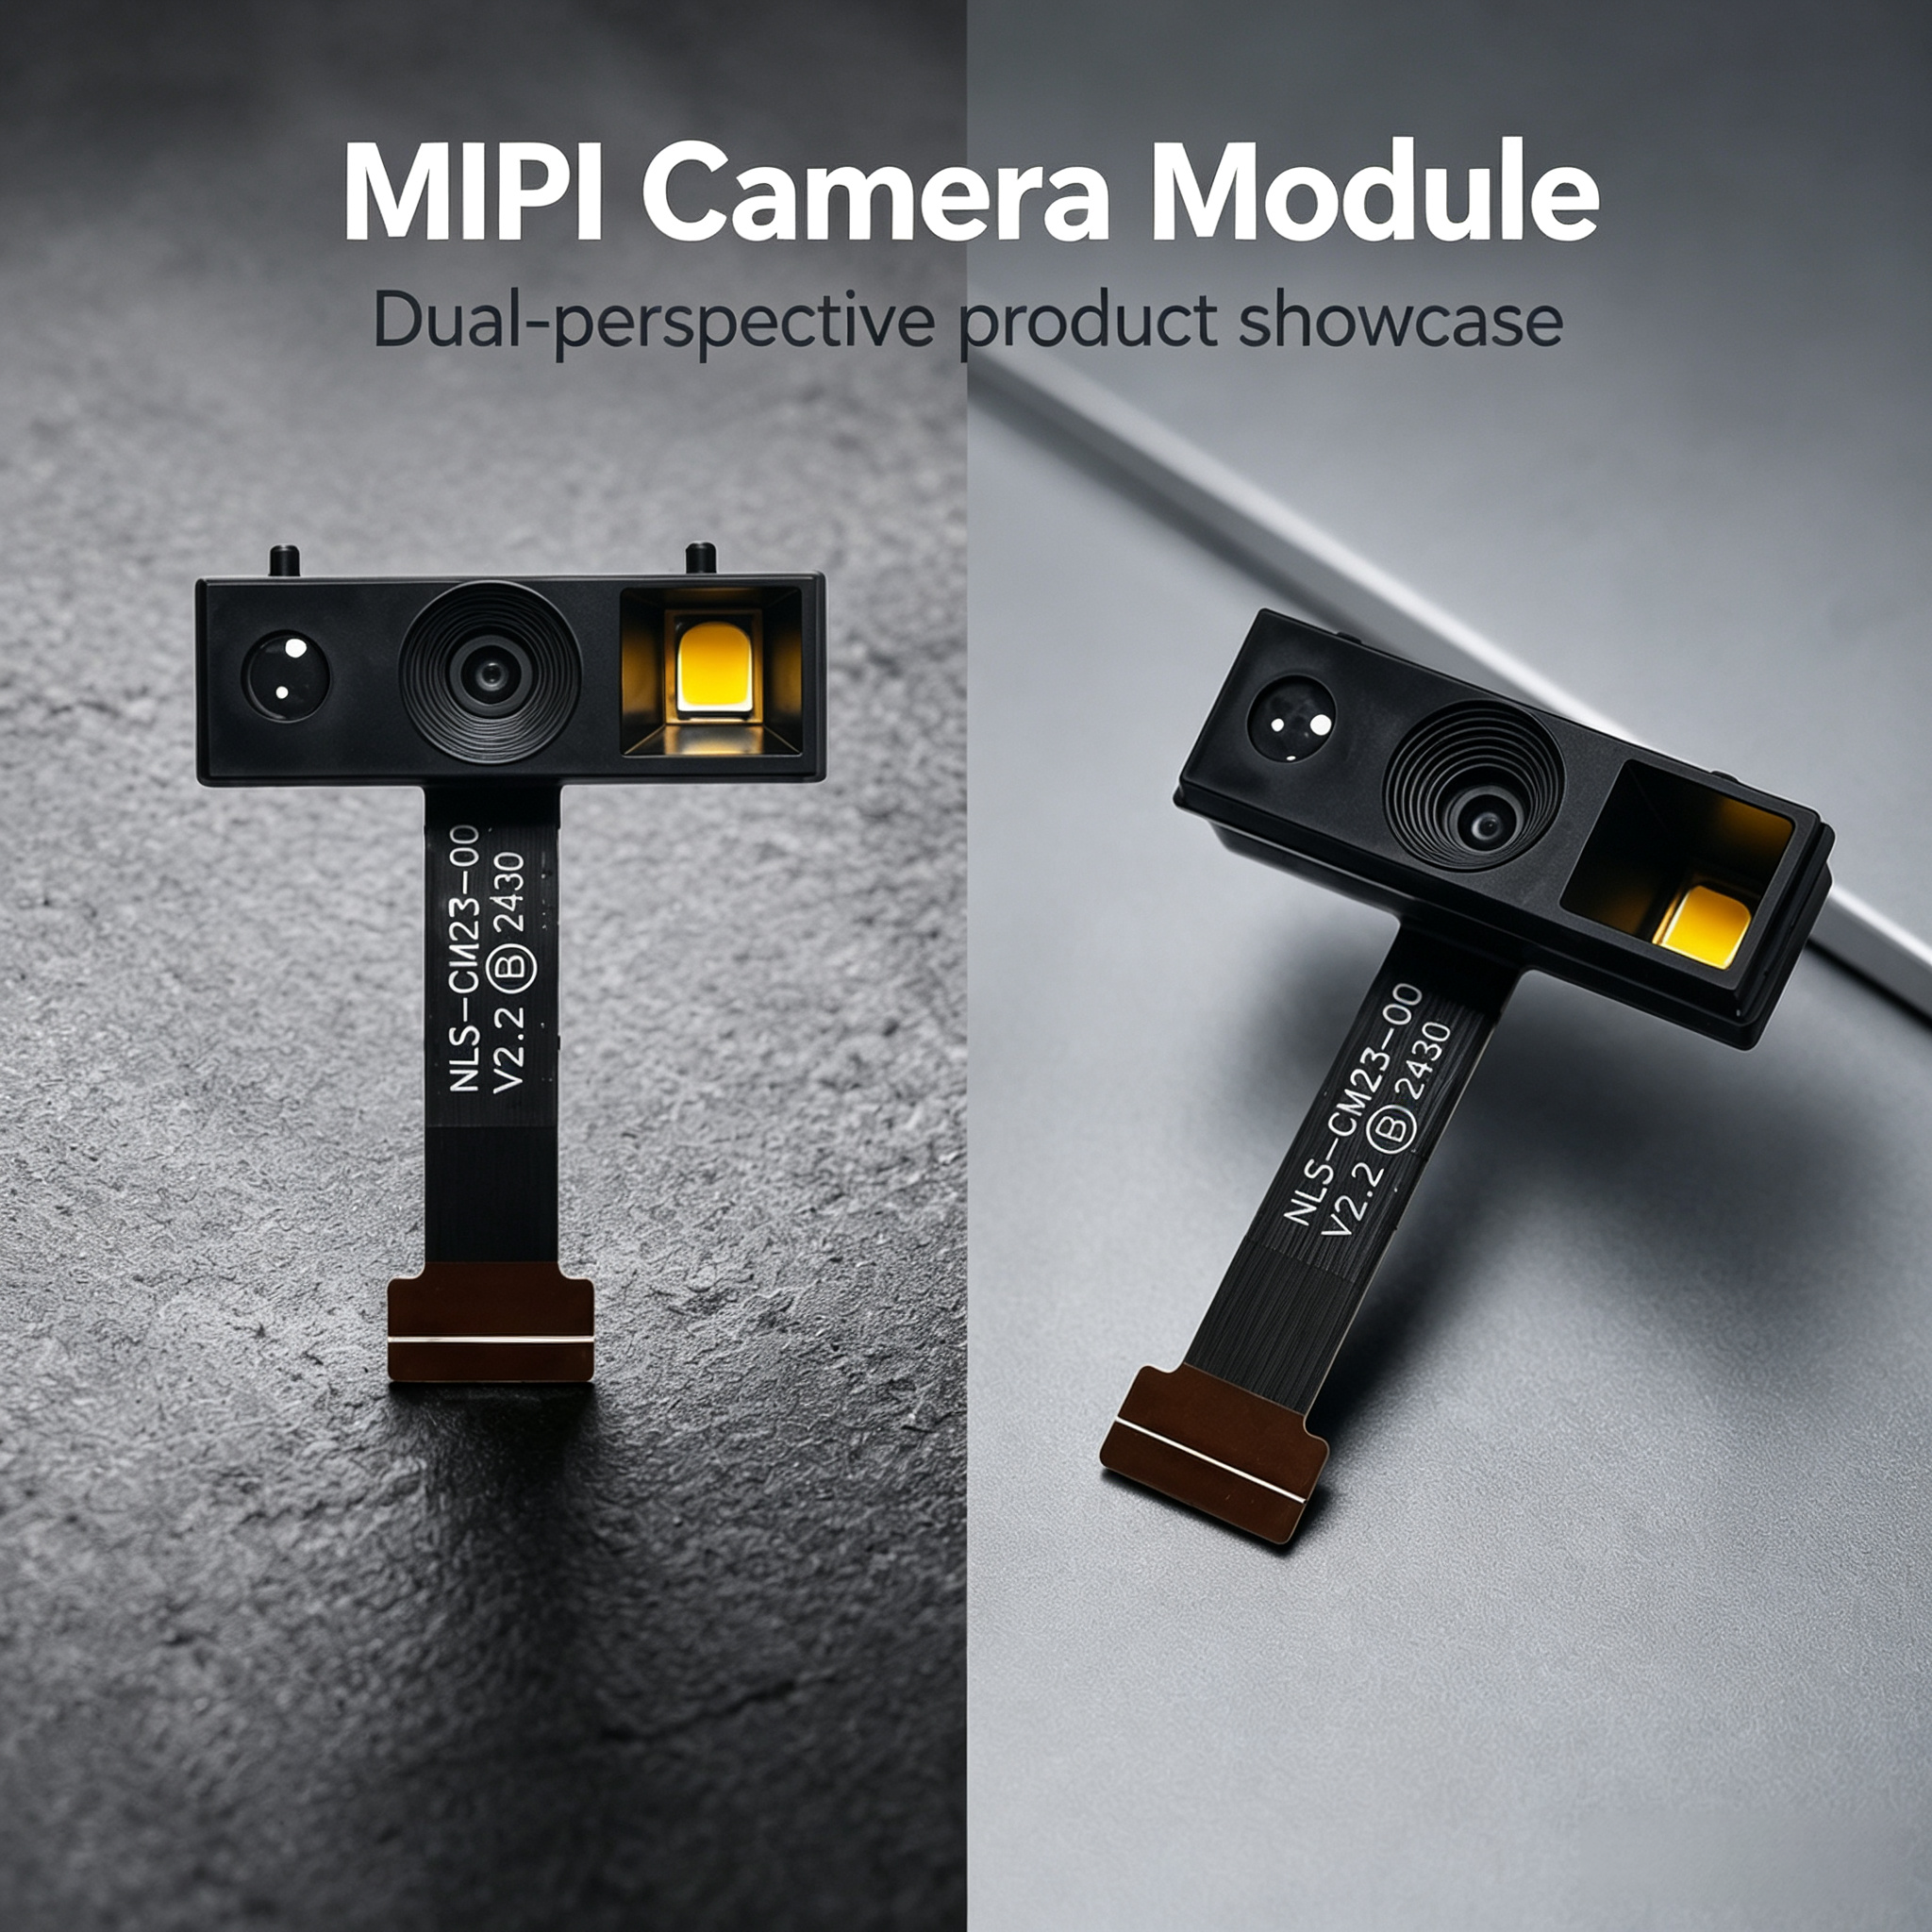
Výběr správného rozhraní pro kameru ve vašem vestavěném systému pro počítačové vidění vyžaduje pochopení základních rozdílů mezi dvěma dominantními technologiemi: mIPI modul kamery a USB moduly pro kameru. Obě architektury slouží aplikacím založeným na vidění, ale řeší různé návrhové priority, rozpočty výkonu a omezení integrace. Toto srovnání přesahuje základní specifikace a zkoumá, kdy každé rozhraní skutečně přináší obchodní hodnotu a kde nesprávná volba vede k nákladnému přepracování v pozdější fázi vývoje.
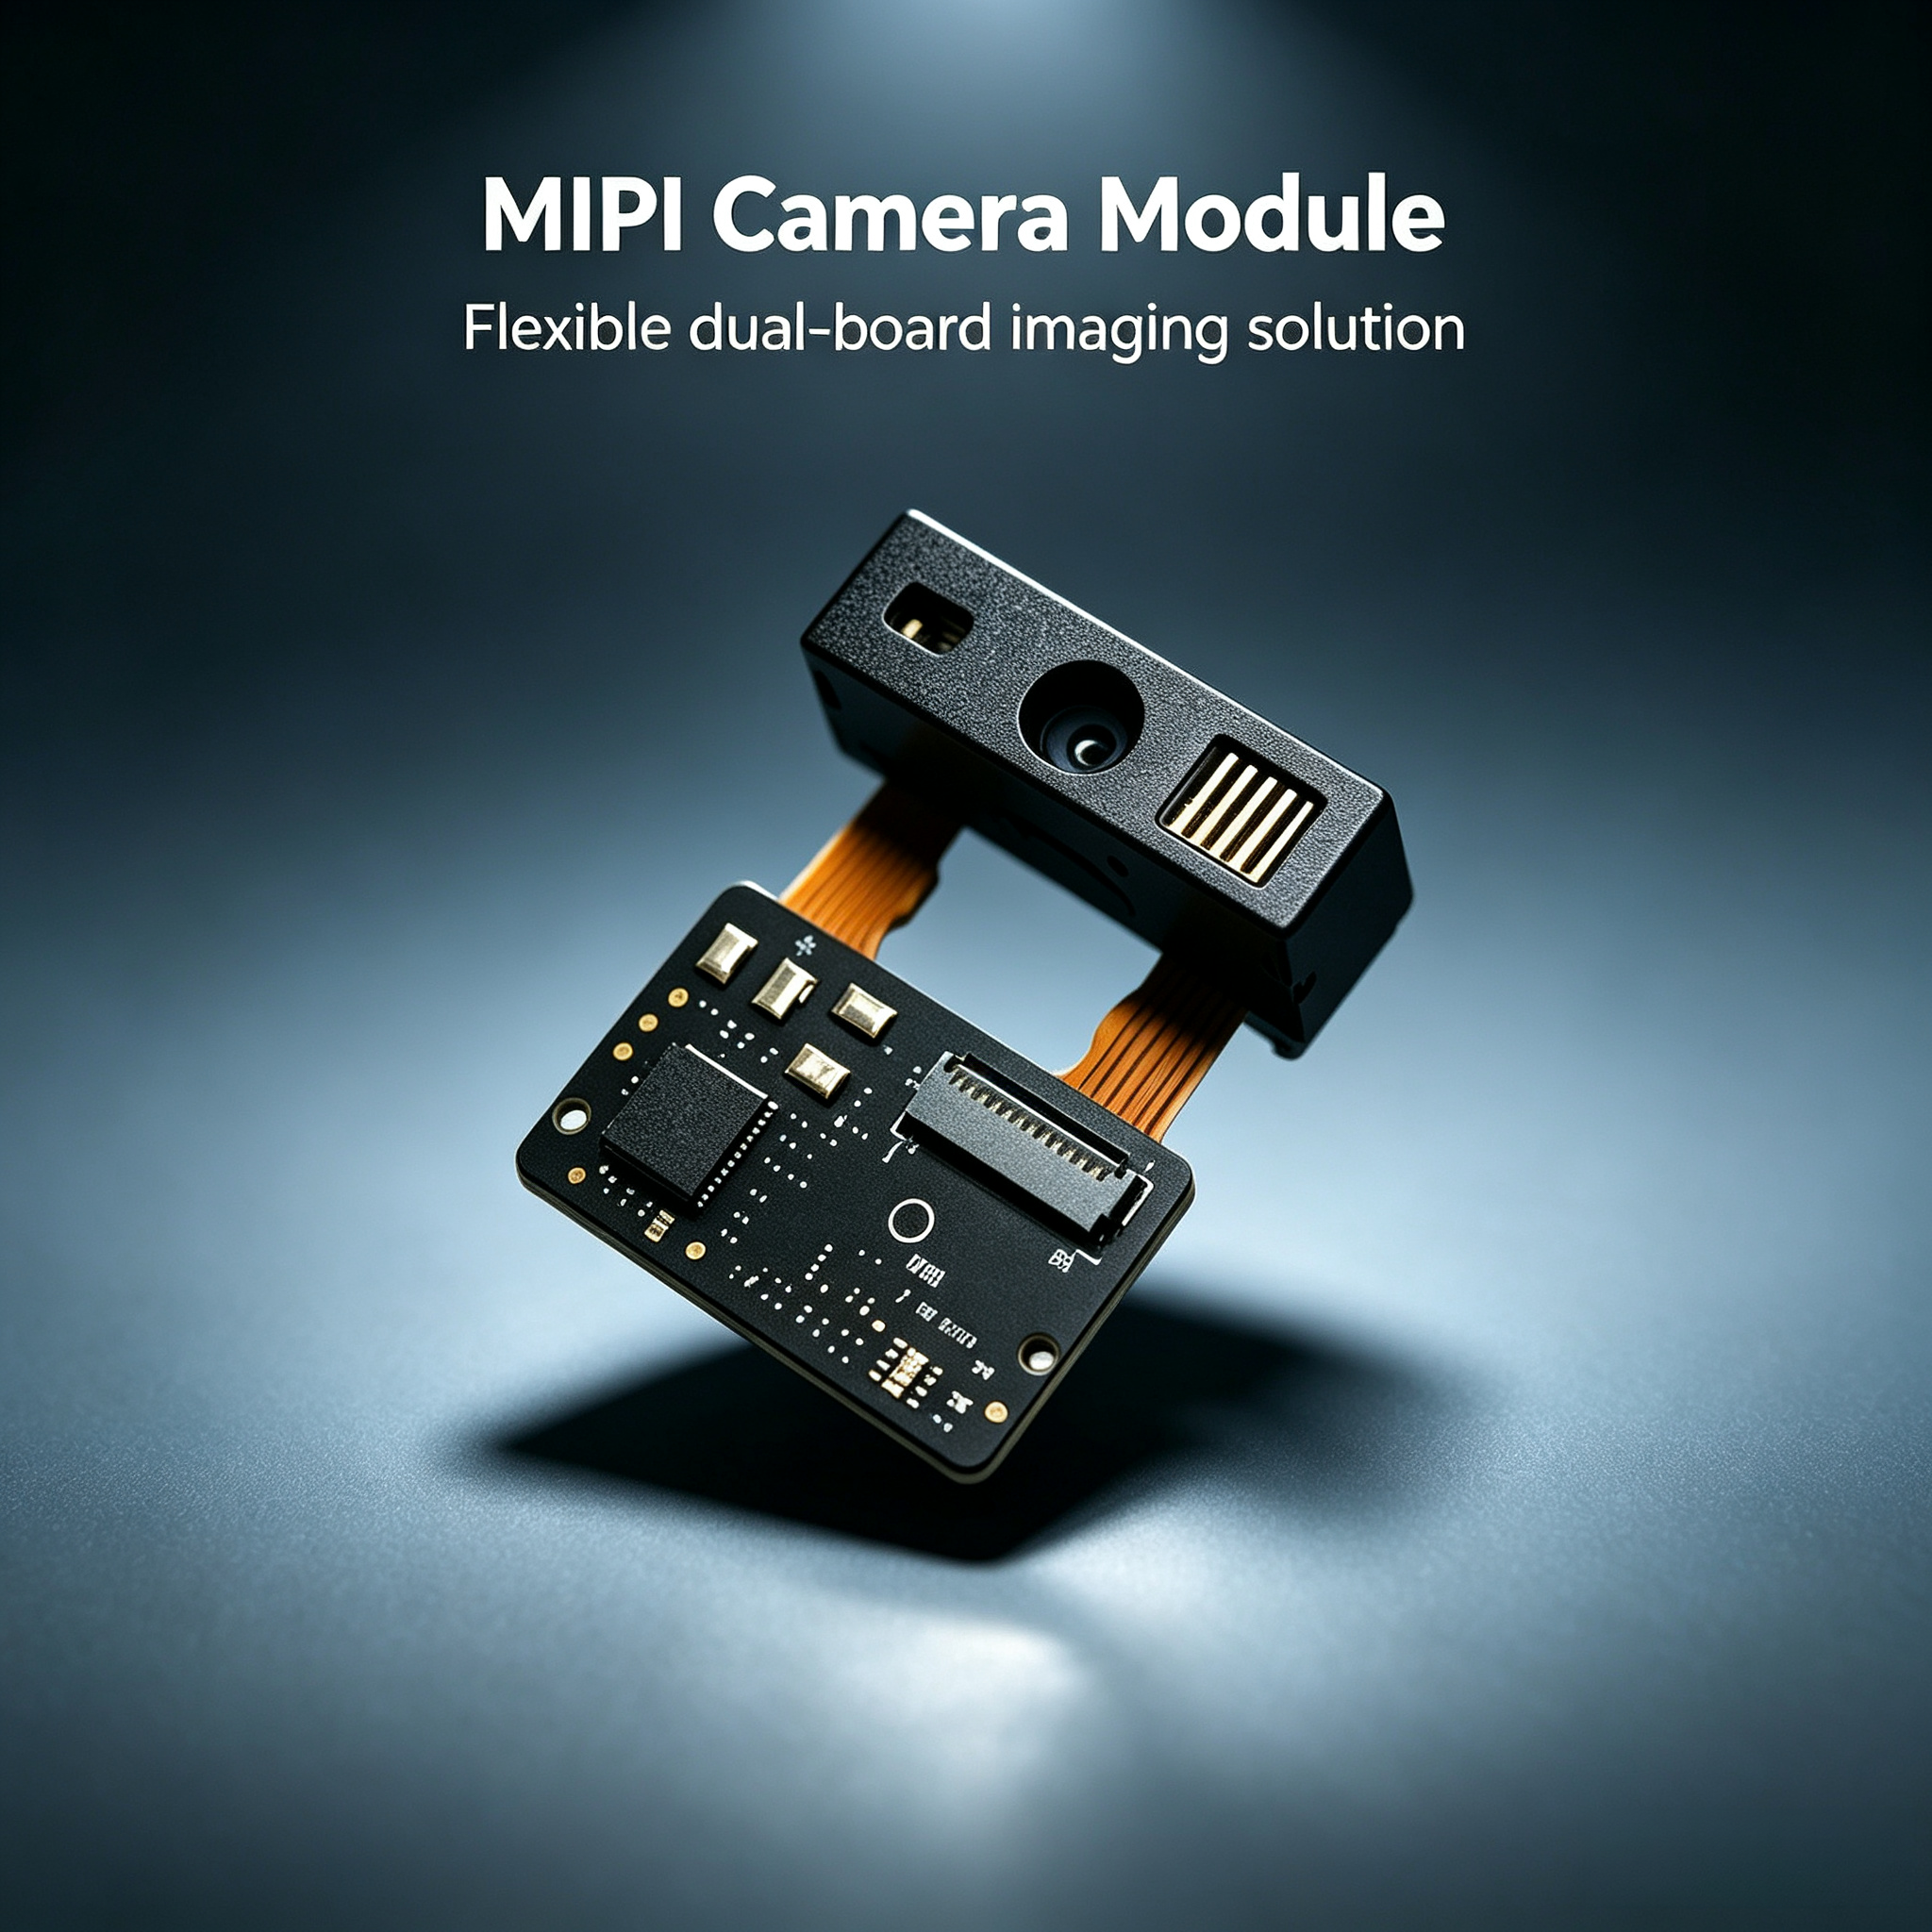
Rozhodnutí mezi USB a MIPI moduly pro kameru ovlivňuje vše – od spotřeby energie a složitosti uspořádání plošného spoje (PCB) až po latenci zpracování a škálovatelnost systému. Pochopení těchto kompromisů v rané fázi vývoje zabrání konfliktům uprostřed vývoje mezi architekty hardwaru, inženýry firmwaru a manažery produktů. Každé rozhraní nabízí zřetelné výhody v konkrétních scénářích nasazení a tento průvodce mapuje rozhodovací prostředí s průmyslovou jasností.
Architektura a základy přenosu signálu
Struktura protokolu modulu MIPI Camera
MIPI CSI-2 je vysokorychlostní sériový protokol navržený speciálně pro mobilní a vestavěné systémy zpracování obrazu. Modul MIPI Camera přenáší nezpracovaná pixelová data přes vyhrazené diferenciální páry rychlostí od 80 Mbps do více než 2 Gbps na jednu stopu, v závislosti na verzi a konkrétní implementaci. MIPI pracuje v konfiguraci master-slave, kde SoC řídí časování pořízení obrazu, rozlišení a snímkovou frekvenci prostřednictvím samostatné řídicí sběrnice I2C, zatímco video data procházejí nezávislými CSI stopami.
Toto oddělení řídicí a datové cesty vytváří zvýšení účinnosti, které se v prostředích s omezeným výkonem navzájem zesiluje. Implementace modulu MIPI kamery vyhýbá se neustálému režii vyjednávání, která je přítomna u hromadních přenosů USB, a umožňuje senzorům přecházet do stavů nízké spotřeby mezi snímky. Konfigurace s více linkami – obvykle 1, 2 nebo 4 linky – poskytují škálovatelnost bez nutnosti změny protokolu, čímž architektům systémů umožňují přizpůsobit propustnost skutečným požadavkům aplikace bez nadměrného dimenzování.
Datový tok a topologie modulu USB kamery
Moduly USB kamer implementují specifikaci USB Video Class, která vrství přenos obrazu nad protokol hromadního přenosu USB. Na rozdíl od srovnání modulů kamer USB a MIPI odhaluje, že USB je zásadně systém iniciovaný hostitelem a založený na dotazování. Hostitel neustále požaduje snímky, zpracuje požadavek, načte data z vyrovnávací paměti zařízení a spustí další cyklus přenosu. Tato režie transakcí zůstává konstantní bez ohledu na to, zda zachycujete 1 snímek za sekundu nebo 30 snímků za sekundu, což v aplikacích s nízkou frekvencí snímků vede ke ztrátám efektivity.
Moduly USB kamer profitují ze standardizovaných ovladačů pro plug-and-play a univerzální kompatibility s běžnými výpočetními platformami pro spotřebitele. Výhoda modulu kamer MIPI pro umělou inteligenci v oblasti úspory energie se však vykupuje ztrátou této univerzálnosti. USB vyžaduje vyjednané přidělení šířky pásma, protokoly číslování zařízení (enumeration) a analýzu deskriptorů – vrstvy infrastruktury, které v průmyslových prostředích vytvářejí problémy s determinismem pro real-time zpracování obrazu.
Spotřeba energie a tepelné aspekty
Energetická účinnost v systémech založených na MIPI
Spotřeba energie se stává rozhodujícím faktorem u systémů napájených bateriemi nebo nasazovaných v terénu. Architektura modulu MIPI kamery umožňuje výrazně nižší spotřebu energie, protože protokol podporuje dynamické škálování šířky pásma a inteligentní blokování hodinového signálu. Pokud systém pořizuje snímky s nižším rozlišením nebo sníženou snímkovou frekvencí, rozhraní MIPI snižuje rychlost sériového hodinového signálu a počet aktivních linek, čímž přímo snižuje proud odebíraný ze zdroje. Modul AI Vision MIPI kamery pracující při 15 snímcích za sekundu spotřebuje měřitelně méně energie než stejný senzor připojený prostřednictvím USB při stejné snímkové frekvenci.
Odvod tepla se zlepšuje spolu se snížením výkonu. Hraniční zařízení založená na rozhraní MIPI pro aplikace venkovního dohledu nebo monitorování v zemědělství udržují nižší teploty spojů senzorů a SoC, čímž prodlužují životnost komponent a snižují požadavky na chladicí infrastrukturu. Úspory energie se v průběhu nasazení kumulují – zařízení nasazené v terénu po několik měsíců dosahuje významného snížení počtu výměn baterií nebo požadavků na velikost slunečních panelů.
Náklady na napájení modulu USB a kompromisy
Moduly USB kamer vyžadují trvalé výkonové zatížení prostřednictvím nepřetržitého vyjednávání mezi hostitelem a zařízením, i během nečinnosti. Rozhraní USB udržuje ukončovací pull-up odpory, monitorování integritu signálů a stavové automaty protokolu, které spotřebují výkon nezávisle na skutečné aktivitě přenosu obrazu. U aplikací pořizujících občasné snímky místo nepřetržitých video proudů je energetická účinnost modulů kamer USB vs MIPI výrazně ve prospěch řešení založených na MIPI. Toto výkonové zatížení je méně kritické v systémech s externími napájecími zdroji, avšak zůstává problematické pro přenosné a IoT nasazení.
Tepelné aspekty korespondují s výkonovými trendy. USB moduly odvádějí teplo po celé datové cestě, včetně křemíkového čipu hostitelského řadiče, odporu kabelu a obvodů zařízení. Implementace MIPI soustředí odvod tepla do SoC a senzoru, což umožňuje lepší návrh lokálního chlazení. V kompaktních průmyslových formátech tato rozdílnost zabrání tepelnému vzájemnému ovlivňování obrazového a zpracovatelského podsystému.
Složitost integrace a důsledky pro návrh systému
Rozmístění součástek na tištěné spojové desce a trasování rozhraní
Rozhraní modulu MIPI kamery vyžaduje pečlivé trasování vysokorychlostních diferenciálních párů, přizpůsobení impedancí a řízení přeslechů. Linky MIPI CSI-2 pracují rychlostmi v řádu Gbps, což vyžaduje shodu délek stop na tištěné desce v rámci daných tolerancí a řízení prostřednictvím specifikací. Plošný obsah (footprint) modulu MIPI kamery však zůstává malý, protože datový provoz je soustředěn na 1 až 4 diferenciální páry plus řídící linky, čímž se snižuje celkový počet vstupně-výstupních pinů na SoC. Výzvy týkající se integritu signálu jsou dobře známé a pravidelně řešeny referenčními návrhy od výrobců senzorů kamer a SoC.
Moduly USB kamer mají různou složitost trasování. Porovnání modulů kamer USB a MIPI ukazuje, že USB vyžaduje delší kabelové trasy, externí koncentrátory (huby) a integraci řadiče hostitele na desce plošných spojů. Ačkoli jednotlivé páry USB signálů mají nižší frekvenci než linky MIPI, dodatečná infrastruktura – plocha pro konektory, stínění proti elektromagnetickému rušení (EMI) a čipy řadiče hostitele – spotřebuje více místa na desce. Starší systémy a spotřební výrobky často USB lépe přijímají, protože ovladačové sady jsou zralé a široce známé, avšak u vlastních průmyslových návrhů vzniká při použití USB integrační zátěž, která klade omezení na mechanické uspořádání zařízení.
Náklady na vývoj firmwaru a ovladačů
Vývoj firmwaru pro modul MIPI kamery s umělou inteligencí vyžaduje zkušenosti v oblasti vestavěných systémů, zejména v podrobnostech protokolu CSI, programování registrů senzorů a konfiguraci řadiče kamery specifického pro daný SoC. Křivka učení je strmější, avšak po stabilizaci znalostí týmu se vývoj modulu MIPI kamery urychlí. Referenční implementace od výrobců senzorů a SoC poskytují základní kód, čímž se snižuje doba potřebná na vlastní vývoj. Aktualizace firmwaru zůstávají omezeny na vestavěné zařízení – nejsou vyžadovány žádné kompatibilní vrstvy ovladačů pro hostitelský systém.
Moduly USB kamer přesouvají zátěž vývoje na stranu hostitele. Obecní ovladače třídy USB Video Class zpracovávají protokolovou vrstvu, čímž se zpočátku zjednodušuje vestavěný firmware. Vlastní algoritmy počítačového vidění, vkládání metadat a spouštění snímků s přesností na jednotlivý snímek však vyžadují pečlivou integraci na úrovni ovladačů. Pokud je důležitá kompatibilita napříč platformami (Windows, Linux, macOS), údržba USB ovladačů se rozpadne na více samostatných větví. Modul MIPI kamery tomuto rozdělení zabrání, protože rozhraní MIPI je od své podstaty nativní pro vestavěné systémy, čímž se povrch firmware redukuje na jediný cílový platformní systém.
Výkon a časové požadavky
Zpoždění v MIPI potrubí
MIPI CSI-2 poskytuje nižší celkovou latenci, protože data proudí přímo ze senzoru do obrazového signálového procesoru SoC bez režie protokolu USB. Zachycení snímků a jejich zpracování začíná synchronně s výstupem senzoru, čímž vzniká deterministické časové chování, které je nezbytné pro aplikace v reálném čase, jako jsou autonomní robotické systémy a systémy kontrol kvality. Modul kamery MIPI také podporuje synchronizaci snímků mezi více senzory – což je klíčové pro stereoskopické vidění a systémy sledování pomocí více kamer, kde časové zarovnání zabrání chybám při rekonstrukci 3D obrazu.
Proměnlivost latence u implementací USB vyplývá z plánování na straně hostitele, prioritizace přerušení a správy vyrovnávacích pamětí. Přenosy typu USB bulk se dokončí pouze tehdy, když plánovač hostitele přidělí potřebnou šířku pásma, čímž vzniká časový rozptyl (jitter), který narušuje algoritmy odhadu pohybu a sledování. U bezpečnostně kritických aplikací, které vyžadují omezený čas odezvy, srovnání modulu kamery USB versus MIPI jasně upřednostňuje předvídatelný, řízený přerušením datový tok MIPI.
Využití šířky pásma a škálovatelnost
Implementace MIPI CSI-2 s více linkami umožňují současný záznam a zpracování vysokého rozlišení při minimální zátěži procesoru. Modul MIPI kamery přenášející video ve 4K při 60 snímcích za sekundu spotřebuje předvídatelné šířky pásma, čímž uvolní prostředky procesoru pro algoritmy počítačového vidění. Omezení šířky pásma USB 2.0 se stávají problematickými – proudy vysokého rozlišení vyžadují pečlivé kompromisy mezi kvalitou a režijní zátěží procesoru při kompresi. USB 3.0 a 3.1 zvyšují kapacitu, avšak starší vestavěné systémy a průmyslové řídicí platformy zřídka integrují hostitelské řadiče USB 3, což omezuje praktické nasazení.
Škálovatelnost na více kamerových systémů upřednostňuje MIPI. Přidání druhého modulu AI kamery s rozhraním MIPI stačí jednoduše aktivovat další linky CSI nebo jej připojit k druhému rozhraní SoC – obě architektury nativně podporují paralelní proudy. Multiplexování přes USB koncentrátor (hub) způsobuje nerovnoměrnou latenci a vyžaduje napájenou infrastrukturu, čímž se komplikuje nasazení v terénu i údržba.
Často kladené otázky
Kdy bych měl vybrat modul MIPI kamery místo USB?
Vyberte modul kamery MIPI pro zařízení napájená baterií, systémy v reálném čase a aplikace vyžadující synchronizaci s přesností na snímek. MIPI vyniká v systémech okraje AI pro zpracování obrazu, autonomní robotice a průmyslové inspekci, kde nízká latence a energetická účinnost přímo ovlivňují obchodní výsledky. Pokud váš SoC nativně podporuje rozhraní CSI-2 a vaše návrhová architektura systému preferuje zabudované zpracování namísto analýzy na PC, modul kamery MIPI poskytuje lepší celkovou nákladovou efektivitu díky nižší spotřebě energie a zjednodušení firmwaru.
Jaké jsou hlavní nevýhody MIPI ve srovnání s USB?
Modul MIPI kamery vyžaduje vyšší úroveň odborných znalostí v oblasti vestavěných systémů a plánování integrace na úrovni SoC. Pokud vaše platforma nepodporuje nativně rozhraní CSI, přidání řadičů MIPI zvyšuje náklady. Obecné spotřebitelské ovladače neexistují – každý dodavatel SoC poskytuje vlastní implementaci kamery. Volba mezi USB a MIPI modulem kamery se stává zřejmá při posouzení dovedností týmu: MIPI vyžaduje hlubší znalosti vestavěných systémů, zatímco USB je vhodné pro týmy s převážně aplikační zkušeností.
Je možné migrovat z USB na MIPI bez kompletního přepracování celého systému?
Přechod z USB na modul kamerového zařízení s umělou inteligencí a rozhraním MIPI vyžaduje změny na úrovni SoC, protože podpora MIPI musí být přítomna již na úrovni polovodičového čipu. Pokud však oddělíte modul zpracování obrazu od hlavního aplikovaného procesoru, stane se přechod na nové rozhraní kamery při zachování hostitelského CPU proveditelným. Abstraktní vrstvy kamery ve firmwaru umožňují nahradit ovladače kamer bez nutnosti přepisování vyšších vrstev zpracování obrazu. Plánování modulární architektury v rané fázi umožňuje technologický vývoj; dodatečné integrování je vždy nákladnější než návrh s ohledem na budoucí vývoj.