
 EN



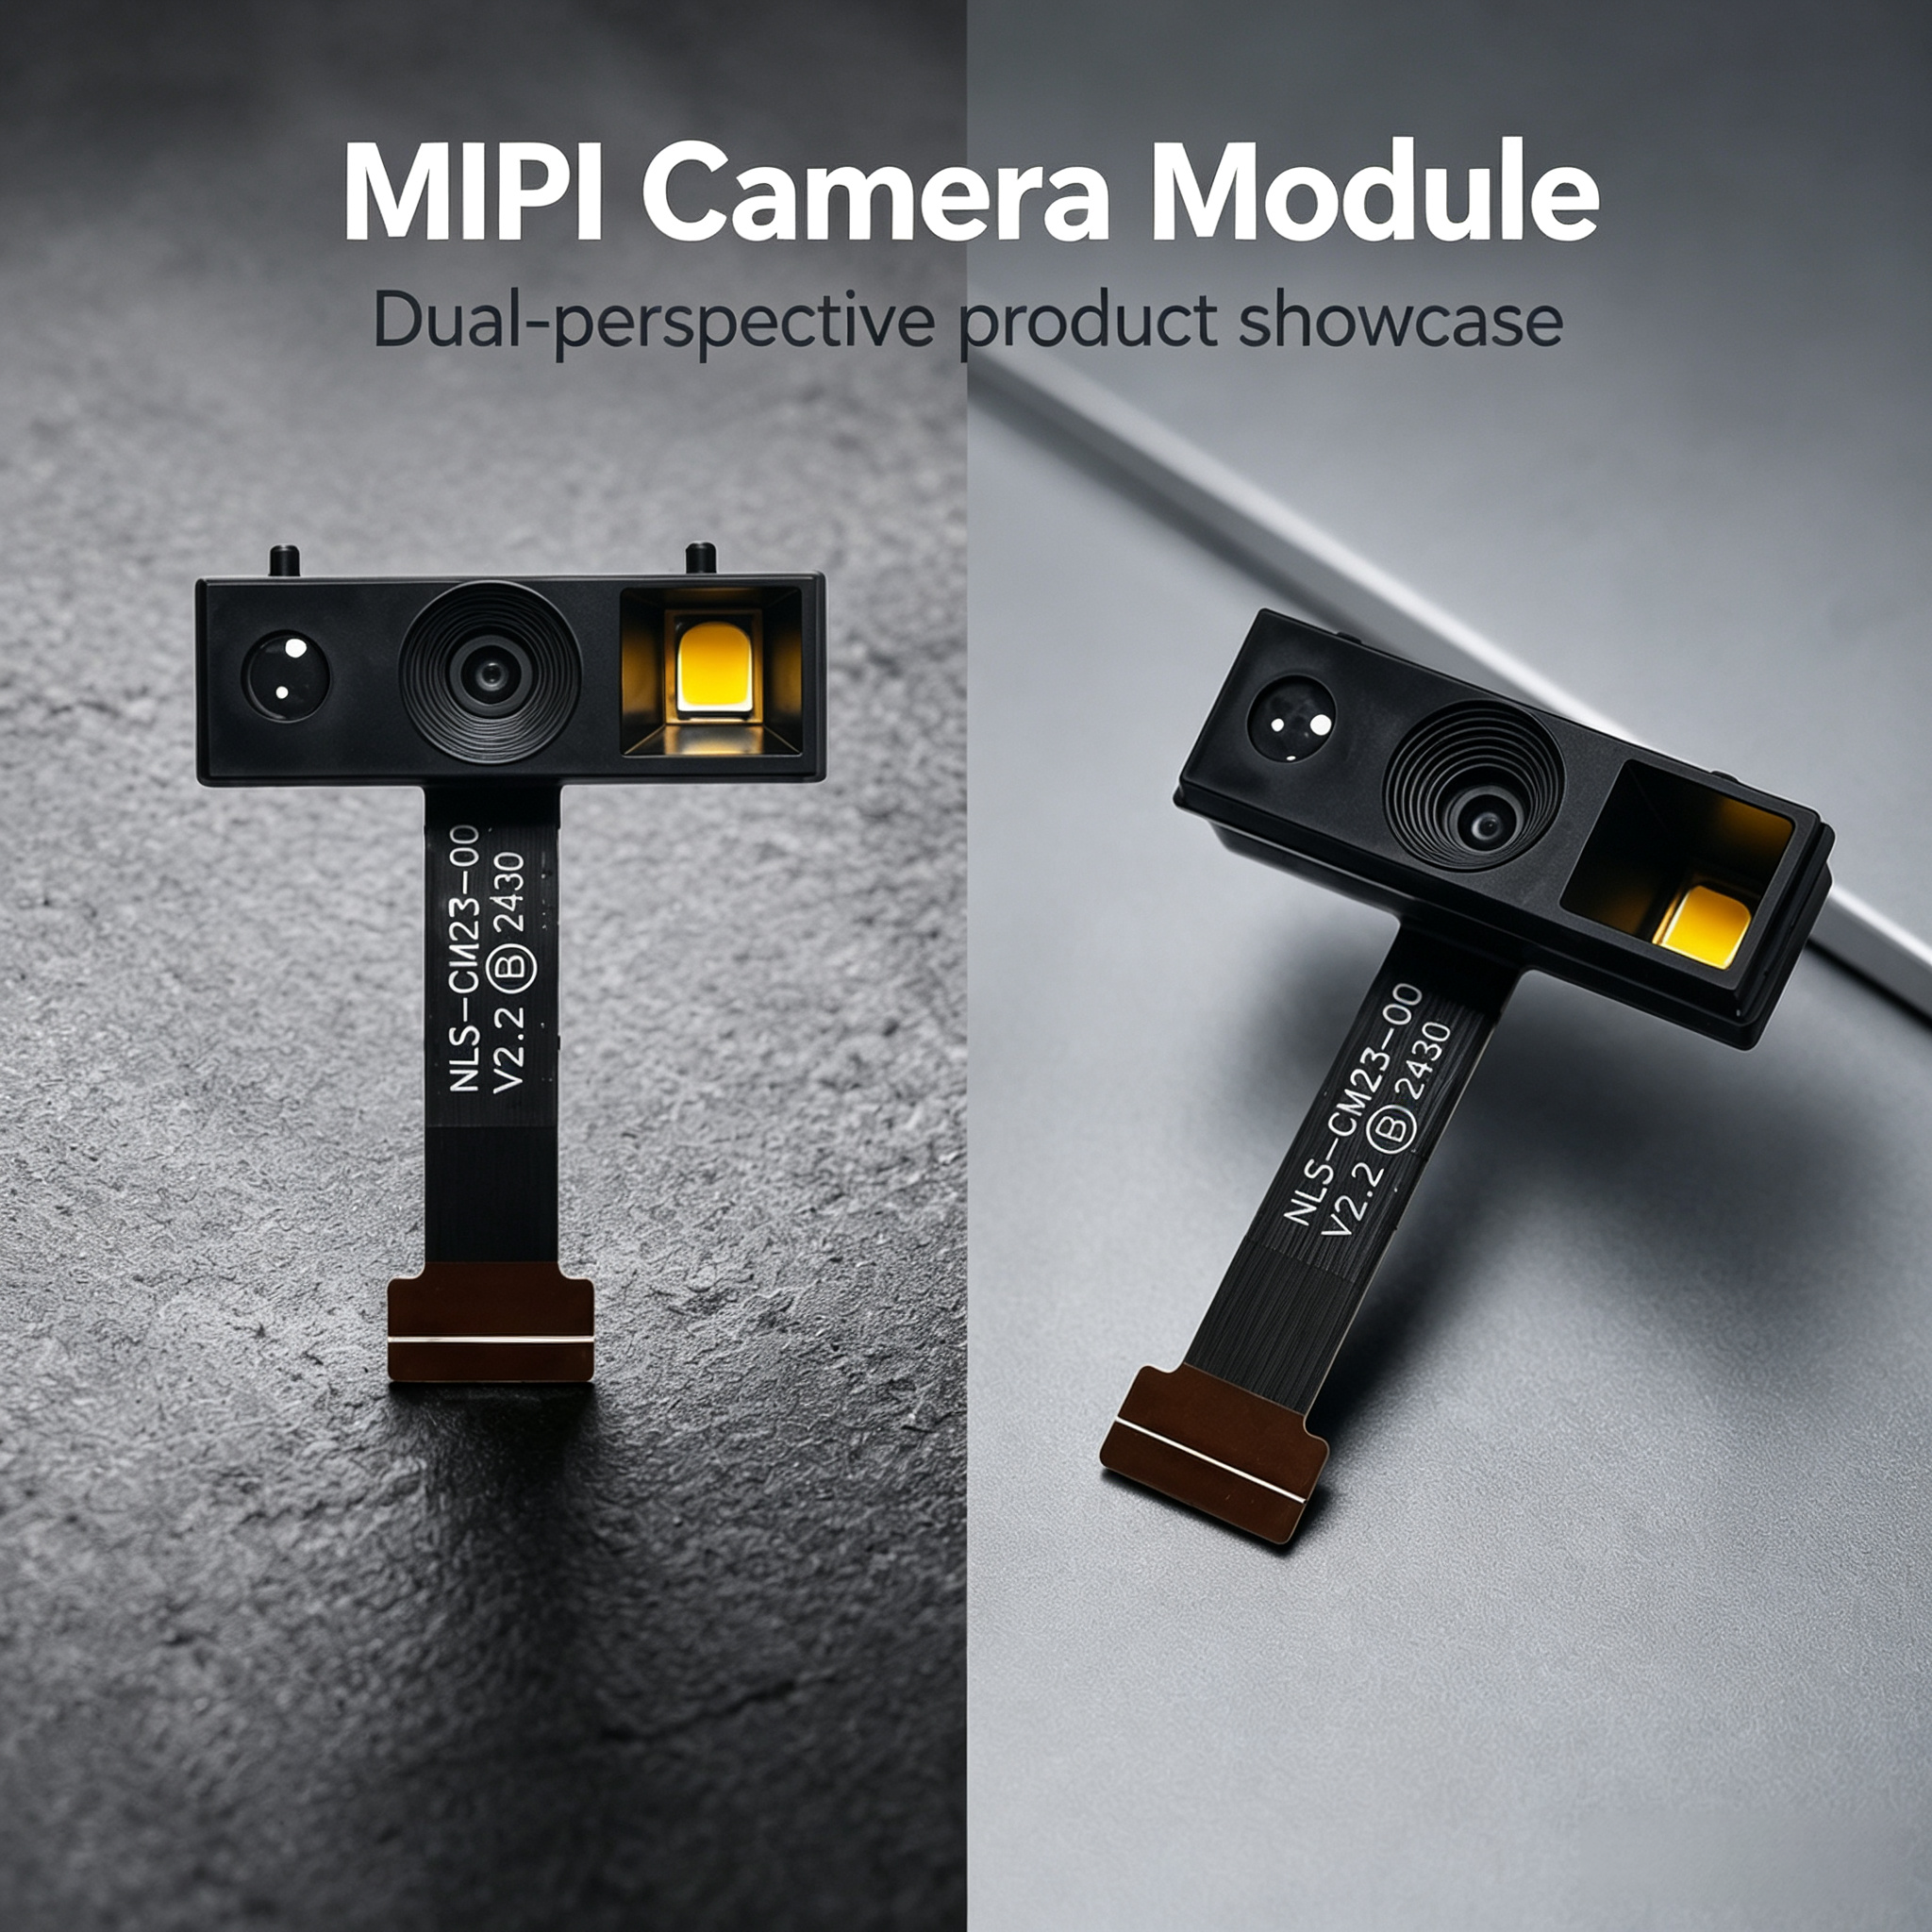
การเลือกอินเทอร์เฟซกล้องที่เหมาะสมสำหรับระบบการมองเห็นแบบฝังตัวของคุณ จำเป็นต้องเข้าใจความแตกต่างพื้นฐานระหว่างเทคโนโลยีหลักสองแบบ ได้แก่ มิวลูปกล้อง mipi และโมดูลกล้อง USB ทั้งสองสถาปัตยกรรมนี้ใช้งานได้กับแอปพลิเคชันที่อาศัยการมองเห็น แต่แต่ละแบบตอบโจทย์ความต้องการด้านการออกแบบ งบประมาณด้านพลังงาน และข้อจำกัดในการผสานรวมที่ต่างกัน การเปรียบเทียบนี้จึงไม่หยุดอยู่แค่ข้อมูลจำเพาะพื้นฐาน แต่เจาะลึกถึงสถานการณ์ที่แต่ละอินเทอร์เฟซจะสร้างมูลค่าทางธุรกิจที่แท้จริง และกรณีที่การเลือกผิดอาจนำไปสู่การปรับปรุงใหม่ที่สิ้นเปลืองทั้งเวลาและต้นทุนในขั้นตอนต่อมา
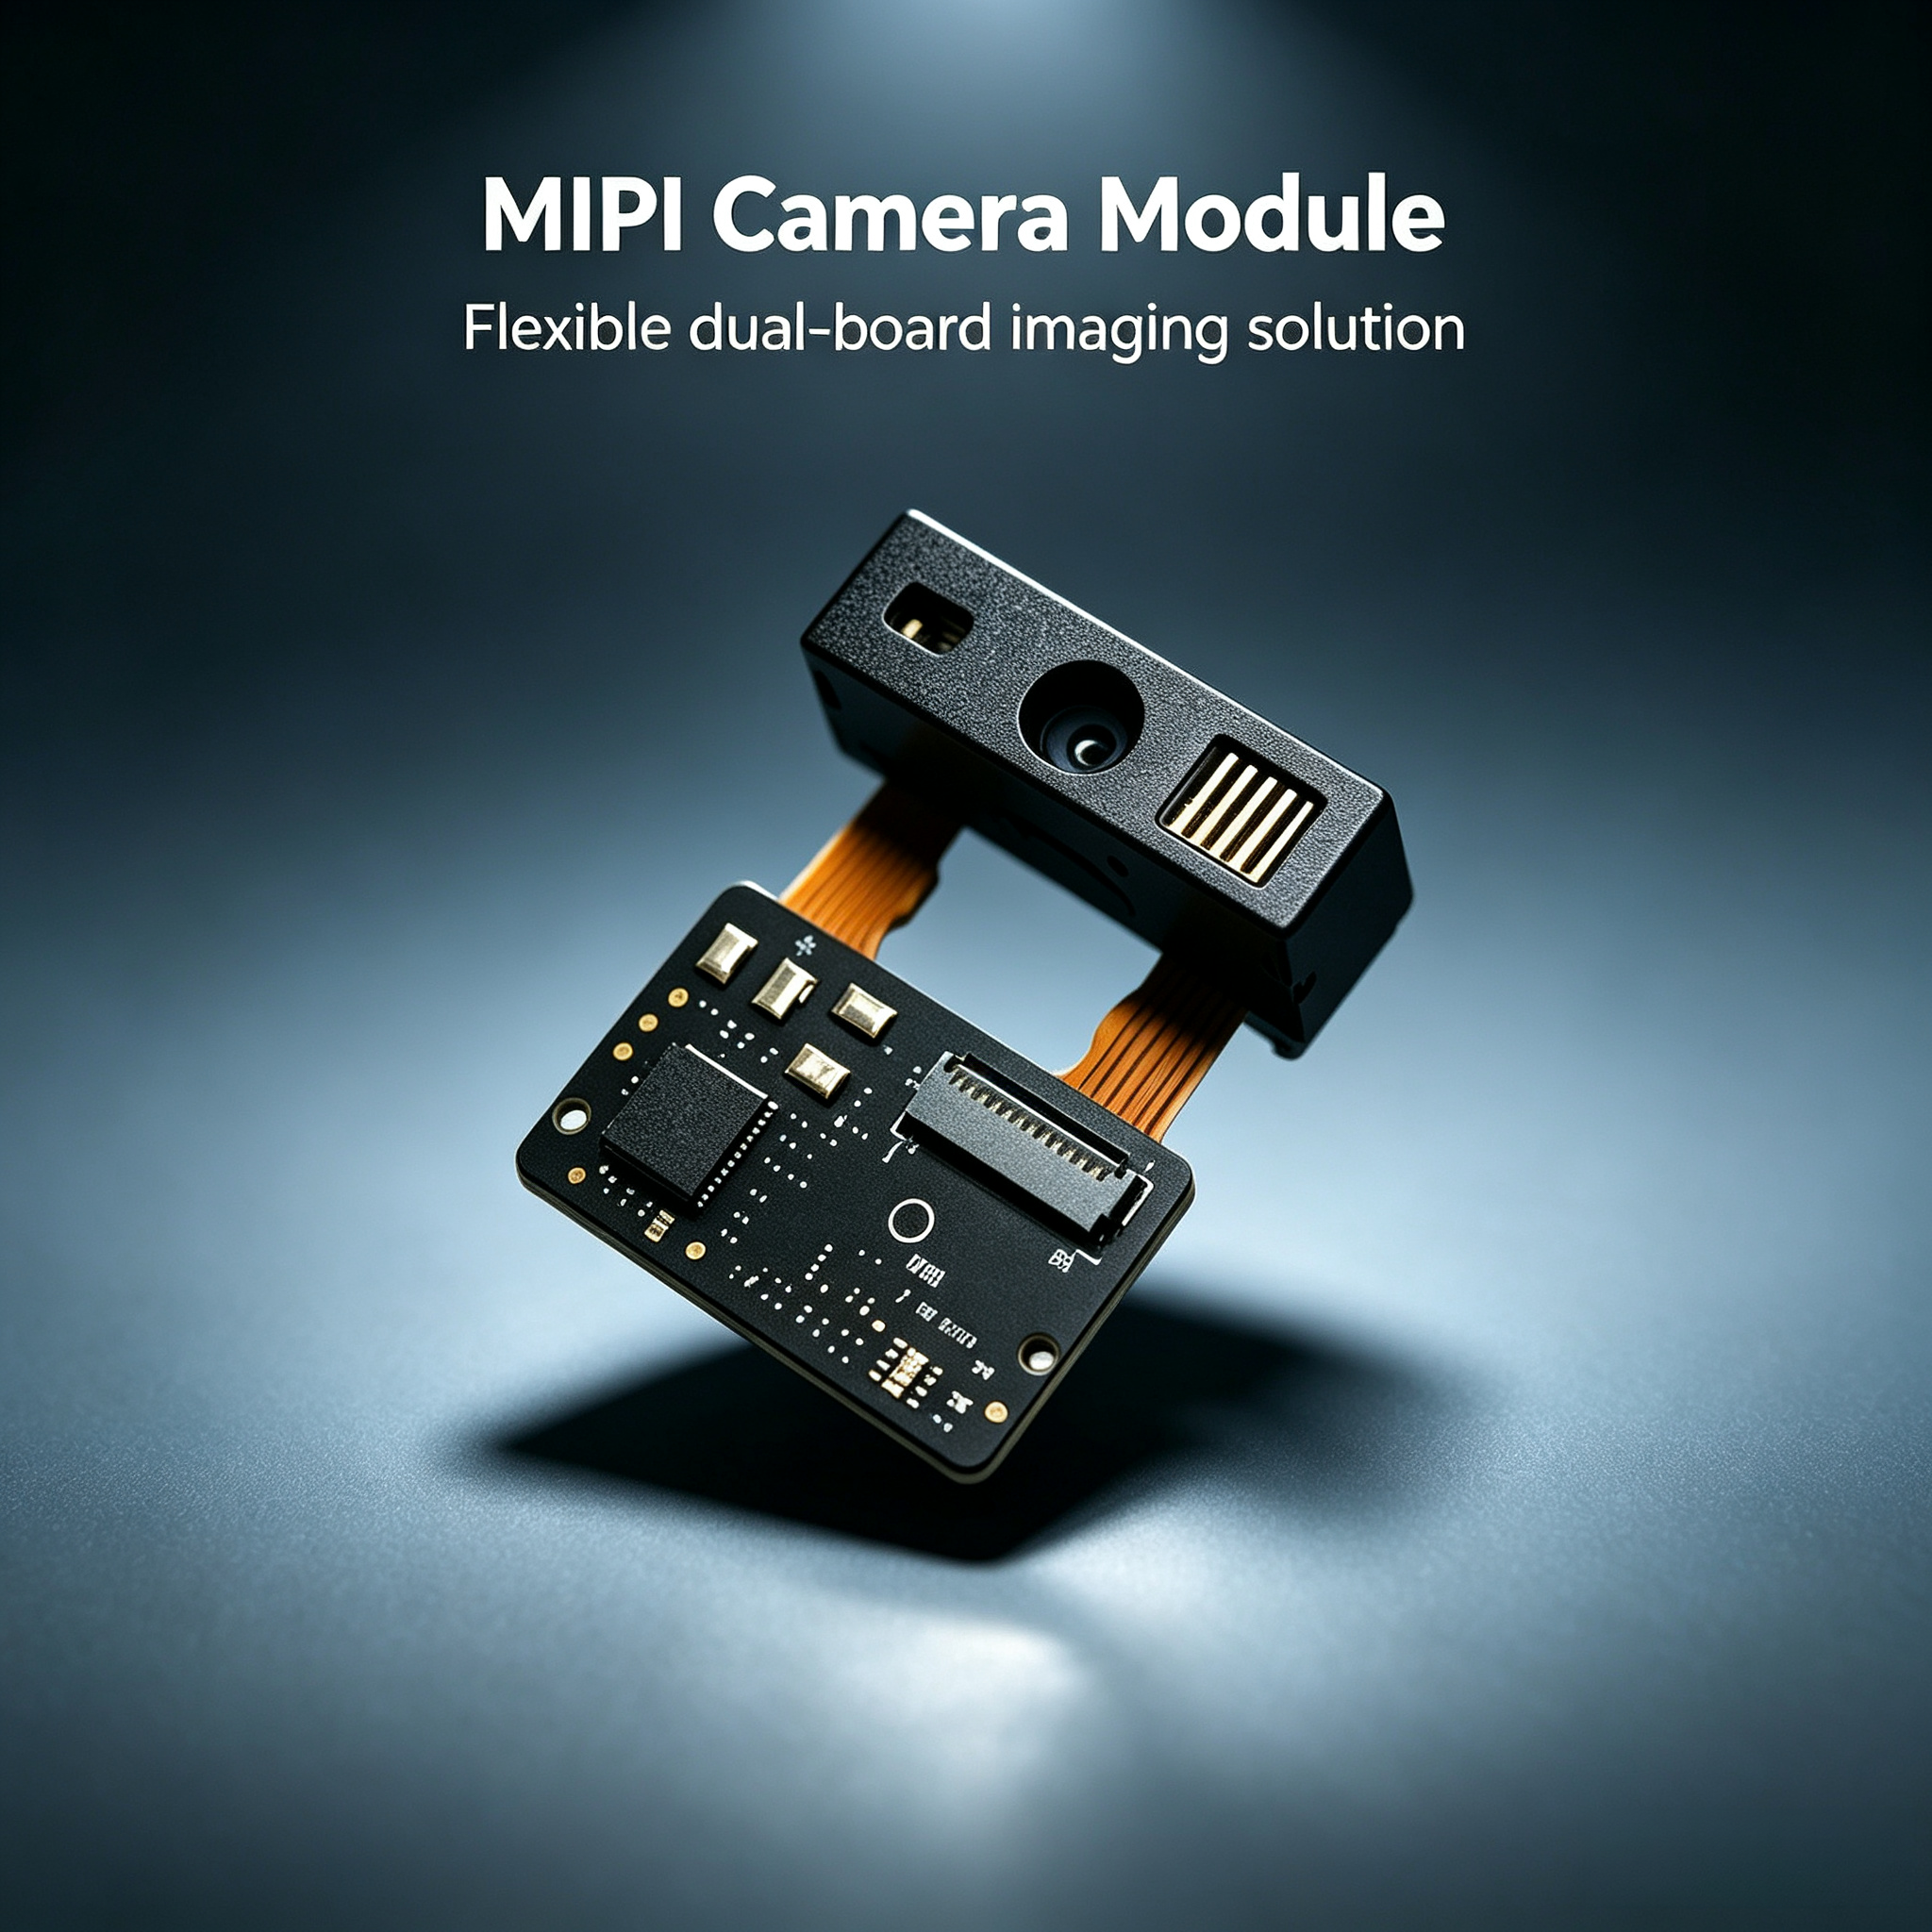
การตัดสินใจระหว่างโมดูลกล้องแบบยูเอสบีกับโมดูลกล้องแบบ MIPI จะส่งผลต่อทุกอย่าง ตั้งแต่การใช้พลังงาน การจัดวางวงจรพิมพ์ (PCB) ที่ซับซ้อน ความล่าช้าในการประมวลผล ไปจนถึงความสามารถในการขยายระบบ ความเข้าใจในข้อแลกเปลี่ยนเหล่านี้ตั้งแต่เนิ่นๆ จะช่วยป้องกันไม่ให้เกิดความขัดแย้งระหว่างผู้ออกแบบฮาร์ดแวร์ วิศวกรเฟิร์มแวร์ และผู้จัดการผลิตภัณฑ์ในระหว่างการพัฒนา แต่ละอินเทอร์เฟซมีข้อได้เปรียบที่แตกต่างกันในสถานการณ์การใช้งานเฉพาะ และคู่มือนี้จะแสดงภาพรวมของการตัดสินใจด้วยความชัดเจนในเชิงอุตสาหกรรม
หลักการพื้นฐานของสถาปัตยกรรมและการส่งสัญญาณ
โครงสร้างโปรโตคอลของโมดูลกล้อง MIPI
MIPI CSI-2 คือโพรโทคอลแบบอนุกรมความเร็วสูงที่ออกแบบมาโดยเฉพาะสำหรับระบบถ่ายภาพแบบมือถือและฝังตัว โมดูลกล้อง MIPI ส่งข้อมูลพิกเซลดิบผ่านคู่สายแบบแยกสัญญาณ (differential pairs) ที่จัดไว้เฉพาะ ด้วยอัตราความเร็วตั้งแต่ 80 Mbps ถึงมากกว่า 2 Gbps ต่อเลน ขึ้นอยู่กับเวอร์ชันและการนำไปใช้งานจริง MIPI ทำงานภายใต้โครงสร้างแบบมาสเตอร์-สเลฟ โดย SoC เป็นผู้ควบคุมจังหวะการจับภาพ ความละเอียด และอัตราเฟรมผ่านบัสควบคุม I2C แยกต่างหาก ในขณะที่ข้อมูลวิดีโอไหลผ่านเลน CSI ที่เป็นอิสระ
การแยกเส้นทางการควบคุมออกจากเส้นทางการส่งข้อมูลนี้ทำให้เกิดประสิทธิภาพที่เพิ่มขึ้นอย่างมีนัยสำคัญ โดยเฉพาะในสภาพแวดล้อมที่มีข้อจำกัดด้านพลังงาน การนำโมดูลกล้อง MIPI ไปใช้งานจริงหลีกเลี่ยงภาระงานการสื่อสารแบบต่อเนื่อง (handshaking overhead) ที่พบในระบบถ่ายโอนข้อมูลแบบ USB bulk ซึ่งช่วยให้เซนเซอร์สามารถเข้าสู่สถานะประหยัดพลังงานระหว่างเฟรมได้ การกำหนดค่าแบบหลายเลน—โดยทั่วไปคือ 1, 2 หรือ 4 เลน—ให้ความสามารถในการปรับขนาดได้โดยไม่จำเป็นต้องเปลี่ยนแปลงโพรโทคอล ทำให้วิศวกรระบบสามารถจับคู่ความกว้างของแถบสัญญาณ (bandwidth) กับความต้องการใช้งานจริงได้อย่างแม่นยำ โดยไม่ต้องจัดสรรทรัพยากรเกินความจำเป็น
การไหลของข้อมูลและโครงสร้างโทโพโลยีของโมดูลกล้องยูเอสบี
โมดูลกล้องยูเอสบีใช้งานตามข้อกำหนด USB Video Class ซึ่งส่งข้อมูลภาพผ่านโปรโตคอลยูเอสบีแบบ bulk transfer โดยการเปรียบเทียบระหว่างโมดูลกล้องยูเอสบีกับโมดูลกล้อง MIPI จะเห็นว่า ยูเอสบีเป็นระบบที่โฮสต์เริ่มต้นการสื่อสารและใช้กลไกการสอบถาม (polling) โดยโฮสต์จะร้องขอเฟรมภาพอย่างต่อเนื่อง ประมวลผลคำร้องนั้น ดึงข้อมูลจากบัฟเฟอร์ของอุปกรณ์ แล้วเริ่มรอบการถ่ายโอนข้อมูลถัดไป ภาระงานจากการทำธุรกรรมดังกล่าวจะคงที่ไม่ว่าคุณจะจับภาพที่ความเร็ว 1 เฟรมต่อวินาที หรือ 30 เฟรมต่อวินาที ส่งผลให้เกิดการสูญเสียประสิทธิภาพในแอปพลิเคชันที่ทำงานที่อัตราเฟรมต่ำ
โมดูลกล้องยูเอสบีได้รับประโยชน์จากไดรเวอร์แบบปลั๊กแอนด์เพลย์ที่เป็นมาตรฐาน และความเข้ากันได้สากลกับแพลตฟอร์มคอมพิวเตอร์สำหรับผู้บริโภค ข้อได้เปรียบของโมดูลกล้องเอไอวิชันแบบ MIPI ด้านประสิทธิภาพการใช้พลังงานนั้นมาพร้อมกับการสูญเสียความสากลนี้ ยูเอสบีต้องมีการเจรจาจัดสรรแบนด์วิดท์ โปรโตคอลการเรียงลำดับอุปกรณ์ (enumeration) และการแยกวิเคราะห์ดีสคริปเตอร์ ซึ่งเป็นชั้นโครงสร้างพื้นฐานที่ก่อให้เกิดความท้าทายด้านความแน่นอน (determinism) สำหรับระบบประมวลผลภาพแบบเรียลไทม์ในสภาพแวดล้อมเชิงอุตสาหกรรม
การใช้พลังงานและการจัดการความร้อน
ประสิทธิภาพการใช้พลังงานในระบบที่ใช้ MIPI
การใช้พลังงานกลายเป็นปัจจัยสำคัญที่สุดในระบบที่ขับเคลื่อนด้วยแบตเตอรี่และระบบที่นำไปใช้งานนอกสถานที่ สถาปัตยกรรมของโมดูลกล้อง MIPI ช่วยลดการใช้พลังงานได้อย่างมีนัยสำคัญ เนื่องจากโปรโตคอลนี้รองรับการปรับขนาดแบนด์วิดท์แบบไดนามิกและการควบคุมสัญญาณนาฬิกาอย่างชาญฉลาด เมื่อระบบจับภาพที่ความละเอียดต่ำลงหรืออัตราเฟรมลดลง อินเทอร์เฟซ MIPI จะลดความเร็วของสัญญาณนาฬิกาแบบอนุกรมและลดจำนวนเลนที่เปิดใช้งาน ส่งผลให้กระแสไฟฟ้าที่จ่ายลดลงโดยตรง โมดูลกล้อง MIPI สำหรับการมองเห็นด้วยปัญญาประดิษฐ์ที่ทำงานที่ 15 เฟรมต่อวินาที ใช้พลังงานน้อยกว่าอย่างวัดค่าได้เมื่อเทียบกับเซนเซอร์ตัวเดียวกันที่เชื่อมต่อด้วย USB ที่อัตราเฟรมเท่ากัน
การระบายความร้อนดีขึ้นควบคู่ไปกับการลดกำลังไฟฟ้า อุปกรณ์ขอบที่ใช้มาตรฐาน MIPI สำหรับงานเฝ้าสังเกตภายนอกอาคารหรือการตรวจสอบภาคเกษตรกรรมสามารถรักษาอุณหภูมิของเซ็นเซอร์และชิป SoC ให้อยู่ในระดับต่ำ ส่งผลให้อายุการใช้งานของชิ้นส่วนยาวนานขึ้น และลดความจำเป็นในการติดตั้งโครงสร้างพื้นฐานสำหรับระบบระบายความร้อน การประหยัดพลังงานจะเพิ่มขึ้นตามระยะเวลาที่นำไปใช้งานจริง — อุปกรณ์ที่ติดตั้งใช้งานในสนามเป็นเวลาหลายเดือนจะสะสมผลการลดการเปลี่ยนถ่านแบตเตอรี่ หรือลดขนาดแผงโซลาร์เซลล์ที่ต้องใช้ได้อย่างมีน้ำหนัก
ภาระกำลังไฟฟ้าของโมดูล USB และข้อแลกเปลี่ยนที่เกี่ยวข้อง
โมดูลกล้องยูเอสบีก่อให้เกิดภาระการใช้พลังงานอย่างต่อเนื่องผ่านกระบวนการเจรจาแบบเรียลไทม์ระหว่างโฮสต์กับอุปกรณ์ แม้ในช่วงที่ไม่ทำงานก็ตาม อินเทอร์เฟซยูเอสบีรักษาการดึงขึ้น (pull-up) ที่ปลายทาง การตรวจสอบความสมบูรณ์ของสัญญาณ และเครื่องสถานะโปรโตคอล ซึ่งทั้งหมดนี้ใช้พลังงานโดยไม่ขึ้นกับกิจกรรมการถ่ายโอนภาพจริง สำหรับแอปพลิเคชันที่ถ่ายภาพเป็นระยะๆ แทนที่จะสตรีมวิดีโออย่างต่อเนื่อง ประสิทธิภาพด้านพลังงานของโมดูลกล้องยูเอสบีเมื่อเปรียบเทียบกับโมดูลกล้อง MIPI จะเอื้อประโยชน์ต่อการออกแบบแบบ MIPI อย่างชัดเจน ภาระการใช้พลังงานนี้จะมีความสำคัญลดลงในระบบที่ใช้แหล่งจ่ายไฟภายนอก แต่ยังคงเป็นปัญหาสำคัญสำหรับการใช้งานแบบพกพาและระบบอินเทอร์เน็ตของสรรพสิ่ง (IoT)
การพิจารณาด้านความร้อนสอดคล้องกับแนวโน้มของกำลังไฟฟ้า โมดูลยูเอสบีปล่อยความร้อนทั่วทั้งเส้นทางการส่งข้อมูล ซึ่งรวมถึงชิปคอนโทรเลอร์โฮสต์ ความต้านทานของสายเคเบิล และวงจรของอุปกรณ์ การใช้งานมาตรฐาน MIPI จะเน้นการปล่อยความร้อนที่ SoC และเซนเซอร์ ทำให้ออกแบบระบบระบายความร้อนเฉพาะจุดได้ดีขึ้น ในรูปแบบอุตสาหกรรมที่มีขนาดกะทัดรัด ความแตกต่างนี้ช่วยป้องกันไม่ให้เกิดการรบกวนด้านความร้อนระหว่างระบบรับภาพและระบบประมวลผล
ความซับซ้อนในการผสานรวมและผลกระทบต่อการออกแบบระบบ
การจัดวางแผงวงจรพิมพ์และการเดินสายอินเทอร์เฟซ
อินเทอร์เฟซของโมดูลกล้อง MIPI ต้องใช้การจัดวางเส้นสัญญาณแบบคู่ความเร็วสูงอย่างระมัดระวัง การจับค่าอิมพีแดนซ์ให้ตรงกัน และการจัดการสัญญาณรบกวนข้าม (crosstalk) ช่องสัญญาณ MIPI CSI-2 ทำงานที่อัตราความเร็วระดับ Gbps จึงจำเป็นต้องจัดความยาวของเส้นสัญญาณบนแผงวงจร (PCB trace) ให้เท่ากันภายในขอบเขตความคลาดเคลื่อนที่กำหนด และควบคุมคุณลักษณะของรูร้อย (via) ตามข้อกำหนดที่ระบุ อย่างไรก็ตาม ขนาดของพื้นที่ที่โมดูลกล้อง MIPI ครอบครองยังคงเล็กอยู่ เนื่องจากปริมาณข้อมูลถูกส่งผ่านเพียง 1 ถึง 4 คู่ของเส้นสัญญาณแบบคู่ พร้อมสายควบคุมเพิ่มเติม ทำให้จำนวนขาสัญญาณรวม (I/O pin count) บนชิป SoC ลดลงโดยรวม ความท้าทายด้านความสมบูรณ์ของสัญญาณ (signal integrity) นั้นเข้าใจกันดีอยู่แล้ว และมักได้รับการแก้ไขอย่างเป็นประจำผ่านแบบอ้างอิง (reference designs) ที่ผู้ผลิตเซนเซอร์กล้องและผู้ผลิตชิป SoC จัดเตรียมไว้
โมดูลกล้องยูเอสบีมีระดับความซับซ้อนในการจัดเส้นทางที่ต่างกัน ผลการเปรียบเทียบระหว่างโมดูลกล้องยูเอสบีกับโมดูลกล้อง MIPI แสดงให้เห็นว่า ยูเอสบีต้องใช้สายเคเบิลที่ยาวกว่า ฮับภายนอก และการรวมวงจรควบคุมโฮสต์ลงบนแผงวงจรพิมพ์ (PCB) แม้ว่าคู่สัญญาณยูเอสบีแต่ละคู่จะมีความถี่ต่ำกว่าช่องสัญญาณ MIPI แต่โครงสร้างพื้นฐานเพิ่มเติม—เช่น พื้นที่ที่ต้องใช้สำหรับขั้วต่อ การป้องกันสัญญาณรบกวนแม่เหล็กไฟฟ้า (EMI) และชิปของโฮสต์—กลับใช้พื้นที่บนแผงวงจรมากขึ้น ระบบแบบเดิมและผลิตภัณฑ์สำหรับผู้บริโภคมักรองรับยูเอสบีได้ง่ายกว่า เนื่องจากสแต็กไดรเวอร์มีความพร้อมใช้งานสูงและเข้าใจกันอย่างแพร่หลาย แต่การออกแบบอุตสาหกรรมเฉพาะทางมักประสบปัญหาภาระงานในการผสานรวมเมื่อยูเอสบีสร้างข้อจำกัดต่อการจัดวางเชิงกล
ภาระงานด้านการพัฒนาเฟิร์มแวร์และไดรเวอร์
การพัฒนาเฟิร์มแวร์สำหรับโมดูลกล้อง MIPI ที่ใช้เทคโนโลยี AI Vision ต้องอาศัยความเชี่ยวชาญด้านวิศวกรรมฝังตัว โดยเฉพาะในรายละเอียดของโปรโตคอล CSI การเขียนโปรแกรมรีจิสเตอร์ของเซนเซอร์ และการกำหนดค่าตัวควบคุมกล้องเฉพาะของ SoC แม้เส้นโค้งการเรียนรู้จะชันกว่า แต่เมื่อทีมงานมีความรู้มั่นคงแล้ว การพัฒนาโมดูลกล้อง MIPI จะดำเนินไปอย่างรวดเร็ว ตัวอย่างการนำไปใช้งานจริงจากผู้ผลิตเซนเซอร์และผู้ผลิต SoC ให้โค้ดโครงสร้างพื้นฐาน ซึ่งช่วยลดระยะเวลาในการพัฒนาแบบกำหนดเอง ทั้งนี้ การอัปเดตเฟิร์มแวร์ยังคงทำได้เฉพาะบนอุปกรณ์ฝังตัวเท่านั้น โดยไม่จำเป็นต้องใช้เลเยอร์ความเข้ากันได้ของไดรเวอร์ฝั่งโฮสต์
โมดูลกล้องยูเอสบีย้ายภาระการพัฒนาไปยังฝั่งโฮสต์ ไดรเวอร์ทั่วไปของคลาสยูเอสบีวิดีโอจัดการชั้นโปรโตคอล ทำให้เฟิร์มแวร์แบบฝังเริ่มต้นง่ายขึ้น อย่างไรก็ตาม อัลกอริธึมการมองเห็นแบบกำหนดเอง การแทรกเมตาดาต้า และการกระตุ้นเฟรมแบบแม่นยำต้องอาศัยการผสานรวมระดับไดรเวอร์อย่างรอบคอบ เมื่อความเข้ากันได้ข้ามแพลตฟอร์มมีความสำคัญ (วินโดวส์ ลินุกซ์ แมคโอเอส) การบำรุงรักษาไดรเวอร์ยูเอสบีจะกลายเป็นแบบแยกส่วน โมดูลกล้องมิปิหลีกเลี่ยงความซับซ้อนนี้ เพราะมิปิถูกออกแบบมาเพื่อระบบฝังโดยธรรมชาติ ทำให้พื้นผิวเฟิร์มแวร์ลดลงเหลือเพียงเป้าหมายเดียว
ประสิทธิภาพและข้อจำกัดแบบเรียลไทม์
ความหน่วงในพายไลน์มิปิ
MIPI CSI-2 ให้ความล่าช้าแบบ end-to-end ต่ำกว่า เนื่องจากข้อมูลไหลโดยตรงจากเซ็นเซอร์ไปยังโปรเซสเซอร์สัญญาณภาพ (ISP) บนชิป SoC โดยไม่มีภาระงานจากโปรโตคอล USB การจับเฟรมและการประมวลผลเริ่มต้นพร้อมกันอย่างแม่นยำกับสัญญาณเอาต์พุตของเซ็นเซอร์ ทำให้เกิดพฤติกรรมการกำหนดเวลาที่แน่นอน ซึ่งจำเป็นสำหรับแอปพลิเคชันแบบเรียลไทม์ เช่น หุ่นยนต์อัตโนมัติและระบบตรวจสอบคุณภาพ นอกจากนี้ โมดูลกล้อง MIPI ยังรองรับการซิงโครไนซ์เฟรมระหว่างเซ็นเซอร์หลายตัว — ซึ่งมีความสำคัญยิ่งต่อระบบวิชันสเตอริโอและระบบติดตามด้วยกล้องหลายตัว โดยการจัดแนวเชิงเวลาช่วยป้องกันข้อผิดพลาดในการสร้างภาพสามมิติ
ความแปรปรวนของความล่าช้าในระบบ USB เกิดจากกลไกการจัดตารางงานของโฮสต์ การจัดลำดับความสำคัญของอินเทอร์รัปต์ และการจัดการบัฟเฟอร์ การส่งข้อมูลแบบ bulk ผ่าน USB จะเสร็จสมบูรณ์ก็ต่อเมื่อตัวจัดตารางงานของโฮสต์จัดสรรแบนด์วิดท์ให้ ซึ่งก่อให้เกิดความแปรปรวน (jitter) ที่รบกวนอัลกอริธึมการประมาณการเคลื่อนที่และการติดตาม สำหรับแอปพลิเคชันที่เกี่ยวข้องกับความปลอดภัยซึ่งต้องการเวลาตอบสนองที่จำกัดไว้อย่างชัดเจน การเปรียบเทียบโมดูลกล้อง USB กับ MIPI แสดงให้เห็นอย่างชัดเจนว่า MIPI มีข้อได้เปรียบเหนือกว่า เนื่องจากมีการไหลของข้อมูลที่คาดการณ์ได้และขับเคลื่อนด้วยอินเทอร์รัปต์
การใช้แบนด์วิดท์และการปรับขนาดระบบ
การใช้งานอินเทอร์เฟซ MIPI CSI-2 แบบหลายเลนช่วยให้สามารถจับและประมวลผลภาพความละเอียดสูงพร้อมกันได้อย่างมีประสิทธิภาพ โดยไม่เพิ่มภาระให้กับหน่วยประมวลผลกลาง (CPU) มากนัก ตัวอย่างเช่น โมดูลกล้อง MIPI ที่รับส่งวิดีโอความละเอียด 4K ที่อัตรา 60 เฟรมต่อวินาที จะใช้แบนด์วิดท์อย่างสม่ำเสมอ ทำให้มีทรัพยากรของโปรเซสเซอร์เหลือไว้สำหรับการทำงานของอัลกอริทึมการมองเห็น ขณะที่ข้อจำกัดด้านแบนด์วิดท์ของ USB 2.0 สร้างปัญหาอย่างชัดเจน—การส่งสตรีมความละเอียดสูงจำเป็นต้องมีการบีบอัดอย่างรอบคอบ เพื่อแลกกับคุณภาพของภาพและภาระที่เกิดกับ CPU USB 3.0 และ 3.1 ช่วยเพิ่มความสามารถในการรับส่งข้อมูล แต่ระบบฝังตัวรุ่นเก่าและแพลตฟอร์มควบคุมอุตสาหกรรมส่วนใหญ่ไม่รองรับคอนโทรลเลอร์ USB 3 แบบโฮสต์ จึงทำให้การนำไปใช้งานจริงมีข้อจำกัด
ในแง่ของการปรับขนาดระบบให้รองรับกล้องหลายตัว MIPI มีข้อได้เปรียบเหนือกว่า การเพิ่มโมดูลกล้อง MIPI สำหรับงานปัญญาประดิษฐ์อีกตัวหนึ่งสามารถทำได้โดยการเปิดใช้งานเลน CSI เพิ่มเติม หรือเชื่อมต่อกับอินเทอร์เฟซ SoC อีกชุดหนึ่ง—ทั้งสองสถาปัตยกรรมรองรับการรับส่งสตรีมแบบขนานได้โดยเนื้อแท้ ขณะที่การใช้ฮับเพื่อแยกสัญญาณ USB นั้นก่อให้เกิดความไม่สมดุลของความหน่วงเวลา (latency imbalance) และจำเป็นต้องใช้อุปกรณ์จ่ายไฟเพิ่มเติม ซึ่งส่งผลให้การติดตั้งในสถานที่จริงและการบำรุงรักษายุ่งยากขึ้น
คำถามที่พบบ่อย
ควรเลือกใช้โมดูลกล้อง MIPI แทน USB เมื่อใด
เลือกใช้โมดูลกล้อง mipi สำหรับอุปกรณ์ที่ขับเคลื่อนด้วยแบตเตอรี่ ระบบฝังตัวแบบเรียลไทม์ และแอปพลิเคชันที่ต้องการการซิงโครไนซ์เฟรมอย่างแม่นยำ MIPI มีประสิทธิภาพโดดเด่นในระบบวิชันเอไอที่ทำงานบนขอบเครือข่าย (edge AI vision systems) หุ่นยนต์อัตโนมัติ และการตรวจสอบเชิงอุตสาหกรรม ซึ่งความหน่วงต่ำและประสิทธิภาพการใช้พลังงานส่งผลโดยตรงต่อผลลัพธ์ทางธุรกิจ หาก SoC ของคุณรองรับโปรโตคอล CSI-2 โดยเนื้อแท้ และการออกแบบระบบของคุณเน้นการประมวลผลแบบฝังตัวมากกว่าการวิเคราะห์ผ่านคอมพิวเตอร์ทั่วไป โมดูลกล้อง mipi จะมอบต้นทุนรวมในการเป็นเจ้าของ (total-cost-of-ownership) ที่เหนือกว่า ผ่านการลดการใช้พลังงานและการทำให้เฟิร์มแวร์มีความเรียบง่ายยิ่งขึ้น
ข้อเสียหลักของ MIPI เมื่อเทียบกับ USB คืออะไร
โมดูลกล้อง MIPI ต้องการความเชี่ยวชาญด้านวิศวกรรมฝังตัวในระดับสูงกว่า และการวางแผนการผสานรวมที่ระดับ SoC หากแพลตฟอร์มของคุณไม่มีการรองรับ CSI โดยเนื้อตัว แล้วการเพิ่มตัวควบคุม MIPI จะทำให้ต้นทุนสูงขึ้น ไดรเวอร์แบบทั่วไปสำหรับผู้บริโภคไม่มีอยู่จริง—ผู้ผลิต SoC แต่ละรายจะจัดเตรียมการใช้งานกล้องแบบเฉพาะเจาะจงของตนเอง การเปรียบเทียบข้อดีข้อเสียระหว่างโมดูลกล้อง USB กับ MIPI จะชัดเจนขึ้นเมื่อประเมินทักษะของทีมงาน: MIPI ต้องการความรู้เชิงลึกเกี่ยวกับระบบฝังตัวมากกว่า ในขณะที่ USB เหมาะสมกับทีมที่มีประสบการณ์หลักอยู่ที่ระดับแอปพลิเคชัน
ฉันสามารถย้ายจากระบบ USB ไปยัง MIPI ได้โดยไม่ต้องออกแบบระบบใหม่ทั้งหมดหรือไม่
การย้ายจาก USB ไปยังโมดูลกล้อง MIPI สำหรับการมองเห็นด้วย AI จำเป็นต้องมีการเปลี่ยนแปลงระดับ SoC เนื่องจากการสนับสนุน MIPI ต้องมีอยู่ในระดับซิลิคอน อย่างไรก็ตาม หากคุณแยกโมดูลประมวลผลการมองเห็นออกจากโปรเซสเซอร์แอปพลิเคชันหลัก การย้ายอินเทอร์เฟซกล้องในขณะที่ยังคงใช้ CPU โฮสต์ไว้จะเป็นไปได้ ชั้นนามธรรมของกล้องในเฟิร์มแวร์ช่วยให้สามารถแทนที่ไดรเวอร์กล้องได้โดยไม่ต้องเขียนชั้นการมองเห็นส่วนบนใหม่ การวางแผนสถาปัตยกรรมแบบมอดุลาร์แต่เนิ่นๆ ทำให้การพัฒนาเทคโนโลยีเป็นไปได้ ในขณะที่การรวมระบบแบบปรับปรุงใหม่จะมีค่าใช้จ่ายสูงกว่าการออกแบบล่วงหน้าเสมอ