
 EN



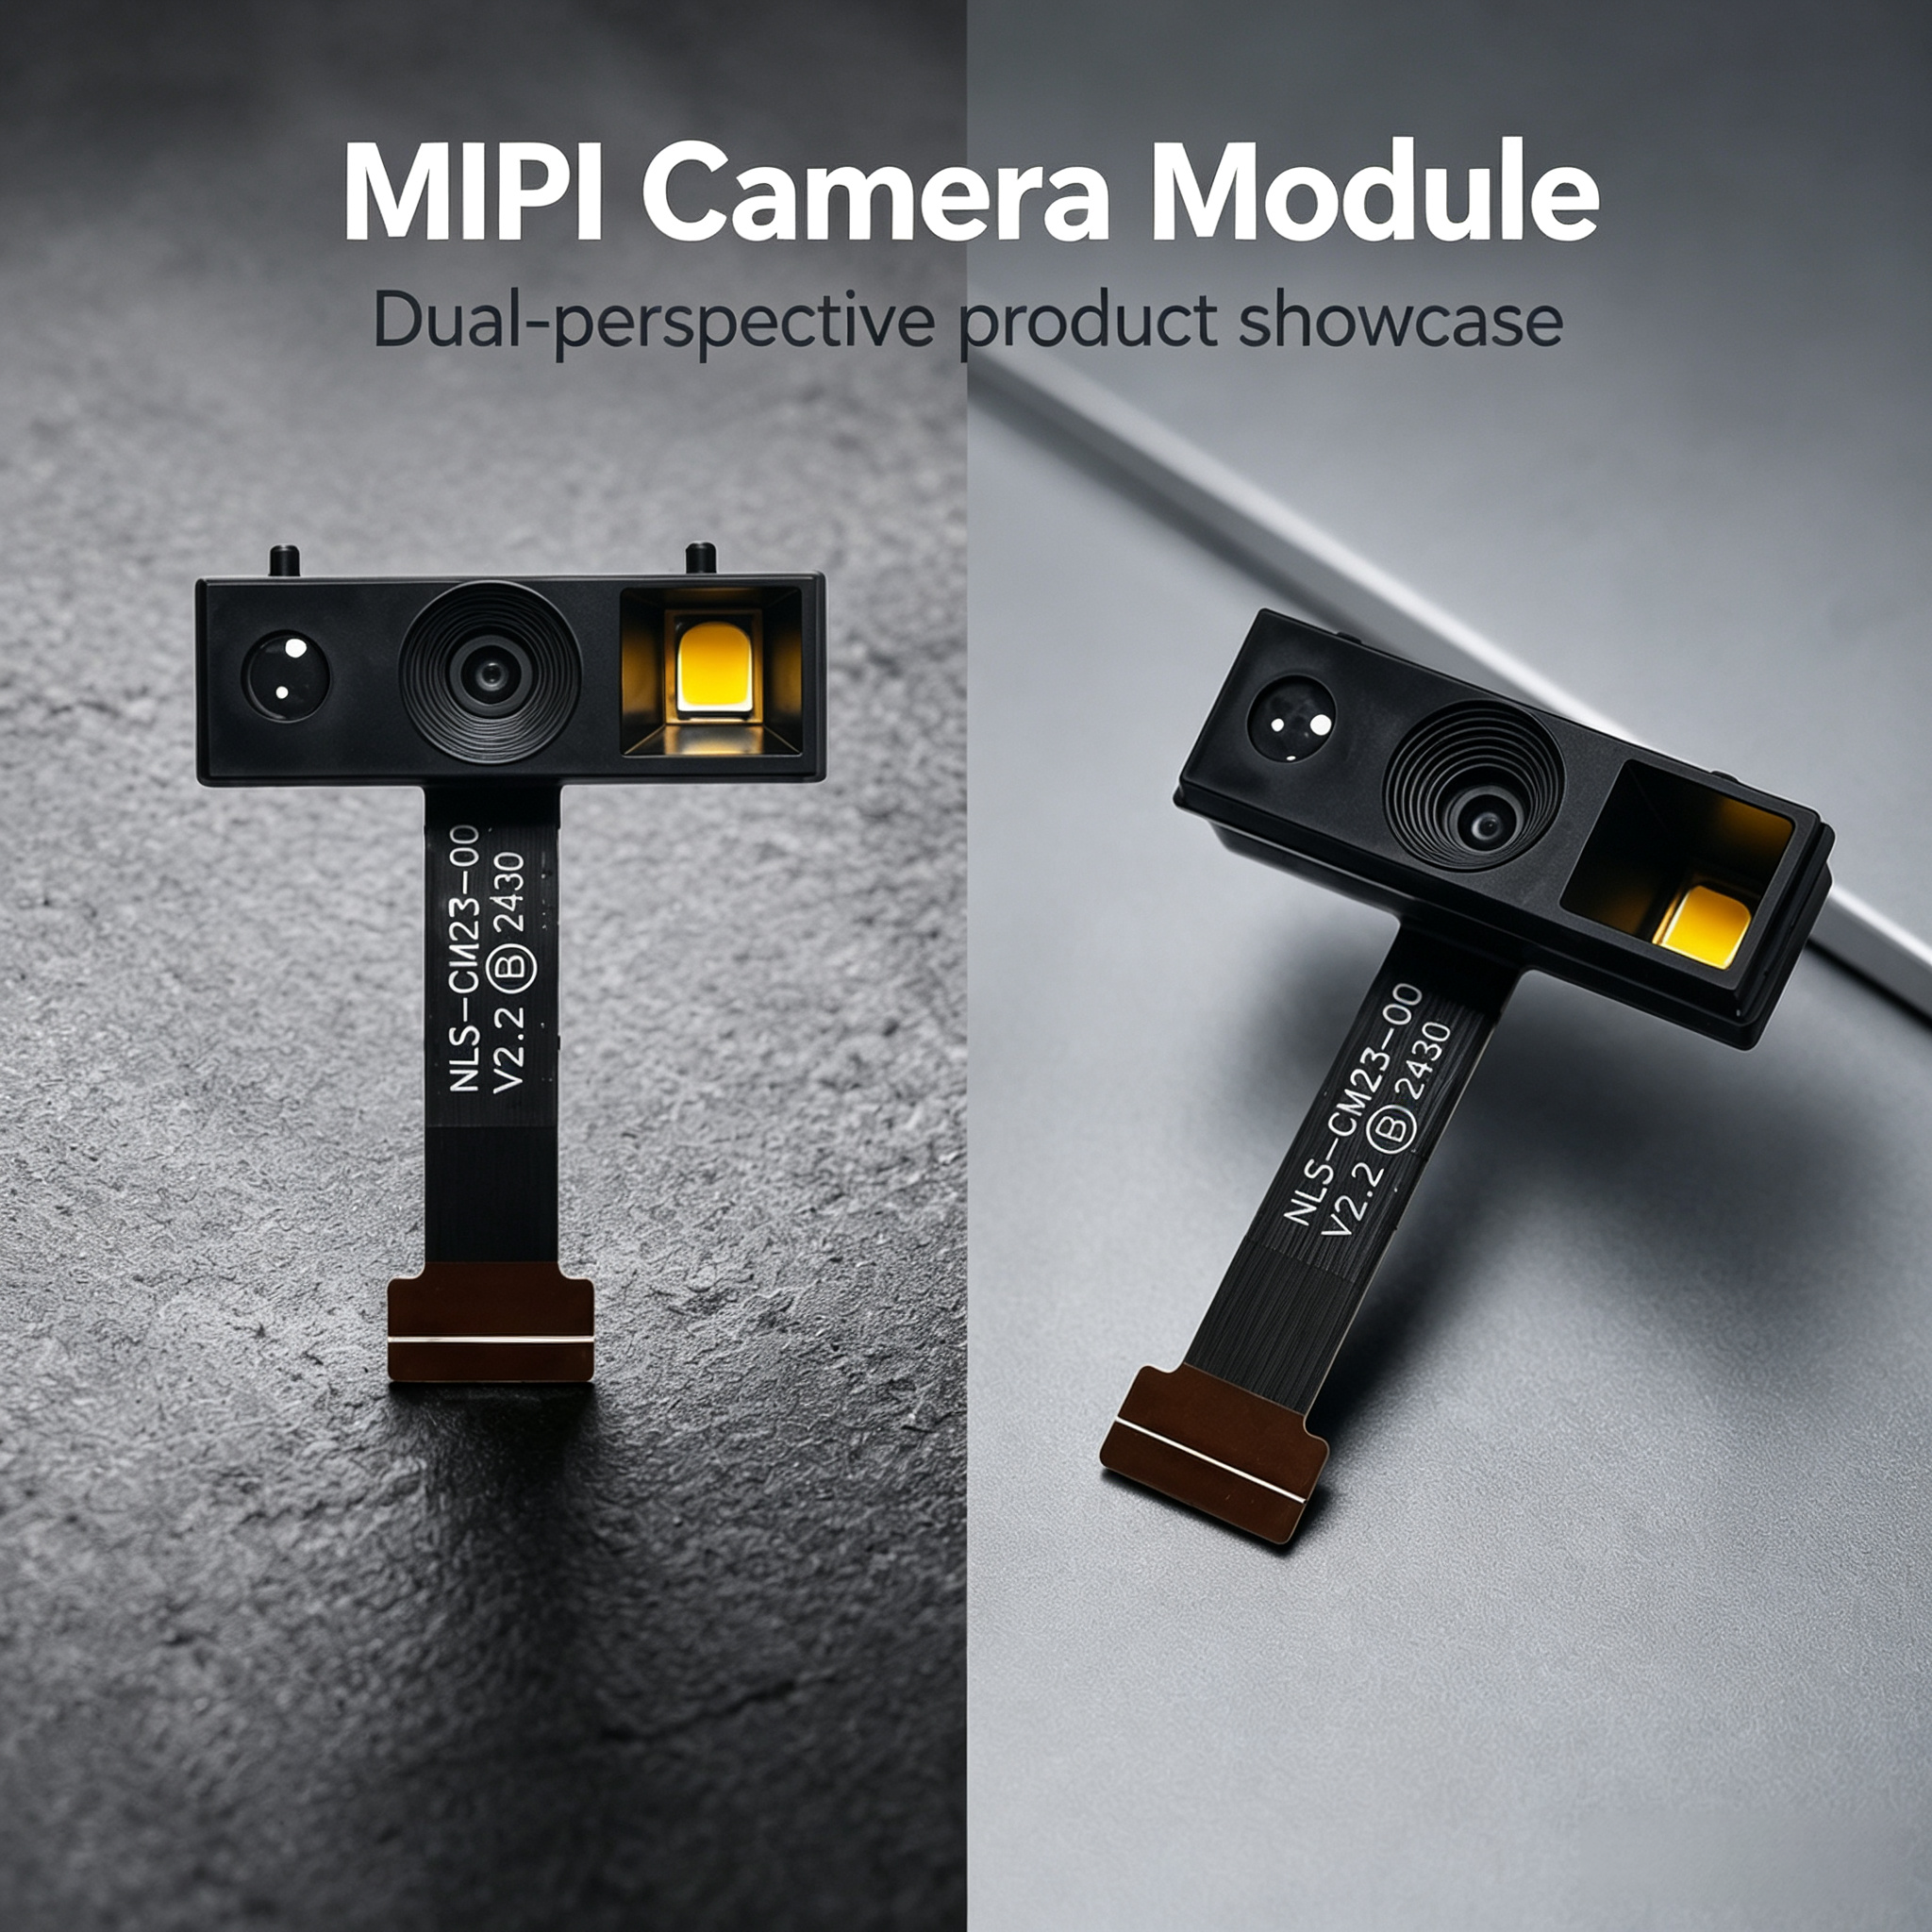
انتخاب رابط مناسب دوربین برای سیستم بینایی تعبیهشدهٔ شما مستلزم درک تفاوتهای بنیادی میان دو فناوری غالب است: ماژول دوربین MIPI و ماژول دوربین USB. هر دو معماری در کاربردهای مبتنی بر بینایی به کار میروند، اما اولویتهای طراحی، بودجهٔ توان و محدودیتهای ادغام متفاوتی را برآورده میسازند. این مقایسه فراتر از مشخصات پایه رفته و به بررسی زمانی میپردازد که هر رابط ارزش تجاری واقعی ایجاد میکند و جایی که انتخاب نادرست منجر به اصلاحات پرهزینه در مراحل بعدی میشود.
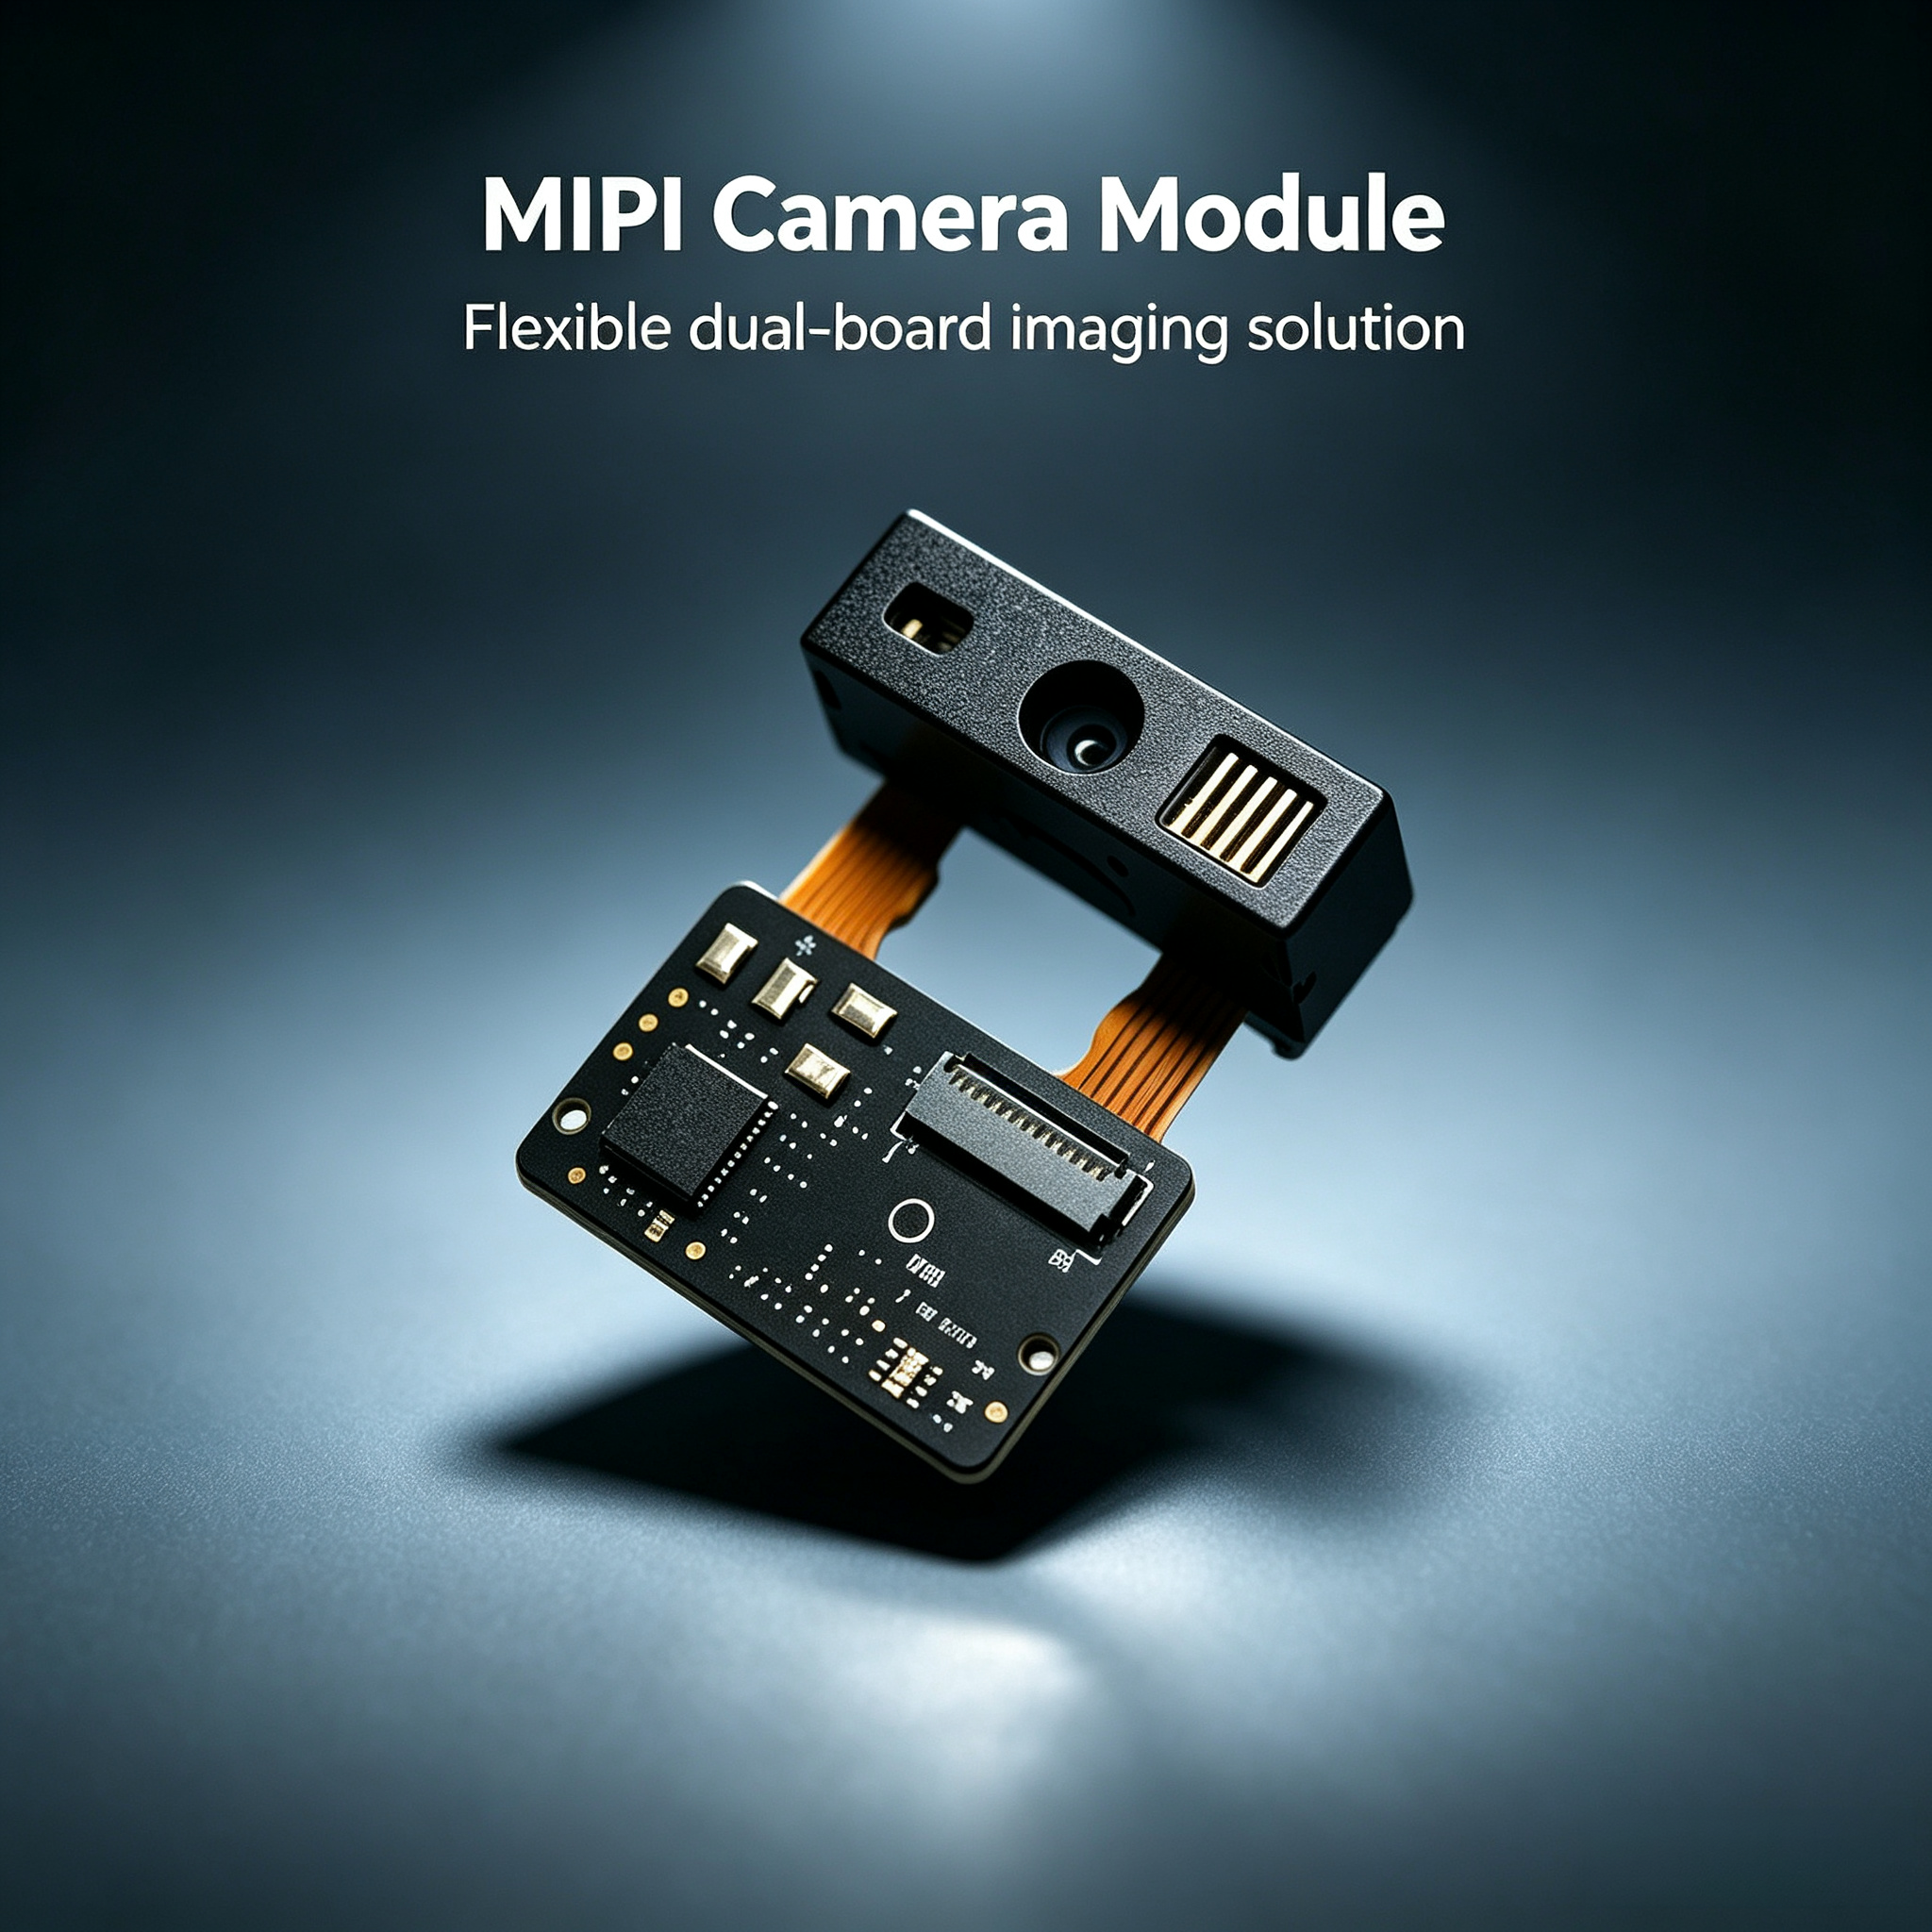
تصمیمگیری بین ماژول دوربین USB و MIPI بر همه چیز از مصرف توان و پیچیدگی طراحی برد مدار چاپی تا تأخیر پردازش و مقیاسپذیری سیستم تأثیر میگذارد. درک این تعادلها در مراحل اولیه توسعه، اختلافات میان معماران سختافزار، مهندسان فرمور، و مدیران محصول را در میانهٔ فرآیند توسعه جلوگیری میکند. هر رابط در سناریوهای خاص نصب، مزایای متمایزی دارد و این راهنما با وضوحی صنعتی، زمینهٔ تصمیمگیری را ترسیم میکند.
مبانی معماری و انتقال سیگنال
ساختار پروتکل ماژول دوربین MIPI
MIPI CSI-2 پروتکلی سریال با سرعت بالا است که بهطور خاص برای سیستمهای تصویربرداری تلفنهای همراه و تعبیهشده طراحی شده است. ماژول دوربین MIPI دادههای پیکسل خام را از طریق جفتهای دیفرانسیل اختصاصیافته با سرعتی بین ۸۰ مگابیت در ثانیه تا بیش از ۲ گیگابیت در ثانیه در هر لِین منتقل میکند، که این سرعت بسته به نسخه و نحوهٔ پیادهسازی متفاوت است. MIPI در پیکربندی اصلی-فرعی (master-slave) کار میکند؛ در اینجا SoC زمانبندی تصویربرداری، وضوح و نرخ فریم را از طریق اتصال جداگانهٔ I2C کنترل میکند، در حالی که دادههای ویدئویی از طریق لِینهای مستقل CSI جریان مییابند.
جداسازی مسیرهای کنترل و داده، بهرهوری را افزایش میدهد و این افزایش در محیطهایی با محدودیت توان تأثیر بیشتری دارد. پیادهسازی ماژول دوربین MIPI از هزینهٔ اضافی تعامل مداوم (handshaking) موجود در انتقالهای USB bulk جلوگیری میکند و اجازه میدهد حسگرها بین فریمها وارد حالت کممصرف شوند. پیکربندیهای چندلِین — معمولاً با ۱، ۲ یا ۴ لِین — قابلیت مقیاسپذیری را بدون تغییر در پروتکل فراهم میکنند و به معماران سیستم این امکان را میدهند که عرض باند را دقیقاً با نیازهای واقعی کاربرد تطبیق دهند و از تخصیص اضافی منابع جلوگیری کنند.
جریان دادهها و توپولوژی ماژول دوربین USB
ماژولهای دوربین USB از مشخصات کلاس ویدئویی USB پیروی میکنند که انتقال تصویر را بر روی پروتکل انتقال انبوه USB لایهبندی میکند. برخلاف مقایسه ماژولهای دوربین USB و MIPI، USB ذاتاً یک سیستم مبتنی بر درخواست میزبان و با روش نظارت دورهای است. میزبان بهطور مداوم درخواست فریمهای تصویری را ارسال میکند، درخواست را پردازش میکند، دادهها را از بافر دستگاه بازیابی میکند و چرخه انتقال بعدی را آغاز میکند. این بار اضافی تراکنش ثابت باقی میماند، صرفنظر از اینکه شما با نرخ ۱ فریم در ثانیه یا ۳۰ فریم در ثانیه ضبط میکنید، و این امر منجر به افت بازده در کاربردهای با نرخ فریم پایین میشود.
ماژولهای دوربین USB از درایورهای استاندارد «اتصال و استفاده» و سازگاری جهانی با پلتفرمهای رایانشی مصرفکننده بهره میبرند. مزیت ماژول دوربین MIPI هوش مصنوعی در کارایی انرژی، با از دست دادن این جهانیبودن همراه است. USB نیازمند تخصیص پهنای باند توافقی، پروتکلهای شمارش (enumeration) و تجزیهوتحلیل توصیفگرهاست — لایههای زیرساختی که چالشهایی برای قابلیت پیشبینی در خطوط اجرای بینایی بلادرنگ در محیطهای صنعتی ایجاد میکنند.
مصرف انرژی و ملاحظات حرارتی
کارایی انرژی در سیستمهای مبتنی بر MIPI
مصرف توان به عاملی تعیینکننده در سیستمهای مبتنی بر باتری و سیستمهایی که در محل نصب میشوند تبدیل میشود. معماری ماژول دوربین MIPI امکان کاهش قابل توجه مصرف توان را فراهم میکند، زیرا پروتکل MIPI از مقیاسبندی پویای پهنای باند و قطع هوشمندانه ساعت (clock gating) پشتیبانی میکند. هنگامی که سیستم فریمها را با وضوح پایینتر یا نرخ فریم کاهشیافته ضبط میکند، رابط MIPI سرعت ساعت سریال و تعداد لانههای فعال را کاهش میدهد که این امر مستقیماً جریان تغذیه را کاهش میدهد. یک ماژول دوربین MIPI با قابلیت بینایی مصنوعی (AI vision) که با نرخ ۱۵ فریم در ثانیه (fps) کار میکند، مصرف توان قابل اندازهگیریتری نسبت به همان سنسور متصل به رابط USB و با همان نرخ فریم دارد.
پراکندگی گرما همراه با کاهش توان بهبود مییابد. دستگاههای لبهای مبتنی بر MIPI در کاربردهای نظارت بیرونی یا پایش کشاورزی، دمای اتصال سنسور و SoC را پایینتر نگه میدارند و این امر عمر مؤلفهها را افزایش داده و نیاز به زیرساختهای خنککننده را کاهش میدهد. صرفهجویی در توان در طول دورهٔ نصب تجمعی میشود؛ یعنی یک دستگاه میدانی که برای ماهها کار میکند، کاهش قابلتوجهی در تعداد چرخههای تعویض باتری یا اندازهگیری پنلهای خورشیدی ایجاد میکند.
بار توان ماژول USB و مصالحهها
ماژولهای دوربین یواسبی، بار توان مداومی را از طریق مذاکرات پیوستهٔ میزبان-دستگاه ایجاد میکنند، حتی در دورههای بیکاری. رابط یواسبی مقاومتهای کششی پایاندهی، نظارت بر صحت سیگنال و ماشینهای حالت پروتکلی را حفظ میکند که انرژی را بدون وابستگی به فعالیت واقعی انتقال تصویر مصرف میکنند. برای کاربردهایی که تنها لحظهنگارههای پراکنده را ثبت میکنند و نه جریانهای ویدئویی پیوسته، بازدهی توان ماژولهای دوربین یواسبی در مقایسه با ماژولهای امآیپیآی بهوضوح به نفع طراحیهای امآیپیآی است. این بار توان در سیستمهایی که از منابع تغذیهٔ خارجی استفاده میکنند، اهمیت کمتری دارد، اما همچنان برای کاربردهای قابلحمل و اینترنت اشیا مشکلساز باقی میماند.
ملاحظات حرارتی با روندهای توان همسو هستند. ماژولهای USB گرما را در سراسر مسیر داده، از جمله سیلیکون کنترلکنندهٔ میزبان، مقاومت کابل و مدار دستگاه پراکنده میکنند. پیادهسازیهای MIPI تمرکز گرمایش را در SoC و سنسور قرار میدهند و این امر طراحی خنککنندگی موضعی مؤثرتری را امکانپذیر میسازد. در فرمفکتورهای صنعتی فشرده، این تفاوت از تداخل حرارتی بین زیرسیستمهای تصویربرداری و پردازش جلوگیری میکند.
پیچیدگی ادغام و پیامدهای طراحی سیستم
چیدمان برد مدار چاپی و مسیریابی رابط
رابط ماژول دوربین میپی نیازمند مسیریابی دقیق جفتهای تفاضلی با سرعت بالا، تطبیق امپدانس و مدیریت تداخل دارد. خطوط میپی سیاسآی-۲ در نرخهای گیگابیت بر ثانیه کار میکنند و نیازمند تطبیق طول ردیفهای صفحه مدار چاپی در محدوده تحملپذیری و رعایت مشخصات کنترلشده هستند. با این حال، طرحبندی فیزیکی ماژول دوربین میپی همچنان کوچک باقی میماند، زیرا ترافیک دادهها بر روی ۱ تا ۴ جفت تفاضلی به علاوه خطوط کنترل متمرکز میشود و این امر تعداد کل پینهای ورودی/خروجی روی سوکِت سیستم-روی-تراشه را کاهش میدهد. چالشهای مربوط به صحت سیگنال به خوبی شناخته شدهاند و معمولاً توسط طرحهای مرجع ارائهشده توسط تأمینکنندگان سنسورهای دوربین و سوکِتهای سیستم-روی-تراشه حل میشوند.
ماژولهای دوربین یواسبی از پیچیدگی مسیریابی متفاوتی برخوردارند. مقایسهٔ ماژولهای دوربین یواسبی و میپی نشان میدهد که یواسبی به طولانیتر بودن کابلها، هابهای خارجی و ادغام کنترلر میزبان در برد مدار چاپی نیاز دارد. اگرچه جفتهای سیگنالی جداگانهٔ یواسبی فرکانس پایینتری نسبت به خطوط میپی دارند، اما زیرساخت اضافی—مانند فضای اشغالشده توسط اتصالدهنده، سیستمهای محافظت در برابر تداخل الکترومغناطیسی و تراشهٔ میزبان—فضای بیشتری روی برد مصرف میکند. سیستمهای قدیمی و محصولات مصرفی اغلب بهراحتیتر یواسبی را پذیرفته و پشتیبانی میکنند، زیرا پشتههای درایور بالغ و گستردهاند، اما در طراحیهای صنعتی سفارشی، ادغام یواسبی موجب افزایش بار کاری میشود، چرا که محدودیتهایی را بر بستهبندی مکانیکی تحمیل میکند.
بار کاری توسعهٔ فرم웨ر و درایور
توسعهٔ نرمافزار رُوندهٔ ماژول دوربینِ امآیپیآیِ مبتنی بر بینایی ماشین، نیازمند تخصص مهندسی تعبیهشده در جزئیات پروتکل سیاسآی، برنامهنویسی ثبتکنندههای سنسور و پیکربندی کنترلکنندهٔ دوربینِ خاصِ سوکِت-آن-چیپ است. منحنی یادگیری تندتر است، اما پس از پایدار شدن دانش تیم، توسعهٔ ماژول دوربین امآیپیآی شتاب میگیرد. پیادهسازیهای مرجع از سوی تأمینکنندگان سنسور و سازندگان سوکِت-آن-چیپ، کد چارچوب ارائه میدهند و زمان توسعهٔ سفارشی را کاهش میدهند. بهروزرسانیهای نرمافزار رُونده همچنان محدود به دستگاه تعبیهشده باقی میمانند—هیچ لایهٔ سازگاری درایور میزبانی لازم نیست.
ماژولهای دوربین USB بار توسعه را به سمت سیستم میزبان منتقل میکنند. درایورهای عمومی کلاس ویدئویی USB لایه پروتکل را پوشش میدهند و در ابتدا نرمافزار اُمبدد را سادهتر میسازند. با این حال، الگوریتمهای دید کامپیوتری سفارشی، درج متادیتا و فعالسازی دقیق فریممحور نیازمند یکپارچهسازی دقیق در سطح درایور هستند. هنگامی که سازگاری بینپلتفرمی (ویندوز، لینوکس، مکاواس) اهمیت دارد، نگهداری درایورهای USB بهصورت پراکنده انجام میشود. ماژول دوربین MIPI این تنوع را از بین میبرد، زیرا MIPI ذاتاً برای سیستمهای اُمبدد طراحی شده و سطح نرمافزاری را به یک هدف پلتفرمی منحصر میسازد.
عملکرد و محدودیتهای بلادرنگ
تأخیر در خط لوله MIPI
MIPI CSI-2 تأخیر پایانبهپایان کمتری ارائه میدهد، زیرا دادهها مستقیماً از سنسور به پردازندهٔ سیگنال تصویر SoC جریان مییابند و هیچ بار اضافی از پروتکل USB وجود ندارد. ثبت فریم و پردازش آن همزمان با خروجی سنسور آغاز میشوند و رفتار زمانبندی قابل پیشبینی ایجاد میکنند که برای کاربردهای بلادرنگ مانند رباتهای خودران و سیستمهای بازرسی کیفیت ضروری است. ماژول دوربین MIPI همچنین از همگامسازی فریم بین چندین سنسور پشتیبانی میکند — ویژگیای حیاتی برای سیستمهای دید استریو و ردیابی چنددوربینی که در آنها همزمانسازی زمانی از خطاهای بازسازی سهبعدی جلوگیری میکند.
تغییرپذیری تأخیر در پیادهسازیهای USB ناشی از زمانبندی میزبان، اولویتدهی به وقفهها و مدیریت بافرهاست. انتقالهای انبوه USB تنها زمانی تکمیل میشوند که زمانبند میزبان پهنای باند لازم را اختصاص دهد؛ این امر جیتر ایجاد میکند که الگوریتمهای تخمین حرکت و ردیابی را مخدوش میسازد. برای کاربردهای حیاتی از نظر ایمنی که زمان پاسخ محدودی نیاز دارند، مقایسهٔ ماژول دوربین USB و MIPI بهوضوح جریان دادهٔ قابل پیشبینی و مبتنی بر وقفهٔ MIPI را ترجیح میدهد.
میزان استفاده از پهنای باند و قابلیت مقیاسپذیری
پیادهسازیهای چندکانالهٔ MIPI CSI-2 امکان دریافت و پردازش همزمان با وضوح بالا را با حداقل بار روی پردازنده فراهم میکنند. یک ماژول دوربین MIPI که ویدئوی ۴K را با نرخ ۶۰ فریم بر ثانیه انتقال میدهد، پهنای باند قابل پیشبینیای مصرف میکند و منابع پردازنده را برای الگوریتمهای دید کامپیوتری آزاد میگذارد. محدودیتهای پهنای باند USB ۲٫۰ مشکلساز میشوند — جریانهای با وضوح بالا نیازمند ترازنمایی دقیق فشردهسازی بین کیفیت و بار پردازنده هستند. USB ۳٫۰ و ۳٫۱ ظرفیت را بهبود میبخشند، اما سیستمهای تعبیهشدهٔ قدیمی و پلتفرمهای کنترل صنعتی بهندرت از کنترلکنندههای میزبان USB ۳ پشتیبانی میکنند و این امر گسترش عملی آنها را محدود میسازد.
قابلیت مقیاسپذیری در سیستمهای چنددوربینی به نفع MIPI است. افزودن یک ماژول دوربین MIPI دید مصنوعی تنها نیازمند فعالسازی خطوط اضافی CSI یا اتصال به رابط دوم SoC است — هر دو معماری بهصورت ذاتی از جریانهای موازی پشتیبانی میکنند. چندگانهسازی USB از طریق هابها باعث عدم تقارن تأخیر میشود و نیازمند زیرساخت برقدار است که گسترش در محیط و نگهداری را پیچیده میسازد.
پرسشهای متداول
چه زمانی باید ماژول دوربین MIPI را به جای USB انتخاب کنم؟
ماژول دوربین MIPI را برای دستگاههایی که با باتری کار میکنند، سیستمهای تعبیهشده بلادرنگ و کاربردهایی که همگامسازی دقیق فریم را میطلبد، انتخاب کنید. MIPI در سیستمهای بینایی هوش مصنوعی لبهای، رباتهای خودران و بازرسی صنعتی عملکرد برجستهای دارد، جایی که تأخیر کم و کارایی مصرف انرژی مستقیماً بر نتایج کسبوکار تأثیر میگذارد. اگر SoC شما پشتیبانی ذاتی از CSI-2 را فراهم میکند و طراحی سیستم شما پردازش تعبیهشده را در مقابل تحلیل مبتنی بر رایانه شخصی مدنظر قرار میدهد، ماژول دوربین MIPI از طریق کاهش مصرف انرژی و سادهسازی فرمور، مالکیت کلی بهتری را ارائه میدهد.
معایب اصلی MIPI در مقایسه با USB چیست؟
ماژول دوربین میپای نیازمند سطح بالاتری از تخصص مهندسی توکار و برنامهریزی یکپارچهسازی در سطح SoC است. اگر پلتفرم شما از پشتیبانی ذاتی CSI برخوردار نباشد، افزودن کنترلکنندههای میپای هزینه را افزایش میدهد. درایورهای عمومی مصرفکننده وجود ندارند—هر تأمینکننده SoC پیادهسازی اختصاصی دوربین ارائه میدهد. انتخاب بین ماژول دوربین USB و میپای هنگام ارزیابی مهارتهای تیم روشن میشود: میپای نیازمند دانش عمیقتری از سیستمهای توکار است، درحالیکه USB برای تیمهایی که عمدتاً تجربه سطح برنامهها دارند مناسبتر است.
آیا میتوانم بدون بازطراحی کامل سیستم خود از USB به میپای مهاجرت کنم؟
جابجایی از رابط یواسبی به ماژول دوربین مِیپی با قابلیت بینایی مصنوعی نیازمند تغییراتی در سطح سوکِت سیستمروی-تراشه است، زیرا پشتیبانی از رابط مِیپی باید در سطح سیلیکون وجود داشته باشد. با این حال، اگر ماژول پردازش بینایی را از پردازندهٔ اصلی کاربردی جدا کنید، جابجایی رابط دوربین بدون تأثیر بر پردازندهٔ میزبان امکانپذیر میشود. لایههای انتزاعی دوربین در فرمور، جایگزینی درایورهای دوربین را بدون بازنویسی لایههای بالاتر پردازش بینایی امکانپذیر میسازند. برنامهریزی از ابتدا برای معماری ماژولار، تحول فناوری را ممکن میسازد؛ در مقابل، ادغام مجدد پس از طراحی اولیه همواره هزینهبرتر از طراحی پیشرو است.